ZeroErr eRob 80 T Penggerak Sendi Robot, EtherCAT/CANopen, Pilihan Sensor Tork
ZeroErr eRob 80 T Penggerak Sendi Robot, EtherCAT/CANopen, Pilihan Sensor Tork
ZeroErr
Tidak dapat memuatkan ketersediaan pengambilan


Tinjauan
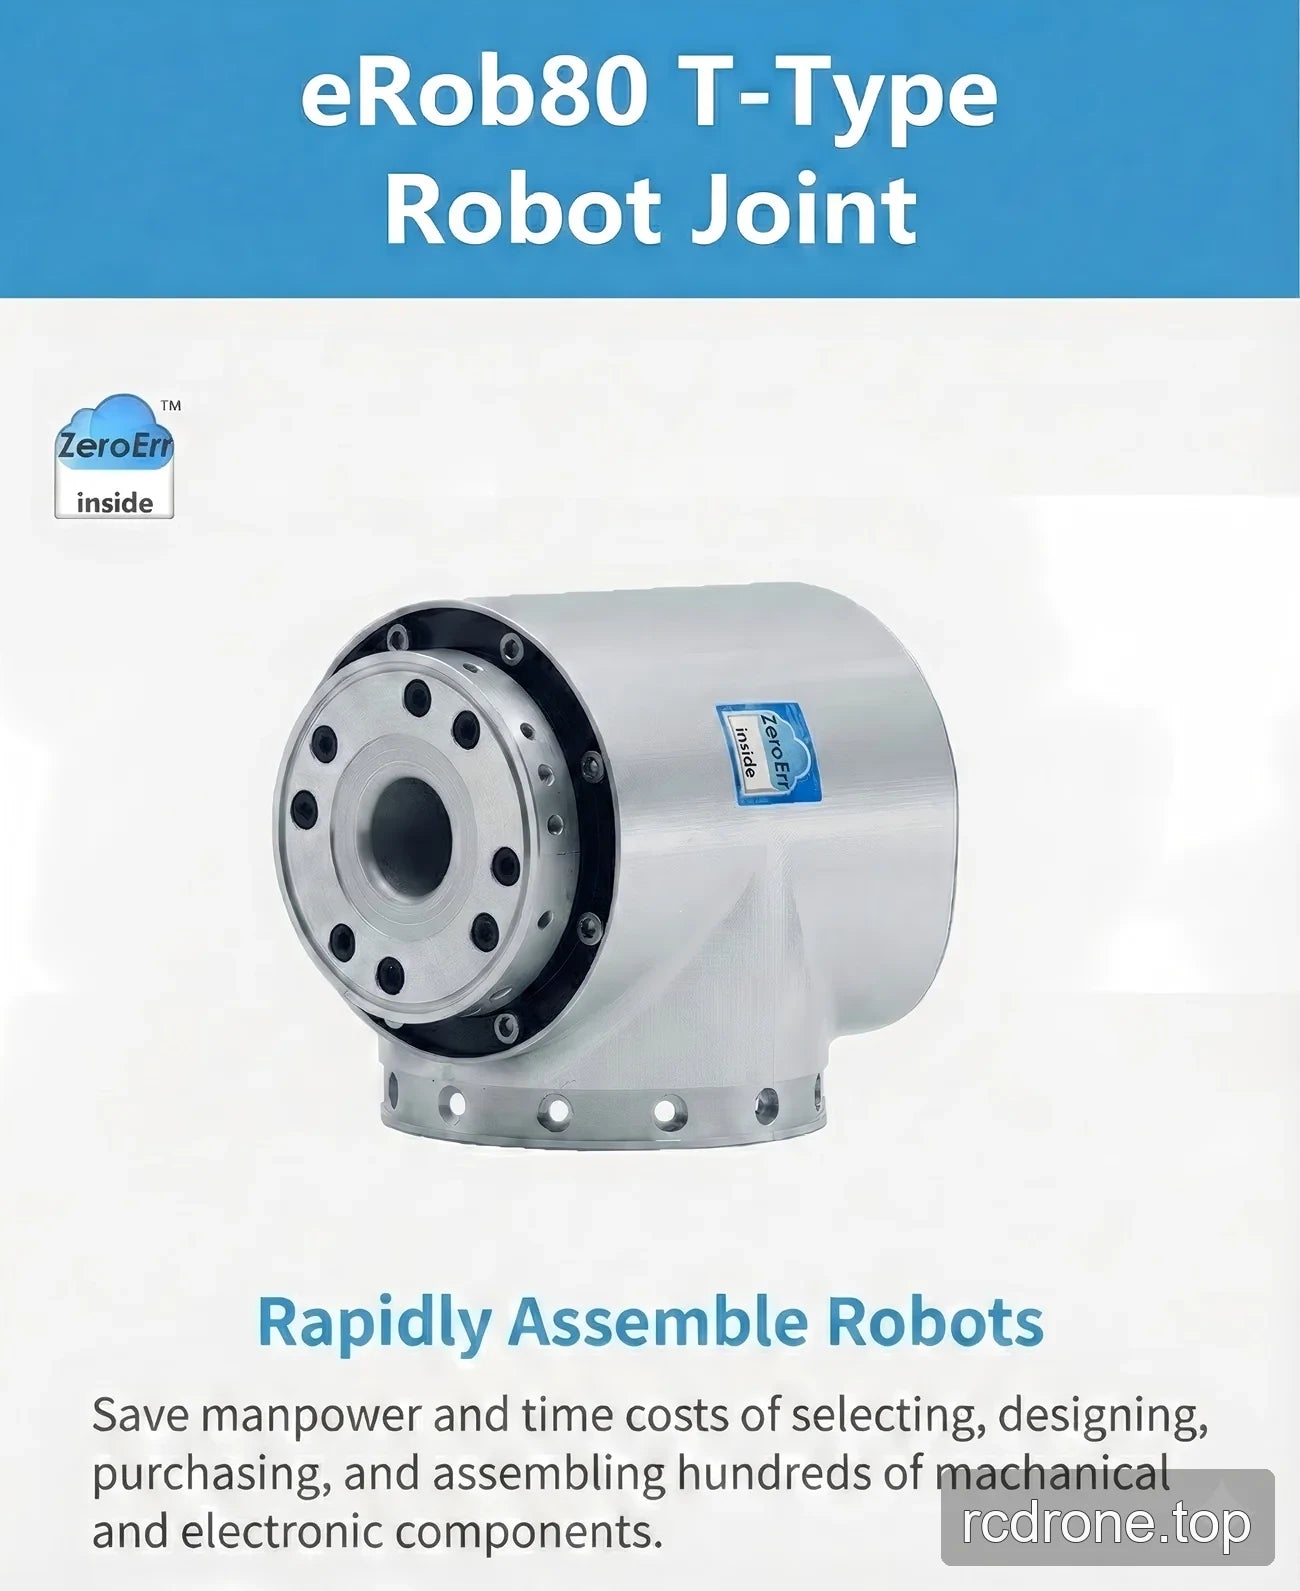
ZeroErr eRob 80 T adalah keluarga penggerak sendi robot dengan pilihan versi EtherCAT atau CANopen, pengesanan tork pilihan, pilihan nisbah pengurangan, dan pilihan memori multi-loop.
Ciri-ciri
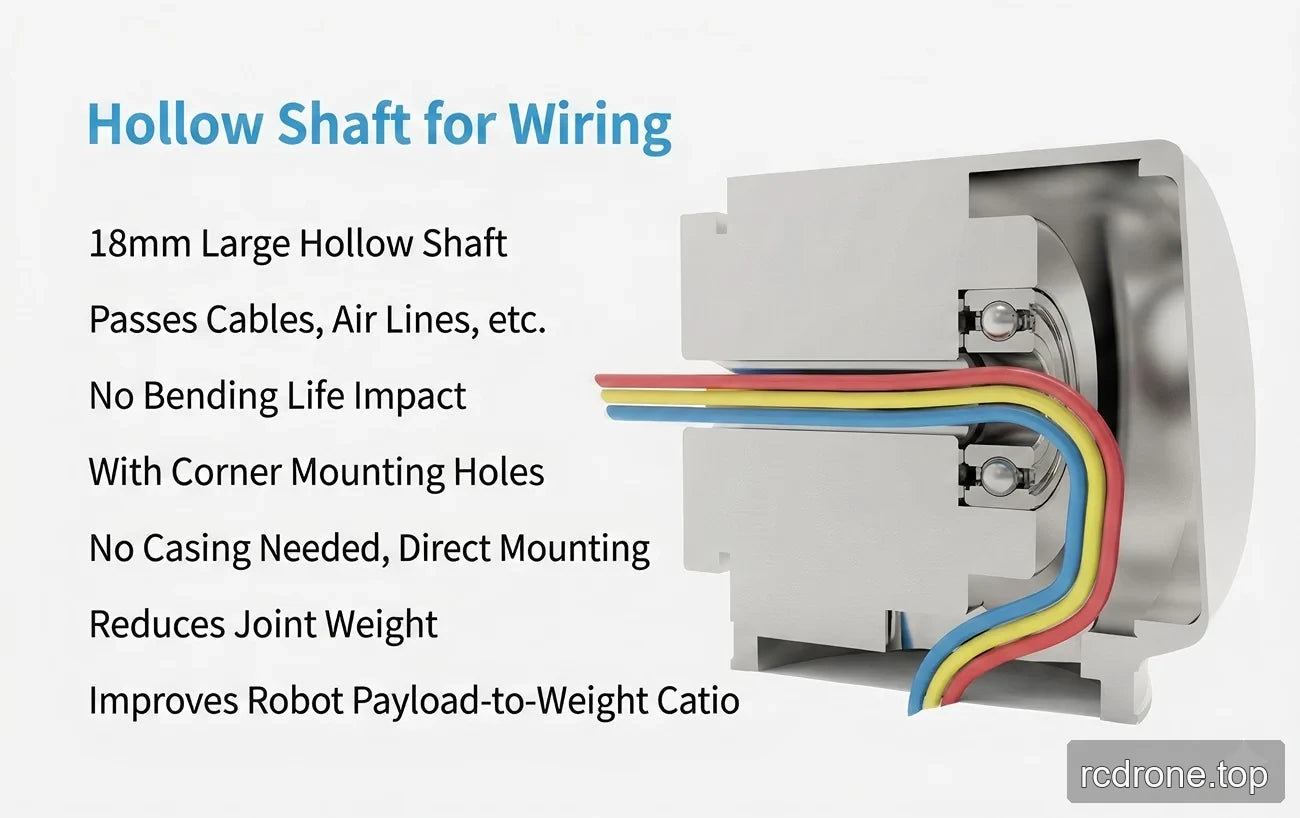
- Poros berongga 18 mm untuk laluan kabel dan saluran udara; laluan ini dinyatakan tidak mempengaruhi hayat lenturan.
- Lubang pemasangan sudut dan reka bentuk pemasangan terus.
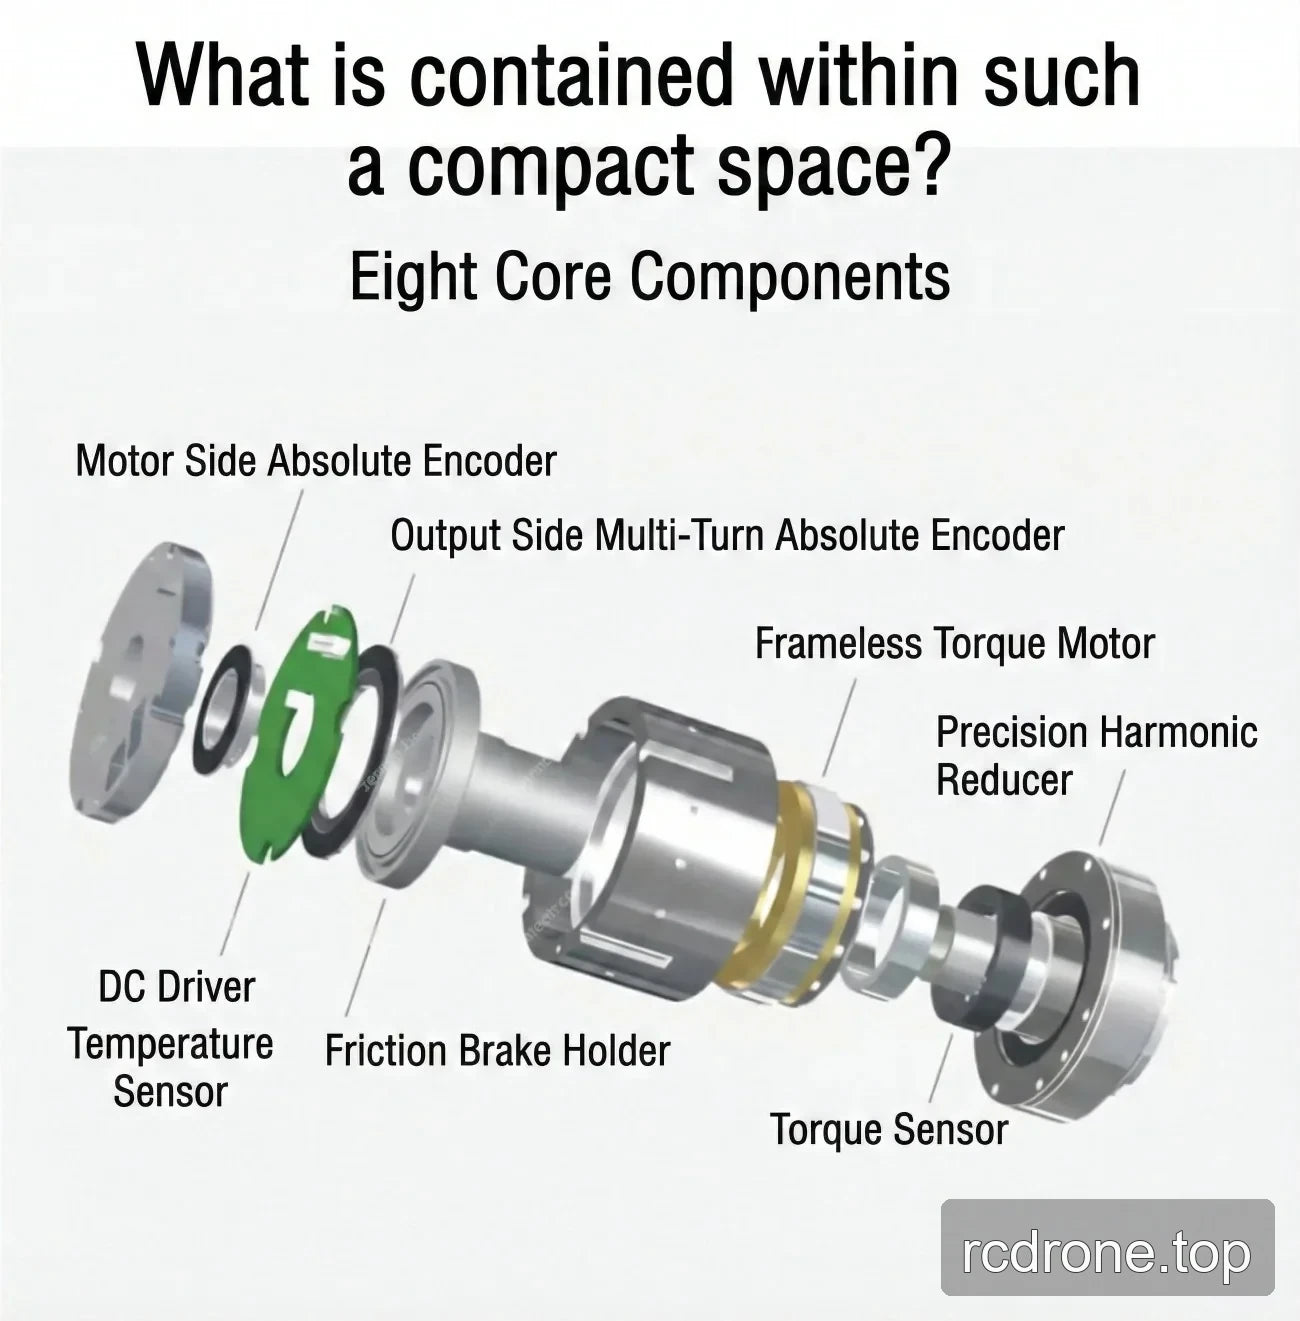
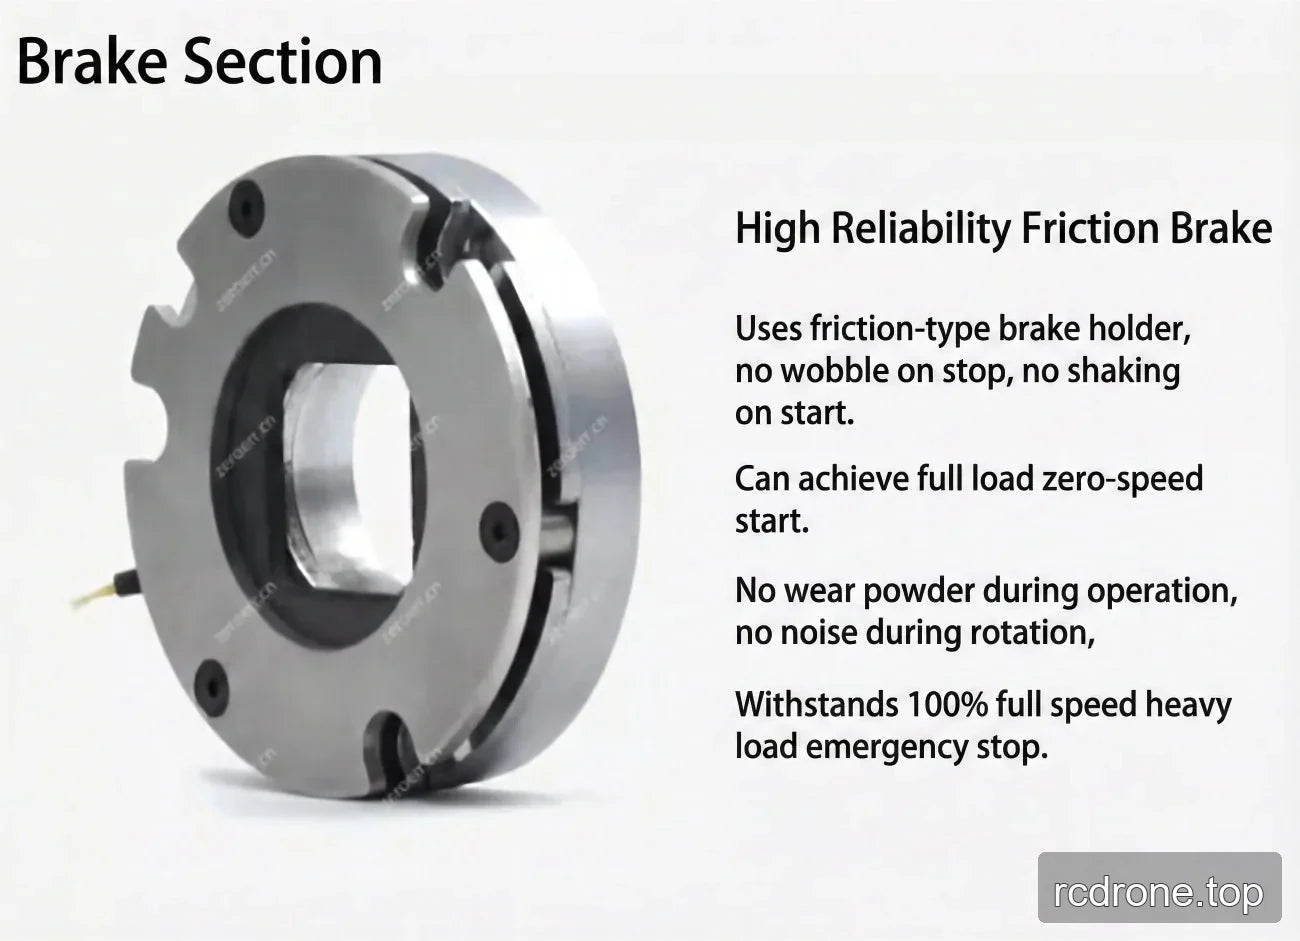
- Brek geseran.
Pilihan Konfigurasi
| Pemilihan | Label yang Tersedia |
|---|---|
| Versi | eRob 80 T (CANopen Dengan Sensor Tork); eRob 80 T (CANopen Tanpa Sensor Tork); eRob 80 T (EtherCAT Dengan Sensor Tork); eRob 80 T (EtherCAT Tanpa Sensor Tork) |
| Nisbah Pengurangan | 50; 80; 100 |
| Memori Multi-loop | Tanpa Memori Multi-loop; Dengan Memori Multi-loop |
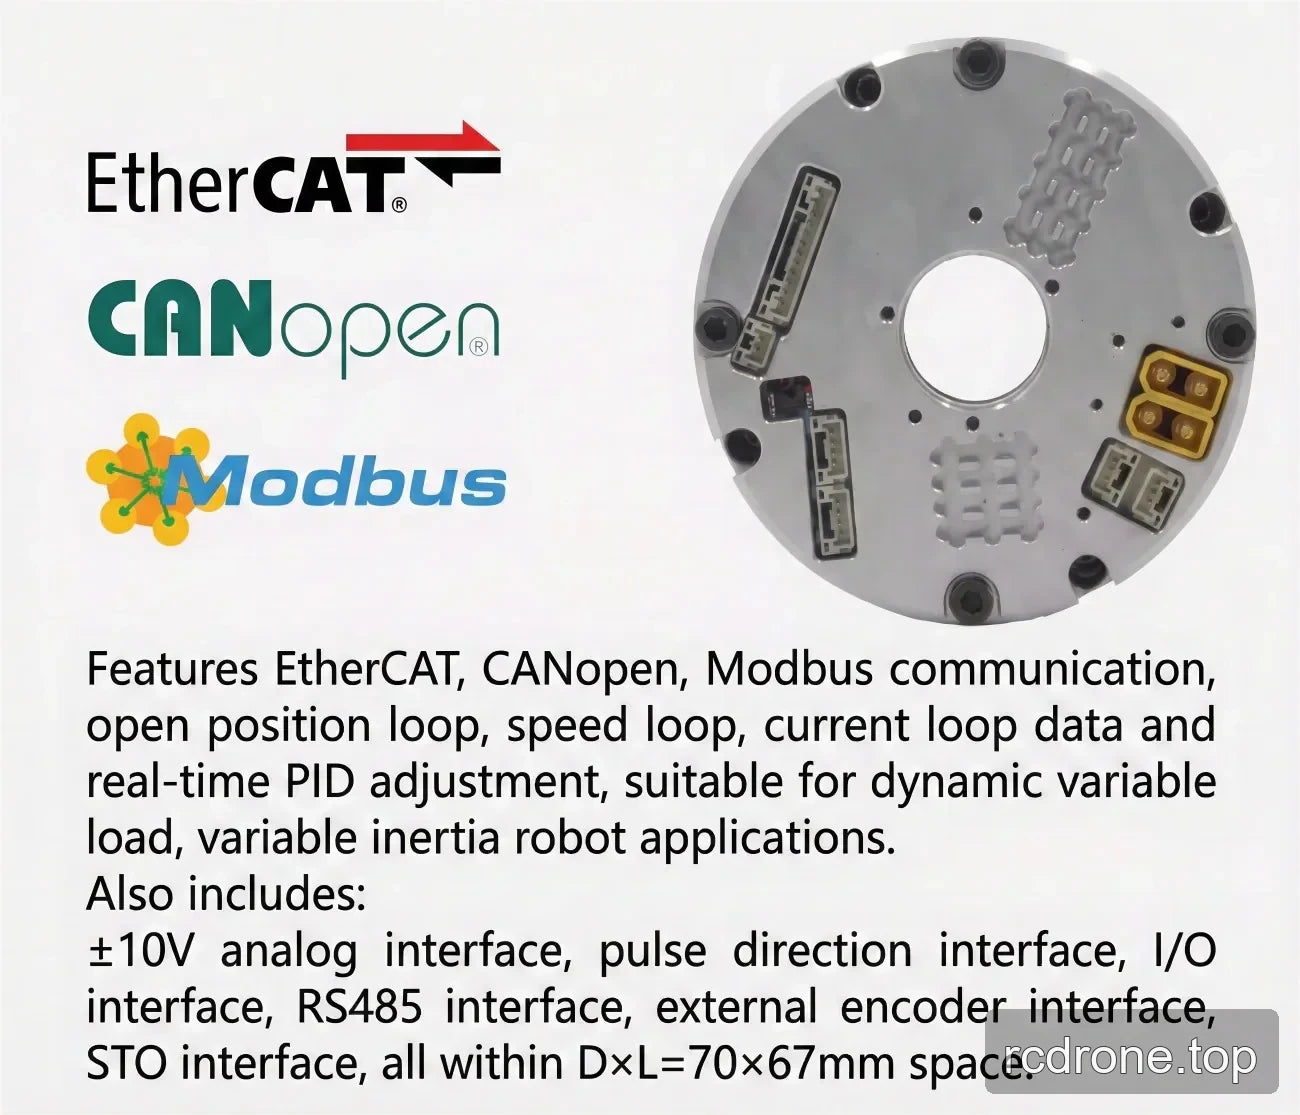
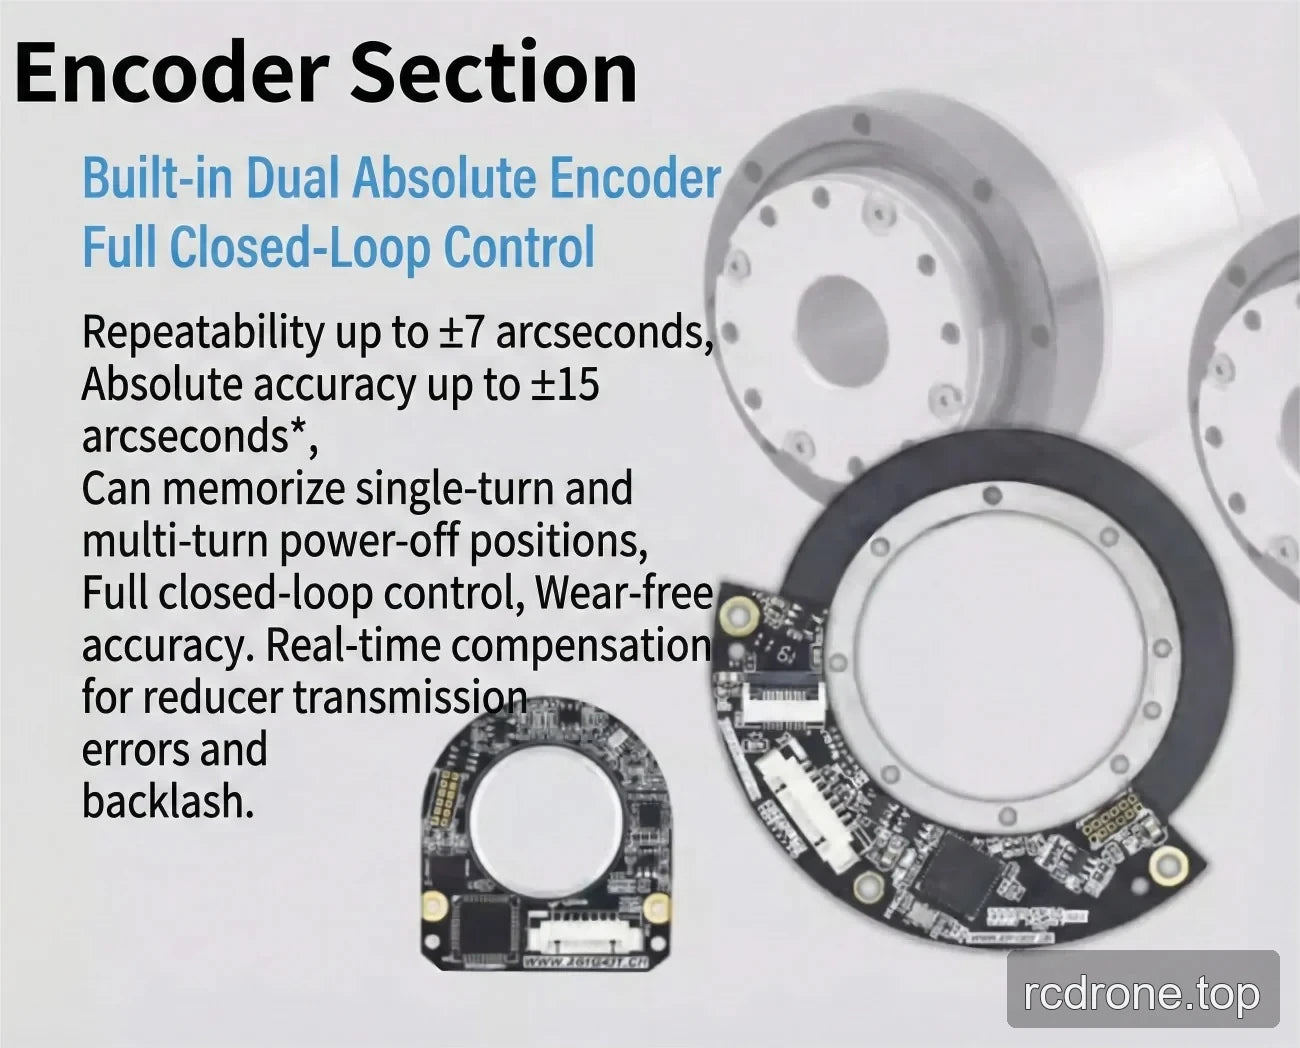
Versi EtherCAT menggunakan pilihan komunikasi EtherCAT, dan versi CANopen menggunakan pilihan komunikasi CANopen. Pilihan Dengan Memori Multi-loop dinyatakan untuk mengingati kedudukan mati kuasa satu putaran dan multi-putaran.
Spesifikasi
| Parameter | Nilai |
|---|---|
| Jenis produk | eRob 80 T sambungan robot penggerak |
| Diameter poros berongga | 18 mm |
| Pilihan komunikasi | EtherCAT atau CANopen, bergantung pada versi yang dipilih |
| Jenis brek | Brek geseran |
Aplikasi
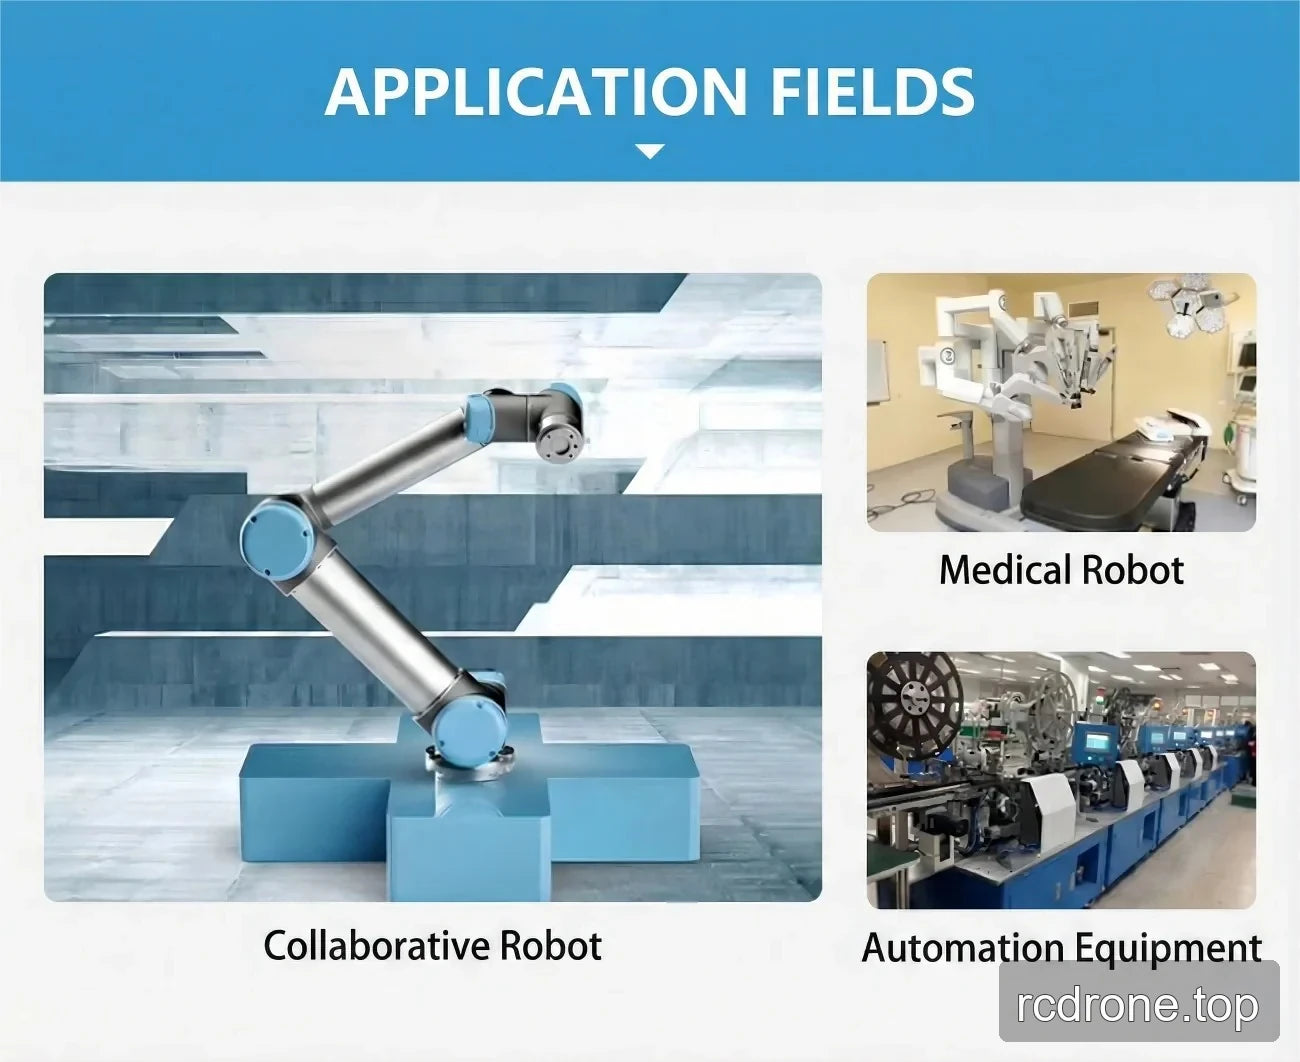
- Robot humanoid
- Tangan robot
- Exoskeleton
- Robot berkaki empat
- Kenderaan AGV
- Robot ARU
- Robot kolaboratif
- Robot perubatan
- Peralatan automasi
Dokumen
EROB170I I Series EtherCAT eRob80T — Model 3D (ZIP)
EROB170I I Series EtherCAT — Model 3D (ZIP)
EROB80 T Series EtherCAT — Model 3D — Fail STEP (ZIP)
EROB80 T Series CANopen — Model 3D — Fail STEP (ZIP)
EROB80 T Series EtherCAT lukisan pemasangan — Lukisan Pemasangan (PDF)
EROB80 T Series CANopen lukisan pemasangan — Lukisan Pemasangan (PDF)
Butiran Visual
Video Produk
Pandangan Produk
Ciri-ciri dan Reka Bentuk
Antara Muka dan Sambungan
Spesifikasi dan Prestasi
Contoh Aplikasi