


ZeroErr eRob 90 I Motor Sendi Robot, EtherCAT/CANopen, Nisbah Pengurangan 50–120
ZeroErr eRob 90 I Motor Sendi Robot, EtherCAT/CANopen, Nisbah Pengurangan 50–120
ZeroErr
Harga biasa
$2,025.00 USD
Harga biasa
Harga jualan
$2,025.00 USD
Harga seunit
per
Taxes included.
Penghantaran dikira semasa pembayaran.
Tidak dapat memuatkan ketersediaan pengambilan


Tinjauan
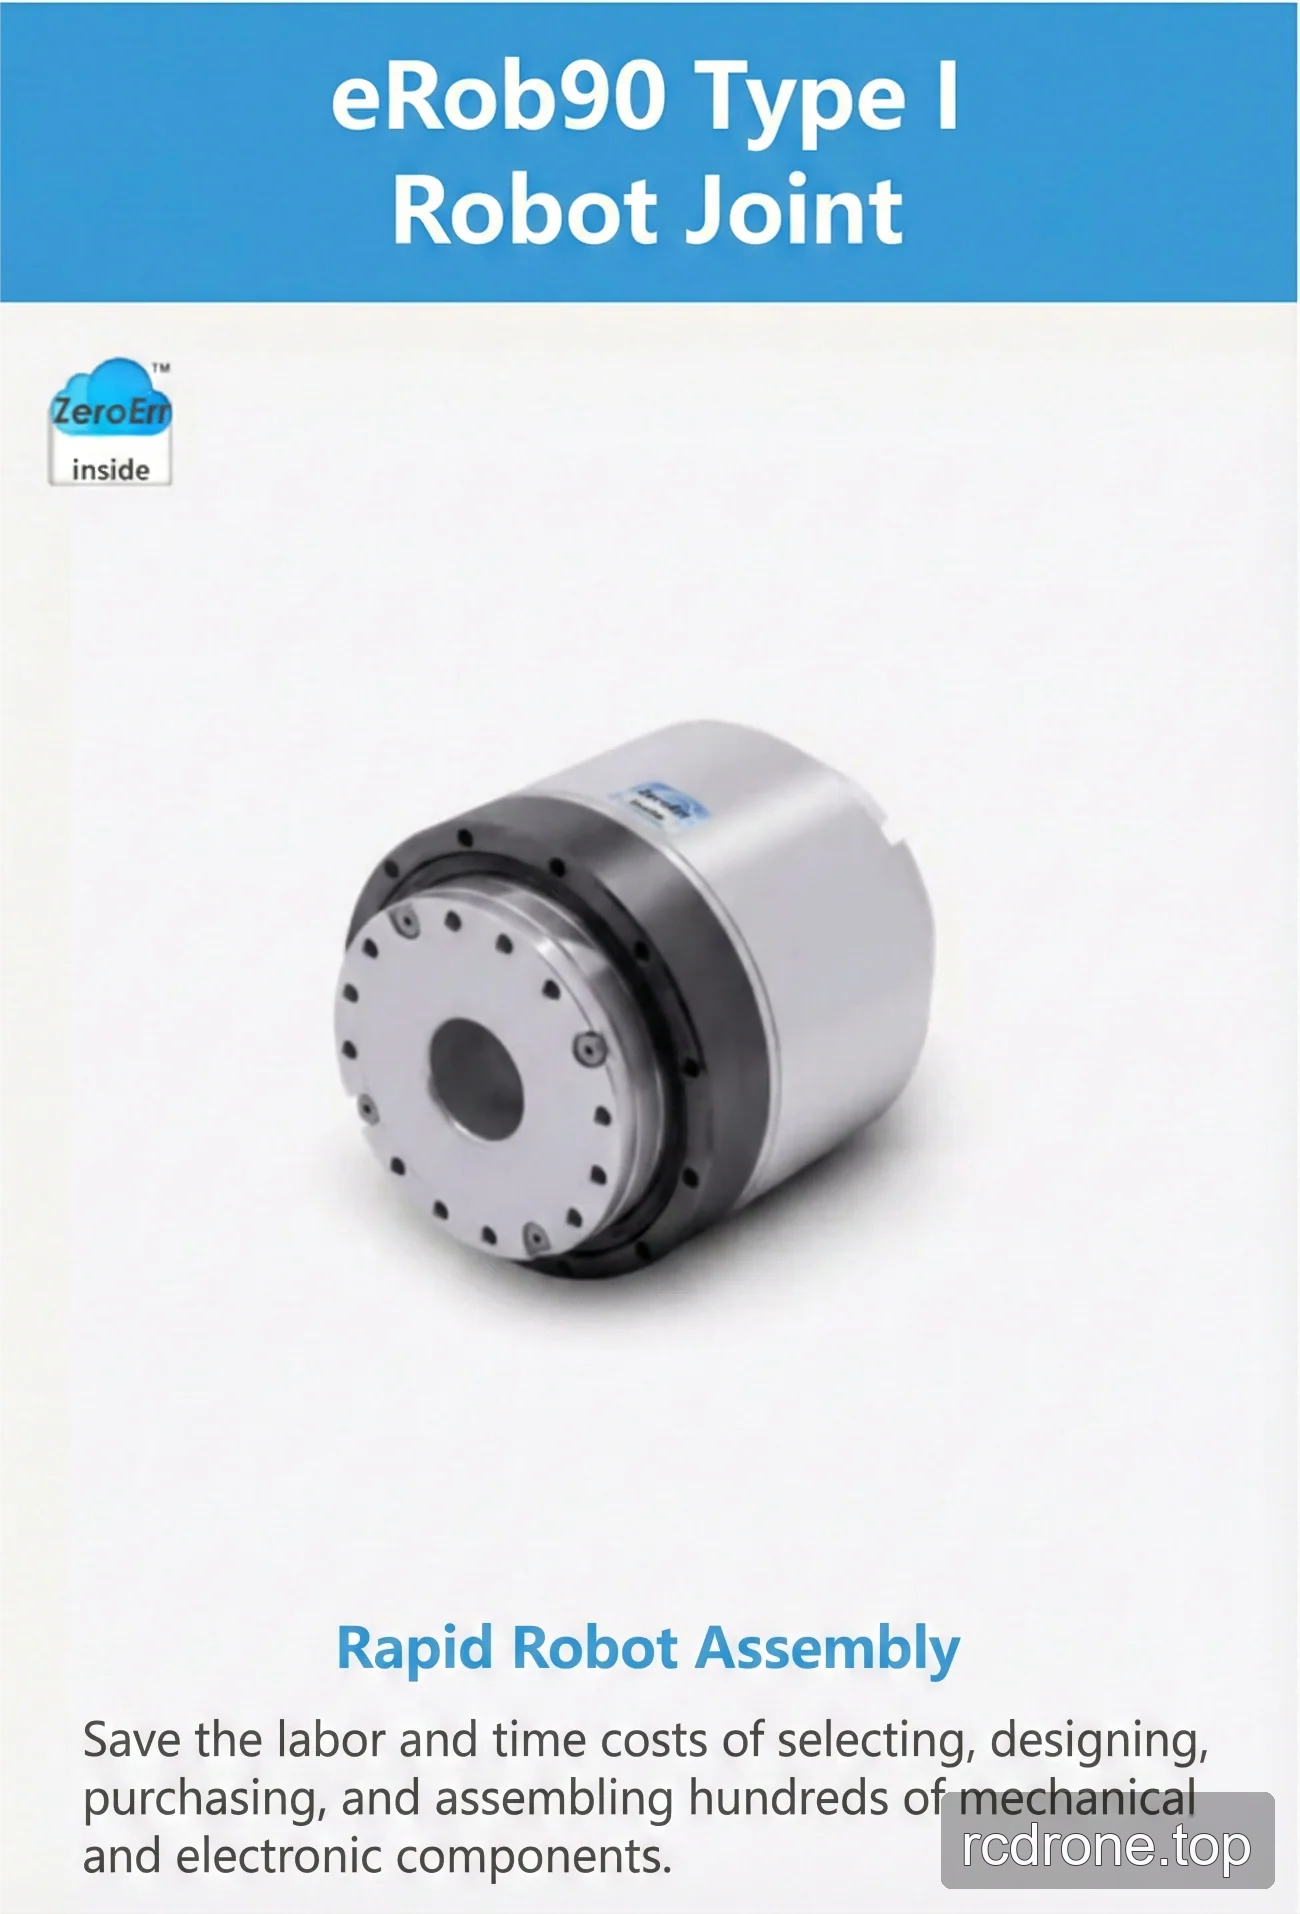
Motor sendi robot ZeroErr eRob 90 I motor ditawarkan dalam versi CANopen dan EtherCAT, dengan atau tanpa brek, untuk konfigurasi sendi robot dan pemasangan robot yang cepat.
Ciri-ciri dan Konfigurasi
- Versi komunikasi: CANopen atau EtherCAT.
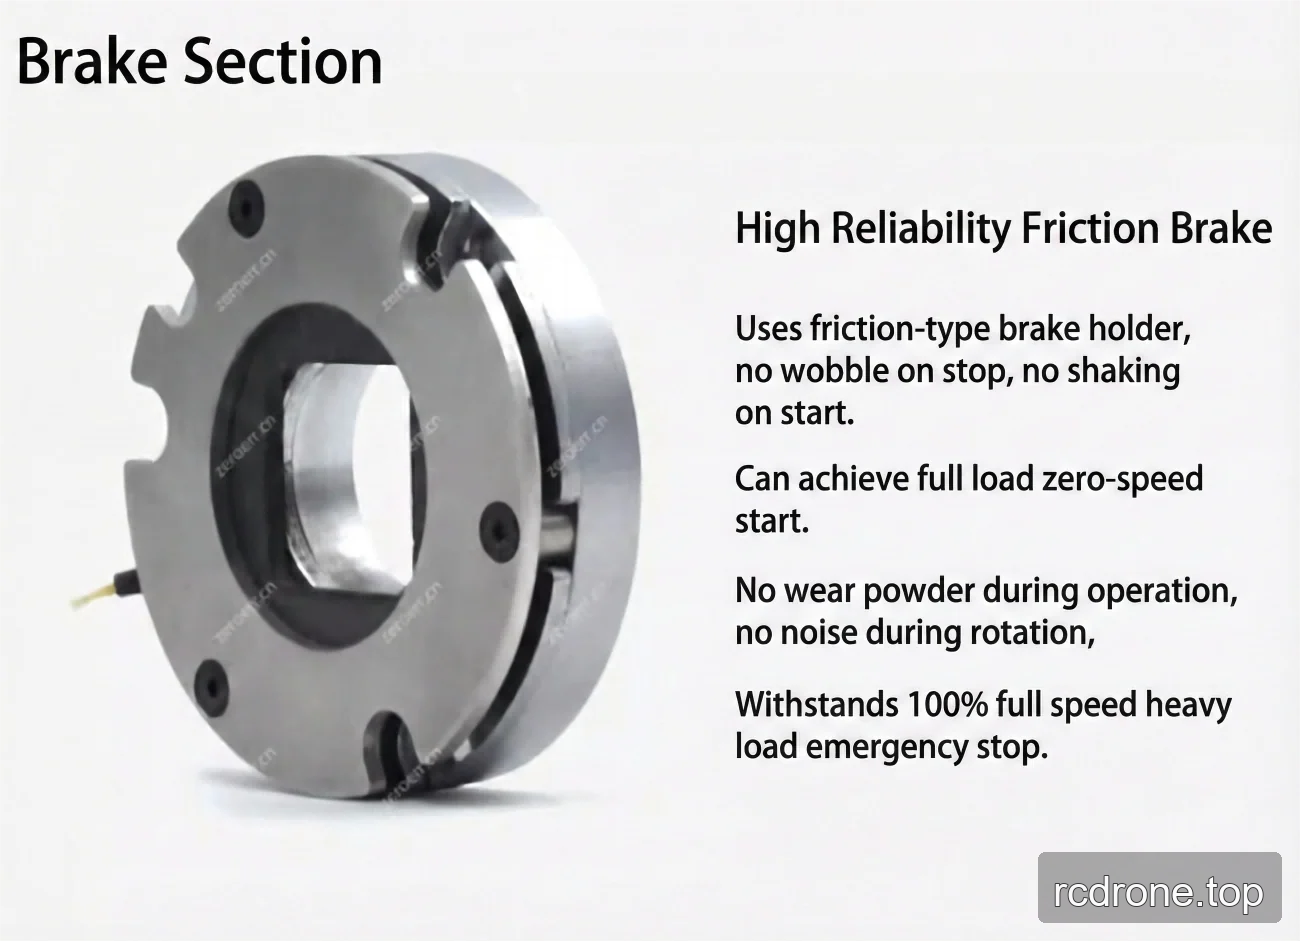
- Konfigurasi brek: dengan brek atau tanpa brek. Model brek yang disenaraikan adalah brek geseran.
- Pemilihan nisbah pengurangan: 50, 80, 100, dan 120.
- Pemilihan multi-putaran dan tork: Tanpa Multi-putaran dan Tanpa Tork; Tanpa Multi-putaran dan Dengan Tork; Dengan Multi-putaran dan Tanpa Tork; Dengan Multi-putaran dan Dengan Tork.
- Voltan input kuasa yang ditentukan: 48 V (±10%).
- Diameter bore berongga yang ditentukan: 18 mm.
- Kaedah pemasangan yang ditentukan: Sama, Serasi.
Spesifikasi
Perbandingan Gear Gelombang Tegangan
| perbandingan gear gelombang tegangan | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| Tork puncak untuk mula dan berhenti (Nm) | 73 | 96 | 107 | 113 |
| Nilai maksimum yang dibenarkan pada tork beban purata (Nm) | 44 | 61 | 64 | 64 |
| Tork yang dinilai (Nm) | 33 | 44 | 52 | 52 |
| Nilai tork sementara maksimum yang dibenarkan (Nm) | 127 | 165 | 191 | 191 |
| Kelajuan putaran output maksimum (RPM) | 60 | 37.5 | 30 | 25 |
| Voltan input kuasa (V) | 48 V (±10%) | |||
| Diameter bore berongga | 18 mm | |||
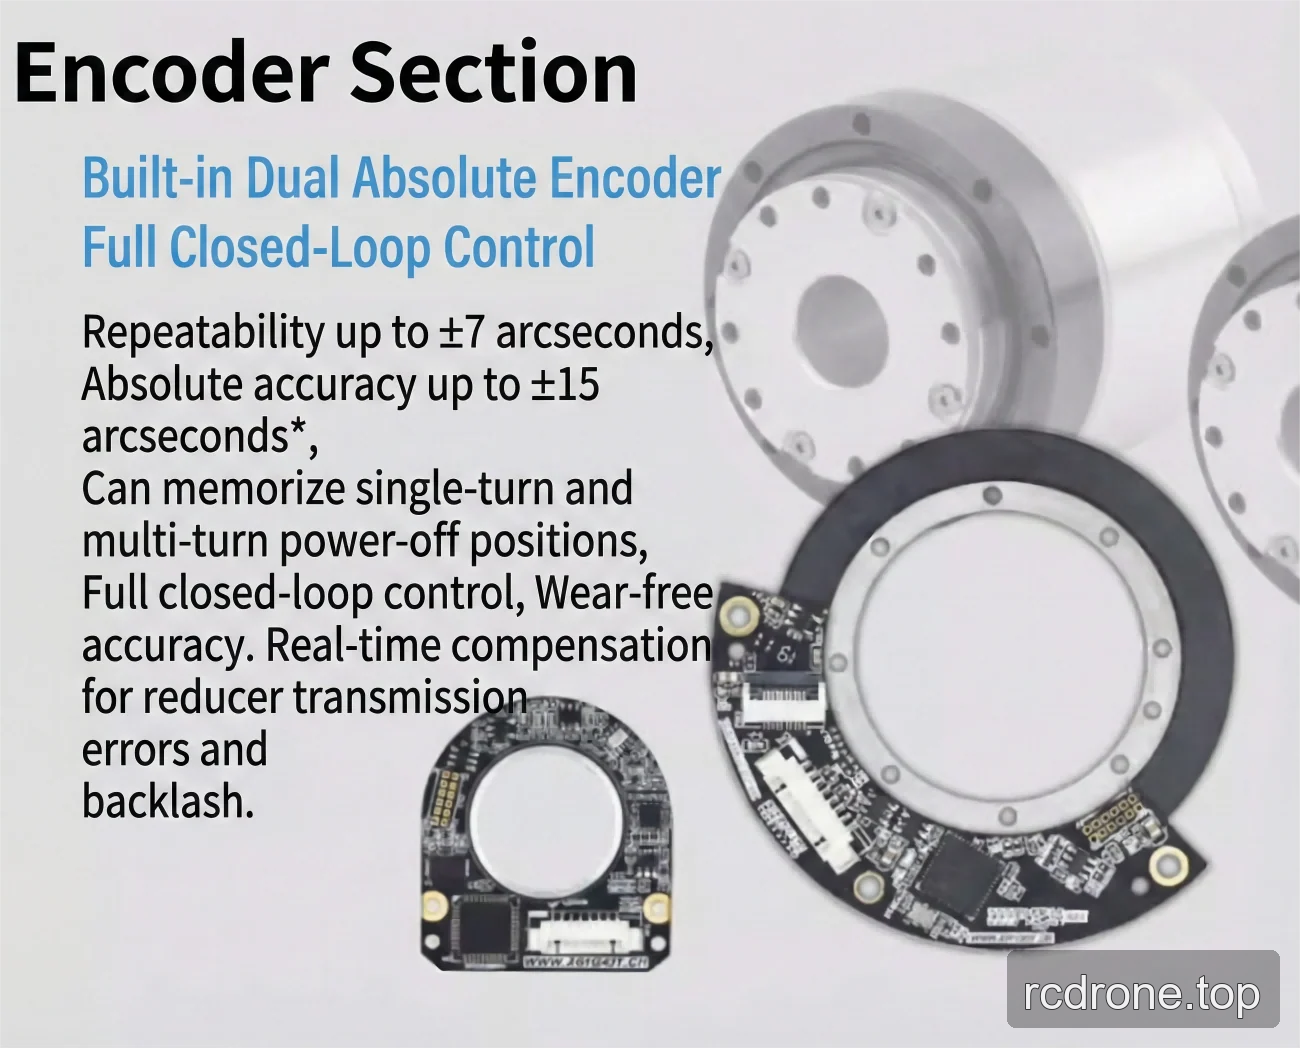
| Ketepatan | Ulangan/Ketepatan Mutlak: ±7/±15 arc sec atau ±10/±25 arc sec* | |||
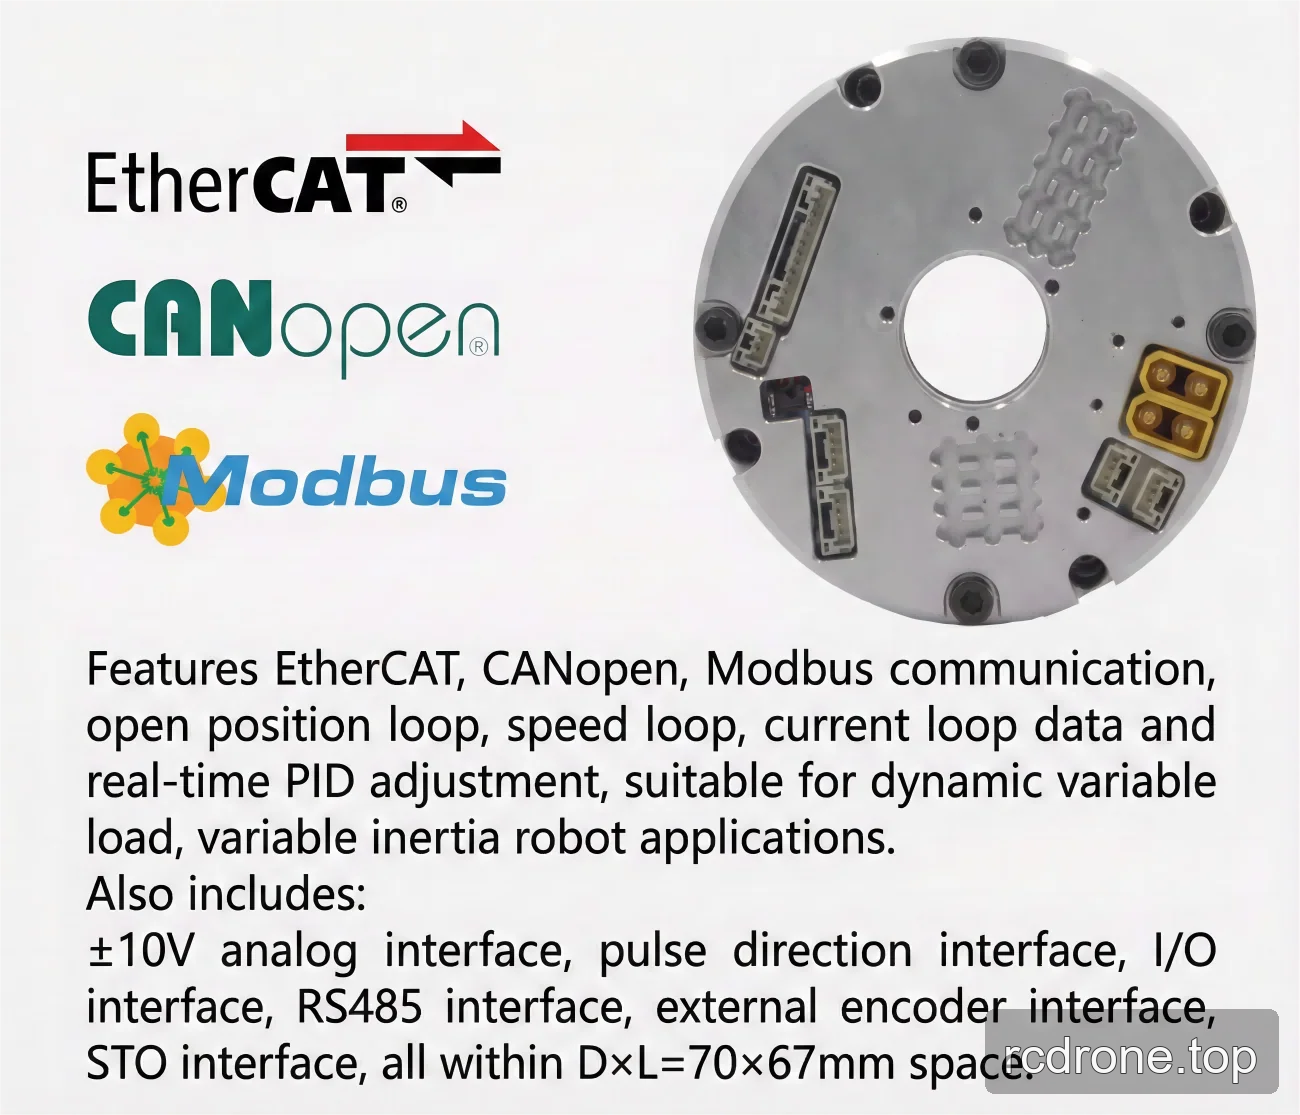
| Antara muka elektrik | Protokol Komunikasi: EtherCAT/CANopen/Modbus; Resolusi Pengodak sisi output: 19/20 Bit | |||
| Kaedah pemasangan | Sama, Serasi | |||
Perbandingan V3/V6
| Versi | V3 | V6 |
|---|---|---|
| Kuasa motor (W) | 300 | 314 |
| Inersia sisi output SWG (g-mm2) | 297466 | 273391 |
| Jisim sisi output SWG (kg) | 0.36 | 0.321 |
| Inersia sisi input SWG (g·mm²), tanpa brek | 139067 | 95791 |
| Jisim sisi input SWG (kg), tanpa brek | 0.41 | 0.257 |
| OD × panjang (mm), tanpa brek | Φ90 × 98.9 | Φ90 × 75.9 |
| Jumlah jisim (kg), tanpa brek | 1.75 | 1.506 |
| Inersia sisi input SWG (g·mm²), dengan brek | 147025 | 110213 |
| Jisim sisi input SWG (kg), dengan brek | 0.43 | 0.292 |
| OD × panjang (mm), dengan brek | Φ90 × 98.9 | Φ90 × 75.9 |
| Jumlah jisim (kg), dengan brek | 1.87 | 1.639 |
| Peratusan diameter kepada panjang | D/L = 0.91 (kurang daripada 1) | — |
| Parameter biasa | ID: 18 mm; Grating IP: IP54*; Model brek: brek geseran | |
| Peranti pilihan | Jenis komunikasi: EtherCAT/CANopen/Modbus; Resolusi pengodak output: 19 Bit; Kebolehulangan/Ketepatan: ±7/±15 saat busur atau ±10/±25 saat busur. | |
Aplikasi
- Robot humanoid
- Tangan robot
- Exoskeleton
- Robot quadruped
- Kenderaan AGV
- Robot ARU
- Robot kolaboratif
- Robot perubatan
- Peralatan automasi
Muat turun
Muat turun & Sumber
- EROB70F I Series CANopen EROB90I — Lukisan Pemasangan (PDF)
- EROB90I I Series EtherCAT — Model 3D (STEP)
- EROB90I I Series CANopen — Model 3D (STEP)
- EROB90I I Series EtherCAT lukisan pemasangan — Lukisan Pemasangan (PDF)
- EROB90I I Series CANopen lukisan pemasangan — Lukisan Pemasangan (PDF)
Butiran Visual
Video Produk
Pandangan Produk
Dimensi dan Pembinaan

Ciri dan Reka Bentuk

Antara Muka dan Sambungan
Contoh Aplikasi
