ZeroErr eRob 90 T Motor Sendi Robot, 48 V EtherCAT/CANopen, Nisbah 50/80/100
ZeroErr eRob 90 T Motor Sendi Robot, 48 V EtherCAT/CANopen, Nisbah 50/80/100
ZeroErr
Tidak dapat memuatkan ketersediaan pengambilan


Overview
Motor sendi ZeroErr eRob 90 T robot ditawarkan dalam versi CANopen atau EtherCAT, masing-masing boleh dipilih dengan atau tanpa sensor tork. Pilih nisbah pengurangan 50, 80, atau 100 dan versi dengan atau tanpa memori multi-loop.
Ciri-ciri
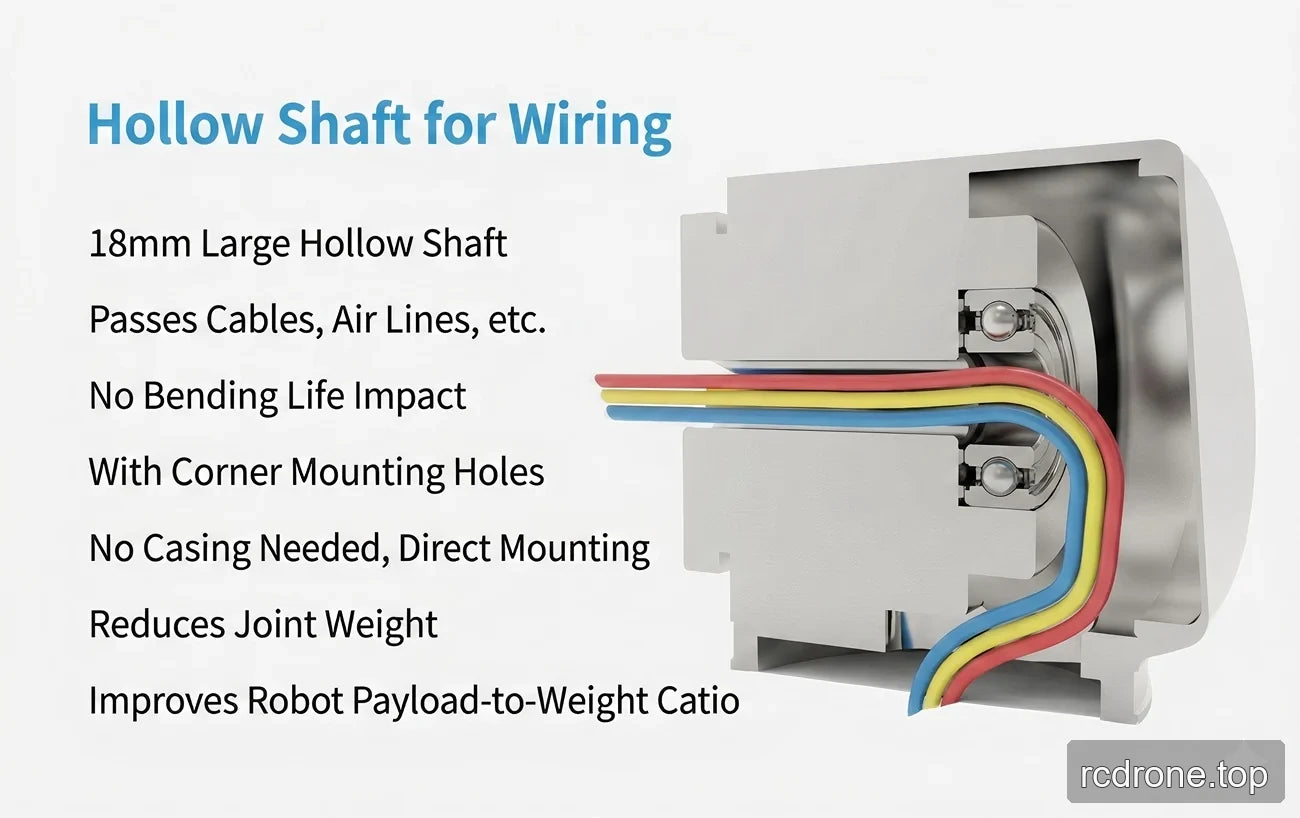
- Poros berongga 18 mm / lubang melalui untuk pengaliran kabel dan saluran udara.
- Lubang pemasangan sudut dan reka bentuk pemasangan terus; tiada casing yang dinyatakan sebagai diperlukan.
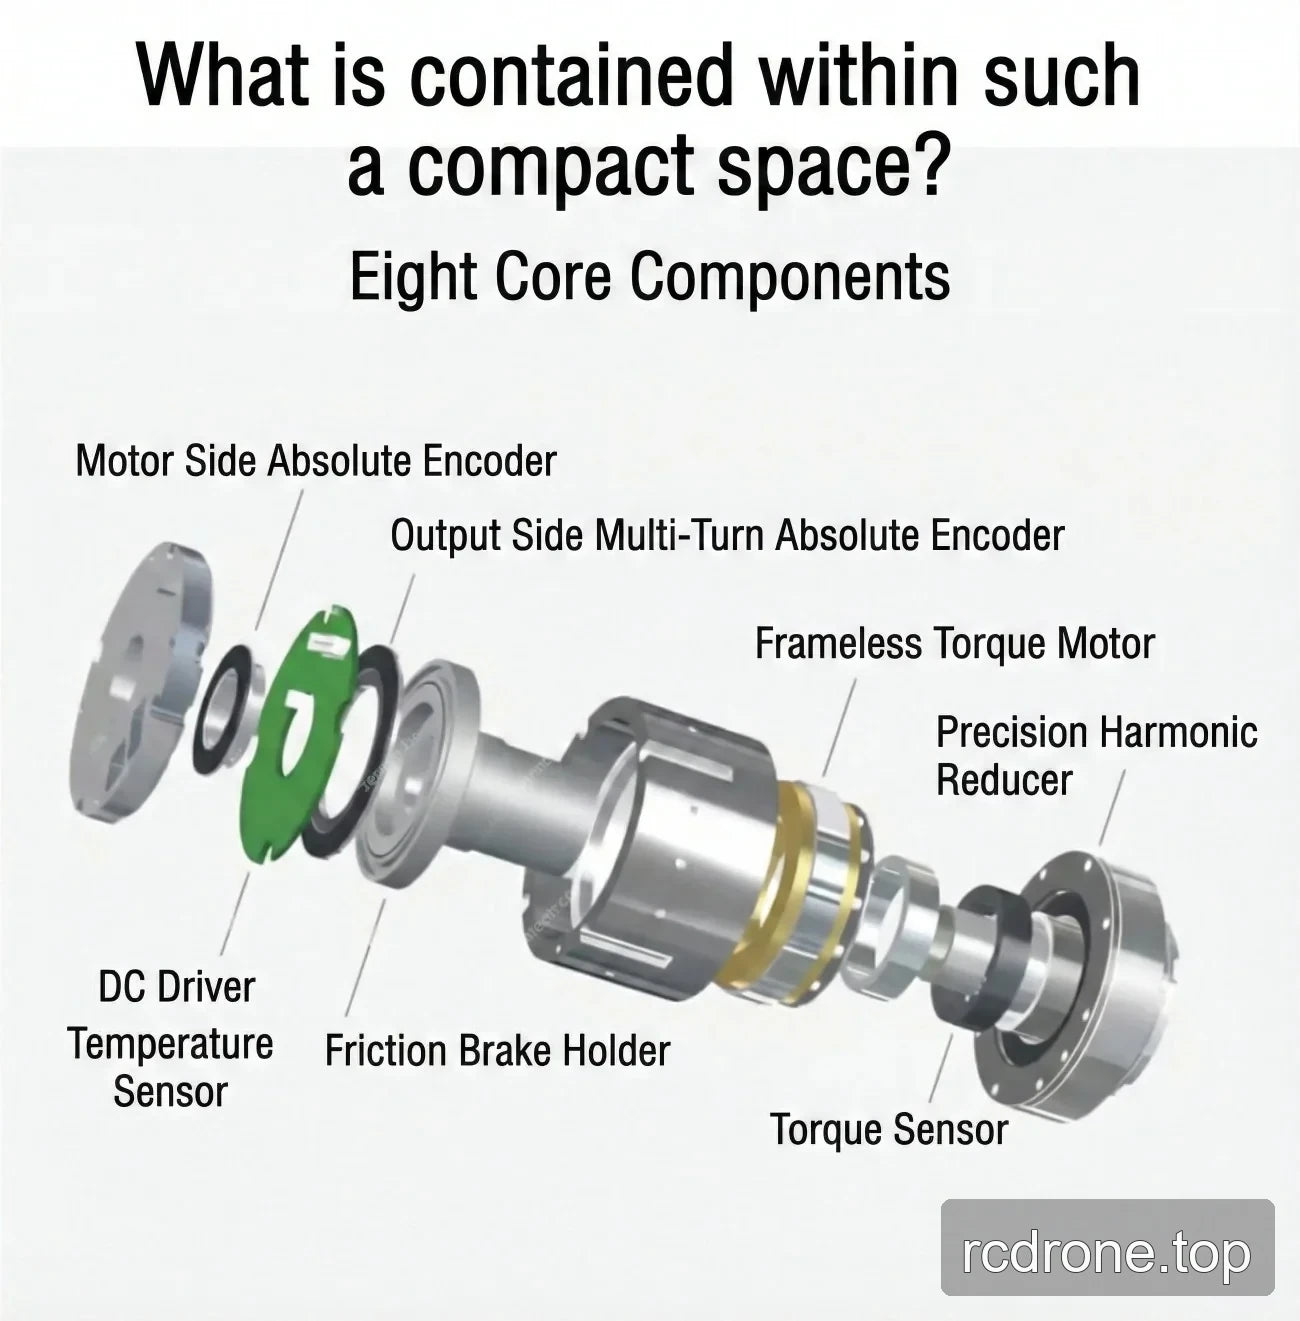
- Brek peredam geseran; entri parameter umum juga menyenaraikan brek geseran.
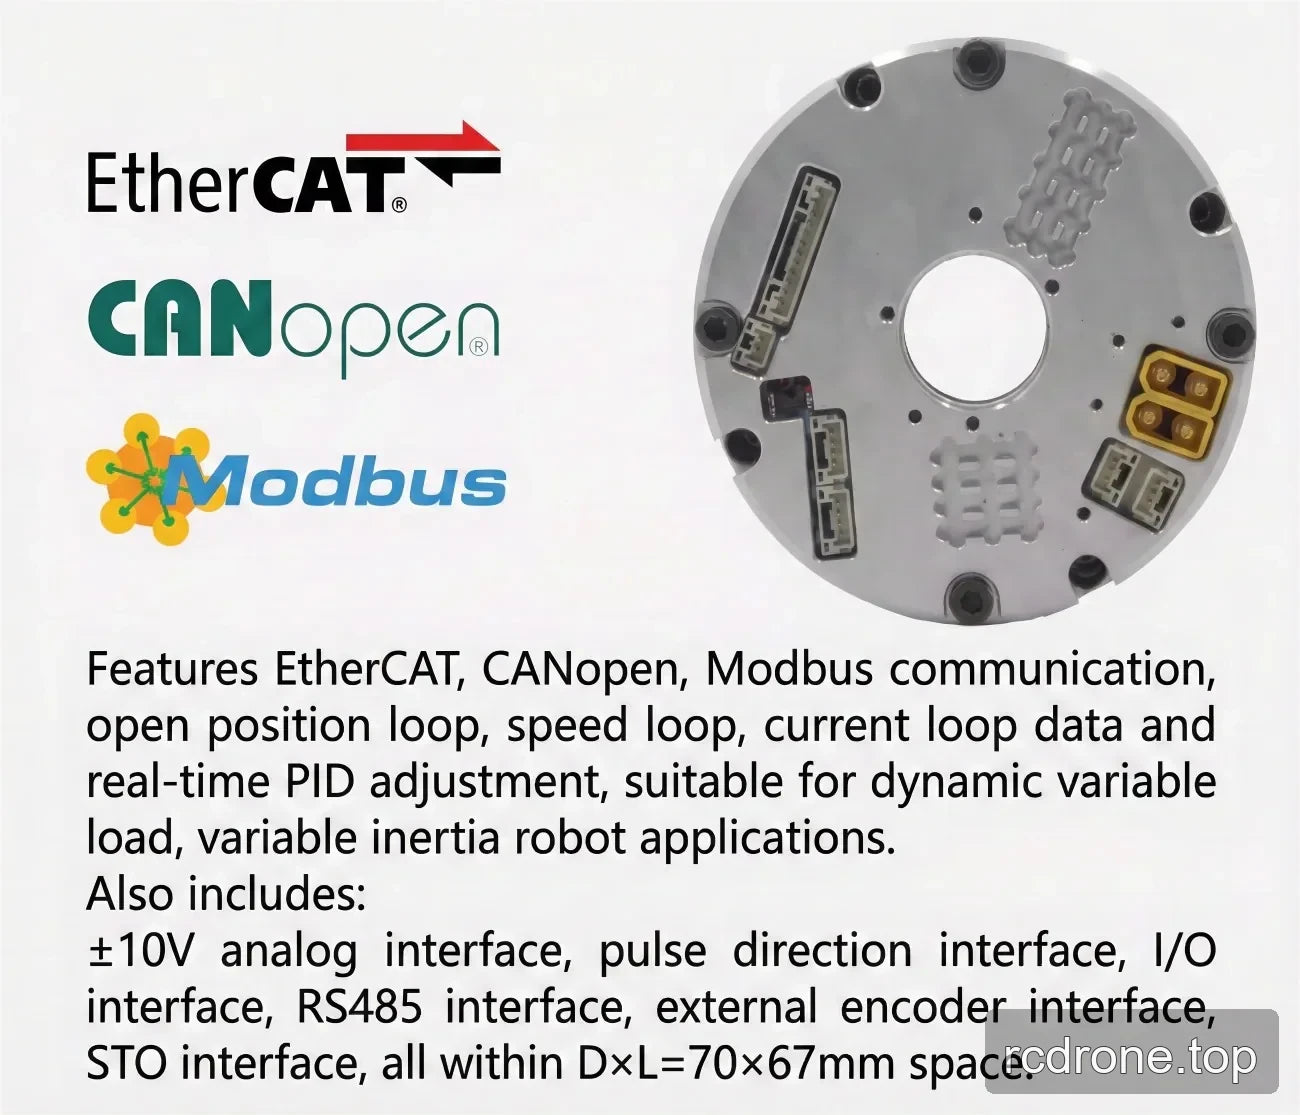
- Antara muka sepenuhnya berbeza dengan keupayaan anti-gangguan yang kuat dan penyambung anti-longgar berganda untuk sambungan siri atau selari.
- Peringkat IP65; entri parameter umum menyenaraikan IP65*.
- Pengaliran poros berongga dinyatakan tidak memberi kesan kepada hayat lentur dan membantu mengurangkan berat sendi serta meningkatkan nisbah muatan kepada berat.
Spesifikasi
Konfigurasi yang boleh dipilih
| Pemilihan | Pilihan yang tersedia |
|---|---|
| Versi | eRob 90 T (CANopen Dengan Sensor Tork); eRob 90 T (CANopen Tanpa Sensor Tork); eRob 90 T (EtherCAT Dengan Sensor Tork); eRob 90 T (EtherCAT Tanpa Sensor Tork) |
| Nisbah pengurangan | 50; 80; 100 |
| Memori multi-loop | Tanpa Memori Multi-loop; Dengan Memori Multi-loop |
Parameter teknikal
Jadual teknikal sumber mengenal pasti model / siri sendi sebagai eRob90HXXT dan menggunakan lajur nisbah gear gelombang regangan berikut.
| Parameter | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| Model / siri sendi | eRob90HXXT | |||
| Peratus gear gelombang tegangan | 20-50 | 20-80 | 20-100 | 20-120 |
| Tork puncak untuk mula/henti (Nm) | 73 | 96 | 107 | 113 |
| Tork beban purata maksimum yang dibenarkan (Nm) | 44 | 61 | 64 | 64 |
| Tork yang dinilai (Nm) | 33 | 44 | 52 | 52 |
| Maksimum yang dibenarkantork sementara (Nm) | 127 | 165 | 191 | 191 |
| Kelajuan putaran maksimum (RPM) | 60 | 37.5 | 30 | 25 |
| Kuasa motor (W) | 300 | |||
| Voltan bekalan kuasa (V) | 48 V (±10%) | |||
| Nota bekalan kuasa | Sila baca dengan teliti: “Mengapa bekalan kuasa penukaran biasa tidak boleh digunakan sebagai bekalan kuasa untuk modul?” dan “Manual Modul Bersama Bab 3 Arahan Kuasa Input eRob”. | |||
| Resolusi pengod encoder | 19 Bit | |||
| Kebolehulangan / ketepatan mutlak (arcsec) | ±10 / ±45 arcsec | |||
| Bas komunikasi | EtherCAT / CANopen | |||
| Diameter luar × panjang × lubang melalui (mm) | 96 × 123.8 × 18 | |||
| Berat (kg) | 2.6 | |||
| Reka bentuk antara muka | Antara muka sepenuhnya berbeza, anti-gangguan yang kuat; penyambung anti-longgar berganda, boleh disambungkan secara siri/selari. | |||
| Brek | Breket peredam geseran | |||
| Peringkat IP | IP65 | |||
| Inersia input gear gelombang tegangan (g·mm²) | 147025 | |||
| Jisim input gear gelombang tegangan (kg) | 2.6 | |||
| Parameter umum | ID: 18 mm, penarafan IP: IP65*, Brek: brek geseran | |||
| Peranti pilihan | Komunikasi: EtherCAT / CANopen / Modbus; Resolusi pengodak output: 19 Bit; Kebolehulangan/Ketepatan: ±7/±15 arcsec atau ±10/±25 arcsec | |||
| Versi EtherCAT penggerak putar | Antaramuka pilihan: RS485, Pulse/DIR, I/O, ±10 V Analog dan STO | |||
| Versi CANopen penggerak putar | Antaramuka pilihan: RS485, Pulse/DIR, I/O, ±10 V Analog dan STO | |||
Pemuatan
EROB170I I Series EtherCAT eRob90T — Model 3D (ZIP)
EROB170I I Series EtherCAT — Model 3D (ZIP)
EROB90 T Series EtherCAT — Model 3D — Fail STEP (ZIP)
EROB90 T Series CANopen — Model 3D — Fail STEP (ZIP)
EROB90 T Series EtherCAT lukisan pemasangan — Lukisan Pemasangan (PDF)
EROB90 T Series CANopen lukisan pemasangan — Lukisan Pemasangan (PDF)
Aplikasi
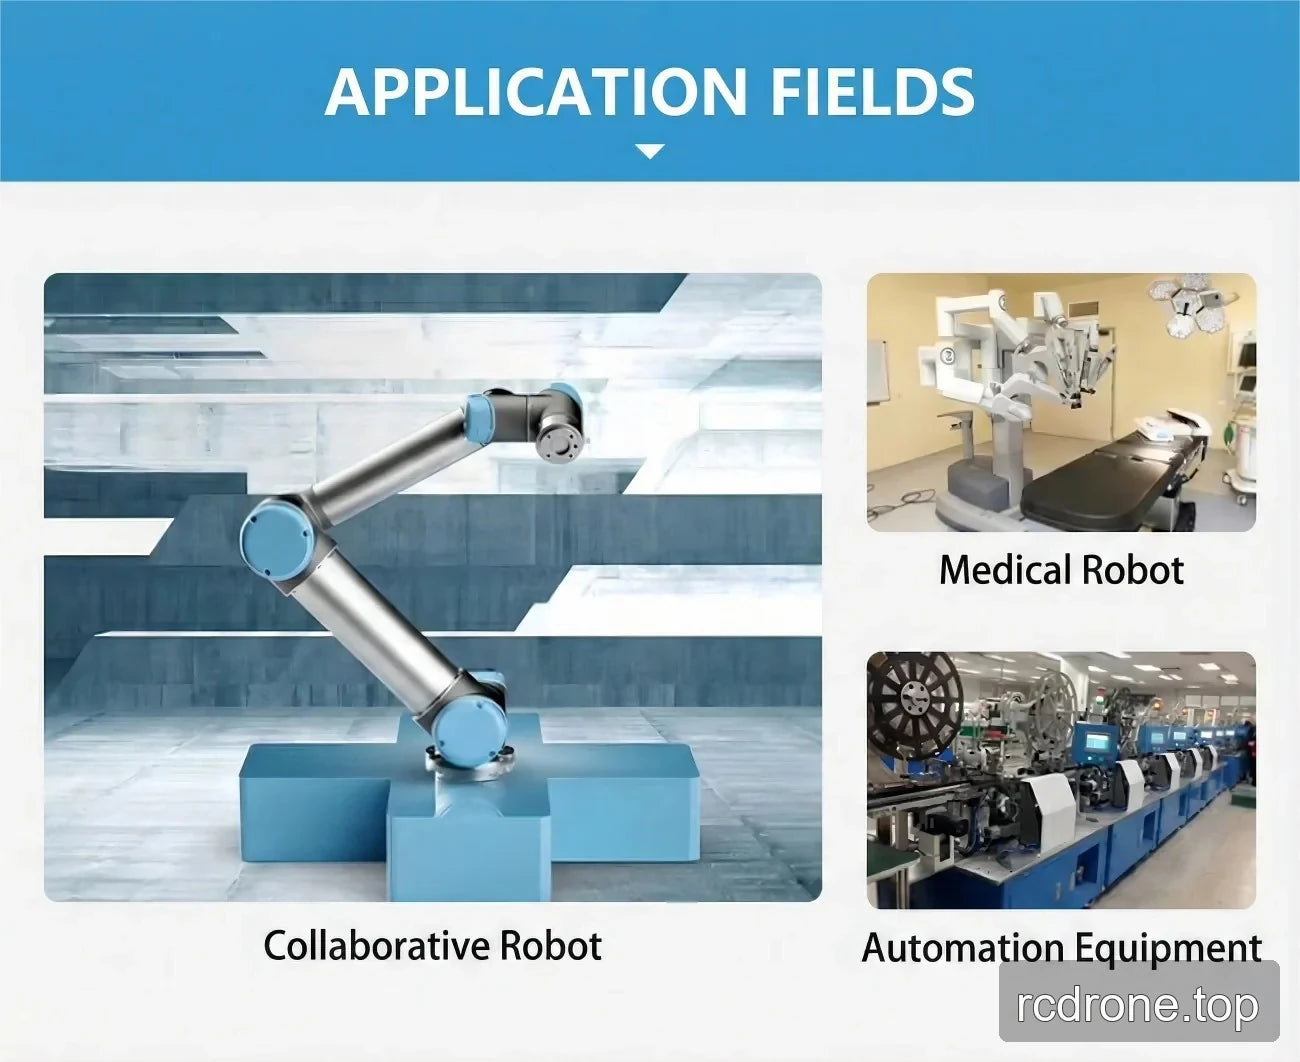
Senario aplikasi yang disenaraikan untuk sambungan ini termasuk robot humanoid, lengan robot, exoskeleton, robot berkaki empat, kenderaan AGV, robot ARU, robot kolaboratif, robot perubatan, dan peralatan automasi.
Butiran Visual
Video Produk
Pandangan Produk

Ciri dan Reka Bentuk
Antara Muka dan Sambungan
Spesifikasi dan Prestasi

Contoh Aplikasi