


Motor DC Planetário 24GP-370 com Encoder, 12V/24V
Motor DC Planetário 24GP-370 com Encoder, 12V/24V
Jiali Motor
Não foi possível carregar a disponibilidade de recolha


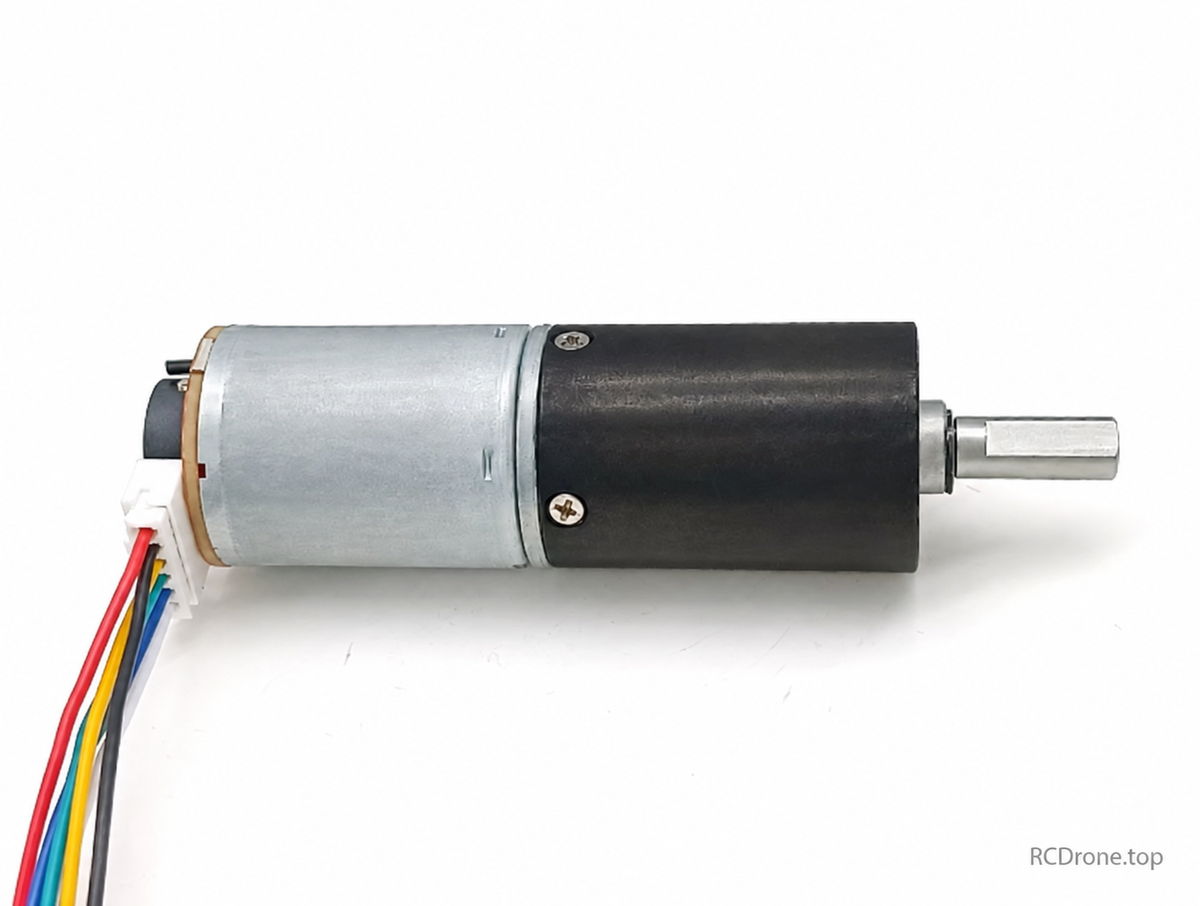
24GP-370 motor de engrenagem planetária
Motor de engrenagem planetária 24GP-370 com um encoder Hall magnético A/B. Esta é uma versão equipada com encoder separado.
Escolha a sua configuração
Selecione a tensão DC nominal e a velocidade de saída sem carga, diâmetro do eixo onde oferecido, e pacote de acessórios. A velocidade real diminui sob carga. Os acessórios estão incluídos apenas quando nomeados no pacote selecionado.
Especificações
- 12V ou 24V DC de acordo com a variante selecionada; 9–1200RPM de saída.
- Diâmetro do corpo aproximadamente 24mm; seção do motor 31mm mais 8.7mm de extensão do encoder.
- O eixo ilustrado de 6mm projeta 16mm com uma face plana de 12mm e 5.5mm de largura. A tabela de visão geral também diz 15mm; confirme o eixo selecionado se o ajuste for crítico. O desenho alternativo de 4mm não é uma opção de venda.
- Quatro furos de montagem M2.5, 4mm de profundidade, em um círculo de passo de 19mm; 9mm de saliência de localização; cabo aproximadamente 150mm.
- Peso motor completo aproximado 150g.
Dados de desempenho do fornecedor
| RPM de saída sem carga | Torque a 12V (kgf.cm) | Torque a 24V (kgf.cm) | Relação de engrenagem | Comprimento da caixa de engrenagens (mm) | RPM carregado |
|---|---|---|---|---|---|
| 1200 | 0.3 | 0.4 | 5 | 20.5 | 1000 |
| 375 | 0.7 | 0.8 | 16 | 26.3 | 300 |
| 240 | 1.2 | 1.4 | 25 | 26.3 | 200 |
| 94 | 2.2 | 2.5 | 64 | 32.2 | 75 |
| 60 | 3 | 3.6 | 100 | 32.2 | 50 |
| 48 | 4.2 | 4.5 | 125 | 32.2 | 38 |
| 40 | 6 | 7 | 151 | 32.2 | 32 |
| 19 | 11 | 12 | 320 | 38 | 15 |
| 12 | 16 | 22 | 500 | 38 | 10 |
| 9 | 22 | 26 | 688 | 38 | 7.5 |
O fornecedor reutiliza o gráfico de desempenho 24GP-370, incluindo dados de referência de 6V e pesos para o motor simples.Utilize o peso de visão do codificador de aproximadamente 150g para esta versão. A visão tem texto de tensão/razão inconsistente; as opções disponíveis são 12V/24V e razões na tabela acima.
Codificador Hall A/B
Codificador magnético Hall incremental de dois canais, 11 pulsos por revolução do motor por canal antes da redução. A fonte lista 22 polos magnéticos (11 pares de polos), resposta de 100kHz, resistores pull-up integrados e um conector PH2.0. A alimentação do codificador é de 3.3–5V DC, separada da alimentação do motor.
| Fio | Função |
|---|---|
| Vermelho | Fio de alimentação do motor + |
| Branco | Fio de alimentação do motor − |
| Preto | Terra do codificador |
| Azul | Alimentação do codificador +3.3–5V |
| Verde | Canal de sinal do encoder |
| Amarelo | Canal de sinal do encoder |
Inverta apenas os fios do motor vermelho/branco para mudar a rotação. Nunca troque a polaridade da alimentação do encoder ou aplique 12V/24V na alimentação ou sinais do encoder. Para uma borda de um canal, RPM de saída do redutor = 60 × frequência de pulso (Hz) / (11 × relação de transmissão). As convenções de contagem quadratura podem usar um multiplicador de contagem diferente.
Anotações de dados do fornecedor
Dimensões e pesos são aproximados. Potência, corrente, ruído, temperatura e valores de funcionamento contínuo são listados pelo fornecedor; as condições de medição não estão totalmente especificadas. Quando a potência e a corrente não concordam, confirme a demanda real de alimentação em vez de assumir que a potência listada é a potência elétrica de entrada verificada. O torque de estagnação é um limite, não uma classificação de operação contínua. Nenhuma classificação de impermeabilidade é fornecida.
Conteúdo do pacote
Um motor na configuração selecionada, além apenas dos acessórios nomeados na opção de Pacote. A fonte de alimentação e o controlador de velocidade não estão incluídos com Motor Apenas. O tipo de plugue e as classificações completas do controlador não estão especificados.
Detalhes
Motor de corrente contínua com engrenagem planetária

Características do motor

Construção do motor

Especificações

Dimensões

Encoder Hall A/B

Especificações do encoder e fiação

Dados de desempenho

Dimensões do suporte opcional

Seleção de torque
