Visão Geral
O Yunshis TOFCAM660 é uma câmara de profundidade LiDAR de estado sólido ToF, projetada para aplicações em robótica e visão computacional. Ele fornece mapas de profundidade, nuvens de pontos e imagens em escala de cinza/amplitude, com resolução de 320 × 240 (QVGA) e entrada de potência de 24 VDC.
Principais Características
-
Sensoriamento de profundidade LiDAR de estado sólido ToF: 320 × 240 pixels QVGA (76.800 pixels).
-
Taxa de medição: até 20 fps.
-
Alcance máximo (slide de características): até 81 m.
-
Resistência à luz externa: supressão de luz ambiente > 100 kLux (indireto, no alvo); o slide de características indica resistência à interferência da luz solar externa de até 100 klux.
-
Interfaces (slide de características): Interface de dados GigE / USB; o desenho mecânico mostra um conector RJ45 (conector LAN) com LED de status e um conector de potência/GPIO.
-
Suporte de software (slide de características): SDK para Ubuntu / Windows; suporta ROS e Python para desenvolvimento secundário.
-
Saídas de dados (slide de características): mapas de profundidade totalmente calibrados e compensados, nuvens de pontos e imagens em escala de cinza (amplitude mostrada como escala de cinza logarítmica nas figuras de exemplo).
Para questões de integração, ajuda com documentação ou orientação sobre compatibilidade de projetos, entre em contato com o suporte em https://rcdrone.top/ ou envie um e-mail para [email protected].
Aplicações
- Robôs humanoides
- Braços robóticos
- Exoesqueletos
- Robôs quadrúpedes
- Veículos AGV
- Robôs ARU
- Evitação de obstáculos por robôs
- Contagem de pessoas
- Visão industrial
- Deteção de vivacidade (conforme indicado nas características do produto)
Especificações
Elétrico / Óptico
| Tensão de alimentação principal (VCO) |
24 VDC típica (ondulação < 50 mVPP) |
| Corrente de alimentação (ICO) |
Unidades: A (valor não especificado) |
| Comprimento de onda de operação (λ) |
940 nm |
| Resolução de imagem (RES_RANGE) |
320 × 240 Pixel (QVGA) |
Campo de Visão (FoV)
| Versão NF |
31 × 24° |
| Versão SF | 70 × 51° |
| Versão WF |
108 × 77° |
| Versão UWF |
125 × 93° |
| Nota de FoV (slide de recurso) |
Variável dependendo da distância |
Intervalo de Medição
| Intervalo de medição no escuro (DR), Versão NF |
Mín 0.5 m, Máx 96 m (2% de precisão em alvo refletivo de 90%, escuro) |
| Intervalo de medição no escuro (DR), Versão SF |
Mín 0.3 m, Máx 38 m (2% de precisão em alvo refletivo de 90%, escuro) |
| Intervalo de medição no escuro (DR), Versão WF |
Mín 0.2 m, Máx 18 m (2% de precisão em alvo refletivo de 90%, escuro) |
| Intervalo de medição no escuro (DR), Versão UWF |
Mín 0.2 m, Máx 12 m (2% de precisão em alvo refletivo de 90%, escuro) |
| Intervalo de medição à luz solar plena (DM), Versão NF |
Mín 0.5 m, Máx 38 m (2% de precisão em alvo refletivo de 90%, 100 kLux de luz ambiente) |
| Intervalo de medição à luz solar plena (DM), Versão SF |
Mín 0.2 m, Máx 10 m (2% de precisão em alvo refletivo de 90%, 100 kLux de luz ambiente) |
| Intervalo de medição à luz solar plena (DM), Versão WF |
Mín 0.2 m, Máx 5 m (2% de precisão em alvo refletivo de 90%, 100 kLux de luz ambiente) |
| Intervalo de medição à luz solar plena (DM), Versão UWF |
Min 0.2 m, Máx 4 m (2% de precisão em alvo refletivo de 90%, 100 kLux de luz ambiente) |
| Alcance máximo (slide de características) |
81 m |
| Intervalo de trabalho (slide de características) |
11 m / 25 m / 81 m |
Precisão
| Precisão, intervalo de medição min ... 2 m (Acc) |
±4 cm (média de 100 amostras) |
| Precisão, 2 m ... intervalo de medição max (Acc) |
±2 % |
| Precisão (slide de características) |
< 0.05% |
Modulação / Ambiguidade / Evitação de Interferência de Múltiplas Câmaras
| Frequência de modulação selecionável (fMOD) |
Min 0.75 MHz, Máx 24 MHz (consulte o intervalo de não ambiguidade) |
| Intervalo de não ambiguidade (DUnambiguity) @ fMOD = 24 MHz |
6,25 m |
| Intervalo de não ambiguidade (DUnambiguity) @ fMOD = 12 MHz |
12,5 m |
| Intervalo de não ambiguidade (DUnambiguity) @ fMOD = 6 MHz |
25 m |
| Intervalo de não ambiguidade (DUnambiguity) @ fMOD = 3 MHz |
50 m |
| Intervalo de não ambiguidade (DUnambiguity) @ fMOD = 1,5 MHz |
100 m |
| Intervalo de não ambiguidade (DUnambiguity) @ fMOD = 0.75 MHz |
200 m |
| fSHIFT Canal |
Valor |
Comentário |
| Canal 0 |
0 MHz |
Para evitar interferência em ambiente de operação com múltiplas câmaras |
| Canal 1 |
-fMOD / 30 MHz |
Para evitar interferência em ambiente de operação com múltiplas câmaras |
| Canal 2 |
-fMOD / 34 aprox.MHz |
Para evitar interferências em ambientes de operação com múltiplas câmaras |
| Canal 3 |
-fMOD / 40 MHz |
Para evitar interferências em ambientes de operação com múltiplas câmaras |
| Canal 4 |
-fMOD / 48 MHz |
Para evitar interferências em ambientes de operação com múltiplas câmaras |
| Canal 5 |
-fMOD / 60 MHz |
Para evitar interferências em ambientes de operação com múltiplas câmaras |
| Canal 6 |
-fMOD / 80 MHz |
Para evitar interferências em ambientes de operação com múltiplas câmaras |
| Canal 7 |
-fMOD / 120 MHz |
Para evitar interferências em ambientes de operação com múltiplas câmaras |
| Canal 8 |
-fMOD / 240 MHz |
Para evitar interferências em ambientes de operação com múltiplas câmaras |
| Canal 9 | +fMOD / 240 MHz |
Para evitar interferências em ambientes de operação com várias câmaras |
| Canal 10 |
+fMOD / 120 MHz |
Para evitar interferências em ambientes de operação com várias câmaras |
| Canal 11 |
+fMOD / 80 MHz |
Para evitar interferências em ambientes de operação com várias câmaras |
| Canal 12 |
+fMOD / 60 MHz |
Para evitar interferências em ambientes de operação com várias câmaras |
| Canal 13 |
+fMOD / 48 MHz |
Para evitar interferências em ambientes de operação com várias câmaras |
| Canal 14 |
+fMOD / 40 MHz |
Para evitar interferências em ambientes de operação com várias câmaras |
| Canal 15 |
+fMOD / 34 aprox.MHz |
Para evitar interferências em ambientes de operação com múltiplas câmaras |
| Canal 16 |
+fMOD / 30 MHz |
Para evitar interferências em ambientes de operação com múltiplas câmaras |
Tempos
| Tempo de integração selecionável para distância (tINT) |
Mín 1 us, Máx 4'000 us |
| Tempo de integração selecionável para escala de cinza (tINT) |
Mín 1 us, Máx 100'000 us |
| Ciclo de tempo de medição para imagem TOF completa (tCYCLE) |
Unidades: s; valor não especificado (@ tINT = 1'000 us) |
| Tempo de ativação até aceitação de comandos (tPWR_UP) |
Máx 1.5 s |
| Tempo de aquecimento até que os dados de saída estejam dentro da tolerância (tWARM_UP) |
Unidades: s; valor não especificado |
Ambiental / Confiabilidade / Conformidade
| Supressão de luz ambiente (ΦAL) |
Típico > 100 kLux (indireto, no alvo) |
| Faixa de temperatura ambiente (TA) |
Mín -20 °C, Máx 60 °C (operação e armazenamento) |
| Umidade relativa (RH) |
Mín 15%, Máx 90% (sem condensação) |
| Classificação ESD |
JEDEC HBM classe 1C (1 kV a < 2 kV), modelo de corpo humano |
| Emissão EMC |
EN 61000-6-3:2011-09 |
| Segurança ocular |
IEC 62471:2006 |
Mecânico
| Peso (W) |
Típico 600 g (sem cabo) |
| Características mecânicas (etiquetadas) |
Janela de iluminação (Tx); Janela da lente (Rx); Habitação da câmara e dissipador de calor; Moldura decorativa |
| Montagem |
Orifícios de montagem na parte traseira (4x); orifícios para parafusos de montagem: 4 × ø 3.5 mm |
| Parafusos de montagem (nota) |
Parafusos auto-roscantes M5; alcance da rosca min. = 10 mm |
| Conectores / controlos (etiquetados) |
Conector de alimentação e GPIO; conector LAN com LED de estado; soquete RJ45; soquete J de 6 pinos; Pino 1; reinício IP; LED de estado verde; LED de estado amarelo |
| Dimensões chave mostradas no desenho |
136; 89; 46; 50 (unidades não especificadas na imagem do desenho) |
Manuais
Vídeo
Detalhes
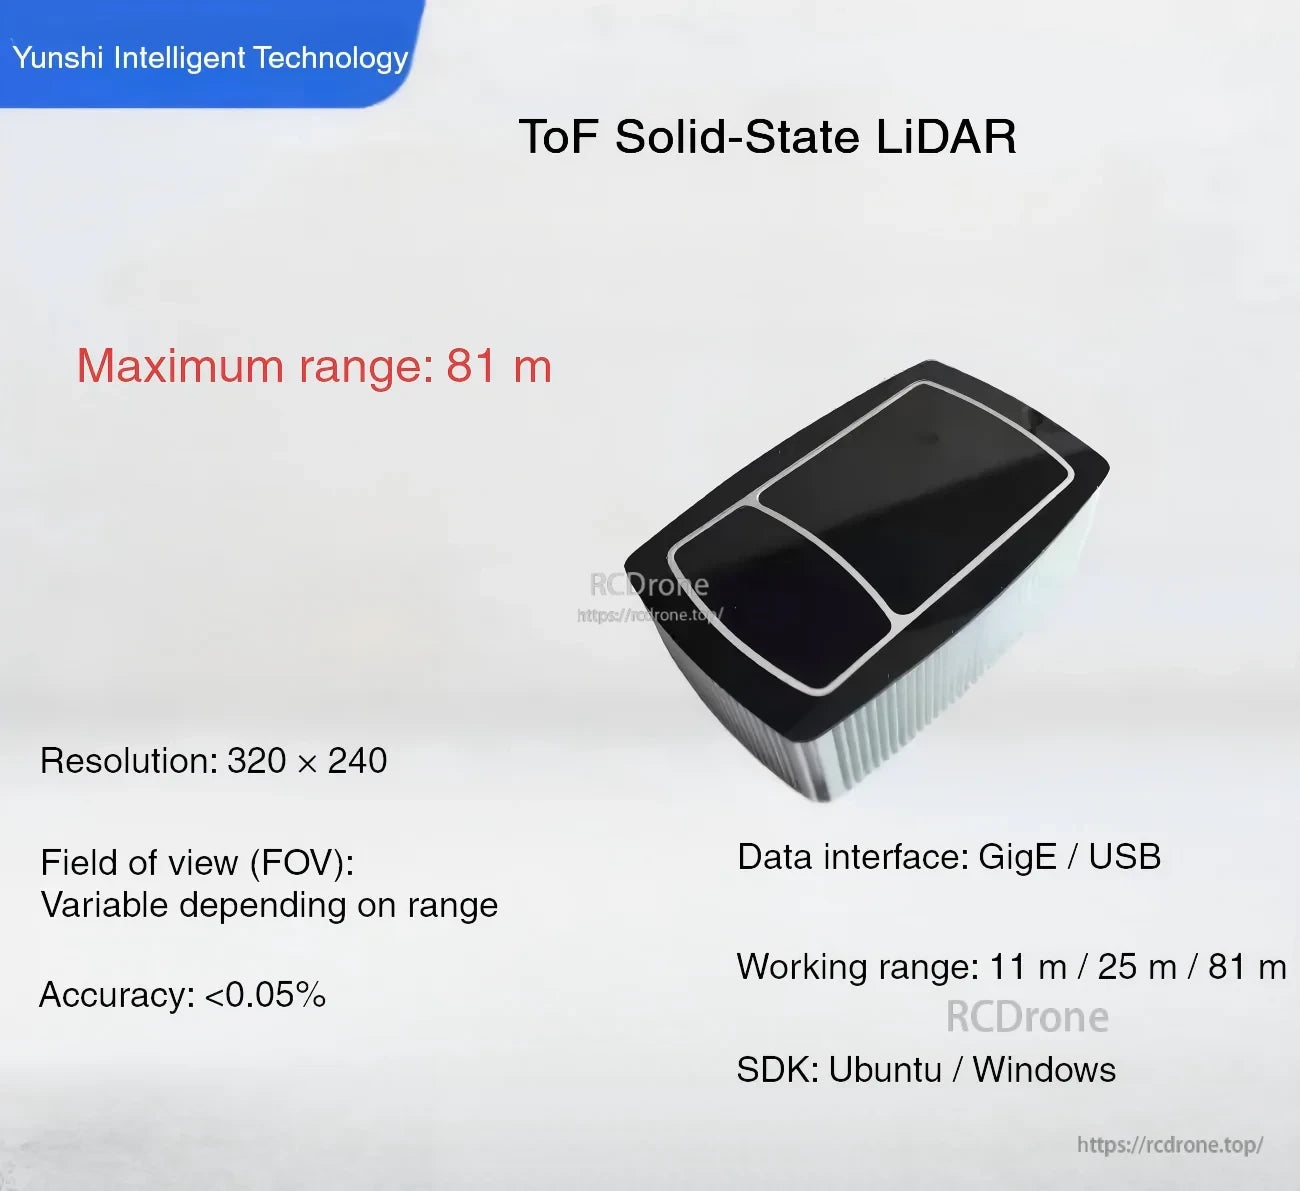
TOFCAM660 é uma câmara de profundidade LiDAR de estado sólido ToF compacta para robótica e visão computacional, com saída de 320×240 e conectividade GigE/USB.
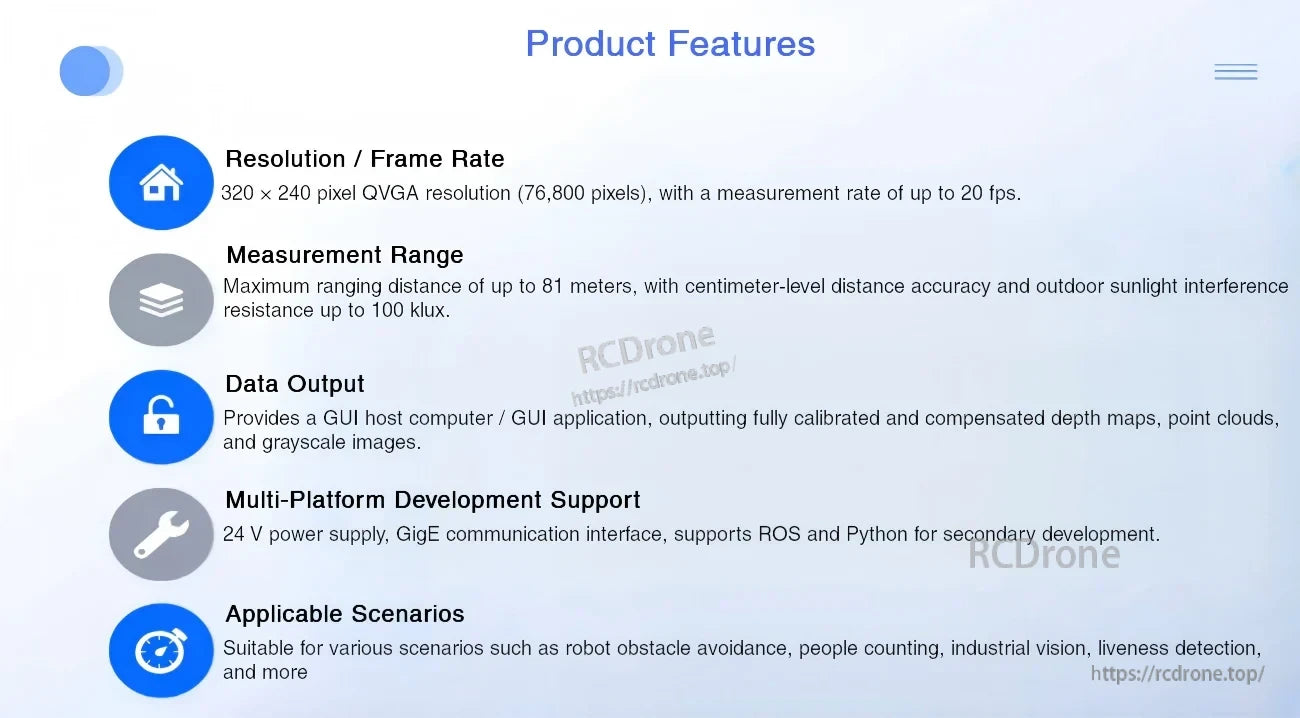
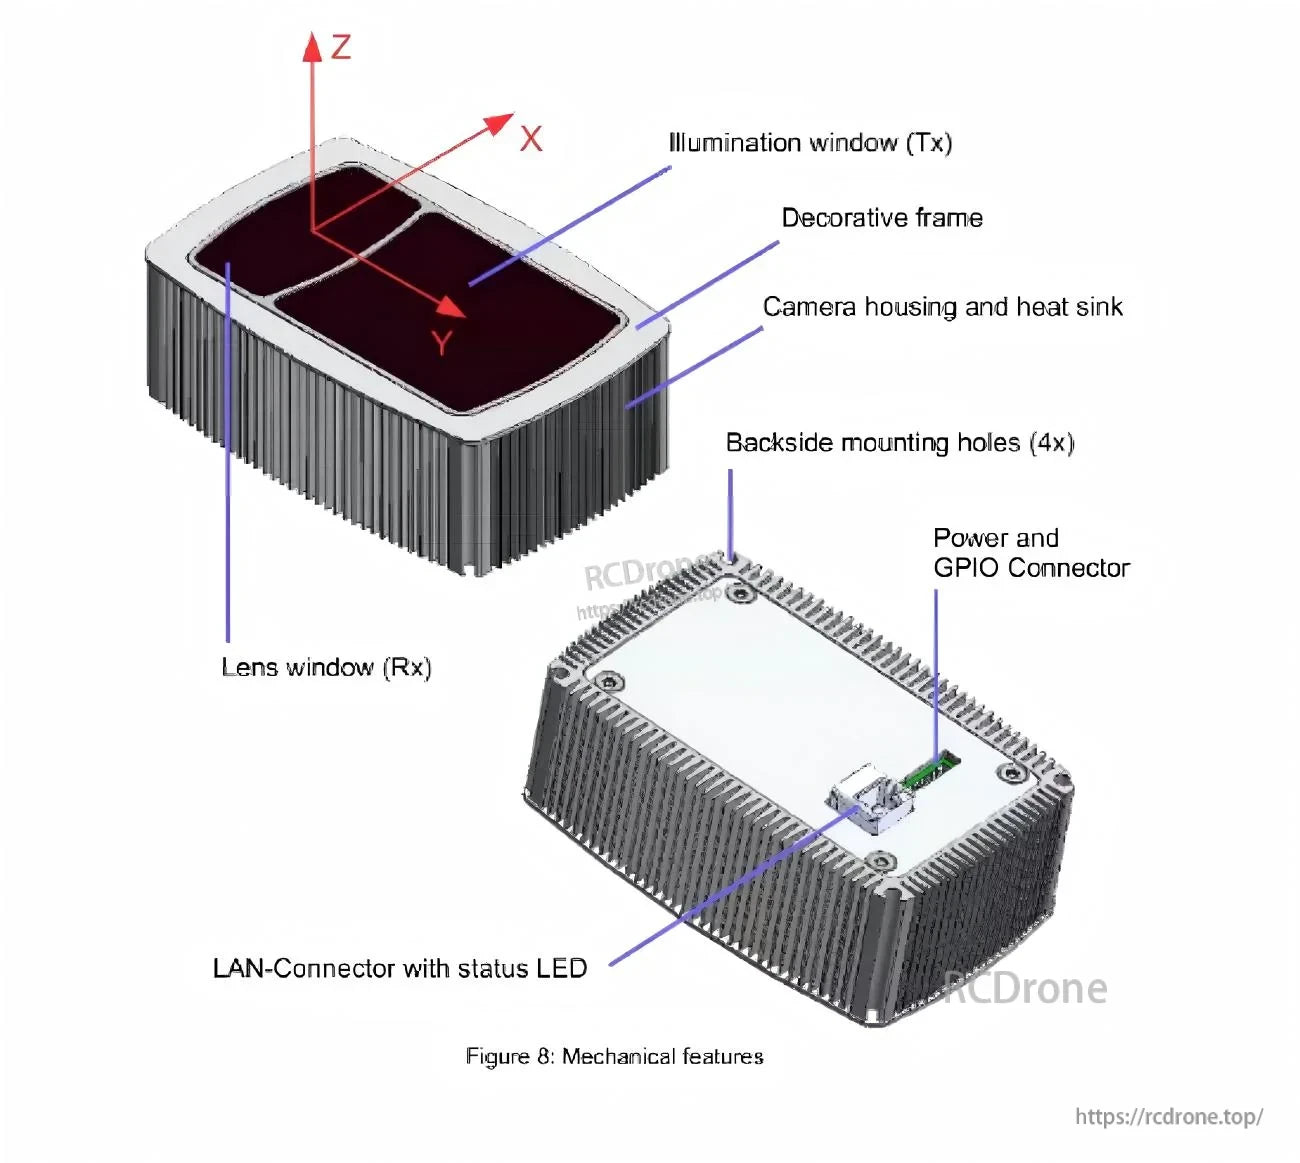
Múltiplos pontos de montagem, além de uma porta LAN (RJ45) e conector de alimentação/GPIO, ajudam a simplificar a integração em robôs e sistemas de automação.
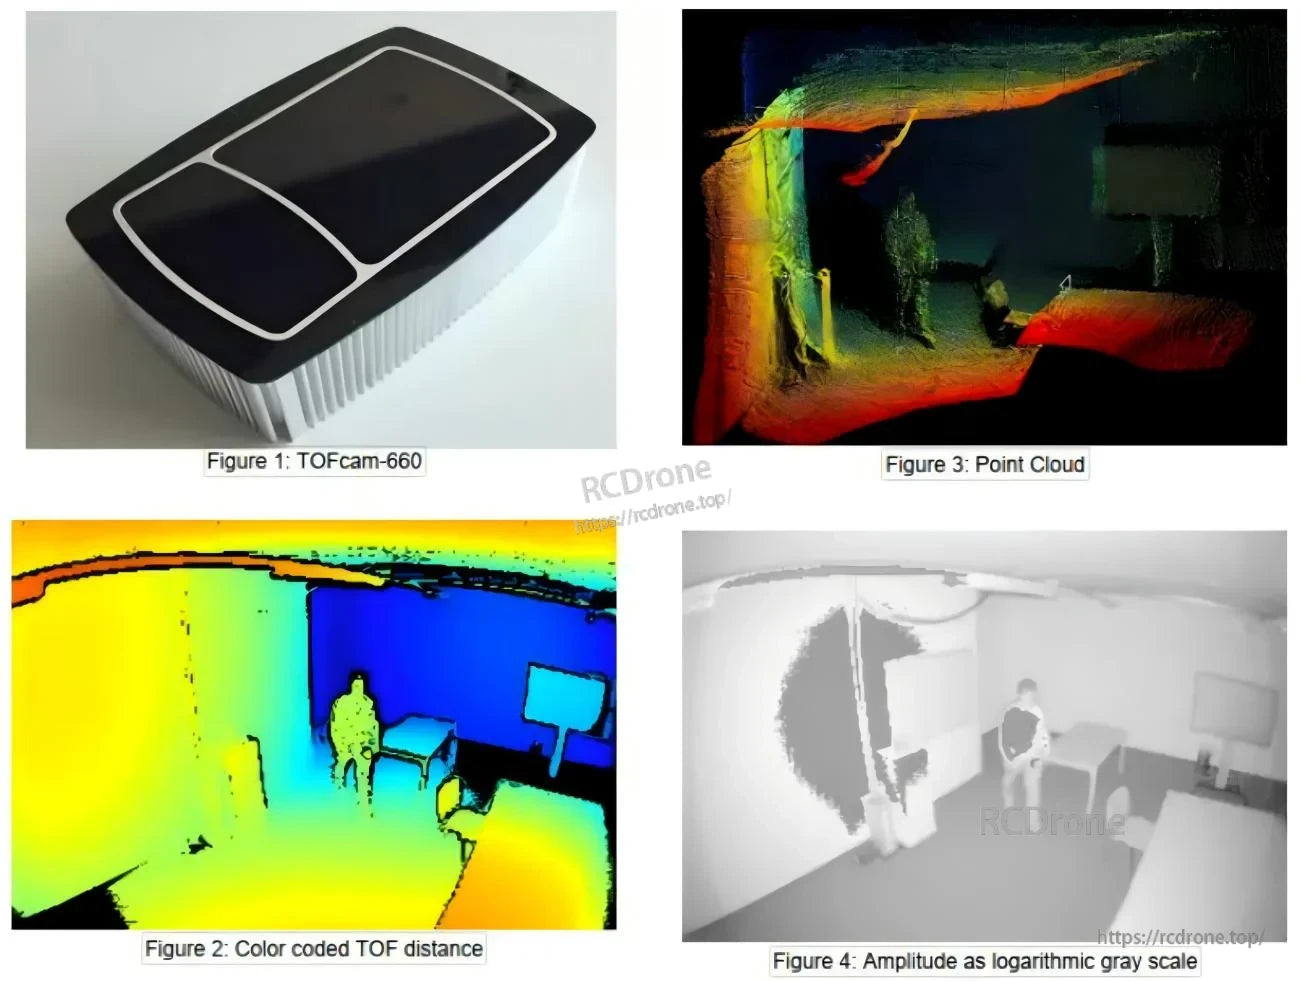
Mapas de profundidade, nuvens de pontos e imagens de amplitude (escala de cinza) suportam tarefas de evasão de obstáculos, medição e compreensão de cenas.
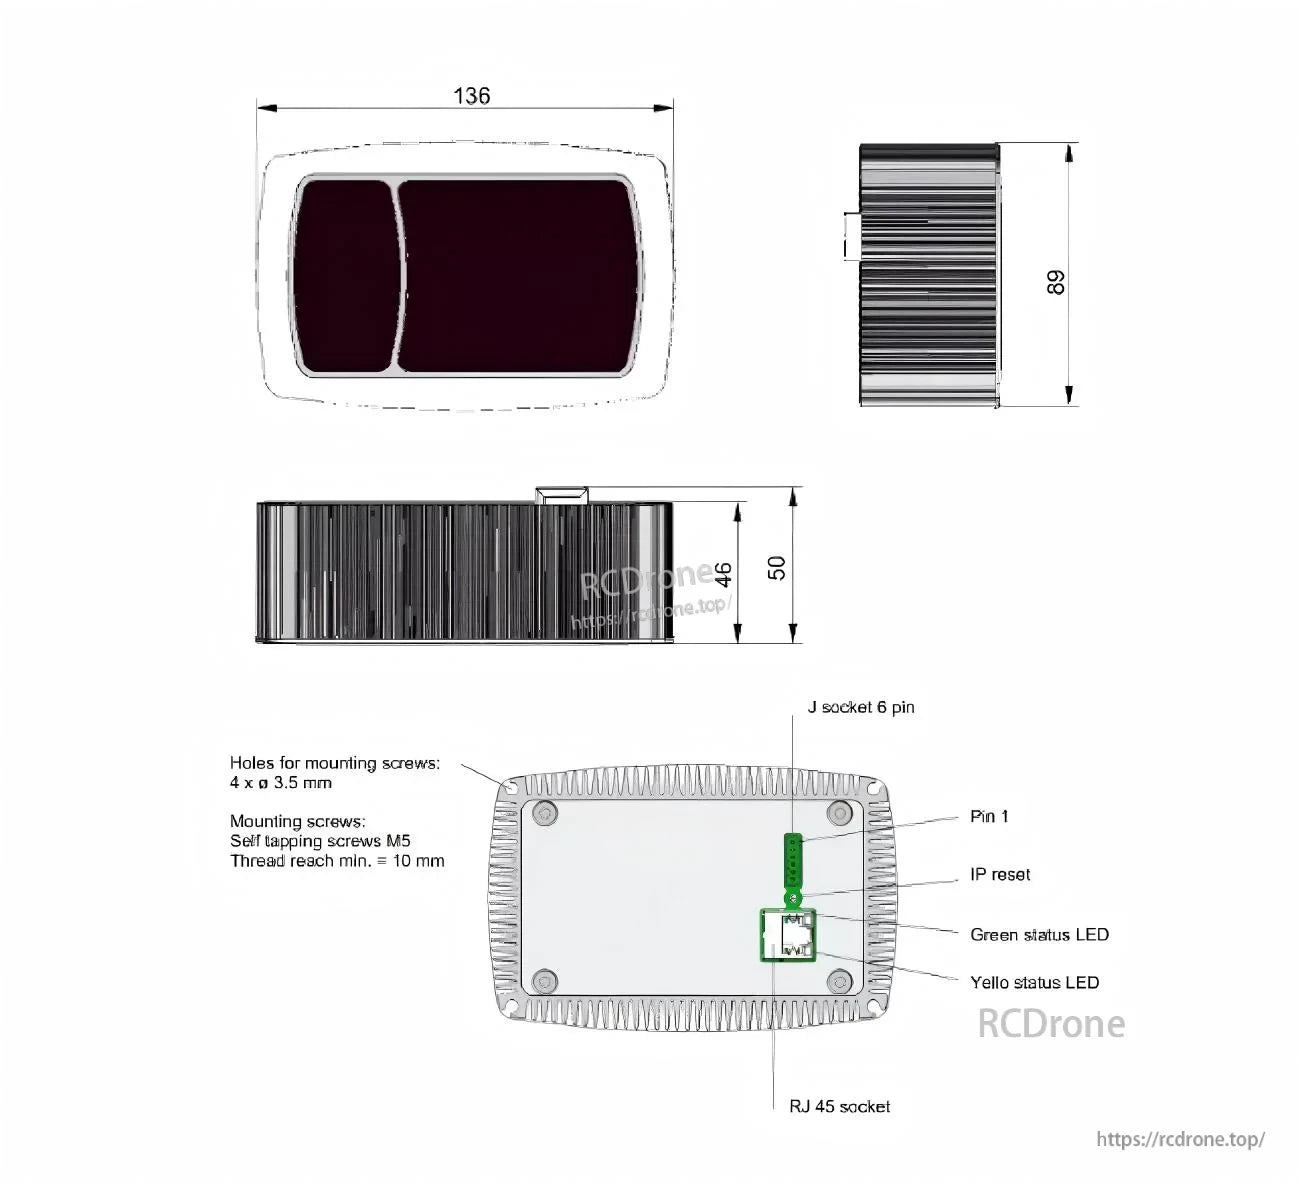
Utilize o desenho mecânico e as indicações dos conectores para planejar o espaço do invólucro, a colocação dos furos de montagem e o roteamento dos cabos.