کنترلر پرواز TBS Lucid FC Freestyle 20x20، ژیروسکوپ ICM-42688P، شش UART، سازگار با باتری ۳ تا ۶ سل
کنترلر پرواز TBS Lucid FC Freestyle 20x20، ژیروسکوپ ICM-42688P، شش UART، سازگار با باتری ۳ تا ۶ سل
TBS
در دسترس بودن پیکاپ بارگیری نشد


بررسی
کنترلر پرواز TBS Lucid FC Freestyle 20x20 Flight Controller یک کنترلر پرواز 20x20 است که برای ساختهای مسابقهای و فری استایل در نظر گرفته شده است. این کنترلر از ژیروسکوپ ICM-42688P، میکروکنترلر AT32F435RMT7 با فرکانس 288MHz، شش UART، 8 MB فلش بلک باکس و اتصالات پلاگ اند پلی برای ESCهای سازگار و سیستم دیجیتال DJI O3 استفاده میکند.
کنترلر پرواز با ESCهای 20x20 سازگار است و از اتصالات 4 در 1 ESC با استفاده از استاندارد کانکتور Betaflight پشتیبانی میکند. این کنترلر برای اکوسیستمهای TBS Crossfire و TBS Tracer طراحی شده است و همچنین از سایر گیرندههای رادیویی پشتیبانی میکند. پدهای لحیمکاری کمکی برای نصب عملی در فریمهای جمع و جور پهپادها ترتیب داده شدهاند.
ویژگیهای کلیدی
- ژیروسکوپ ICM-42688P برای نسخه فری استایل.
- میکروکنترلر AT32F435RMT7 با کلاک 288MHz.
- شش UART و 8 MB فلش بلک باکس.
- اتصالات پلاگ اند پلی FC به ESC و DJI O3.
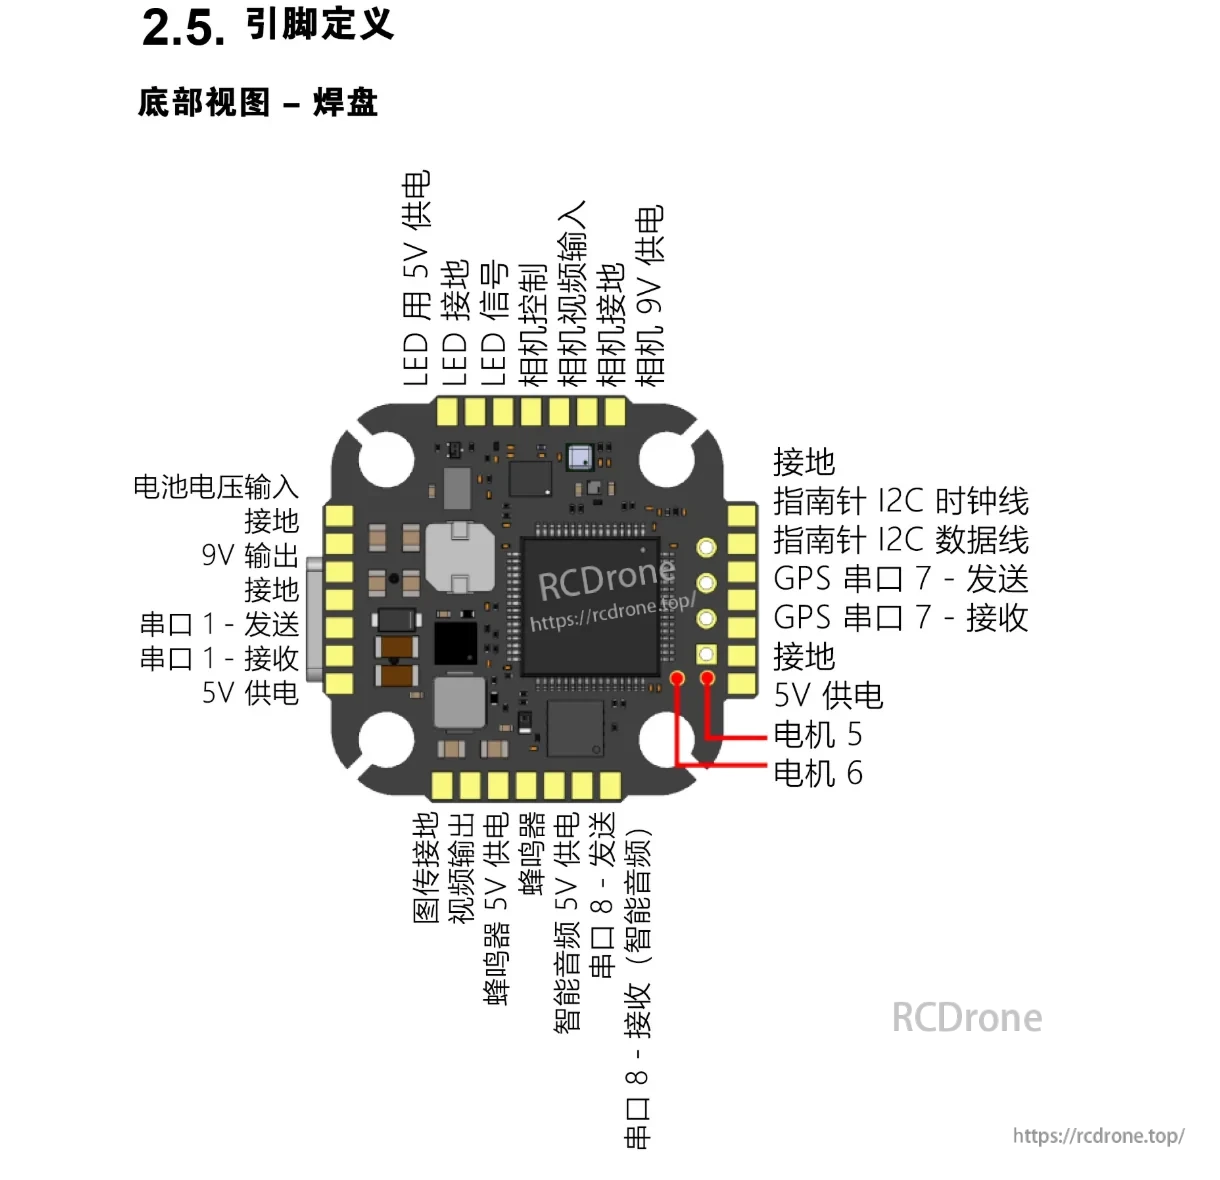
- رابط USB-C، کانکتور ESC، دکمه بوت لودر، LED وضعیت، رابط گیرنده و رابط ویدئویی HD.
- چهار خروجی موتور با تلمتری و حسگر جریان.
- خروجیهای BEC 9V و 5V.
- نمونههای اولیه تولید دارای نشانههای سیلکاسکرین RX و TX UART3 معکوس بودند. واحدهای تولید اصلاحشده از نشانههای صحیح استفاده میکنند.
مشخصات
| MCU | AT32F435RMT7، 288MHz |
|---|---|
| ژیروسکوپ | ICM-42688P |
| خروجیهای موتور | 4 موتور با تلمتری و حسگر جریان |
| BEC | 9V، 2.5A; 5V, 2A |
| OSD | AT7456E |
| بلک باکس | 8 MB |
| UARTs | 6: UART1, UART3, UART4, UART5, UART7, UART8 |
| ولتاژ ورودی | 3S-6S |
| اندازه برد | 31mm x 29mm |
| الگوی نصب | 20mm x 20mm |
| وزن | 4.51g |
تخصیص پورت پیشفرض و توصیهشده
- UART2: تلمتری ESC
- UART3: واحد هوایی DJI O3
- UART4: SBus DJI O3
- UART5: گیرنده CRSF
- UART7: GPS
- UART8: SmartAudio
پیکربندی مستند کنترلکننده پرواز
- جهتگیری برد Betaflight: رول 180 درجه، شیب 0 درجه، یاو 90 درجه.
- جهت اولیه ژیروسکوپ: ساعتگرد، 0 درجه.
- تراز MAG: پیشفرض.
- حسگر ولتاژ خارجی Betaflight: مقیاس 210، تقسیمکننده 10، ضربکننده 1.
- حسگر ولتاژ خارجی INAV: مقیاس 2100، offset 0.
- عملکردهای GPIO فعال با سطح بالا هستند.
- کنترل دوربین Betaflight و ADC INAV از پین MCU PC5 استفاده میکنند.
- SWDIO از پین MCU PA13 برای کاربر 1 استفاده میکند و SWDCLK از پین MCU PA14 برای کاربر 2 استفاده میکند.
برای کاربر 1 و کاربر 2 عملکردهای پین در INAV، دستورات CLI مستند شده set pinio_box1 = 47 و set pinio_box2 = 48. برای فعالسازی پین کنترل دوربین به عنوان ADC، دستور مستند شده set vbat_adc_channel = 3. مستندات پیناوت اشاره میکند که عملکردهای کاربری SWDIO و SWDCLK در کنترلرهای پرواز علامتگذاری شده P4 و بعد از آن حذف شدهاند. همچنین اشاره میکند که بردهای علامتگذاری شده P1، P2 یا P3 از انتخاب ولتاژ پشتیبانی نمیکنند و پین VBAT به طور مستقیم به ولتاژ باتری متصل است.
برای کمک به محصول یا راهاندازی، با https://rcdrone.top/. تماس بگیرید.
چه چیزی شامل میشود
- TBS Lucid 20x20 FC
- کابل پلاگ اند پلی FC به ESC
- کابل پلاگ اند پلی DJI O3
- 4 عدد دمپر لاستیکی M3
- 4 عدد پیچ M3 x 8
کاربردها
مناسب برای ساخت پهپادهای مسابقهای و آزاد 20x20 با استفاده از ESCهای سازگار 20x20، ESCهای 4 در 1، تجهیزات ویدئویی دیجیتال DJI O3، GPS، گیرندههای CRSF یا دستگاههای SmartAudio.
راهنماها
جزئیات