BetaFPV Matrix 1S Contrôleur de vol brushless (5EN1 II)
BetaFPV Matrix 1S Contrôleur de vol brushless (5EN1 II)
BETAFPV
Prix régulier
$81.99 USD
Prix régulier
Prix de vente
$81.99 USD
Prix unitaire
par
Taxes incluses.
Expédition calculé lors du paiement.
Impossible de charger la disponibilité du ramassage


Aperçu
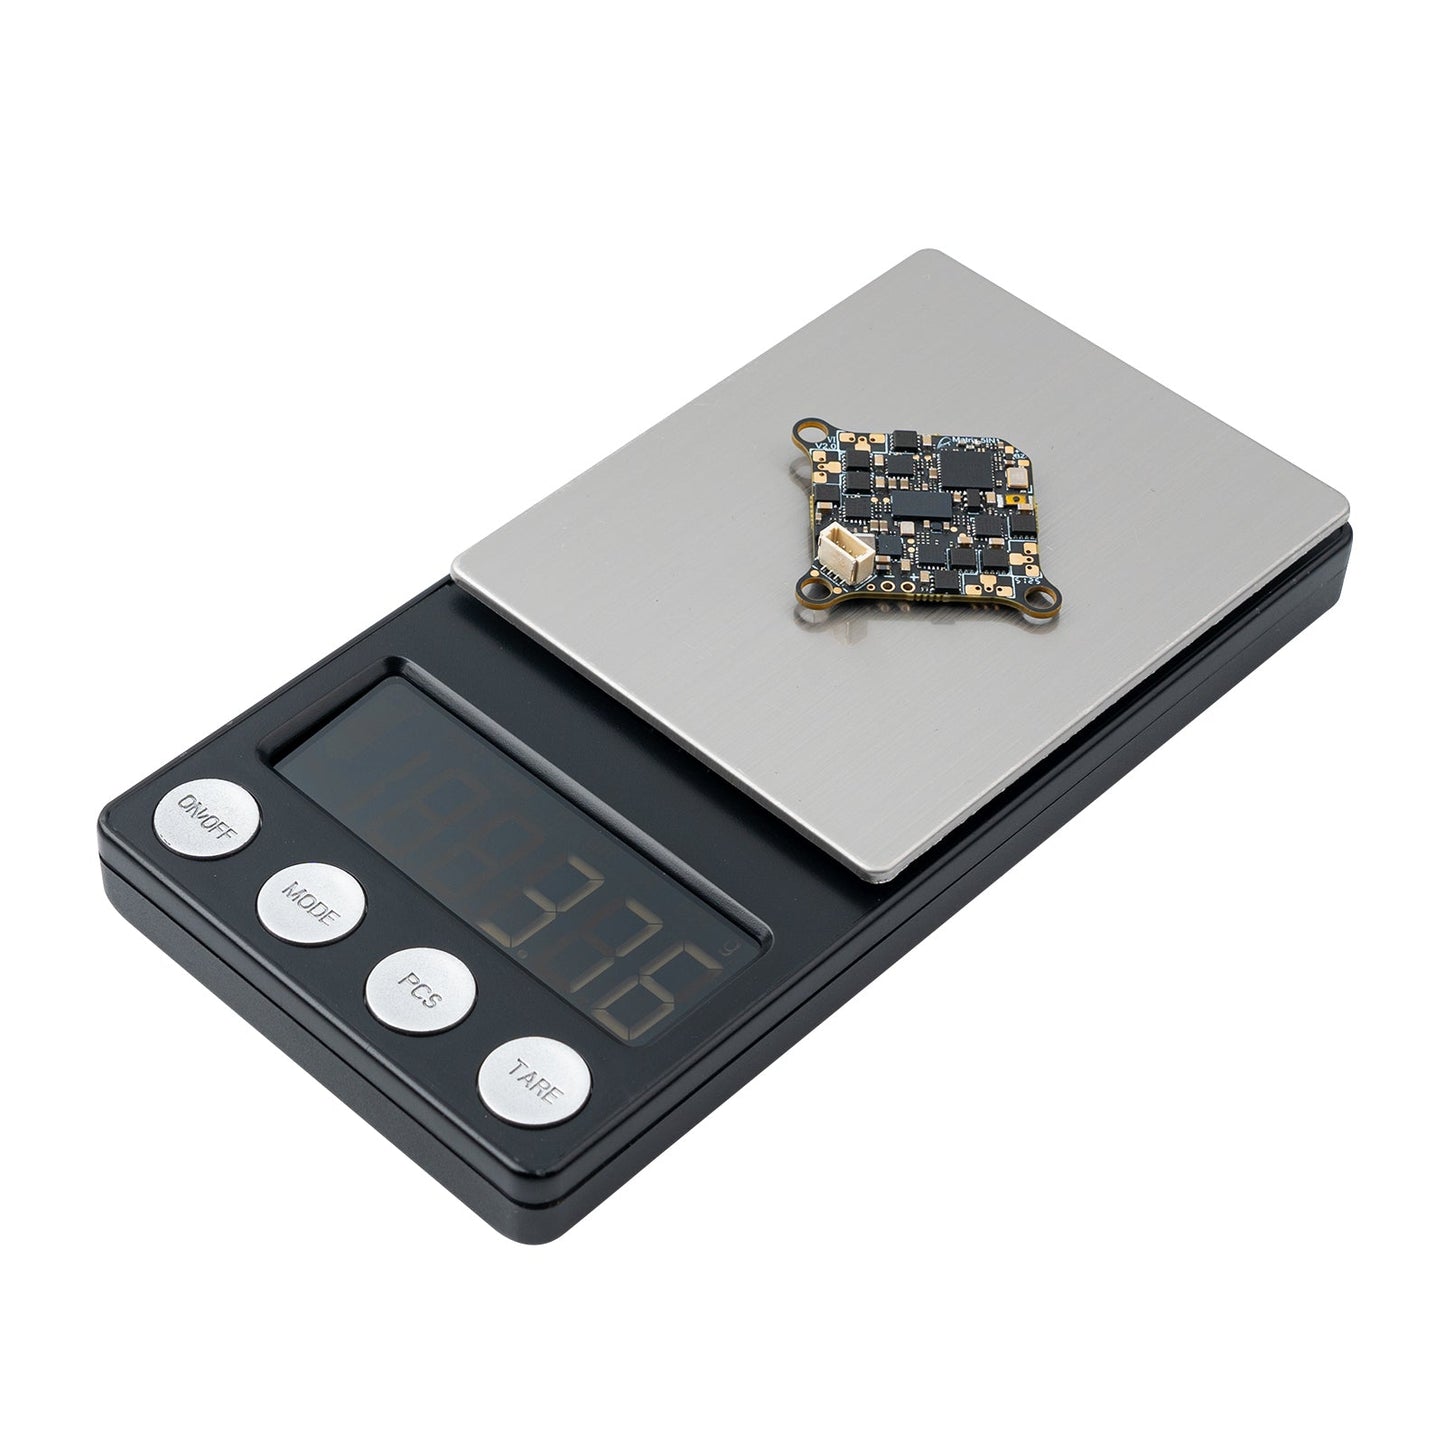
Le BetaFPV Matrix 1S 5IN1 II est un contrôleur de vol sans balais qui intègre FC + ESC + VTX + RX + OSD sur une seule carte pour des constructions de whoop 1S. Il dispose d'un ESC continu de 12A, d'un montage à 3 points et de deux options de construction (sans soudure ou avec soudure) pour différentes préférences d'installation et de poids.
Caractéristiques clés
- Intégration 5-en-1 : FC + ESC + VTX 5.8GHz + RX ELRS 2.4GHz en série + OSD Betaflight
- Sortie ESC : 12A continu (18A pic)
- Montage à 3 points et 1.0mm d'épaisseur de PCB
- Deux versions : sans soudure (connecteurs de moteur pré-soudés et câble d'alimentation) ou nécessitant une soudure (plus grands pads de soudure pour le câblage DIY)
- MCU montré sur les graphiques du produit : STM32G473CEU6
Spécifications
Contrôleur de vol (FC)
| MCU | STM32G473CEU6 |
| Gyro | ICM42688P / ICM42622 / LSM6DSV16X / LSM6DSK320X |
| Mémoire Blackbox | 16MB |
| Capteurs | Tension & Courant |
| BEC | 5V, Max 3A |
| UART | UART 1, UART 2 (pour VTX), UART 3 (pour RX), UART 4 |
| OSD | Betaflight OSD : AT7456E |
| ESC | 12A continu |
| RX | Série ELRS 2.4GHz (V3.4.3) |
| VTX | 5.8GHz, 48 canaux, Max 400mW |
| Firmware FC | Betaflight_4.5.3_BETAFPVG473_V2 |
| Port USB | SH1.0-4Pin |
| Connecteur moteur | JST1.25 |
| Connecteur de batterie | BT2.0 |
| Taille du trou de montage | 26mm x 26mm |
| Poids | 4.1 ± 0.1g (sans soudure), 3.76g (avec soudure) |
ESC
| Entrée d'alimentation | 1S seulement |
| Courant | 12A continu, 18A pic |
| Firmware ESC | A_X_5_96KHz_V0.19.hex (pour le firmware BB51 Bluejay) |
| Protocole de signal numérique | DShot300, DShot600 |
VTX
| Puissance de sortie | 25/100/200/400/PIT |
| Fréquence | 5.8GHz, 48 canaux; Raceband: 5658~5917MHz |
| Contrôle de canal | SmartAudio2.0 |
| Modulation | FM |
| Contrôle de fréquence | PLL |
| Tous harmoniques | Max -50dBm |
| Stabilité de fréquence | ±100KHz (Typ.) |
| Précision de fréquence | ±200KHz (Typ.) |
| Erreur de porteuse de canal | ±1.5dB |
| Port d'antenne | 50 Ohm |
| Température de fonctionnement | -10°C à 80°C |
Étiquettes de disposition de la carte (à partir des diagrammes)
Avant supérieur
- Gyroscope
- VTX-ANT
- FC-LED1- (Vert)
- STM32G473
- FC-CLK
- FC-DIO
- GND
- TX1
- RX1
- 5V
- FC-LED2- (Bleu)
- Flash-16M
- BATT+
- GND
- RX-ANT
- RX&FC-BOOT0
- MM32F003
- VTX-LED
- CAM
- GND
- 5V
- 5V
- RGB-LED
- GND
- CAM IN
- WiFi-ANT
- ESP8285
- SX128X
- Capteur de courant
Avant inférieur
- 5.8G VTX Chip
- ESC1, ESC2, ESC3, ESC4
- BZ+, BZ-
- FC&RX-BOOT
- AT7456E
- USB
- USB-D-, USB-D+
Notes de configuration
- Puissance VTX : une puissance VTX plus élevée consomme plus d'énergie et génère plus de chaleur ; pour les scénarios en intérieur, 25~100mW est recommandé pour améliorer le temps de vol.
- Antenne VTX : connectez et installez l'antenne 5.8GHz avant de mettre sous tension, ou réglez la puissance de transmission à 0 pour éviter les brûlures.
- Paramètres par défaut UART : UART2 est connecté au VTX et UART3 est connecté au RX. Pour libérer UART3, retirez la résistance.
- Texte de configuration du port Betaflight montré dans les diagrammes : définissez les périphériques UART2 comme VTX (TBS SmartAudio), et définissez UART3 comme RX série pour le récepteur.
- Texte de configuration du récepteur montré dans les diagrammes : définissez le mode récepteur sur « récepteur basé sur série » et définissez le fournisseur de récepteur série sur « CRSF ».
ELRS série 2.4G RX Notes
- Utilise le CRSF (protocole série Crossfire) pour la communication entre le récepteur et le contrôleur de vol.
- Entrée en mode bind : allumez/éteignez trois fois ; le clignotement rapide de la LED RX indique le mode bind ; une lumière fixe indique qu'il est lié.
- Méthodes de mise à jour du firmware indiquées : via Wi-Fi ou passthrough série Betaflight.
Firmware & Téléchargements
- Firmware Matrix 1S 5IN1 II FC + CLI : Betaflight_4.5.3_BETAFPVG473_V2 (téléchargement + dump CLI)
- Référence de publication Betaflight : https://github.com/betaflight/betaflight/releases/tag/4.5.3 &Comment flasher ELRS via Wi-Fi : article de support Betafpv
- Projet Bluejay : https://github.com/bird-sanctuary/bluejay
- Configurateur ESC : https://preview.esc-configurator.com/
- BLHeliSuite16714903 : lien de téléchargement
- Versions Bluejay : page de téléchargement (choisissez A_X_5_96KHz_V0.19.hex)
Note indiquée par le fabricant : ne pas flasher le firmware de l'ESC avec un intervalle plus court, sinon il y a un risque de blocage et de brûlure du contrôleur de vol.
Ce qui est inclus
Version sans soudure
- 1 x Contrôleur de vol sans balais Matrix 1S 5IN1 II (Version sans soudure)
- 1 x Adaptateur Type-C vers SH1.0
- 1 x Câble adaptateur SH1.0-4Pin
- 1 x Antenne 5.8G
- 4 x Vis autotaraudeuses M1.2*4
- 4 x Vis autotaraudeuses M1.4*5
- 4 x Billes amortissantes
Version nécessitant une soudure
- 1 x Contrôleur de vol sans balais Matrix 1S 5IN1 II (Version nécessitant une soudure)
- 4 x Connecteurs plaqués or JST 1.25mm
- 1 x Câble U BT2.0
- 1 x Adaptateur Type-C vers SH1.0
- 1 x Câble adaptateur SH1.0-4Pin
- 1 x Antenne 5.8G
- 4 x M1.2*4 vis autotaraudeuses
- 4 x vis autotaraudeuses M1.4*5
- 4 x billes d'absorption des chocs
Applications
- Constructions de whoop sans balais 1S nécessitant une solution intégrée FC/ESC/VTX/RX/OSD
- Constructeurs choisissant entre une installation rapide (sans soudure) et un câblage personnalisé/économie de poids (soudure requise)
Support
Pour des questions de pré-vente et de configuration (y compris la configuration UART/VTX/RX), contactez [email protected] or visitez https://rcdrone.top/.
Attention
- Les contrôleurs de vol sont couverts pour les défauts de fabrication. Les problèmes résultant d'erreurs de l'utilisateur, de dommages physiques dus à un crash, de dommages lors de l'installation ou du démontage, de modifications, de surtensions, d'incendies électriques ou d'exposition à l'eau ne sont pas couverts.
- Puissance VTX : une puissance VTX plus élevée consomme plus d'énergie et génère plus de chaleur, réduisant le temps de vol ; 25~100mW est recommandé pour les scénarios en intérieur.
- Installez l'antenne de transmission d'image avant de mettre sous tension, ou réglez la puissance de transmission à 0 pour éviter de brûler le circuit.
Détails