
Motor DC Planetário 36GP-555 com Encoder, 12V/24V
Motor DC Planetário 36GP-555 com Encoder, 12V/24V
Jiali Motor
Não foi possível carregar a disponibilidade de recolha
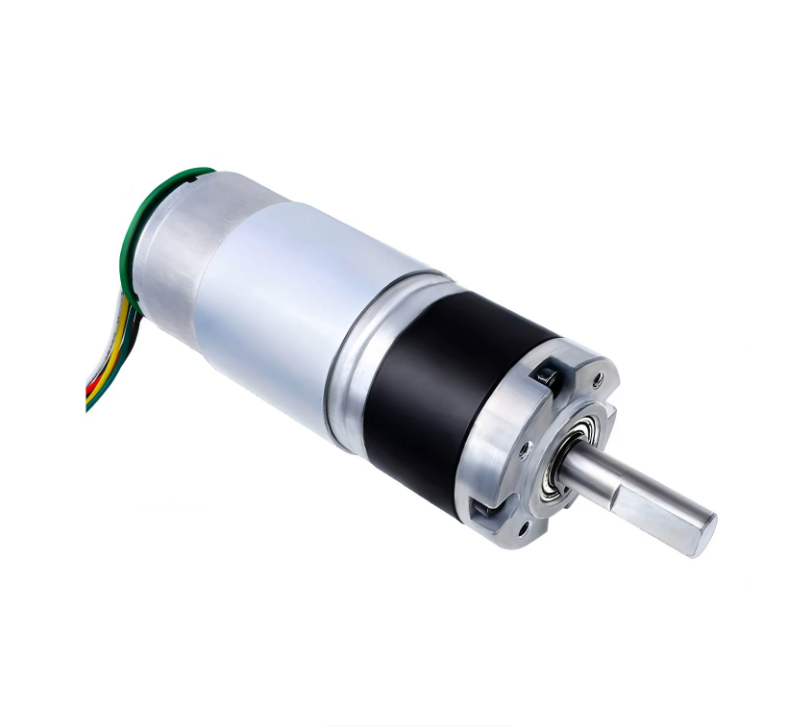
36GP-555 motor redutor planetário
Motor redutor planetário 36GP-555 com montagem de encoder traseiro, disponível com eixos de saída de 6mm ou 8mm. Esta versão com encoder é separada do motor 36GP-555 simples.
Escolha a sua configuração
Selecione a tensão DC nominal e a velocidade de saída sem carga, diâmetro do eixo onde disponível, e pacote de acessórios. A velocidade real diminui sob carga. Os acessórios estão incluídos apenas quando nomeados no pacote selecionado.
Especificações
- 12V ou 24V DC; velocidades sem carga selecionáveis de 11–1538RPM.
- Diâmetro da caixa de engrenagens 36mm; diâmetro do corpo do motor aproximadamente 37.4mm; seção do motor 57mm mais 12mm de extensão do encoder.
- Quatro furos de montagem frontais M3 em um círculo de passo de 28mm; saliência de localização 22mm.
- O desenho do eixo de 8mm mostra uma projeção de 20mm, 15mm plano e 7mm entre planos. A visão geral/foto da fonte também mostra comprimentos de 18mm/35mm; o comprimento do eixo deve ser confirmado para a versão selecionada.As dimensões detalhadas de 6mm não são fornecidas.
- Peso total aproximado do motor 460g; fornecedor lista 15W.
Dados de desempenho do fornecedor
| RPM de saída sem carga | Torque a 12V (kgf.cm) | Torque a 24V (kgf.cm) | Relação de engrenagem | Comprimento da caixa de engrenagens (mm) |
|---|---|---|---|---|
| 1538 | 1 | 1.5 | 5.2 | 26.5 |
| 571 | 3.5 | 4 | 14 | 32.5 |
| 296 | 6 | 8 | 27 | 32.5 |
| 160 | 8 | 10 | 50 | 38.5 |
| 98 | 12 | 14 | 82 | 38.5 |
| 58 | 22 | 24 | 139 | 38.5 |
| 37 | 30 | 35 | 218 | 44.5 |
| 22 | 45 | 50 | 369 | 44.5 |
| 16 | 65 | 70 | 516 | 44.5 |
| 11 | 100 | 100 | 721 | 44.5 |
O cabeçalho de torque é kgf.cm embora as células usem KG. Os valores seguem a unidade da coluna, não uma classificação de capacidade de levantamento. Um cabeçalho de fonte diz incorretamente 32GP-31ZY; a listagem salva, tabela e desenho identificam 36GP-555.
Informações sobre o encoder e a conexão
O material fornecido confirma um motor equipado com encoder, mas não especifica a contagem de pulsos, a tensão de alimentação do encoder ou a pinagem dos fios. Confirme esses detalhes para esta versão antes de conectar. Não assuma a fiação ou a contagem de pulsos de outro modelo de motor. Inverta apenas os fios de alimentação do motor identificados; nunca inverta a polaridade da alimentação do encoder.
Fiação e operação
Utilize uma fonte DC que corresponda à tensão selecionada. Nunca conecte o motor diretamente à corrente alternada doméstica. Inverta a rotação trocando os fios do motor ou utilizando um controlador reversível compatível. Um controlador PWM adequado pode ajustar a velocidade; reduzir a velocidade pode diminuir o torque disponível. Evite sobrecarga e operação parada.
Notas de dados do fornecedor
As dimensões e pesos são aproximados. Potência, corrente, ruído, temperatura e valores de serviço contínuo são listados pelo fornecedor; as condições de medição não estão totalmente especificadas. Onde a potência e a corrente não concordam, confirme a demanda real de fornecimento em vez de assumir que a potência listada é a potência elétrica de entrada verificada. O torque de estagnação é um limite, não uma classificação de operação contínua. Nenhuma classificação de impermeabilidade é fornecida.
Conteúdo da embalagem
Um motor na configuração selecionada, além apenas dos acessórios nomeados na opção de embalagem. A fonte de alimentação e o controlador de velocidade não estão incluídos com o Motor Apenas. O tipo de plugue e as classificações completas do controlador não são especificados.
Detalhes
Motor de engrenagem DC planetário

Características do motor

Construção do motor

Especificações

Dimensões

Dados de desempenho
