Módulo GNSS Beitian BT-M422 RTK, 1408 canais Nebulas IV, UART TTL + Ethernet, SMA-KW, 12V
Módulo GNSS Beitian BT-M422 RTK, 1408 canais Nebulas IV, UART TTL + Ethernet, SMA-KW, 12V
Beitian
Preço normal
$263.66 USD
Preço normal
Preço de venda
$263.66 USD
Preço unitário
por
Impostos incluídos.
Envio calculado no momento do pagamento.
Não foi possível carregar a disponibilidade de retirada


Visão Geral
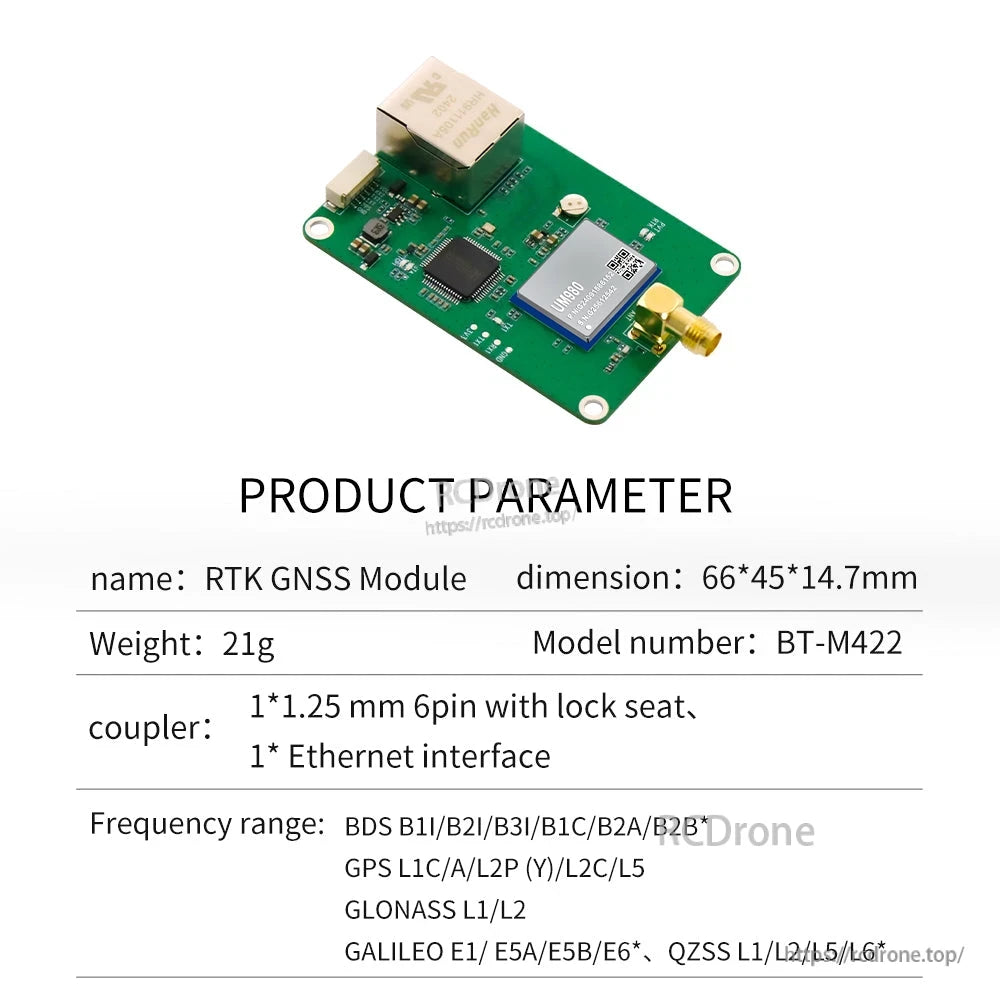
Beitian BT-M422 é uma placa de módulo GNSS RTK projetada para aplicações de posicionamento diferencial de alta precisão, como maquinaria agrícola e navegação de drones/UAV. Suporta recepção GNSS de multi-constelação e multi-banda e fornece interfaces TTL UART e Ethernet para saída de dados e integração.
Principais Características
- 1408 canais (baseado em Nebulas IV)
- Suporte a multi-constelação / multi-frequência: BDS, GPS, GLONASS, Galileo, QZSS
- Modos de posicionamento RTK, DGPS e de ponto único (desempenho listado nas Especificações)
- Interfaces: 1.25 mm passo 6-pinos UART (nível TTL) e interface Ethernet
- Interface da antena: SMA-KW
- Correções diferenciais: RTCM V3.X
- Saída NMEA-0183 com frases padrão: GGA, RMC, VTG, GSA, GSV
Especificações
| Item | Descrição |
|---|---|
| Chipset | Módulo RTK GNSS |
| Frequência | BDS B1I/B2I/B3I/B1C/B2a/B2b*; GPS L1C/A/L2P(Y)/L5; GLONASS L1/L2; Galileo E1/E5a/E5b/E6*; QZSS L1/L2/L5/L6* |
| Canais | 1408 canais, baseado no Nebulas IV |
| Posicionamento de ponto único (RMS) | Plano: 1.5 m; Elevação: 2.5 m |
| DGPS (RMS) | Plano: 0.4 m; Elevação: 0.8 m |
| RTK (RMS) | Plano: 0.8 cm + 1 ppm; Elevação: 1.5 cm + 1 ppm |
| Precisão de Tempo (RMS) | 20 ns |
| Precisão de Velocidade (RMS) | 0.2 m/s |
| Arranque a frio | <20 s |
| Tempo de inicialização | <5 s (típico) |
| Confiabilidade de inicialização | >99.9% |
| Taxa de transmissão | 4800 bps ~ 921600 bps (padrão 115200 bps) |
| Nível de saída | Nível TTL |
| Dados diferenciais | RTCM V3.X |
| Declaração de saída | padrão: GGA, RMC, VTG, GSA, GSV |
| Formato de dados | NMEA-0183, Unicore* |
| Frequência de atualização | ≤50 Hz* (padrão: 1 Hz) |
| Tensão | 12 V |
| Corrente | 112 mA / 12.0 V |
| Tamanho | 66 x 45 x 14.7 mm |
| Peso | 21 g |
| Conector | 1 x 1.25 espaçamento 6-pinos com assento de bloqueio; 1 x interface Ethernet |
| Interface de antena | SMA-KW |
| Temperatura de operação | -40C ~ +85C |
| Temperatura de armazenamento | -40C ~ +105C |
Precisão de Observação (RMS)
| Sinal | Medida | BDS | GPS | GLONASS | Galileo |
|---|---|---|---|---|---|
| B1I/B1C/L1C/A/G1/E1 | Distância falsa | 10 cm | 10 cm | 10 cm | 10 cm |
| B1I/B1C/L1C/A/G1/E1 | Fase portadora | 1 mm | 1 mm | 1 mm | 1 mm |
| B2I/B2a/B2b/L5/E5a/E5b | Distância falsa | 10 cm | 10 cm | 10 cm | 10 cm |
| B2I/B2a/B2b/L5/E5a/E5b | Fase do portador | 1 mm | 1 mm | 1 mm | 1 mm |
| B3I/L2P(Y)/L2C/G2 | Distância falsa | 10 cm | 10 cm | 10 cm | 10 cm |
| B3I/L2P(Y)/L2C/G2 | Fase do portador | 1 mm | 1 mm | 1 mm | 1 mm |
Luzes Indicadoras
- TCP1: Uma luz verde sólida indica uma conexão na porta 1 em modo TCP.
- TX: A luz azul pisca ao ligar, indicando que a porta tem saída de dados.
- STA: A luz verde pisca ao ligar para indicar que o chip da porta de rede está a funcionar normalmente.
- RTK: O terminal móvel não entra no modo RTK, e a luz está sempre acesa; ao entrar no modo RTK Fixo, a luz vermelha não acende; a estação base está sempre acesa independentemente do seu estado.
- PVT: A localização está sempre ativa.
Descrição do Pino
Interface 6P de 1,25 mm
| Pino | Nome | I/O | Descrição |
|---|---|---|---|
| 1 | VCC | I | 12.0 V |
| 2 | RX2 | Eu | Interface de entrada de dados de comunicação UART, nível TTL |
| 3 | TX2 | O | Interface de saída de dados de comunicação UART, nível TTL |
| 4 | EXT | Eu | Gatilho de evento GNSS |
| 5 | PPS | O | Pulsos de tempo de satélite sincronizados |
| 6 | GND | G | aterramento |
Interface Ethernet
| Pino | Nome | I/O | Descrição |
|---|---|---|---|
| 1 | 3V3 | Eu | Fonte de alimentação principal, saída DC 3.3 V |
| 2 | TX+ | O | Enviar dados |
| 3 | TX- | O | Enviar dados- |
| 4 | RX- | I | Receber dados- |
| 5 | RX+ | I | Receber dados+ |
| 6 | GLED | Controlar pés | |
| 7 | YLED | Controlar pés | |
| 8 | GND | G | aterramento |
Desenho Mecânico (Dimensões Chave)
- Contorno da placa: 66.0 0.2 mm x 45.0 0.2 mm
- Referência de espessura/altura: 14.7 0.2 mm; 10.9 0.2 mm; 3.8 0.2 mm; 1.2 mm
- Furos de montagem: 4 x 3.2 mm
- Dimensões adicionais marcadas: 39.0 0.1 mm; 22.0 mm; 17.0 mm; 6.0 mm
Aplicações
- Posicionamento diferencial RTK para orientação de maquinaria agrícola
- Integração de posicionamento GNSS para Drone/UAV
- Projetos de robótica e navegação ao ar livre que requerem saída RTCM e NMEA
Para questões de integração (configuração UART/Ethernet, sentenças de saída, taxa de atualização), contacte [email protected] or visite https://rcdrone.top/ .
Detalhes
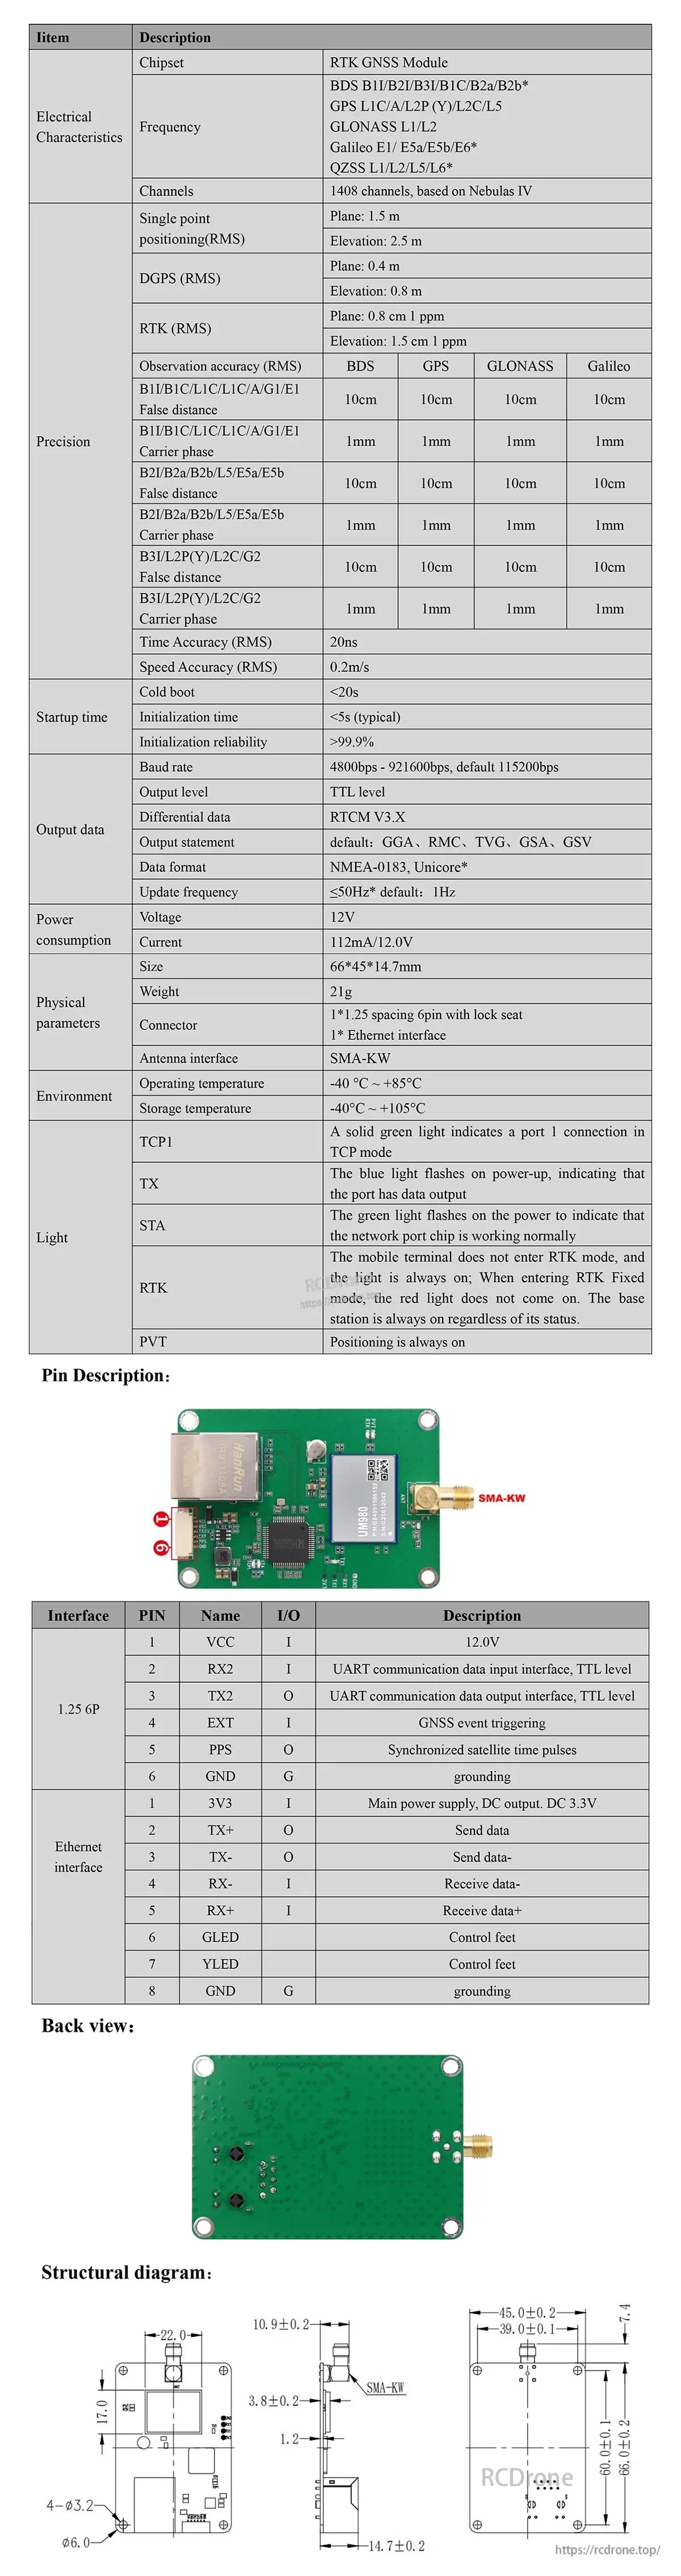
Uma referência rápida para o layout da placa BT-M422, especificações chave e dimensões mecânicas para um planejamento mais fácil de caixas e fiação.