Motor DC com Encoder Hall CHIHAI CHF-GM12-N10, 3V, 3 PPR
Motor DC com Encoder Hall CHIHAI CHF-GM12-N10, 3V, 3 PPR
CHIHAI MOTOR
Não foi possível carregar a disponibilidade de retirada


Visão Geral
O CHIHAI MOTOR CHF-GM 12-N 10-ABHL motor de corrente contínua com redutor combina um motor miniatura com escovas, engrenagens de redução em metal e um encoder magnético Hall 3PPR para mecanismos compactos equipados com feedback. Selecione um pacote e uma relação de redução; todas as configurações selecionáveis utilizam o enrolamento do motor tipo 3 V 27.
Características
- Conjunto de engrenagens de metal compacto e enrolamento de armadura em fio de cobre.
- Eixo D de 3 mm com referência de projeção de 10 mm.
- Feedback de quadratura AB para detecção de direção e rotação.
- Cabo de seis pinos correspondente e capa de encoder opcional ou suporte de montagem.
Especificações
| Marca / modelo | CHIHAI MOTOR / CHF-GM 12-N 10-ABHL; enrolamento tipo 27 de 3 V |
| Produto | Motor de corrente contínua com escovas em miniatura e engrenagens de redução metálicas, com encoder magnético Hall incremental AB |
| Dimensões selecionáveis | Pacote e relação de redução; o enrolamento de 3 V é fixo nestes 36retailSKUs |
| Condição de desempenho do motor | DC 3.0 V, motor de entrada tipo 27, referência de entrada 22000 rpm; referência de potência 0.42 W |
| Correntes a 3 V | Sem carga≤180 mA; nominal≤0.45 A; bloqueio≤0.85 A |
| Eixo de saída | Eixo de 3 mm de diâmetro, diâmetro+0/-0.03 mm; projeção de 10.0±0.3 mm; 2.5+0/-0.1 mm de referência em plano; 4 mm de característica de suporte |
| Referências mecânicas | Caixa de engrenagens frontal 10×12 mm, largura máxima 12.5 mm; espaçamento de montagem de 9 mm; 2×furos M 1.6; característica de 10.1 mm; ombro de 0.7 mm |
| Desenho do motor/corpo | Seção do motor REF de 17.0 mm; referência máxima do corpo de 26.2 mm; envelope traseiro de 12 mm, referência do íman de 9.5 mm e característica traseira de 2 mm |
| Encoder Hall | Sinais quadratura AB de onda quadrada; 3PPR no eixo do motor; 6 polos magnéticos/3 pares de polos |
| Fonte Hall | 3.3 V DC ou 5.0 V DC; separado da fonte do motor |
| Resposta / condicionamento de sinal | Referência de 100kHz; resistores de pull-up/modelagem de sinal a bordo para entradas de MCU compatíveis |
| Conector / fiação | ZH 1.5-6PIN, cabo correspondente incluído; referência do cabo de 100±5 mm |
| Íman | D 9.5×d 1.0×h 2 mm referência de desenho; magnetização planar, 3 pares de polos |
| Massa do motor | Aproximadamente 10.5 g líquido referência; acessórios e embalagem adicionais |
Referência de Velocidade, Torque e Pulso de Saída a 3 V
A velocidade sem carga e a velocidade nominal são diferentes pontos de operação. O torque nominal é mostrado em gf.cm; o torque de paragem é mostrado em kgf.cm. As etiquetas de tipo 27 e 22000 rpm identificam a referência do motor de entrada, não uma fonte de 27 V ou a velocidade de saída da caixa de engrenagens.
| Relação nominal: 1 | rpm sem carga | rpm nominal | Torque nominal gf.cm | Torque de estancamento kgf.cm | Pulso de saída Hall referência |
|---|---|---|---|---|---|
| 10 | 2000 | 1000 | 30 | ≥0.08 | 29.04 |
| 20 | 1000 | 500 | 70 | ≥0.16 | 58.07 |
| 30 | 660 | 330 | 100 | ≥0.24 | 88.41 |
| 50 | 400 | 200 | 180 | ≥0.4 | 153.30 |
| 100 | 200 | 100 | 350 | ≥0.8 | 297.90 |
| 150 | 130 | 65 | 500 | ≥1.2 | 452.87 |
| 210 | 95 | 47 | 700 | ≥1.7 | 629.27 |
| 298 | 67 | 32 | 1000 | ≥2.2 | 893.70 |
| 380 | 52 | 26 | 1300 | ≥3.0 | 1137.47 |
A referência de saída do Hall é igual a 3 pulsos base por revolução do motor multiplicados pela redução real da caixa de engrenagens.Referências de pulso fracionárias refletem a relação de engrenagem subjacente; não são a relação nominal do seletor. Contar todas as bordas A/B altera a convenção de contagem e não muda a especificação base de 3PPR. Evite paragens e sobrecargas; os valores de paragem não estabelecem torque contínuo.
Conexão de Seis Fios
| Pino | Fio | Sinal | Função |
|---|---|---|---|
| 1 | Vermelho | M 1 / M+ | Fonte de motor positiva |
| 2 | Preto | GND | Terra da fonte Hall |
| 3 | Amarelo | C 1 / A | Saída da fase A do encoder |
| 4 | Branco | C 2 / B | Saída da fase B do encoder |
| 5 | Azul | VCC | Fonte Hall 3.3 V ou 5.0 V |
| 6 | Verde | M 2 / M- | Fonte de alimentação do motor negativa |
Mantenha a fonte de alimentação do motor separada da fonte de alimentação da lógica Hall. Use 3 V para o motor selecionado e uma fonte adequada de 3,3 V ou 5,0 V para o encoder; não conecte a tensão da fonte de alimentação do motor às saídas de sinal. Verifique a orientação do pino marcado e o terra comum do sinal antes da conexão. Vermelho/verde são os terminais do motor; preto é o terra Hall. Inverta a polaridade do motor após parar para inverter a direção; a sequência A/B indica a direção de rotação. Um driver de motor compatível e um processador de feedback são separados.
Ajuste Mecânico e Acessórios
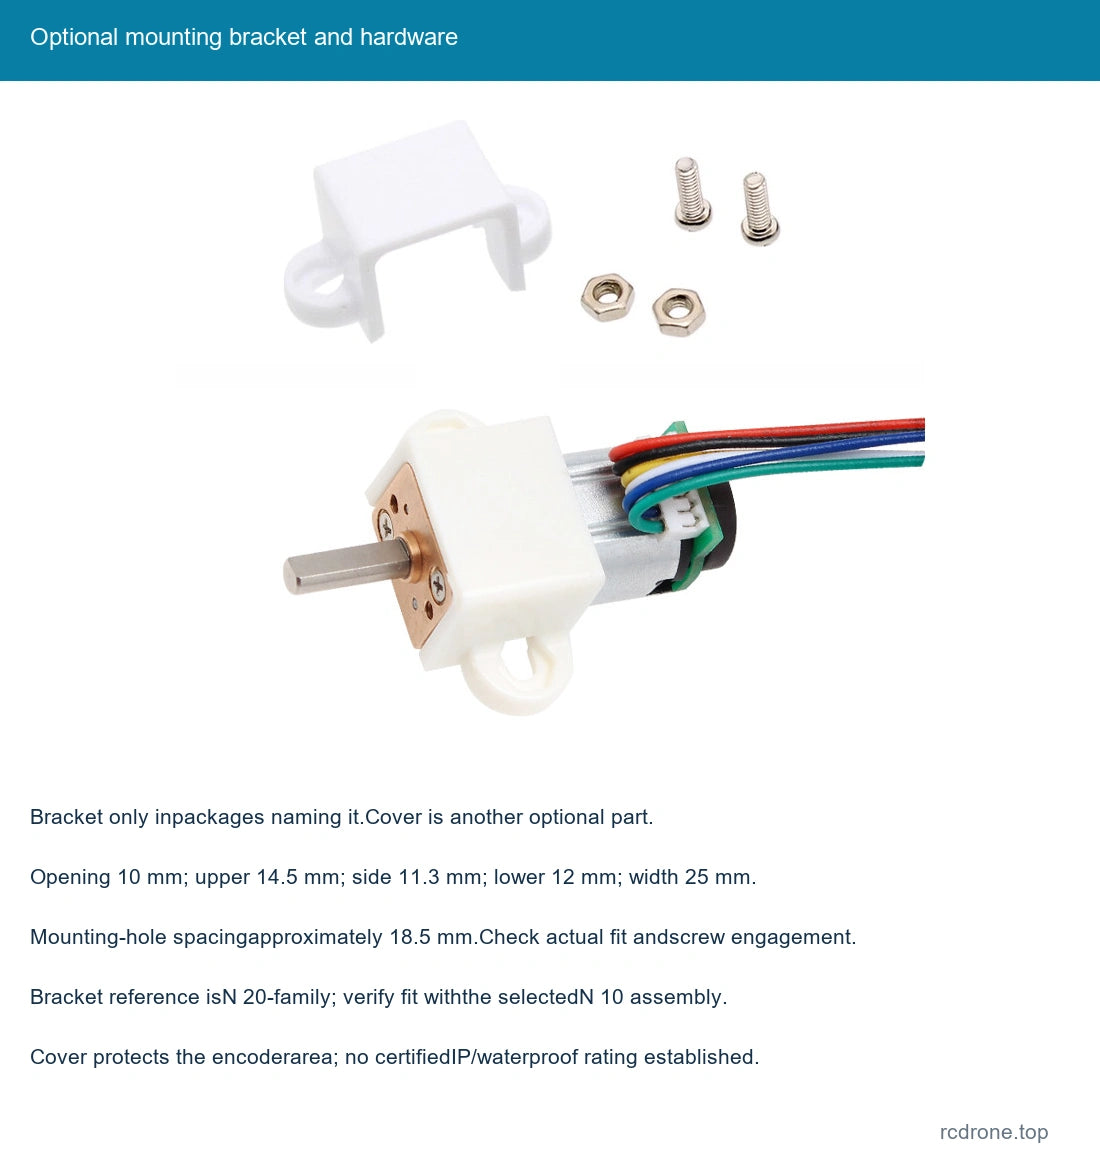
Verifique o desenho mecânico completo e o espaço do eixo antes da montagem. A referência do suporte branco opcional tem uma abertura de 10 mm, largura superior de 14,5 mm, referência lateral de 11,3 mm, largura inferior de 12 mm, largura total de montagem de 25 mm e aproximadamente 18.Espaçamento de montagem de 5 mm. A referência do suporte está rotulada como N 20-família; confirme o ajuste real e o engajamento do parafuso com a montagem N 10 selecionada. Mantenha os parafusos afastados de engrenagens internas e partes do motor.
A capa opcional protege a área do encoder traseiro de contatos casuais e poeira. Não estabelece uma classificação IP certificada nem torna o motor à prova d'água. As fotos do pacote mostram a capa e o suporte separadamente para identificar o conteúdo; apenas um motor é fornecido.
Aplicações
Mecanismos robóticos compactos, suportes montados em veículos pequenos, mecanismos de casa inteligente, sistemas de posicionamento em miniatura e outros pequenos acionamentos onde a bobina de 3 V, velocidade, torque, eixo e interface de feedback se adequam à aplicação. Um robô completo, veículo, suporte de carregamento sem fio ou controlador de posicionamento não está incluído.
O que está incluído
| Pacote selecionado | Conteúdo |
|---|---|
| Apenas motor | Um motor de relação selecionada com encoder Hall e cabo de seis fios. |
| Motor + Tampa do Encoder | Um motor/cabo selecionado e uma tampa protetora do encoder. |
| Motor + Suporte de Montagem | Um motor/cabo selecionado e um suporte de montagem com o hardware de montagem ilustrado. |
| Motor + Tampa + Suporte | Um motor/cabo selecionado, uma tampa e um suporte de montagem com o hardware ilustrado. |
Apenas o motor não inclui a tampa ou o suporte opcionais. Uma fonte de alimentação, driver de motor, MCU, leitor de feedback e mecanismo completo não estão incluídos.
FAQ
O que significa 3PPR? Significa que o cabo tem três fios?
Não. É a contagem de pulsos do codificador base por revolução do motor. A conexão fornecida utiliza seis pinos/fios.
Posso alimentar o codificador a partir da conexão de 3 V do motor?
A referência de alimentação Hall é de 3,3 V ou 5,0 V e utiliza os seus próprios pinos VCC/GND. Combine a alimentação lógica selecionada e a fiação.
A opção de velocidade é uma velocidade com carga?
Os valores de velocidade sem carga e de velocidade nominal estão listados separadamente. Selecione pela velocidade nominal e torque para a carga pretendida.
Todos os pacotes incluem o suporte e a tampa?
Não. Eles estão incluídos apenas quando mencionados no pacote selecionado.
Detalhes Visuais