Motor de Engrenagem DC CHIHAI CHF-GM12-N20 ABHL com Encoder Hall de 3 PPR
Motor de Engrenagem DC CHIHAI CHF-GM12-N20 ABHL com Encoder Hall de 3 PPR
CHIHAI MOTOR
Não foi possível carregar a disponibilidade de retirada


Visão Geral
O CHIHAI MOTOR CHF-GM12-N20 ABHL é um motor de corrente contínua com redutor compacto, com um encoder Hall incremental AB e resolução base de 3 PPR no eixo do motor. Escolha a voltagem e a bobina A06/A12, a relação de redução e o pacote apenas do motor ou com suporte de montagem para mecanismos robóticos compactos que requerem feedback de velocidade ou posição.
Características
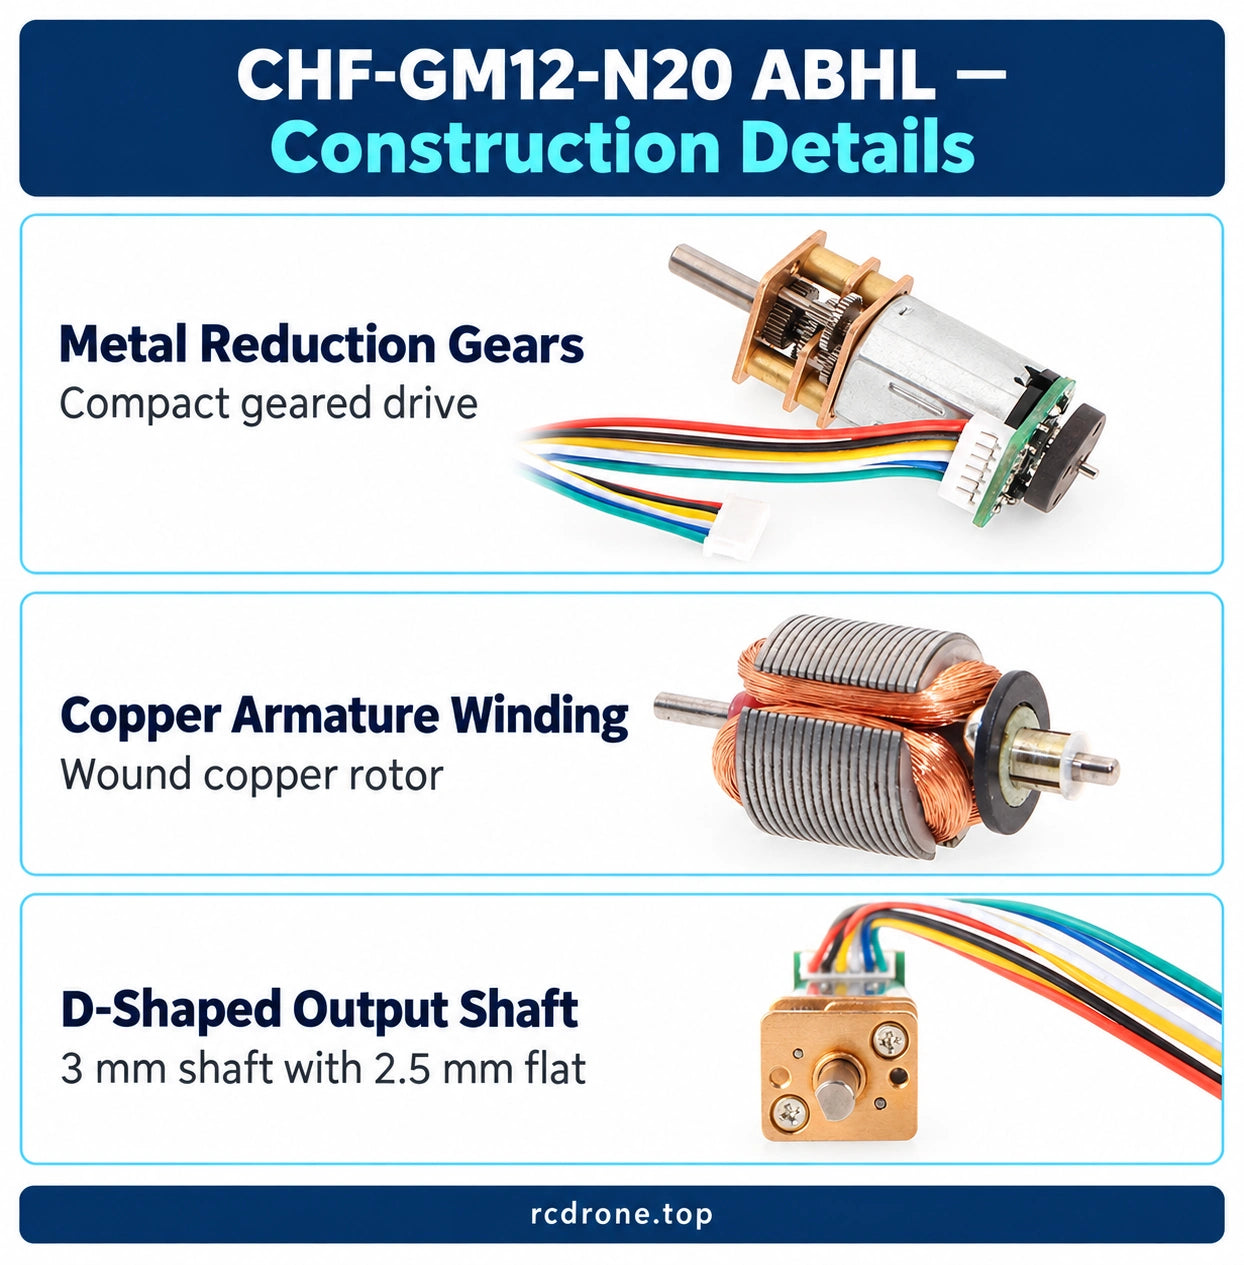
- Redutores de metal e bobinagem de armadura de cobre.
- Eixo de saída em forma de D de 3 mm para acoplamento seguro.
- Feedback Hall de dois canais com resistores de formatação pull-up a bordo.
- Conexão de seis fios separa a alimentação do motor do fornecimento e sinais do encoder.
- Suporte de montagem branco opcional; cabo de conexão correspondente incluído.
- A opção 1000:1 utiliza uma caixa de engrenagens estendida.
Especificações
| Especificação | Valor / alcance |
|---|---|
| Marca / modelo | CHIHAI MOTOR / CHF-GM12-N20 ABHL |
| Construção | Engrenagens de redução em metal; enrolamento de armadura em cobre; encoder Hall magnético AB |
| Configurações do motor | 3V A06, 6V A06, 6V A12, 12V A12 |
| Relações de redução nominais | 10, 20, 30, 50, 100, 150, 210, 298, 380 e 1000:1 |
| versão 1000:1 | Caixa de engrenagens estendida; os desenhos padrão e as tabelas de desempenho não especificam seu comprimento ou pontos de operação |
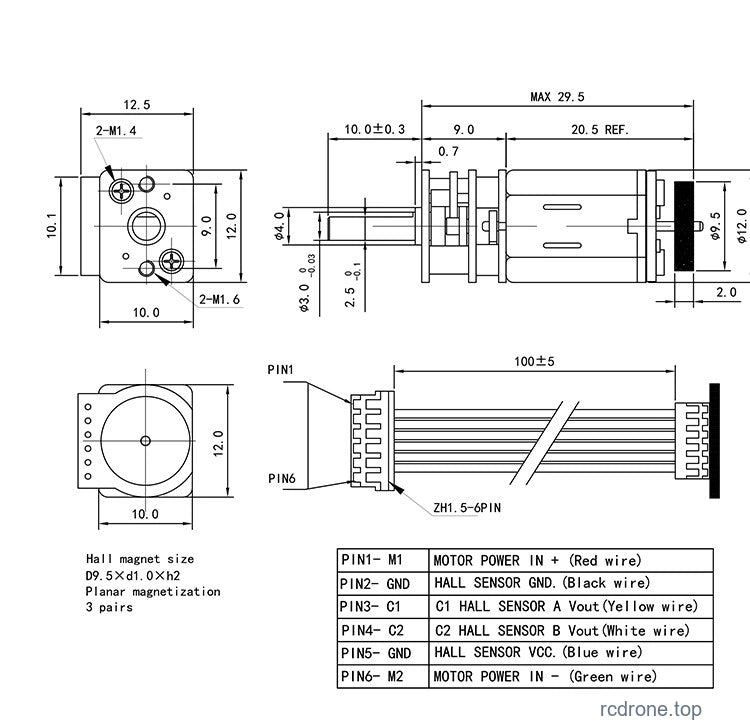
| Eixo padrão | Diâmetro de 3 mm, +0/-0.03 mm; 2.5 mm D-plano, +0/-0.1 mm |
| Projeção do eixo | 10.0 +/-0.3 mm |
| Desenho padrão | Envelope frontal de 12.5 x 12 mm; referência de caixa de engrenagens de 9 mm; referência máxima de corpo de 29.5 mm; referência de seção do motor de 20.5 mm |
| Referências de montagem | Chamadas de furo 2-M1.4 e 2-M1.6; referências de padrão de furo de 10 mm e 9 mm; registro frontal de 4 mm |
| Cabo | ZH1.5-6PIN; referência de cabo de 100 +/-5 mm |
| Massa do motor | Aproximadamente 13 g; varia com a relação da caixa de engrenagens, exclui embalagem |
| Fonte do encoder | 3.3V ou 5V DC, separado da alimentação do motor |
| Saída do encoder | Ondas quadradas A/B; resistores de formatação pull-up a bordo |
| Resolução base do encoder | 3 PPR por revolução do eixo do motor |
| Anel magnético | 6 polos / 3 pares de polos |
| Frequência de resposta | 100 kHz |
| Pulsos de saída | 3 PPR x relação real da caixa de engrenagens; a convenção de contagem deve ser considerada |
Fiação e Feedback do Encoder
Oriente o conector usando o desenho dimensional e os rótulos da placa antes de conectar a alimentação. O motor M1/M2 deve corresponder à tensão de enrolamento selecionada. O VCC do encoder utiliza uma alimentação separada de 3.3V ou 5V; não aplique 12V ao VCC do encoder.Conecte as saídas A/B a entradas de contagem compatíveis e verifique os requisitos de tensão de entrada e aterramento.
| Conector pin | Função | Cor do fio |
|---|---|---|
| 1 / M1 | Motor + | Vermelho |
| 2 / GND | Aterramento do encoder | Preto |
| 3 / C1 | Canal Hall A | Amarelo |
| 4 / C2 | Canal Hall B | Branco |
| 5 / VCC | Alimentação do encoder, 3.3V ou 5V | Azul |
| 6 / M2 | Motor - | Verde |
A resolução base é de 3 PPR no eixo do motor.As saídas de pulsos dependem da redução mecânica real; os nomes das relações nominais são arredondados. As contagens do decodificador dependem do método de contagem de bordas escolhido. Um driver de motor e um controlador de feedback são necessários separadamente para operação em malha fechada.
Desempenho Elétrico
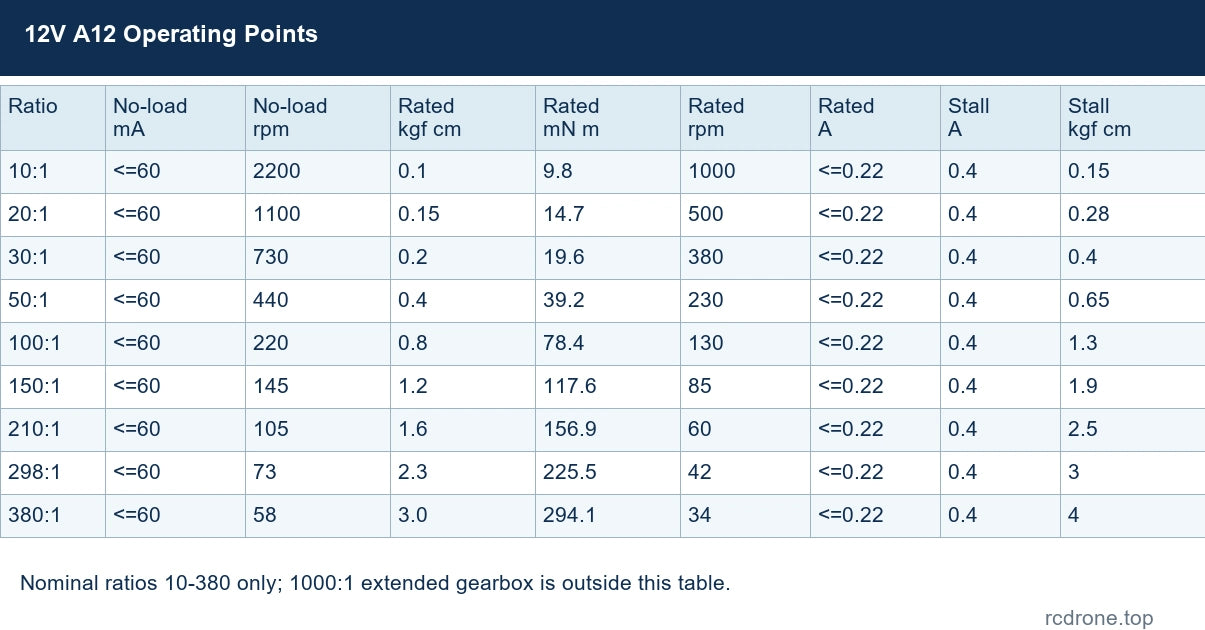
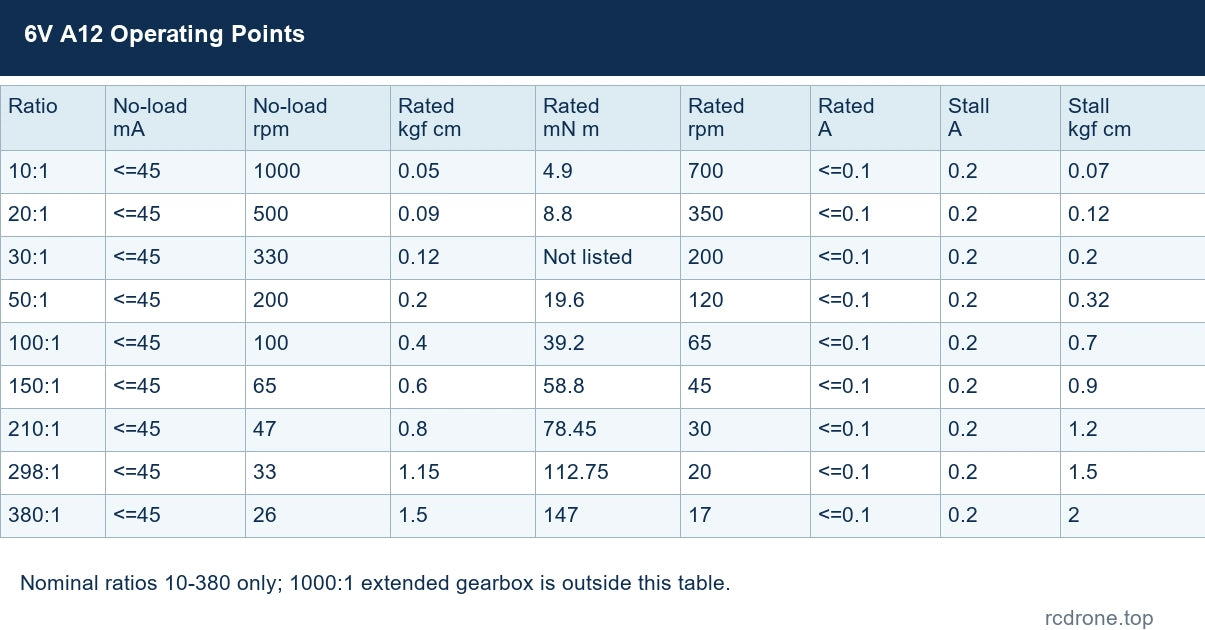
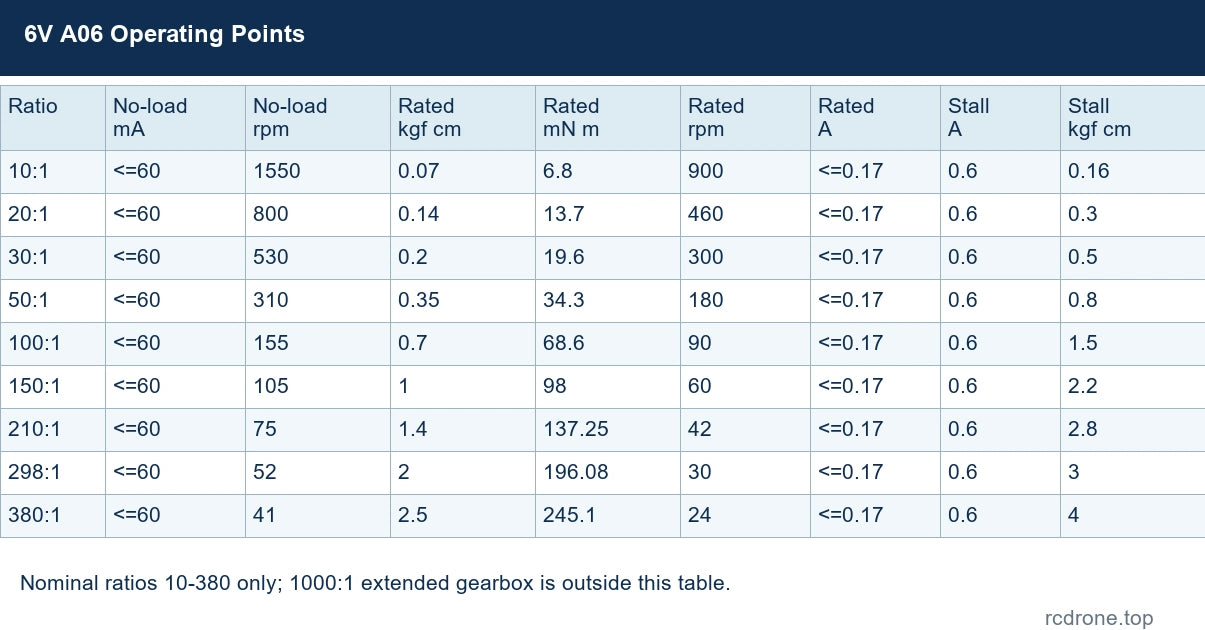
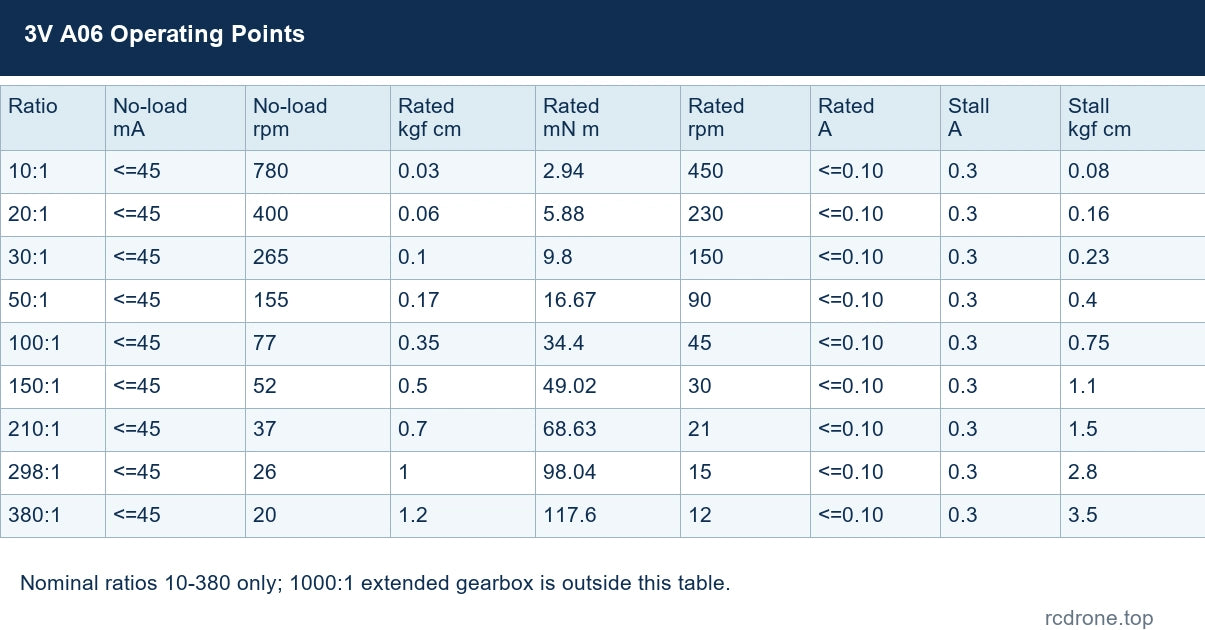
Os valores abaixo aplicam-se apenas à tensão/embobinamento nomeada e relações nominais 10-380. As condições sem carga, de classificação e de bloqueio são distintas. Não opere continuamente em bloqueio. A configuração estendida 1000:1 não possui tabela de ponto de operação aqui.
12V A12
Referência de potência máxima: 0,9 W.
| Relação | mA sem carga | rpm sem carga | kgf cm nominal | mN m nominal | rpm nominal | A nominal | A de bloqueio | kgf cm de bloqueio |
|---|---|---|---|---|---|---|---|---|
| 10:1 | <=60 | 2200 | 0.1 | 9.8 | 1000 | <=0.22 | 0.4 | 0.15 |
| 20:1 | <=60 | 1100 | 0.15 | 14.7 | 500 | <=0.22 | 0.4 | 0.28 |
| 30:1 | <=60 | 730 | 0.2 | 19.6 | 380 | <=0.22 | 0.4 | 0.4 |
| 50:1 | <=60 | 440 | 0.4 | 39.2 | 230 | <=0.22 | 0.4 | 0.65 |
| 100:1 | <=60 | 220 | 0.8 | 78.4 | 130 | <=0.22 | 0.4 | 1.3 |
| 150:1 | <=60 | 145 | 1.2 | 117.6 | 85 | <=0.22 | 0.4 | 1.9 |
| 210:1 | <=60 | 105 | 1.6 | 156.9 | 60 | <=0.22 | 0.4 | 2.5 |
| 298:1 | <=60 | 73 | 2.3 | 225.5 | 42 | <=0.22 | 0.4 | 3 |
| 380:1 | <=60 | 58 | 3.0 | 294.1 | 34 | <=0.22 | 0.4 | 4 |
6V A12
Referência de potência máxima: 0.2 W.
| Relação | mA sem carga | rpm sem carga | kgf cm nominal | mN m nominal | rpm nominal | A nominal | A de bloqueio | kgf cm de bloqueio |
|---|---|---|---|---|---|---|---|---|
| 10:1 | <=45 | 1000 | 0.05 | 4.9 | 700 | <=0.1 | 0.2 | 0.07 |
| 20:1 | <=45 | 500 | 0.09 | 8.8 | 350 | <=0.1 | 0.2 | 0.12 |
| 30:1 | <=45 | 330 | 0.12 | Ver kgf cm | 200 | <=0.1 | 0.2 | 0.2 |
| 50:1 | <=45 | 200 | 0.2 | 19.6 | 120 | <=0.1 | 0.2 | 0.32 |
| 100:1 | <=45 | 100 | 0.4 | 39.2 | 65 | <=0.1 | 0.2 | 0.7 |
| 150:1 | <=45 | 65 | 0.6 | 58.8 | 45 | <=0.1 | 0.2 | 0.9 |
| 210:1 | <=45 | 47 | 0.8 | 78.45 | 30 | <=0.1 | 0.2 | 1.2 |
| 298:1 | <=45 | 33 | 1.15 | 112.75 | 20 | <=0.1 | 0.2 | 1.5 |
| 380:1 | <=45 | 26 | 1.5 | 147 | 17 | <=0.1 | 0.2 | 2 |
6V A06
Referência de potência máxima: 0.45 W.
| Relação | mA sem carga | rpm sem carga | kgf cm nominal | mN m nominal | rpm nominal | A nominal | A de bloqueio | kgf cm de bloqueio |
|---|---|---|---|---|---|---|---|---|
| 10:1 | <=60 | 1550 | 0.07 | 6.8 | 900 | <=0.17 | 0.6 | 0.16 |
| 20:1 | <=60 | 800 | 0.14 | 13.7 | 460 | <=0.17 | 0.6 | 0.3 |
| 30:1 | <=60 | 530 | 0.2 | 19.6 | 300 | <=0.17 | 0.6 | 0.5 |
| 50:1 | <=60 | 310 | 0.35 | 34.3 | 180 | <=0.17 | 0.6 | 0.8 |
| 100:1 | <=60 | 155 | 0.7 | 68.6 | 90 | <=0.17 | 0.6 | 1.5 |
| 150:1 | <=60 | 105 | 1 | 98 | 60 | <=0.17 | 0.6 | 2.2 |
| 210:1 | <=60 | 75 | 1.4 | 137.25 | 42 | <=0.17 | 0.6 | 2.8 |
| 298:1 | <=60 | 52 | 2 | 196.08 | 30 | <=0.17 | 0.6 | 3 |
| 380:1 | <=60 | 41 | 2.5 | 245.1 | 24 | <=0.17 | 0.6 | 4 |
3V A06
Referência de potência máxima: 0.1 W.
| Rácio | mA sem carga | rpm sem carga | kgf cm nominal | mN m nominal | rpm nominal | A nominal | A de bloqueio | kgf cm de bloqueio |
|---|---|---|---|---|---|---|---|---|
| 10:1 | <=45 | 780 | 0.03 | 2.94 | 450 | <=0.10 | 0.3 | 0.08 |
| 20:1 | <=45 | 400 | 0.06 | 5.88 | 230 | <=0.10 | 0.3 | 0.16 |
| 30:1 | <=45 | 265 | 0.1 | 9.8 | 150 | <=0.10 | 0.3 | 0.23 |
| 50:1 | <=45 | 155 | 0.17 | 16.67 | 90 | <=0.10 | 0.3 | 0.4 |
| 100:1 | <=45 | 77 | 0.35 | 34.4 | 45 | <=0.10 | 0.3 | 0.75 |
| 150:1 | <=45 | 52 | 0.5 | 49.02 | 30 | <=0.10 | 0.3 | 1.1 |
| 210:1 | <=45 | 37 | 0.7 | 68.63 | 21 | <=0.10 | 0.3 | 1.5 |
| 298:1 | <=45 | 26 | 1 | 98.04 | 15 | <=0.10 | 0.3 | 2.8 |
| 380:1 | <=45 | 20 | 1.2 | 117.6 | 12 | <=0.10 | 0.3 | 3.5 |
Referências de Pulso de Saída A12 12V
| Relação nominal | Pulsos de saída / revolução |
|---|---|
| 10:1 | 29.04 |
| 20:1 | Não especificado |
| 30:1 | 88.41 |
| 50:1 | 153.3 |
| 100:1 | 297.9 |
| 150:1 | 452.87 |
| 210:1 | 629.27 |
| 298:1 | 893.7 |
| 380:1 | 1137.47 |
O valor nominal de entrada 20:1 não tem um valor de pulso de saída exato confirmado aqui; determine a razão real ou calibre a contagem para posicionamento preciso. Os valores de pulso não são contagens de decodificador de quadratura automaticamente.
Instalação e Uso
Verifique o ajuste do eixo, o padrão de furos e o espaço para cabos antes de maquinar um suporte. O desenho padrão não estabelece as dimensões da caixa de engrenagens 1000:1 estendida. Evite forçar o eixo de saída, sobrecarga e paragem sustentada. Comece na tensão correta do motor e verifique a direção de rotação e o feedback antes de conectar uma carga. A vibração, o ruído e a temperatura do motor podem mudar com a velocidade, o torque e a carga.
Aplicações
- Mecanismos de acionamento de pequenos robôs e carrinhos de inspeção que requerem feedback de velocidade.
- Desenvolvimento de veículos de equilíbrio com eletrónica de controlo externa adequada.
- Mecanismos compactos de robôs domésticos e posicionamento de câmaras que requerem feedback de posição.
O que está incluído
- Apenas Motor: um motor de engrenagem com encoder selecionado e cabo de seis fios correspondente.
- Motor + Suporte de Montagem: um motor de engrenagem com encoder selecionado, cabo correspondente e um suporte de montagem branco.
A fonte de alimentação, driver do motor, contador de encoder, controlador e hardware de aplicação não estão incluídos.
FAQ
Esta é a versão 7 PPR GM12N20?
Não. Esta versão CHF-GM12-N20 ABHL tem uma resolução de base de eixo de motor de 3 PPR e um anel magnético de seis polos.
O encoder pode ser alimentado a partir de uma fonte de motor de 12V?
Não. O VCC do encoder requer 3.3V ou 5V DC; os terminais do motor utilizam a tensão de enrolamento selecionada.
Significa 3 PPR três pulsos por revolução da caixa de engrenagens?
Não. É a resolução do eixo do motor. Os pulsos do eixo de saída dependem da relação real da caixa de engrenagens e do método de contagem.
O desenho padrão cobre 1000:1?
Não. A opção 1000:1 tem uma caixa de engrenagens estendida. Confirme o envelope de montagem separadamente.
Detalhes Visuais