CHIHAI CHF-GW12T-050S Mini Motor de Engrenagem Sem Fim, 6V/12V Eixo Único ou Duplo
CHIHAI CHF-GW12T-050S Mini Motor de Engrenagem Sem Fim, 6V/12V Eixo Único ou Duplo
CHIHAI MOTOR
Não foi possível carregar a disponibilidade de retirada


Visão Geral
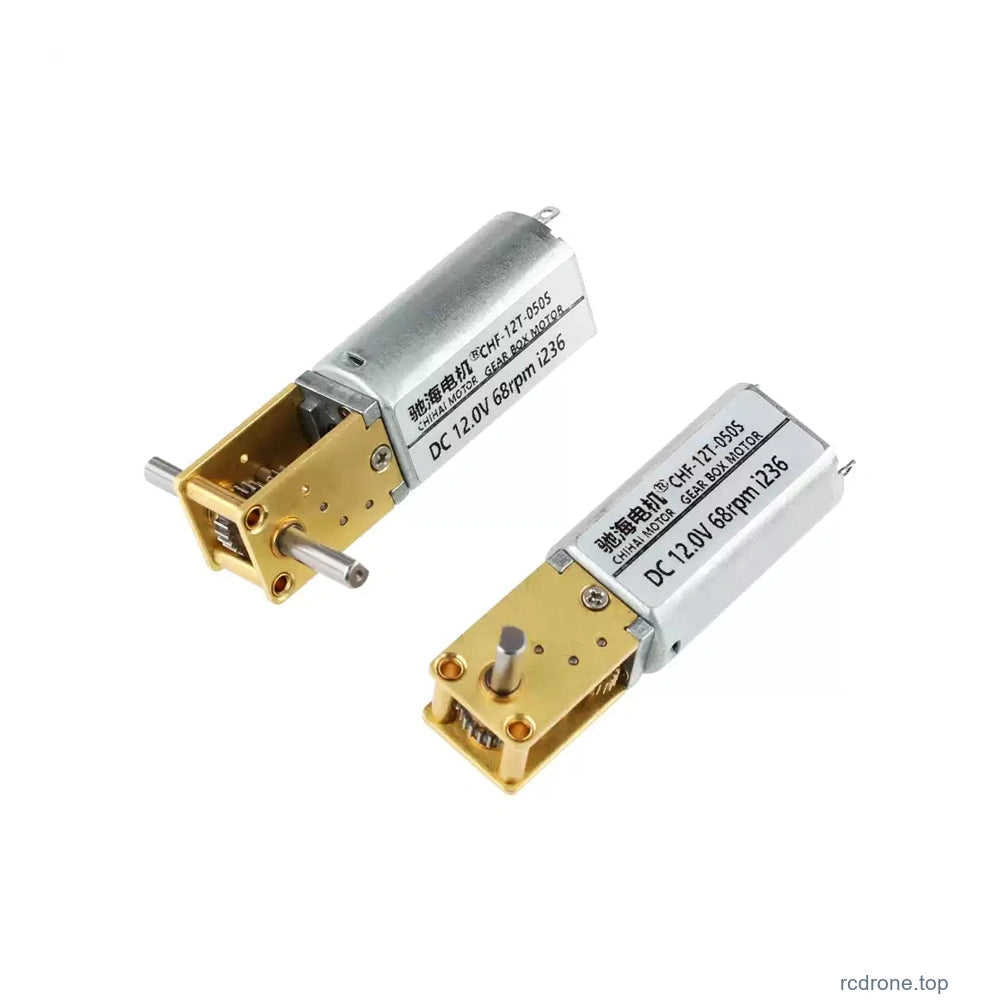
O MOTOR CHIHAI CHF-GW 12T-050S motor de corrente contínua com redutor combina um motor miniatura com escovas com uma caixa de engrenagens de metal com parafuso e engrenagem e saída a 90 graus. Selecione a bobina real de 6 V ou 12 V, a relação de redução, eixo D de extremidade única ou dupla, e o pacote apenas do motor ou de acessórios para o seu mecanismo.
Características
- Engrenagens de redução em metal e enrolamento de armadura em fio de cobre.
- Transmissão compacta em ângulo reto para layouts de montagem restritos.
- Resistência ao retrocesso do motor quando a energia é removida.
- Referências de eixo único de 8 mm ou duplo de 10 mm de cada lado.
- Operação DC reversível com controle PWM opcional ou controles de reversão fechados.
- Pacotes de suporte verde e controlador/fonte de alimentação opcionais.
Especificações
| Marca / modelo | CHIHAI MOTOR / CHF-GW 12T-050S |
| Acionamento | Motor DC com escovas de íman permanente com transmissão de redução de metal em hélice e engrenagem; saída em ângulo reto |
| Bobinagem selecionável | 6 V ou 12 V DC de acordo com a configuração |
| Opções de redução | 42: 1, 236: 1, 302: 1, 603: 1 e 1030: 1 nas combinações disponíveis; 118: 1 é apenas uma referência de família |
| Eixo de saída | Eixo D de 3 mm de diâmetro, tolerância de diâmetro +0/-0.03 mm; 2.5 mm de referência nominal em plano, com tolerâncias específicas da configuração |
| Eixo único | Projeção de 8.0±0.3 mm; comprimento plano de 7.5 mm, +0.03/0 mm; 2.5 mm em plano, +0/-0.05 mm |
| Duplo eixo | Projeção de 10.0±0.3 mm de cada lado; comprimento plano de 9.2 mm,+0.03/0 mm; 2.5 mm de largura plana,+0/-0.06 mm; ombros de 0.5 mm |
| Comprimento do corpo | 44.3±0.3 mm referência de desenho; seção do motor 26.9 mm REF |
| Face da caixa de engrenagens | Referências de plano de 18.0×12.0 mm; referência de altura da caixa de engrenagens de 10.0 mm |
| Seção transversal do motor | Referências de envelope redondo de 15.5 mm e corpo plano de 11.8 mm; característica traseira de 4.7 mm |
| Montagem / características frontais | Duas referências de orifício de montagem de 1.4 mm de diâmetro; espaçamento de 8.50 mm; referência de centro/fim de saída de 4.0 mm; referência de borda de 1.8 mm |
| Característica de suporte do eixo | 4.0 mm diâmetro referência do colar |
| Massa | Aproximadamente 24 g referência do motor; depende da redução e configuração |
| Limite de carga | Torque de carga recomendado do redutor não superior a 3kgf.cm; evitar paragens e inversões de funcionamento |
| Comportamento auto-bloqueante | A transmissão de rosca resiste ao retrocesso quando sem energia; verificar a retenção sob carga real. Não é especificada nenhuma classificação de travão de retenção certificado ou capacidade de levantamento de segurança. |
Referência de Performance 12 V
| Relação: 1 | rpm sem carga | rpm nominal | Nominal kgf.cm | Nominal N.m | Torque de estancamento kgf.cm /limite |
|---|---|---|---|---|---|
| 42 | 380 | 300 | 0.1 | 0.01 | ≤0.35 |
| 118 | 135 | 105 | 0.3 | 0.03 | ≤1.0 |
| 236 | 68 | 53 | 0.65 | 0.064 | ≥2.5 |
| 302 | 53 | 41 | 0.8 | 0.079 | Carga máxima |
| 603 | 27 | 20 | 1.6 | 0.16 | Carga máxima |
| 1030 | 16 | 12 | 2.4 | 0.24 | Carga máxima |
6 V Referência de Desempenho
| Relação : 1 | rpm sem carga | rpm nominal | Nominal kgf.cm | Nominal N.m | Torque de estancamento kgf.cm /limite |
|---|---|---|---|---|---|
| 42 | 190 | 140 | 0.05 | 0.005 | ≤0.17 |
| 118 | 67 | 50 | 0.15 | 0.015 | ≤0.5 |
| 236 | 33 | 25 | 0.32 | 0.031 | ≤1.2 |
| 302 | 26 | 20 | 0.4 | 0.039 | ≤1.50 |
| 603 | 13 | 10 | 0.8 | 0.079 | Capacidade de carga |
| 1030 | 8 | 6 | 1.2 | 0.12 | Capacidade de carga |
118: 1 não é uma opção de varejo disponível. As velocidades sem carga e as velocidades nominais são condições operacionais separadas. Os sinais de desigualdade do torque de estol são mantidos como limites de referência distintos; eles não estabelecem um torque de estol ou de retenção garantido uniforme.Evite o bloqueio e mantenha a carga da caixa de engrenagens dentro do limite recomendado de 3kgf.cm. Este limite não é uma classificação de levantamento ou de freio de retenção em serviço contínuo.
Referência elétrica específica de tensão
| Bobinagem | Referência de potência | Corrente sem carga | Corrente nominal | Corrente de bloqueio |
|---|---|---|---|---|
| 12 V | 0.55 W | ≤85 mA | ≤0.23 A | ≤1.0 A |
| 6 V | 0.15 W | ≤65 mA | ≤0.18 A | ≤0.6 A |
A referência de desempenho utiliza o motor de entrada tipo 11; 11 identifica o tipo de motor de entrada, não uma fonte de 11 V. Os valores de 0.55 W e 0.15 W são referências de potência separadas, não um substituto para os pontos de torque/velocidade nominal.Combine a seleção de 6 V ou 12 V em vez de aplicar a faixa de operação geral de 3–12 V a cada configuração.
Ajuste do Eixo e Montagem
Ambas as disposições do eixo utilizam um eixo D de 3 mm com uma referência de 2,5 mm entre faces. O desenho de extremidade única tem uma projeção de 8,0±0,3 mm; o desenho de extremidade dupla tem 10,0±0,3 mm de cada lado. Estas são diferentes configurações mecânicas. Verifique o desenho completo, as posições dos furos, o espaço do eixo e o arranjo de montagem antes de fazer um suporte ou acoplador. O desenho do corpo também marca uma referência de projeção traseira de 1,9±0,2 mm. Uma fotografia mostrando ambas as disposições do eixo é uma comparação, não um pacote de dois motores.
Conexão e Controle
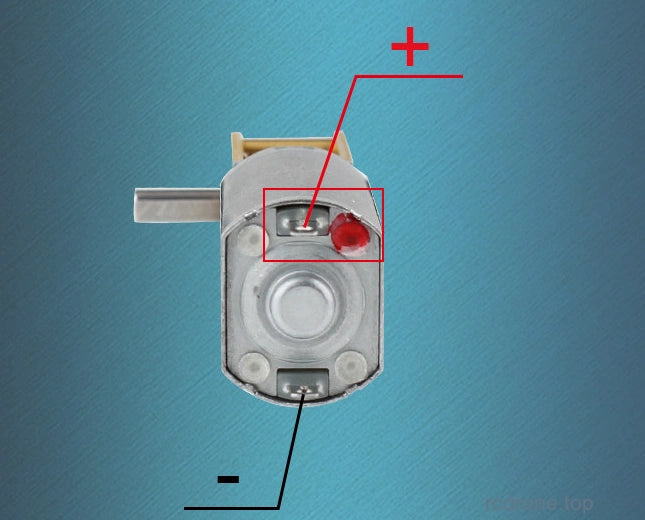
O motor nu tem dois terminais DC. O terminal marcado a vermelho é a referência positiva; inverta a polaridade do motor após parar para inverter a rotação. Não inverta a polaridade de entrada DC de um controlador eletrônico. Pare o motor antes de mudar de direção para proteger a caixa de engrenagens.
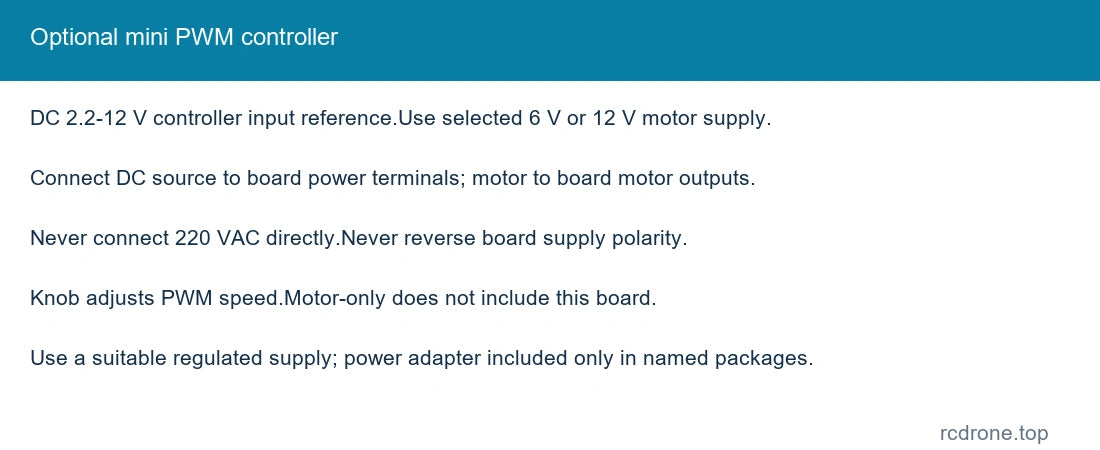
A placa mini PWM tem uma referência de entrada DC de 2,2–12 V. Conecte a sua fonte DC aos terminais de alimentação e os terminais de saída do motor aos motores. Nunca conecte 220 V AC diretamente à placa ou ao motor; polaridade errada pode danificar a placa. Use uma fonte adequada para a bobina do motor selecionado.
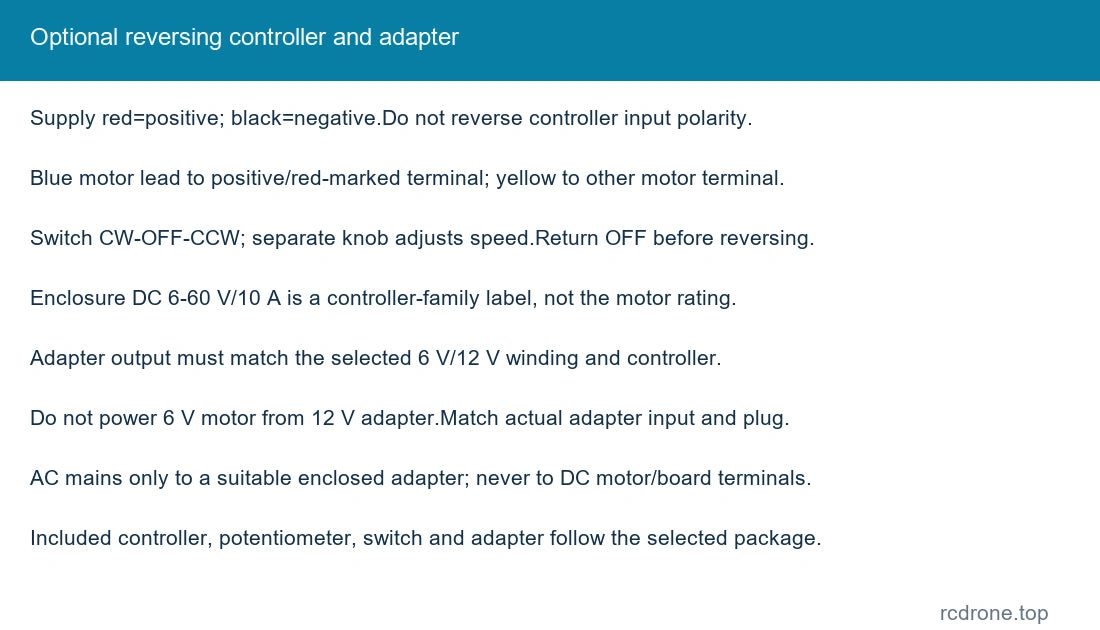
O diagrama do controlador reversível incluído usa vermelho para o positivo da fonte DC e preto para o negativo da fonte. O fio azul do motor conecta-se ao terminal positivo/marcado a vermelho do motor e o amarelo ao outro terminal; trocar os fios do motor inverte a referência de direção. O interruptor de três posições seleciona CW–OFF–CCW e o botão separado ajusta a velocidade. Mantenha a polaridade de entrada do adaptador e do controlador correta, e retorne a OFF antes de mudar a direção. A caixa mostrada está marcada como DC 6–60 V/10 A como um rótulo da família do controlador; esses valores não são a tensão de operação do motor ou uma classificação de corrente do motor verificada.
Um adaptador de energia está incluído apenas onde nomeado.A sua saída DC deve corresponder ao motor de 6 V ou 12 V selecionado e ao controlador adequado. Não conecte um motor de 6 V a um adaptador de 12 V. Combine a classificação de entrada real do adaptador e o plugue com a sua localização; a rede elétrica AC está conectada apenas a um adaptador fechado adequado, nunca aos terminais do motor/controlador DC.
Seleção e Ajuste de Velocidade
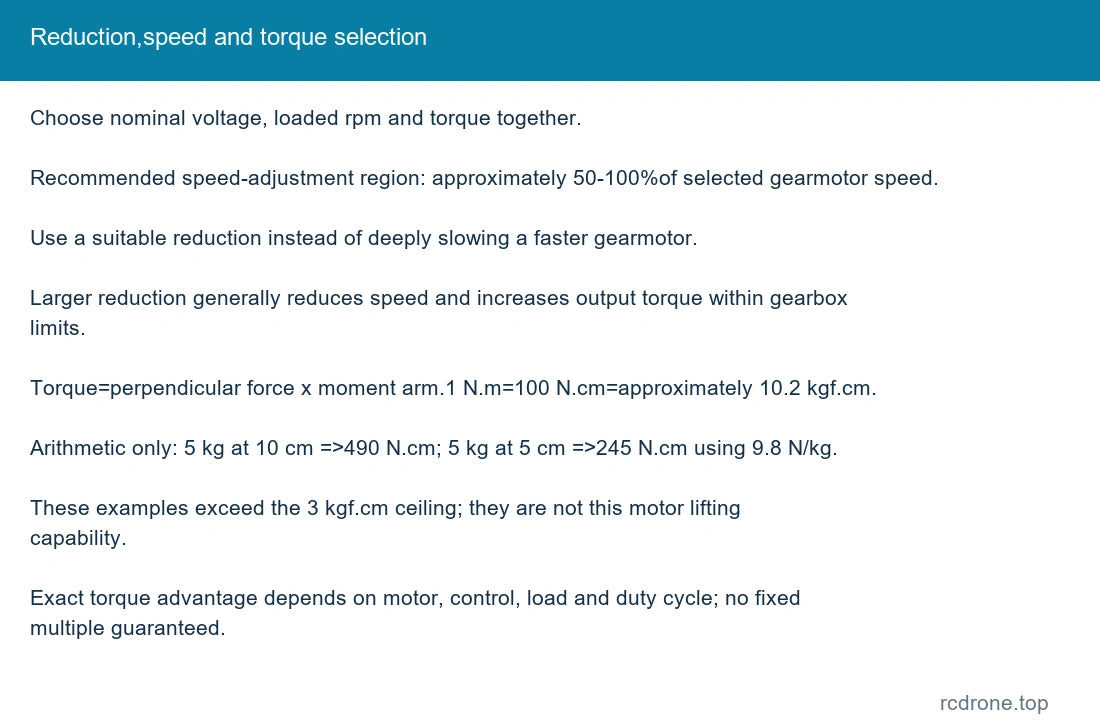
Selecione usando a voltagem, a velocidade carregada necessária e o torque em conjunto. A região recomendada para ajuste de velocidade é aproximadamente 50–100% da velocidade do motor de engrenagem selecionado; selecione uma redução apropriada em vez de depender de uma redução de velocidade profunda de um motor mais rápido. Mais redução geralmente diminui a velocidade de saída e aumenta o torque disponível da caixa de engrenagens dentro dos seus limites. A margem exata de torque depende do motor, controlador, carga e ciclo de trabalho.
O torque é igual à força perpendicular multiplicada pelo braço de momento. Como ilustração aritmética, uma força de 5kg a 10cm requer 490N.cm; a 5cm requer 245N.cm, usando 9.8N/kg. Conversão de unidade: 1N.m=100N.cm≈10.2kgf.cm. Estas ilustrações excedem o teto de carga do redutor de 3kgf.cm recomendado para este motor e não indicam a sua capacidade de levantamento. A mesma carga em um braço mais longo requer proporcionalmente mais torque.
Aplicações
Robôs em miniatura, mecanismos de veículos pequenos e modelos, brinquedos motorizados, mecanismos de casa inteligente, mecanismos de pan de câmera e outros drives compactos que se ajustam à voltagem, velocidade, torque e arranjo de eixo em ângulo reto selecionados.
O que está incluído
| Pacote selecionado | Conteúdo |
|---|---|
| Apenas Motor | Um motor selecionado de eixo único ou duplo. |
| Motor + Suporte Verde | Um motor selecionado e um suporte de montagem verde ilustrado. |
| Motor + Mini Controlador PWM | Um motor selecionado e uma placa de controlo mini PWM. |
| Motor + Mini Controlador PWM + Fonte de Alimentação | Um motor selecionado, uma placa de controlo mini PWM e um adaptador de corrente contínua. |
| Motor + Controlador de Reversão | Um motor selecionado e um controlador de reversão fechado com botão de velocidade e interruptor CW-OFF-CCW. |
| Motor + Controlador de Reversão + Fonte de Alimentação | Um motor selecionado, um controlador de reversão com botão/interruptor, e um adaptador de corrente contínua. |
Cada configuração fornece um motor selecionado. Acessórios estão incluídos apenas quando nomeados. Um robô completo, brinquedo, carro, chassi, acoplador ou motor adicional não estão incluídos.Pacotes apenas de motor e pacotes de controlador-sem-fonte requerem uma fonte de alimentação externa adequada.
FAQ
Significa eixo duplo dois motores?
Não. É um motor com eixos de saída em ambos os lados, cada um com uma referência de projeção de 10 mm.
Posso selecionar 118: 1?
Não. Permanece nas tabelas de desempenho da família para comparação, mas não está disponível como uma configuração de retalho.
O redutor de verme pode substituir um travão de retenção certificado?
Verifique a retroalimentação e a retenção com a carga real. Nenhuma classificação de travão de retenção certificado ou de levantamento seguro é especificada.
Todos os pacotes de controlador incluem um adaptador de alimentação?
Apenas os pacotes que nomeiam explicitamente uma fonte de alimentação incluem um adaptador. Combine a sua saída com a bobina do motor selecionada.
O que significa tipo 11 na referência de desempenho?
Identifica o tipo de motor de entrada. As fontes nominais selecionáveis são 6 V e 12 V.
Detalhes Visuais