


Motor de Engrenagem Planetária Brushless CHIHAI CHP-36GP-BLDC3650, 12V/24V
Motor de Engrenagem Planetária Brushless CHIHAI CHP-36GP-BLDC3650, 12V/24V
CHIHAI MOTOR
Não foi possível carregar a disponibilidade de retirada


Visão Geral
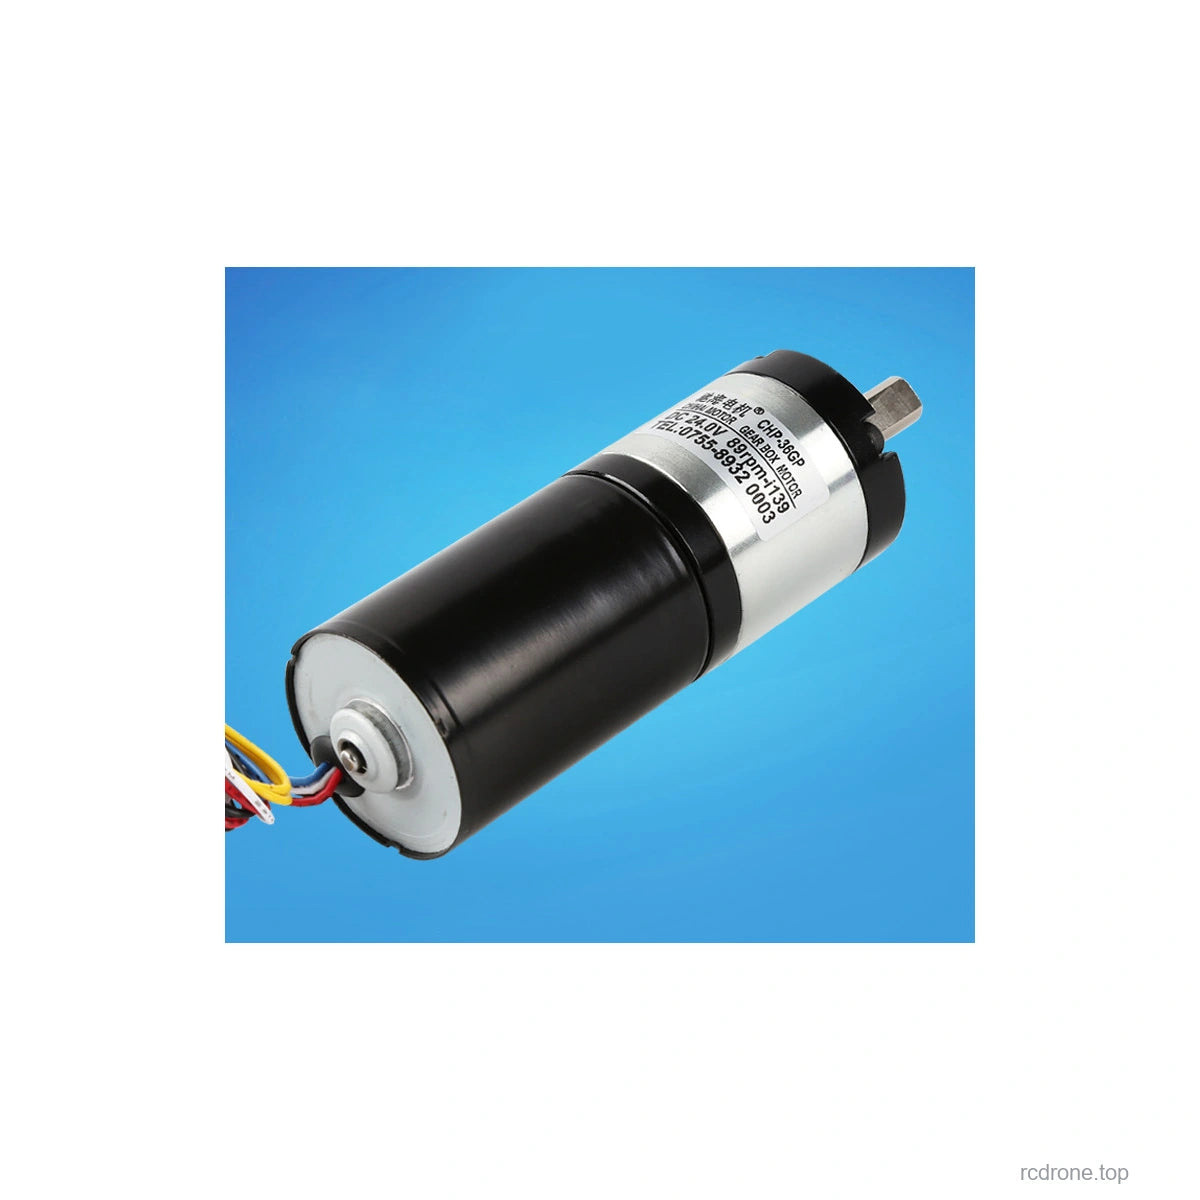
O MOTOR CHIHAI CHP-36GP-BLDC3650 é um motor de engrenagem DC sem escovas de 36mm que combina uma caixa de engrenagens planetária totalmente metálica com um driver Hall integrado. Escolha o motor de 12V ou 24V, a relação de redução e o pacote de acessórios de forma independente. Um eixo em forma de D de 8mm fornece uma interface mecânica compacta para automação e mecanismos de movimento.
Guia de Configuração
Dez relações de redução nominais estão disponíveis: 3.7:1, 5.2:1, 14:1, 19:1, 27:1, 51:1, 71:1, 100:1, 139:1 e 264:1. Selecione Apenas Motor, Motor + Suporte, Motor + Controlador Sem Escovas, ou Motor + Controlador Sem Escovas + Suporte. Cada pacote inclui um motor e apenas os acessórios nomeados. Nenhuma fonte de alimentação está incluída.
Características
- Driver Hall interno para comutação sem escovas, com direção, controle de velocidade e fios de feedback FG.
- Transmissão planetária totalmente metálica e suporte de eixo com rolamento de esferas.
- Eixo em D de 8mm; o comprimento da caixa de engrenagens varia com a relação.
- Suporte de montagem opcional e placa de controlo de velocidade sem escovas compatível.
Especificações Mecânicas
| Parâmetro | Dimensões de referência |
|---|---|
| Diâmetro da caixa de engrenagens / motor | Caixa de engrenagens de 36±0.2mm; motor de 35.8±0.3mm |
| Eixo | Eixo D de 8mm; projeção de 20±0.5mm, comprimento plano de 15±0.1mm, 7mm entre planos (+0/−0.10mm); diâmetro do eixo +0/−0.03mm |
| Saliente de localização frontal | Diâmetro de 22mm (+0/−0.05mm), projeção de 2mm |
| Seção do motor | 50±0.3mm; saliente traseiro de 3.7mm, diâmetro de 13mm |
| Furos de montagem | 4×M3, 5mm de profundidade, em círculo de passo de 28mm |
| Caixa de engrenagens L | 5.2:1:26.5mm; 14/19:1:34.5mm; 27/51/100:1:42.5mm; 139/264:1:50.5mm; tolerância L ±0.3mm.Confirme 3.7:1 e 71:1 comprimento antes da usinagem. |
| Comprimento do cabo | 250mm |
| Massa líquida do motor | Approximately445g; varia com a relação |
Desempenho
Desempenho 24V
Referência de potência máxima: 30W; corrente nominal ≤2.6A.
| Relação | rpm sem carga | rpm nominal | Torque kgf·cm | Torque N·m |
|---|---|---|---|---|
| 5.2:1 | 1535 | 700 | 3.0 | 0.29 |
| 14:1 | 570 | 260 | 8.0 | 0.78 |
| 19:1 | 420 | 190 | 11.0 | 1.1 |
| 27:1 | 300 | 130 | 16.0 | 1.6 |
| 51:1 | 160 | 80 | 30.0 | 2.9 |
| 100:1 | 80 | 40 | 60 max | 6.0 max |
| 139:1 | 58 | 34 | 60 max | 6.0 max |
| 264:1 | 30 | 15 | 60 max | 6.0 max |
Desempenho de 12V
Referência de potência máxima: 7W; corrente nominal ≤1.8A.
| Relação | rpm sem carga | rpm nominal | Torque kgf·cm | Torque N·m |
|---|---|---|---|---|
| 5.2:1 | 770 | 360 | 1.5 | 0.15 |
| 14:1 | 290 | 135 | 4.0 | 0.39 |
| 19:1 | 210 | 100 | 5.5 | 0.54 |
| 27:1 | 150 | 70 | 8.0 | 0.78 |
| 51:1 | 80 | 40 | 15.0 | 1.47 |
| 100:1 | 40 | 20 | 30.0 | 2.94 |
| 139:1 | 29 | 16 | 40.0 | 3.92 |
| 264:1 | 15 | 7 | 60 max | 6.0 max |
Os pontos de operação classificados e a carga máxima permitida do redutor são limites separados. As entradas marcadas como “max” são a carga máxima permitida do redutor de 60kgf·cm (aproximadamente 6.0N·m), não uma promessa de torque contínuo classificado. Evite sobrecarga e operação parada. Os valores de potência máxima são referências, não uma classificação de serviço contínuo. O desempenho para 3.7:1 e 71:1 não está especificado aqui; não infira a partir de razões adjacentes.
Referência de proteção contra sobrecarga: corrente sustentada acima de 3.0A interrompe a operação; desconecte e reconecte a energia após corrigir a sobrecarga. Esta proteção não é um alvo de operação normal.
Fiação e Controlo
| Conduzido | Função e conexão |
|---|---|
| Vermelho | Fonte de alimentação do motor positiva; use a tensão selecionada de 12V ou 24V. |
| Preto | Fonte negativa e terra de sinal. |
| Branco | Controlo de direção: aberto e conectado ao preto/GND seleciona direções opostas. Entrada 0–5V; alto ≥2V, baixo ≤0.2V. Confirme a direção do eixo de saída na caixa de engrenagens real. |
| Azul | Entrada PWM/velocidade, 0–5V; intervalo de referência de velocidade analógica 1.2–3.3V. Use o arranjo de cinco fios para regulação de velocidade. |
| Amarelo | Saída de feedback de velocidade FG de coletor aberto, 6 pulsos por revolução do motor antes da redução; não é um codificador de quadratura. |
Referência FG: pull-up de 5V através de 10kΩ; saída alta ≥4V, baixa ≤0.6V, corrente máxima de afundamento 5mA. Os pulsos por revolução do eixo de saída dependem da relação de redução. A referência de terminação de 12V especifica uma tolerância de fornecimento de ±10%; não é uma especificação de tolerância de fornecimento de 24V.
Nunca inverta a polaridade de alimentação vermelho/preto. Mantenha a tensão de alimentação do motor afastada do FG, PWM e entradas de direção. Não faça um curto-circuito entre o negativo de alimentação e o FG ou o fio de velocidade durante a fiação; conexões incorretas podem danificar o driver interno. As mudanças de direção usam o fio branco, não a alimentação invertida. Pare antes de mudar de direção. O arranjo básico de três fios usa alimentação e direção; azul/amarelo fornecem controle e feedback adicionais no arranjo de cinco fios. Nenhuma função de travagem é prometida.
Aplicações
Utilize a relação de redução selecionável para corresponder à velocidade e carga em pequenos mecanismos de automação, equipamentos de inspeção, máquinas inteligentes e projetos de robótica. Verifique a carga contínua, montagem, ajuste do eixo e compatibilidade elétrica para a instalação real. Exemplos de robôs e máquinas não estão incluídos.
O que está incluído
Um motor na voltagem e relação selecionadas; um suporte de montagem quando o pacote selecionado inclui Suporte; uma placa de controlo de velocidade sem escovas quando inclui Controlador. O suporte e o controlador não estão incluídos com Motor Apenas. A fonte de alimentação e o equipamento de aplicação não estão incluídos.
Detalhes Visuais


