CHIHAI CHP-42GP-775ABHL Motor DC Planetário com Encoder Hall 17PPR
CHIHAI CHP-42GP-775ABHL Motor DC Planetário com Encoder Hall 17PPR
CHIHAI MOTOR
Não foi possível carregar a disponibilidade de retirada


Visão Geral
O MOTOR CHIHAI CHP-42GP-775ABHL é um motor DC com engrenagem planetária de 42 mm com um encoder AB Hall de 17PPR, eixo D de 8 mm e conexões separadas para motor e alimentação do encoder. Selecione operação de 12V ou 24V, a relação de redução e um pacote apenas do motor ou com suporte de montagem.
Características
- Engrenagens planetárias metálicas com redução de uma a quatro etapas, dependendo da configuração.
- Bobinagem do motor em cobre e ventilador de refrigeração embutido.
- Capa protetora traseira do encoder com feedback incremental AB.
- Conexões separadas de encoder de quatro pinos PH2.0 e de alimentação do motor de dois pinos VH3.96.
Especificações
| Item | Especificação |
|---|---|
| Modelo | CHP-42GP-775ABHL |
| Design | Motor DC com escovas de íman permanente com redução planetária e encoder AB Hall |
| Tensão do motor | Selecionado 12V ou 24V DC |
| Caixa de engrenagens | 42 +/-0.2 mm de diâmetro; 1-4 estágios planetários por relação |
| Seção do motor | 66.5 +/-0.3 mm de comprimento; 43.0 +/-0.3 mm de diâmetro de referência |
| Cobertura do encoder traseiro | 16 mm de extensão traseira de referência |
| Eixo de saída | 8 mm de diâmetro +0/-0.03; 22 +/-0.5 mm de projeção; 12 mm de comprimento plano; 7 mm de dimensão plana +0/-0.1 |
| Montagem frontal | Quatro roscas M4, profundidade de 5 mm, em círculo de passo de 35 mm |
| Saliente de localização | Diâmetro de 26 mm +0/-0.05; referência de extensão de 2 mm |
| Torque máximo de pré-aperto M4 | 8 kgf·cm; limite do parafuso de montagem, não torque de saída |
| Comprimento da caixa de engrenagens L | 33.5-63.5 mm, tolerância +/-0.5 mm de acordo com a relação |
| Referência de massa líquida | Aproximadamente 795 g; varia com a relação/configuração |
| Conector de alimentação do motor | VH3.96-2PIN com cabo de conexão correspondente |
| Conector do encoder | PH2.0-4PIN com cabo de conexão correspondente |
Encoder e Fiação
| Parâmetro do encoder | Especificação |
|---|---|
| Tipo | AB incremental magnético Hall, saídas de onda quadrada |
| Contagem de pulso base | 17 PPR no eixo do motor; os pulsos do eixo de saída escalam com a relação de engrenagem |
| Fonte | DC3 regulada separadamente.3V ou 5V |
| Condicionamento de sinal | Resistores de pull-up e de modelagem a bordo para entrada de microcontrolador compatível |
| Frequência de resposta | Referência de 100 kHz |
| Anel magnético | 34 polos / 17 pares de polos |
| Fiação | Cor do fio | Função |
|---|---|---|
| Fiação do encoder PH2.0 | Vermelho | GND - negativo da alimentação do encoder |
| Fiação do encoder PH2.0 | Preto | C1 - saída do canal A |
| Fiação do encoder PH2.0 | Amarelo | C2 - saída do canal B |
| PH2.0 harness de encoder | Verde | VCC - regulado 3.3V/5V positivo |
| harness de motor VH3.96 | Vermelho | Motor positivo a 12V/24V selecionado |
| harness de motor VH3.96 | Preto | Motor negativo; inverta a polaridade da alimentação do motor para inverter a rotação |
O fio vermelho tem um papel diferente nos dois harnesses: o vermelho do encoder é GND, enquanto o vermelho do motor é a alimentação positiva do motor. O verde do encoder é VCC. Mantenha a alimentação do motor de 12V/24V afastada da alimentação e dos pinos de sinal do encoder de 3.3V/5V. Combine a orientação do conector e os rótulos antes de aplicar a alimentação. 17PPR é a resolução base do eixo do motor; multiplique pela relação de engrenagem real para referências de pulso do eixo de saída e contabilize separadamente para o método de contagem de bordas do decodificador.
Relação, Estágios e Comprimento da Caixa de Redução
| Relação de referência | Estágios planetários | Comprimento da caixa de redução L mm |
|---|---|---|
| 3.7:1 | 1 | 33.5 |
| 5:1 | 1 | 33.5 |
| 13:1 | 2 | 43.5 |
| 18:1 | 2 | 43.5 |
| 25:1 | 2 | 43.5 |
| 49:1 | 3 | 53.5 |
| 67:1 | 3 | 53.5 |
| 92:1 | 3 | 53.5 |
| 125:1 | 3 | 53.5 |
| 181:1 | 4 | 63.5 |
| 246:1 | 4 | 63.5 |
| 336:1 | 4 | 63.5 |
| 458:1 | 4 | 63.5 |
| 625:1 | 4 | 63.5 |
As colunas 18:1, 125:1, 181:1 e 458:1 são referências familiares, não combinações selecionáveis aqui. O comprimento da caixa de engrenagens exclui a projeção de saída, a seção do motor e a tampa do codificador traseiro.
Desempenho do Motor
Aplique a tabela para a voltagem e a relação selecionadas. As condições sem carga, de classificação e de bloqueio são separadas. Os valores kgf·cm e N·m são referências arredondadas de forma independente.Evite sobrecarga e paragem sustentada; o torque não é uma classificação de carga útil de elevação.
12V
Referência de potência máxima 35 W; corrente em vazio ≤500 mA; referência de corrente de paragem 12 A.
| Relação | rpm em vazio | kgf·cm nominal | N·m nominal | rpm nominal | Corrente nominal A máx |
|---|---|---|---|---|---|
| 3.7:1 | 1100 | 5.5 | 0.53 | 550 | 6 |
| 5:1 | 820 | 7.5 | 0.73 | 410 | 6 |
| 13:1 | 315 | 20 | 2 | 150 | 6 |
| 18:1 | 228 | 20 | 2 | 140 | 4.5 |
| 25:1 | 165 | 20 | 2 | 110 | 4 |
| 49:1 | 83 | 30 | 3 | 60 | 3.5 |
| 67:1 | 60 | 30 | 3 | 50 | 2.8 |
| 92:1 | 45 | 40 | 4 | 37 | 2.5 |
| 125:1 | 32 | 40 | 4 | 27 | 2 |
| 181:1 | 22 | 50 | 5 | 19 | 2 |
| 246:1 | 16.5 | 70 | 7 | 15 | 2 |
| 336:1 | 12 | 70 | 7 | 11 | 2 |
| 458:1 | 9 | 70 | 7 | 8 | 2 |
| 625:1 | 6.5 | 70 | 7 | 5.8 | 1.5 |
24V
Referência de potência máxima 150 W; corrente em vazio ≤700 mA; referência de corrente de bloqueio 24.5 A.
| Relação | rpm em vazio | kgf·cm nominal | N·m nominal | rpm nominal | Corrente nominal A máx |
|---|---|---|---|---|---|
| 3.7:1 | 2200 | 11 | 1.2 | 1100 | 13 |
| 5:1 | 1640 | 15 | 1.3 | 820 | 13 |
| 13:1 | 630 | 30 | 3 | 300 | 13 |
| 18:1 | 450 | 30 | 3 | 300 | 10 |
| 25:1 | 330 | 30 | 3 | 250 | 9 |
| 49:1 | 165 | 40 | 4 | 130 | 7 |
| 67:1 | 120 | 50 | 5 | 105 | 6 |
| 92:1 | 90 | 60 | 6 | 80 | 5 |
| 125:1 | 64 | 60 | 6 | 55 | 4 |
| 181:1 | 44 | 70 | 7 | 40 | 4 |
| 246:1 | 33 | 90 | 9 | 30 | 4 |
| 336:1 | 24 | 90 | 9 | 22 | 4 |
| 458:1 | 18 | 90 | 9 | 16 | 4 |
| 625:1 | 13 | 90 | 9 | 12 | 3 |
Poder e Instalação
Utilize uma fonte de DC compatível com o motor de 12V ou 24V selecionado e capaz de suportar a carga real de funcionamento e arranque.O fornecimento compatível com A10A é uma referência mínima de seleção, não suficiente para todas as configurações ou paragens: a tabela de 24V atinge 13A de corrente nominal e 24.5A de corrente de paragem. Para operação com bateria, utilize uma bateria adequada com potência nominal; 25C é uma referência de taxa de descarga cuja corrente disponível também depende da capacidade da bateria. Forneça proteção e fiação apropriadas.
Instale corretamente o eixo D de 8 mm e o padrão de montagem de 35 mm. Quatro roscas M4 têm 5 mm de profundidade; não exceda 8 kgf·cm de torque de pré-aperto. Este limite de aperto de parafuso é separado do torque de saída do motor. Utilize um driver de motor externo e um decodificador apropriados para o sistema de controle pretendido; o encoder sozinho não fornece um controlador de malha fechada completo.
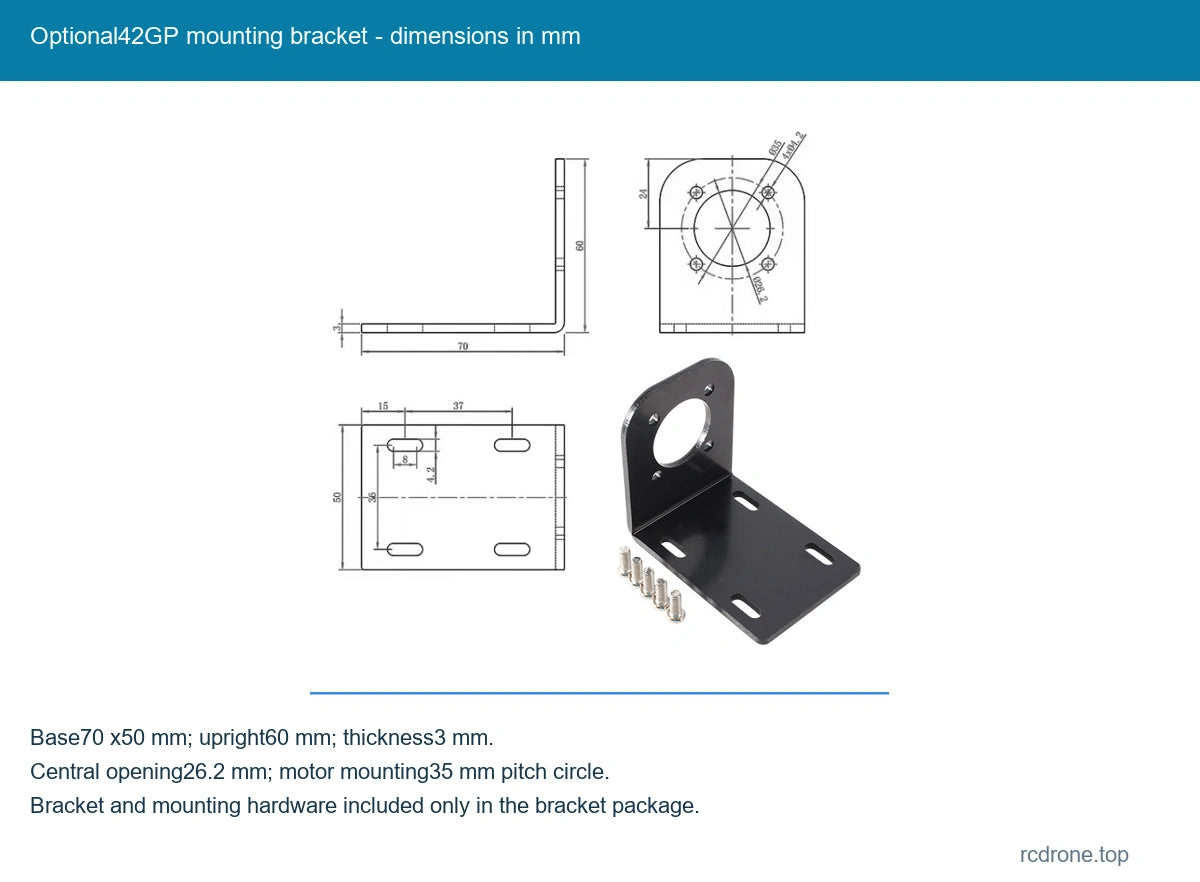
Dimensões do Suporte Opcionais
A referência do suporte tem uma base de 70 x 50 mm, 60 mm de altura e 3 mm de espessura do material. A abertura central é de 26.2 mm, com furos de montagem em círculo de passo de 35 mm. Verifique o desenho completo antes da fabricação.
Aplicações
Adequado para mecanismos de acionamento de robôs correspondentes e conjuntos de posicionamento motorizados que requerem alta redução e feedback de rotação incremental. Selecione o ponto de operação e suporte as cargas mecanicamente sem forçar o eixo de saída.
O que está incluído
Um motor de encoder CHP-42GP-775ABHL selecionado, cabo de encoder correspondente e cabo de alimentação do motor. O pacote de suporte inclui adicionalmente o suporte 42GP ilustrado e hardware de montagem. Uma fonte de alimentação, driver de motor, decodificador de pulso, controlador, roda ou robô completo não estão incluídos.
Perguntas Frequentes
O encoderVCC pode usar a fonte de motor de 24V?
Não. O encoderVCC requer 3.3V ou 5V regulados, separados da alimentação do motor de 12V/24V.
É 17PPR a resolução de saída da caixa de engrenagens?
Não. É a contagem de pulso base do eixo do motor. As referências de saída dependem da relação de redução e do método de contagem do decodificador.
Os dois fios vermelhos são ambos positivos?
Não.O cabo do encoder - vermelho é GND; o cabo de alimentação do motor - vermelho é positivo. Siga a tabela de fiação específica do cabo.
Detalhes Visuais