Motor de Engrenagem DC CHIHAI CHR-GM25-310T, 7.4V, Opções de Encoder Hall / Óptico
Motor de Engrenagem DC CHIHAI CHR-GM25-310T, 7.4V, Opções de Encoder Hall / Óptico
CHIHAI MOTOR
Não foi possível carregar a disponibilidade de retirada


Visão Geral
O CHIHAI MOTOR CHR-GM 25-310T motor de corrente contínua com redutor combina uma caixa de engrenagens metálica compacta de 25 mm com um motor escovado de 7,4 V. Escolha um motor de eixo traseiro sem feedback, um motor com encoder Hall de 11 PPR com ou sem tampa traseira, ou um motor com encoder óptico de 360 CPR. Selecione o pacote e a relação de redução independentemente das combinações disponíveis.
Características
- Transmissão de engrenagem de redução metálica e enrolamento de armadura de cobre.
- Eixo de saída em forma de D de 4 mm e operação para frente/reversa.
- Opções de feedback e tampa traseira para diferentes necessidades de integração.
- Apenas motor, suporte e quatro opções distintas de kit de roda de 65 mm.
Especificações
| Marca / modelo | CHIHAI MOTOR / CHR-GM 25-310T; variantes Hall ABHL e variante óptica conforme selecionado |
| Tensão do motor | 7.4 V DC; motor de escovas com íman permanente, engrenagens de redução em metal e enrolamento em cobre |
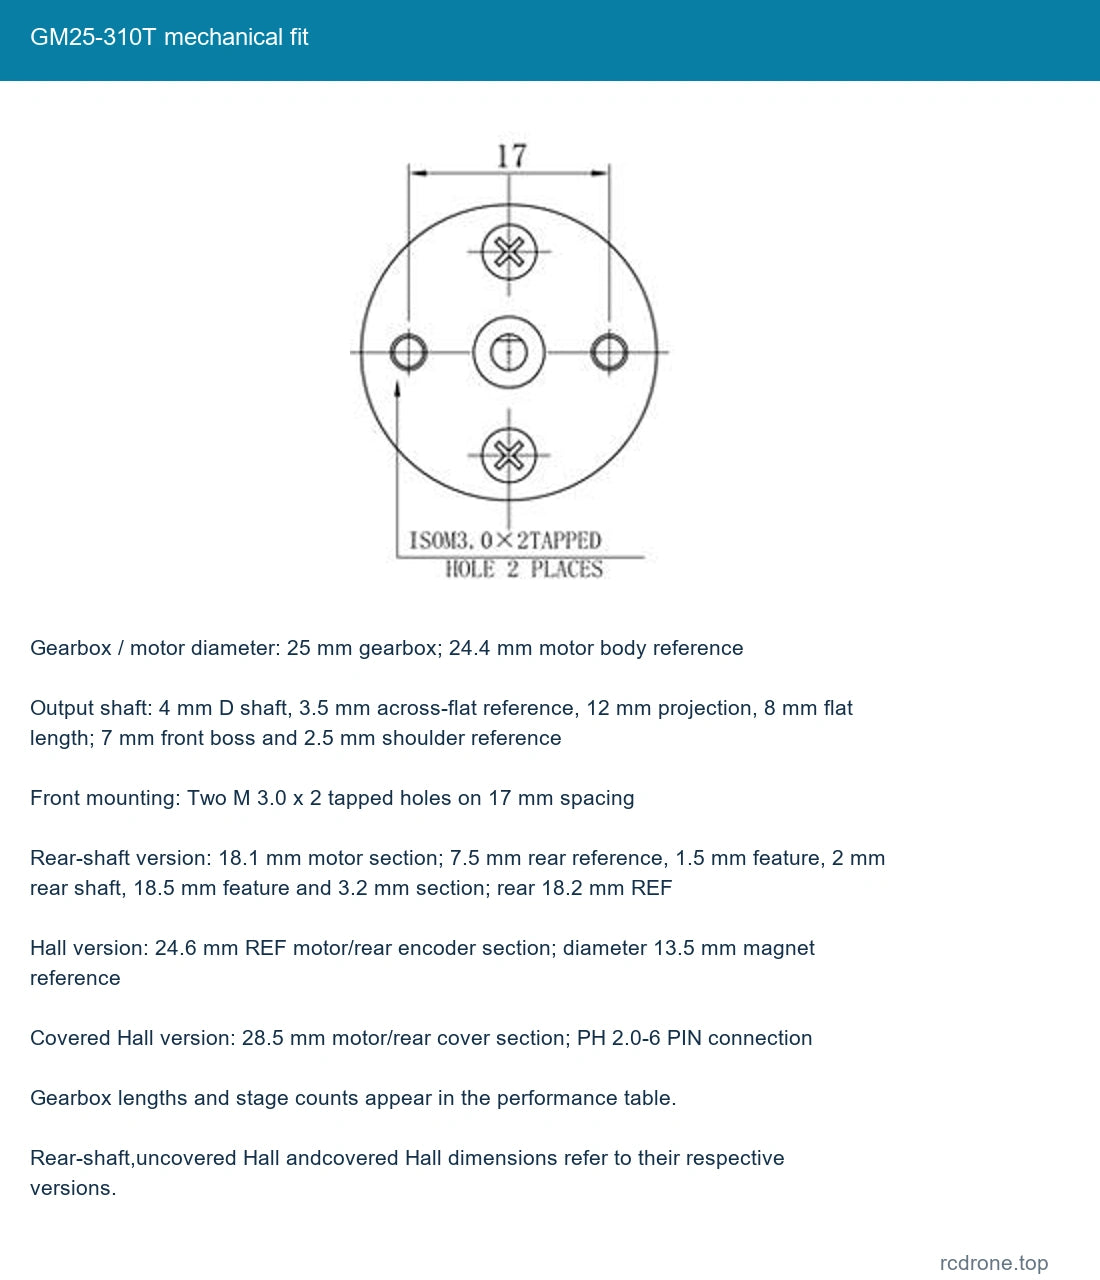
| Diâmetro da caixa de engrenagens / motor | 25 mm de caixa de engrenagens; 24.4 mm de corpo do motor referência |
| Eixo de saída | Eixo D de 4 mm, 3.5 mm de largura, 12 mm de projeção, 8 mm de comprimento plano; 7 mm de boss frontal e 2.5 mm de referência de ombro |
| Montagem frontal | Dois furos roscados M 3.0 x 2 com espaçamento de 17 mm |
| Versão de eixo traseiro | Seção do motor de 18.1 mm; 7.5 mm de referência traseira, 1.5 mm de característica, 2 mm de eixo traseiro, 18.5 mm de característica e 3.2 mm de seção; traseira 18.2 mm REF |
| Versão Hall | Seção do motor/encoder traseiro de 24.6 mm REF; diâmetro de 13.5 mm referência do íman |
| Versão Hall coberta | Seção do motor/capa traseira de 28.5 mm; PH 2.0-6PIN conexão |
| Feedback Hall | AB quadratura magnética Hall, 11 PPR no eixo do motor; 22 polos magnéticos / 11 pares de polos |
| Elétrico Hall | Fonte de lógica separada de 3.3 V ou 5 V DC; referência de resposta de 100kHz; resistores de pull-up/modelagem a bordo; onda quadrada AB |
| Versão óptica | Versão de encoder óptico 360 CPR; pinagem elétrica/fonte não estabelecida pelos diagramas apenas Hall |
| Massa líquida | Aproximadamente 65 g motor de referência; a relação e os acessórios variam |
Desempenho de 7.4 V e Comprimento da Caixa de Redução
As relações de engenharia e seus pontos de velocidade/carga estão listados abaixo. Os rótulos do seletor 15/20/34/45/75/100/217/478 são atalhos nominais para 15.46/20.41/34.01/44.9/74.83/98.78/217.31/478.08. Relações 164.63 e 362.18 são referências familiares apenas e não são selecionáveis.
| Relação de engenharia: 1 | rpm sem carga | rpm nominal | Classificado kgf.cm | Paragem kgf.cm | Referência de pulso de saída Hall | Redutor L mm | Estágios de engrenagem |
|---|---|---|---|---|---|---|---|
| 4.4 | 2100 | 1470 | 0.1 | ≥0.25 | 48.4 | 19 | 2 |
| 9.3 | 1000 | 700 | 0.2 | ≥0.5 | 102.3 | 19 | 3 |
| 15.46 | 600 | 420 | 0.3 | ≥0.8 | 170.06 | 19 | 4 |
| 20.41 | 450 | 325 | 0.4 | ≥1.0 | 224.51 | 19 | 4 |
| 34.01 | 275 | 190 | 0.7 | ≥1.5 | 374.11 | 21 | 5 |
| 44.9 | 205 | 145 | 0.9 | ≥2.0 | 493.9 | 21 | 5 |
| 74.83 | 125 | 110 | 1.5 | ≥3.5 | 823.13 | 23 | 6 |
| 98.78 | 95 | 80 | 2 | ≥5.0 | 1086.58 | 23 | 6 |
| 164.63 | 56 | 40 | 3 | ≥7.5 | 1810.93 | 25 | 7 |
| 217.31 | 43 | 30 | 4 | Max 9 | 2390.41 | 25 | 7 |
| 362.18 | 25 | 18 | 7 | Max 9 | 3983.98 | 27 | 8 |
| 478.08 | 19 | 14 | 9 | Max 9 | 5258.88 | 27 | 8 |
Corrente sem carga:≤200 mA para 4.4/9.3: 1 e ≤180 mA para as outras relações. Corrente nominal ≤0.65 A; corrente de bloqueio ≤1.4 A. Torque máximo permitido do redutor 9kgf.cm; os valores de bloqueio não são classificações de operação contínua. A referência de saída Hall é igual a 11 pulsos base multiplicados pela redução real da engrenagem; aplica-se às versões Hall, não à versão óptica 360CPR. As convenções de contagem de bordas do decodificador podem diferir. As velocidades sem carga e nominal não devem ser tratadas como o mesmo ponto de operação.
Conexão do Encoder Hall
| Pino | Fio | Função |
|---|---|---|
| 1 | Vermelho | M 1 / positivo do motor |
| 2 | Preto | Hall GND |
| 3 | Verde | C 2 / saída Hall B |
| 4 | Amarelo | C 1 / saída Hall A |
| 5 | Azul | Hall VCC 3.3 V ou 5 V |
| 6 | Branco | M 2 / negativo do motor |
Esta tabela de seis pinos aplica-se apenas às versões Hall de 11PPR. Forneça ao motor 7.4 V através do vermelho/branco e à lógica Hall 3.3 V ou 5 V através do azul/preto. Verde e amarelo são saídas de sinal. Mantenha a tensão do motor afastada da lógica do encoder, verifique a orientação do conector e utilize níveis de entrada de sinal compatíveis. Inverta a polaridade do motor apenas após parar para mudar de direção. Um cabo PH 2.0-6PIN correspondente está incluído com as versões Hall.
O modelo óptico 360CPR tem um conjunto de feedback diferente. Não aplique a pinagem Hall, tensão lógica ou especificação 11PPR a ele; verifique o conector marcado real e os requisitos elétricos antes de conectar um decodificador. Um driver de motor, controlador de feedback, fonte de alimentação e MCU são separados.
Ajuste Mecânico e Acessórios
| Rodas de 65 mm | Diâmetro 65 mm, largura 27 mm; piso azul/vermelho, amarelo básico ou azul de alta aderência de acordo com o kit selecionado |
| Acoplamento hexagonal | Comprimento 18 mm, 12 mm entre faces, 13.75 mm nas diagonais; 4 mm de diâmetro do eixo e orifício roscado transversal M 4 |
| Suporte frontal | 26.5 mm de largura, 33 mm de altura, 8 mm de abertura central; dois orifícios de 3.2 mm a 17 mm de distância |
| Suporte de pé | 26.5x 33 mm, 3 mm de espessura; 10 mm de abertura, quatro orifícios de 3.4 mm com espaçamento de 16x 14 mm |
O comprimento da caixa de engrenagens depende da relação; permita folga para o eixo traseiro, encoder ou tampa de acordo com a versão selecionada. Verifique os orifícios de montagem e o engajamento dos parafusos antes da montagem, e mantenha os parafusos afastados das engrenagens internas. A tampa traseira protege o conjunto Hall de contato; não estabelece uma classificação IP ou à prova d'água.
O que está incluído
- Apenas Motor: um motor da versão selecionada e da relação selecionada; cabo do encoder correspondente onde ilustrado.
- Motor + Suporte: um motor selecionado e um suporte de montagem.
- Cada kit de roda de 65 mm: um motor selecionado, um suporte, um acoplamento hexagonal, uma roda selecionada e o hardware de montagem/ chave hexagonal ilustrados.
Os tipos de roda de estrada azul/vermelha, básica amarela e de alta aderência azul seguem o pacote selecionado. Os ângulos das fotos identificam alternativas de configuração, não um pacote de múltiplos motores. Uma roda Mecanum de 60 mm de diâmetro x 32 mm de largura aparece apenas como referência de acessório familiar; não está incluída nestes pacotes selecionáveis. Um chassi ou veículo completo não está incluído.
Aplicações
Robôs compactos, desenvolvimento de veículos de equilíbrio, drives pequenos para casas inteligentes, fechaduras motorizadas e mecanismos que requerem o torque, velocidade, eixo e interface de feedback selecionados. Exemplos de impressoras, robôs de limpeza, eletrodomésticos e equipamentos industriais ilustram possíveis aplicações de motores; máquinas completas, firmware e controladores não são fornecidos.
Instalação e Operação
Combine o 7.Classificação do motor de 4 V, confirme a fiação e o espaço mecânico, evite sobrecarga e paragem, e permita que o motor arrefeça durante a comissionamento. A velocidade e o torque disponível variam com a carga; o ruído da engrenagem varia com a velocidade e as condições de operação. Não trate o torque de paragem como uma carga sustentada permitida.
FAQ
Todas as versões incluem um encoder?
Não. A versão de eixo traseiro não tem encoder. O feedback Hall e óptico são versões separadas selecionáveis.
Pode a tabela de fiação Hall ser usada para a versão óptica?
Não. É específica para versões Hall de 11PPR. Verifique a interface elétrica real do modelo óptico antes de fazer a fiação.
Cada pacote inclui uma roda?
Apenas os quatro kits de roda de 65 mm nomeados incluem uma roda; escolha o seu piso e cor através da opção do pacote.
Detalhes Visuais