CHIHAI CHS-GM1024-10BY Mini Motor de Passo com Engrenagem, 5V Eixo em D
CHIHAI CHS-GM1024-10BY Mini Motor de Passo com Engrenagem, 5V Eixo em D
CHIHAI MOTOR
Não foi possível carregar a disponibilidade de retirada


O CHIHAI MOTOR CHS-GM 1024-10BY é um motor de passo com engrenagem miniatura com um layout de motor e eixo de saída do mesmo lado . Escolha entre seis relações de redução reais e um pacote apenas de motor, placa de driver ou driver fechado. A caixa de engrenagens metálica compacta e o eixo D de 3 mm são adequados para pequenos mecanismos de posicionamento.
- Motor de passo de íman permanente de duas fases e quatro fios com engrenagens de redução metálicas.
- Ângulo de passo do motor de 18 graus reduzido através da caixa de engrenagens selecionada.
- Eixo D curto para acoplamentos e mecanismos compactos.
- Pacotes de driver com botão de pressão opcionais mostrados no seletor de pacotes.
| Modelo | CHIHAI MOTOR CHS-GM 1024-10BY |
| Tipo de motor | Motor de passo com íman permanente de quatro fios e duas fases; arranjo do motor e eixo de saída no mesmo lado |
| Referência de enrolamento | DC 5 V, 128 mA por fase; utilizar um driver de passo bipolar adequado |
| Ângulo de passo do motor | 18 graus antes da caixa de engrenagens |
| Resistência / indutância de fase | 39 ohm ±7% por fase / 14.3 mH por fase |
| Relações de redução | 50: 1, 100: 1, 150: 1, 200: 1, 350: 1, 500: 1 |
| Eixo | Eixo D de 3 mm, 2.5 mm referência plana, 10 mm referência do eixo |
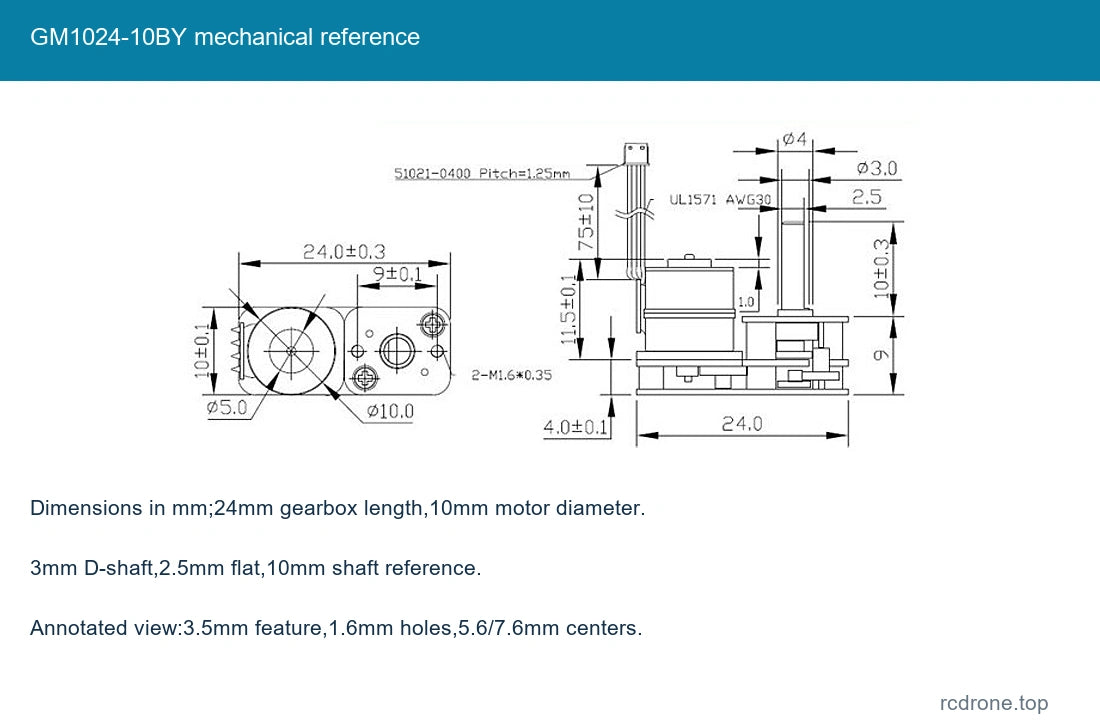
| Dimensões | Aproximadamente 24 mm de comprimento do redutor; 10 mm de diâmetro do motor; consulte o desenho para a geometria de montagem |
| Massa | Aproximadamente 10,5 g referência do motor, excluindo o driver e a embalagem |
| Fio / conector | Fio de quatro condutores, conector de quatro pinos com passo de 1,25 mm referência |
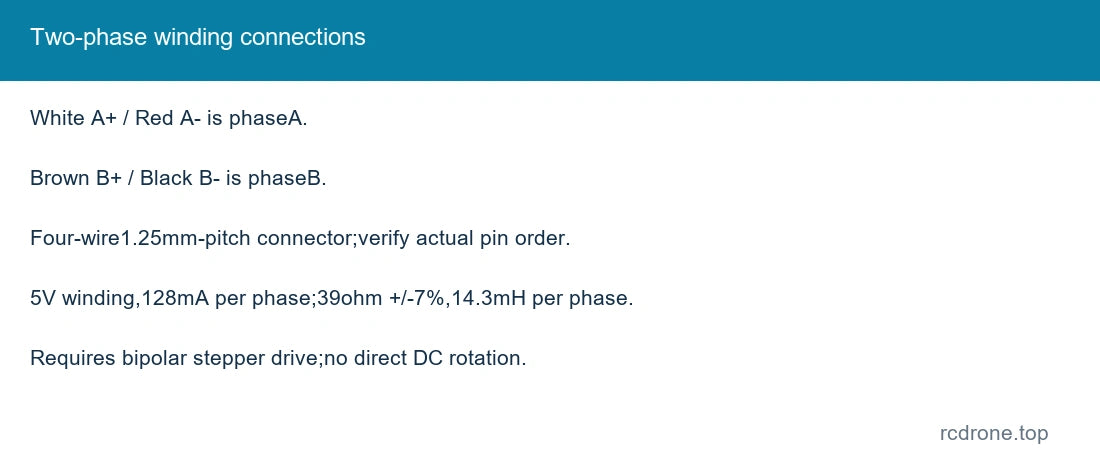
| Cores das bobinas | Branco A+, Vermelho A−, Castanho B+, Preto B−; verifique a ordem real dos pinos antes da conexão |
| Torque de retenção | Referência dependente da relação; 3.0 kgf·cm é o limite máximo permitido de carga/suporte para relações mais altas, não torque de funcionamento contínuo |
| Cabeçalhos de frequência | Frequência máxima de arranque > 1200 pps e frequência máxima de resposta > 900 pps como referências de teste rotuladas; dependente do driver/carga |
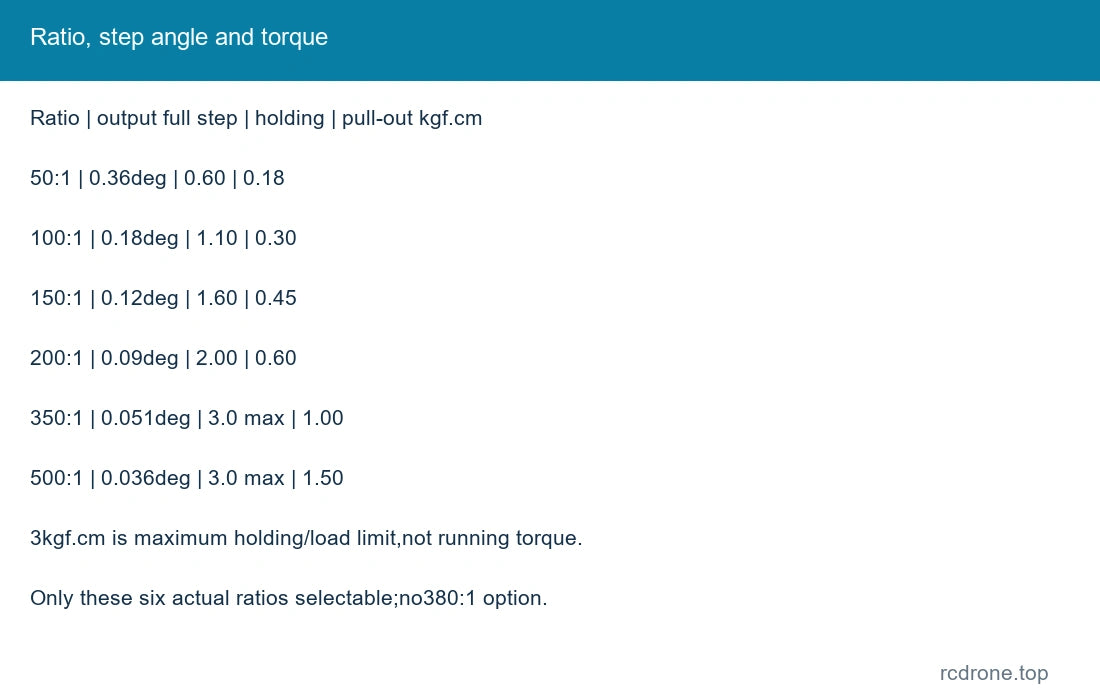
| Relação | graus de passo completo de saída | kgf·cm de holding | kgf·cm de pull-out | 50: 1 | 0.36 | 0.60 | 0.18 |
| Relação | graus de passo completo de saída | kgf·cm de holding | kgf·cm de pull-out | 100: 1 | 0.18 | 1.10 | 0.30 |
| Relação | graus de passo completo de saída | kgf·cm de holding | kgf·cm de pull-out | 150: 1 | 0.12 | 1.60 | 0.45 |
| Relação | graus de passo completo de saída | holding kgf·cm | pull-out kgf·cm | 200: 1 | 0.09 | 2.00 | 0.60 |
| Relação | graus de passo completo de saída | holding kgf·cm | pull-out kgf·cm | 350: 1 | 0.051 | 3.0 max | 1.00 |
| Relação | graus de passo completo de saída | holding kgf·cm | pull-out kgf·cm | 500: 1 | 0.036 | 3.0 max | 1.50 |
O torque de holding e o torque de pull-out são referências operacionais diferentes. O valor de 3.0 kgf·cm é um limite superior de holding/carga, não uma garantia de torque de rotação contínua. A velocidade e o torque dependem da tensão de alimentação, corrente, frequência, carga e aceleração. Apenas as seis relações selecionáveis são fornecidas.
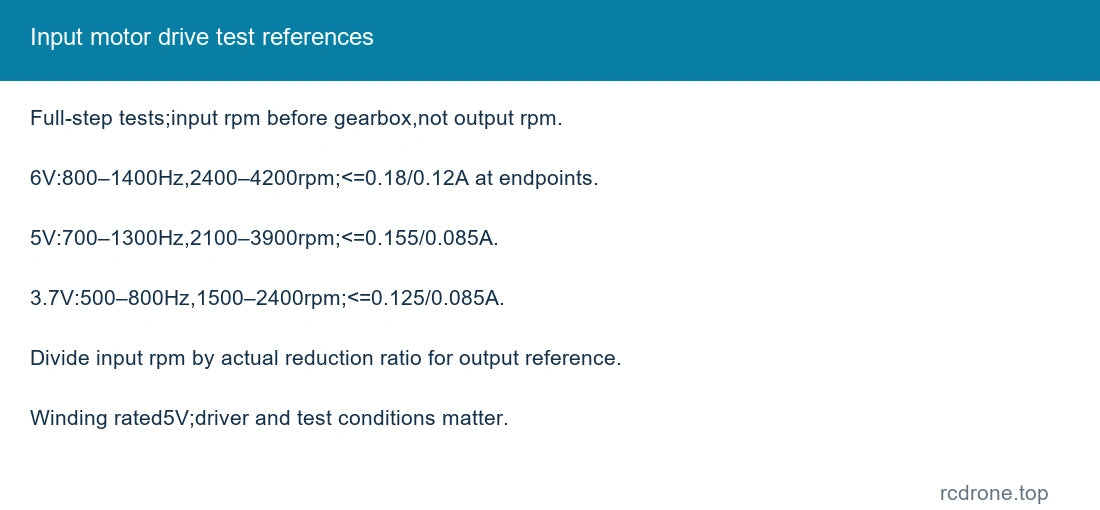
As seguintes são referências de teste de motor de passo completo de entrada antes da redução, não velocidades de saída da caixa de engrenagens.Divida a rpm do motor pela relação selecionada para obter a rpm de saída aproximada sem carga; a velocidade utilizável real requer testes com o driver e carga escolhidos.
| Teste de 6.0 V | 800–1400 Hz; 2400–4200 rpm de entrada; corrente ≤0.18 A a 800Hz/≤0.12 A a 1400Hz; 0Hz hold≤0.30A |
| Teste de 5.0 V | 700–1300 Hz; 2100–3900 rpm de entrada; corrente ≤0.155 A a 700Hz/≤0.085 A a 1300Hz; 0Hz hold≤0.25A |
| Teste de 3.7 V | 500–800 Hz; 1500–2400 rpm de entrada; corrente ≤0.125 A a 500Hz/≤0.085 A a 800Hz; 0Hz hold≤0.19A |
Estas tensões de teste não substituem a classificação da bobina de 5 V. A especificação da corrente de fase é 128mA/fase; as leituras de corrente de alimentação de teste são uma medição separada.
Pares de bobinas: Branco A+ com Vermelho A−; Castanho B+ com Preto B−.Utilize um driver de passo bipolar e confirme a numeração real dos pinos do conector. Um motor de passo necessita de excitação sequencial; não o conecte diretamente a uma fonte DC para rotação.
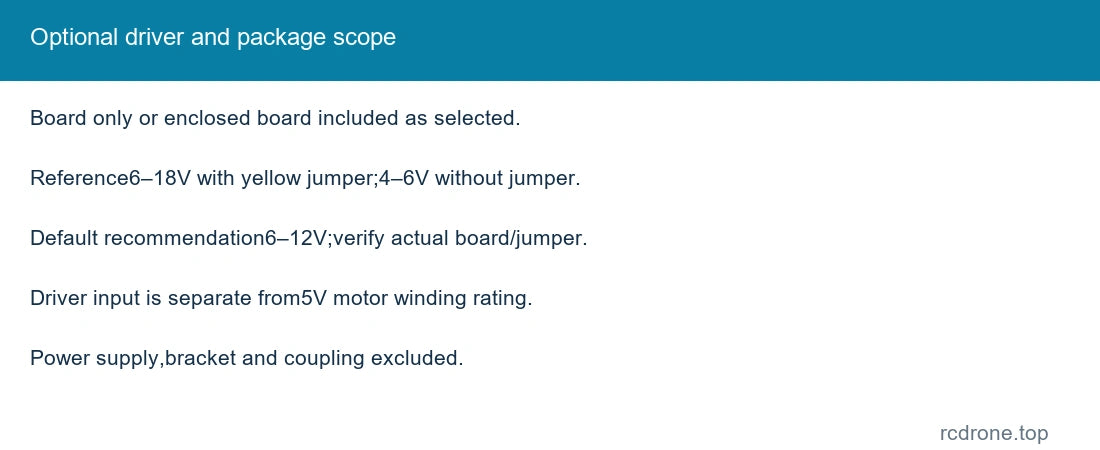
A referência de alimentação da placa opcional é de 6–18V com o jumper amarelo instalado, ou 4–6V sem ele; a recomendação padrão é de 6–12V. Confirme a placa e o jumper fornecidos antes de energizar. A tensão de alimentação do driver não é a tensão do enrolamento do motor. O pacote incluído adiciona a caixa mostrada na imagem; nenhuma fonte de alimentação está incluída.
Comprimento da caixa de engrenagem de aproximadamente 24mm, diâmetro do motor de 10mm, eixo em D de 3mm e referência de eixo de 10mm. A vista de montagem anotada mostra diâmetro da característica de 3.5mm, furos de montagem de 1.6mm e referências centrais de 5.6/7.6mm. Consulte o desenho dimensionado para ajuste. Suporte cargas externas; evite cargas laterais no eixo, sobrecarga de engrenagem, ressonância e longos períodos de inatividade com alta corrente.
Motor Apenas: um motor de relação selecionada com cabo anexado. Motor + Placa de Driver: um motor e a placa mostrada. Motor + Driver Enclosure: um motor e driver com a caixa mostrada. Fonte de alimentação, acoplamento e suporte de montagem excluídos.
Mecanismos de câmaras pequenas, protótipos de pan/tilt, instrumentos em miniatura, atuadores robóticos e experiências de posicionamento compactas.
No.This A versão CHS utiliza o eixo D curto de 3mm e arranjo do mesmo lado.
É necessário um driver de passo bipolar para sequenciar as duas bobinas; use o driver selecionado dentro dos seus limites de entrada reais.
Detalhes Visuais