


CHIHAI MOTOR CHW-GW12T-15BY Motor de Passo com Redutor
CHIHAI MOTOR CHW-GW12T-15BY Motor de Passo com Redutor
CHIHAI MOTOR
Não foi possível carregar a disponibilidade de retirada


Visão Geral
O CHIHAI MOTOR GW12T-15BY é um motor passo a passo compacto com uma etapa de redução de verme em metal, eixo D de 3 mm e montagem de cabo de quatro fios integral. Escolha uma das seis relações nominais e um pacote apenas de motor, controlador de botão, controlador fechado ou acoplador de flange. A seleção 603:1 é a versão de chapa de aço. Este motor elétrico compacto exige excitação bipolar sequencial.
Características
- Passo de motor de entrada de 18° com incrementos de saída dependentes da relação.
- Transmissão de engrenagem em metal e layout compacto de redução de verme.
- Eixo de 3 mm com 2,5 mm D-plano e referência de projeção de 8 mm.
- Dimensões padrão separadas e de chapa de aço 603.
- Controlador opcional operado por botão, controlador fechado ou acoplador de flange.
Especificações
| Especificação | Valor / alcance |
|---|---|
| Família | CHIHAI MOTOR GW12T-15BY motor de passo de dois fases com engrenagem |
| Construção | Engrenagens de redução em metal com estágio de verme e montagem de avanço integral |
| Relações nominais selecionadas | 42:1,118:1,236:1,302:1,603:1 versão de chapa de aço,1030:1 |
| Passo do motor de entrada | 18° por passo |
| Eixo de saída | Eixo D de 3 mm;2.5 mm plano, tolerância padrão +0/−0.1 mm;8.0±0.3 mm de projeção;7.5 mm de comprimento plano de referência |
| Tolerância do diâmetro do eixo | 3 mm(+0/−0.03) referência do desenho |
| Desenho de montagem padrão | 28.7 mm de comprimento do corpo; 12 mm de largura do quadro; 18 mm de altura do quadro; 10 mm de referência de profundidade do quadro; 15 mm de diâmetro do motor |
| Interfaces frontais padrão | Dois furos frontais de 1.4 mm; espaçamento de 8.50 mm; referência vertical de 4 mm; registro de eixo de 4 mm; ombro de 0.7 mm |
| Referências padrão traseiras/motor | Deslocamentos de 1.8/4.0 mm; altura do motor de 10.7 mm; registro traseiro de 5 mm; projeção traseira de 1 mm |
| Desenho de chapa de aço 603 | Tolerância de plano de eixo de 2.5 mm +0/−0.05 mm; comprimento de montagem de 29.8±0.3 mm; largura de 12 mm (+0/−0.1); altura de 18 mm (+0/−0.1); referência de profundidade do quadro de 10±0.1 mm |
| Montagem de chapa de aço 603 | Três referências de furos de 1.4 mm; referências de padrão de furos de 8.5/11/2.5 (+0/−0.05) mm; 0.6 mm ombro |
| Peso do motor padrão | Aproximadamente 18 g com montagem de fio integral; sem peso de chapa de aço 603 evidenciado separadamente |
| Fio/conector | 165±10 mm; referência de desenho UL1571 AWG30; conector de quatro posições de 1,25 mm, referência de alojamento 51021-0400 |
| Teste de entrada elétrica do motor | 5V DC com referência do driver 6219; 160 mA por fase |
| Resistência/indutância de fase | 30 Ω±7% por fase;9.5 mH por fase |
| Excitação | Duas fases, dois-fases-ligados, acionamento bipolar |
| Referências de torque de entrada do motor | Arranque>4 gf·cm a 500pps;manutenção>16 gf·cm a 0pps;estes são antes da redução da caixa de engrenagens |
| Referências de pulso | Resposta>1200pps;auto-arranque>900pps |
| Isolamento/testes da bobina | Bobinas Classe E;100VAC para teste dielétrico de 1 segundo;50 MΩ a 500VDC de resistência de isolamento |
| Temperatura de operação | 0–55°C de referência |
| Escopo do teste de desempenho da caixa de engrenagens | Referência 5V6219, 150 mA/fase listados separadamente;guia de acionamento de 5–12V |
| Escopo de marcação de fios | A referência de marcação de fio a 105° não estabelece a temperatura de operação completa do motor |
Seleção de Relação e Referências de Saída
A tabela seguinte é a referência de saída da caixa de engrenagens sob as condições de teste ilustradas 5V/6219.A referência de corrente de fase de 150mA nesta tabela e a referência elétrica do motor de entrada de 160mA são valores de teste declarados separadamente. O torque de retenção é referenciado a 0pps, o torque de arranque a 500pps, e a velocidade a 1000pps.
| Relação nominal selecionada | Relação precisa | Passo de saída (°) | Velocidade a 1000pps (rpm) | Torque de retenção (kgf·cm) | Torque de arranque (kgf·cm) | Direção de saída | Referência de estrutura |
|---|---|---|---|---|---|---|---|
| 42:1 | 42.00:1 | 0.429 | 71 | 0.25 | 0.12 | Igual à entrada | Referência padrão |
| 118:1 | 118.07:1 | 0.1528 | 25 | 0.5 | 0.3 | Mesmo que a entrada | Referência padrão |
| 236:1 | 236.13:1 | 0.0762 | 12.7 | 1.0 | 0.7 | Mesmo que a entrada | Referência padrão |
| 302:1 | 301.73:1 | 0.0597 | 10 | 1.4 | 0.9 | Mesmo que a entrada | Referência padrão |
| 603:1 | 603.45:1 | 0.0298 | 5 | Máximo3.0 | 1.8 | Mesmo que a entrada | Versão em chapa de aço |
| 1030:1 | 1030.40:1 | 0.0177 | 2.9 | Máximo3.0 | 3.0 | Entrada oposta | Referência padrão |
Os valores de retenção de 3.0 kgf·cm para 603:1 e 1030:1 são limites máximos permissíveis, não garantias de torque mínimo. Os valores de torque do motor de entrada em gf·cm não devem ser confundidos com os valores de saída da caixa de engrenagens em kgf·cm. Os valores de passo de saída são valores de referência nominais e não estabelecem precisão de posicionamento.
Referências adicionais da família de relações
Apenas as seis relações na tabela selecionada são oferecidas aqui. O seguinte gráfico de família mais amplo é mantido para referência mecânica e não adiciona outras configurações selecionáveis.
| Relação nominal da família | Relação precisa | Saída em relação ao motor de entrada |
|---|---|---|
| 21:1 | 21.00:1 | Mesmo que a entrada |
| 42:1 | 42.00:1 | Mesmo que a entrada |
| 79:1 | 78.71:1 | Mesmo que a entrada |
| 118:1 | 118.07:1 | Mesmo que a entrada |
| 236:1 | 236.13:1 | Mesmo que a entrada |
| 302:1 | 301.73:1 | Mesmo que a entrada |
| 390:1 | 389.62:1 | Mesmo que a entrada |
| 520:1 | 519.49:1 | Mesmo que a entrada |
| 603:1 | 603.45:1 | Mesmo que a entrada |
| 700:1 | 700.98:1 | Mesmo que a entrada |
| 780:1 | 779.24:1 | Mesmo que a entrada |
| 1030:1 | 1030.40:1 | Entrada oposta |
Versão de Ajuste e Fiação
As fotografias do pacote padrão são referências compartilhadas. A opção 603:1 é especificamente a versão de placa de aço e utiliza o desenho separado de 29.8 mm; os desenhos padrão mostramw28. 7 mm. Mantenha o quadro correspondente, os furos de montagem e as referências de ombro separados ao verificar o ajuste.
A ordem dos pinos do conector é 1 marrom A−, 2 preto A+, 3 branco B− e 4 vermelho B+. Marrom/preto formam a fase A; branco/vermelho formam a fase B. A sequência de excitação abaixo é vista do lado da flangem, como no diagrama de fiação. Para a versão 1030:1, a saída da caixa de engrenagens gira em sentido oposto ao motor de entrada; as outras relações listadas giram na mesma direção relativa.
| Pin | Cor do fio | Fase |
|---|---|---|
| 1 | Castanho | A− |
| 2 | Preto | A+ |
| 3 | Branco | B− |
| 4 | Vermelho | B+ |
| Bobina | Passo1 | Passo2 | Passo3 | Passo4 |
|---|---|---|---|---|
| Castanho A− | — | ON | ON | — |
| Preto A+ | ON | — | — | ON |
| Branco B− | — | — | ON | ON |
| Vermelho B+ | ON | ON | — | — |
Referências do Driver e Térmicas
O seguinte é um guia separado de tensão/corrente para o enrolamento de 30Ω.Não é uma afirmação que cada placa e configuração atual sejam intercambiáveis. O motor requer excitação sequencial de um driver compatível.
| Tensão de teste | Taxa de acionamento recomendada (pps) | Corrente de acionamento sugerida (A) |
|---|---|---|
| 12.0V | 1000 | ≤0.25 |
| 7.40V | 1000 | ≤0.15 |
| 6.00V | 1000 | ≤0.10 |
| 5.00V | 1000 | ≤0.08 |
| 3.70V | 700 | ≤0.07 |
Tensão aplicada = EMF de retorno + corrente de enrolamento × resistência. Durante a operação prolongada, monitore a temperatura e utilize pausas de refrigeração ou refrigeração auxiliar quando necessário. Evite operação parada ou sobrecarregada.
Os pacotes de botão-condutor selecionados e de condutor fechado contêm as versões de placa mostradas na imagem. Verifique a interface real, as configurações de alimentação e corrente. Uma ilustração separada de um condutor de teste anterior mostra o jumper interno 6–18V e o jumper externo 4–6V, com 6–12V recomendado; essas instruções de jumper aplicam-se apenas à placa ilustrada anteriormente. Não devem ser transferidas para as placas de botão/fechadas selecionadas.
Aplicações
Robôs pequenos compatíveis, móveis ajustáveis, mecanismos de foco de seguimento em miniatura, unidades de pan-tilt e mecanismos de fotografia automática onde a relação, carga, condutor e montagem selecionados se encaixam. A engrenagem de verme pode resistir ao retrocesso, mas o comportamento de retenção depende da relação e carga reais.
O que está incluído
| Pacote selecionado | Conteúdo |
|---|---|
| Apenas motor | 1 motor com conjunto de cabo/conector integral |
| Motor + Driver de Botão | 1 motor e 1 driver operado por botão conforme a imagem |
| Motor + Driver de Botão Enclosed | 1 motor e 1 driver operado por botão fechado conforme a imagem |
| Motor + Acoplador de Flange | 1 motor e 1 conjunto de acoplador de flange |
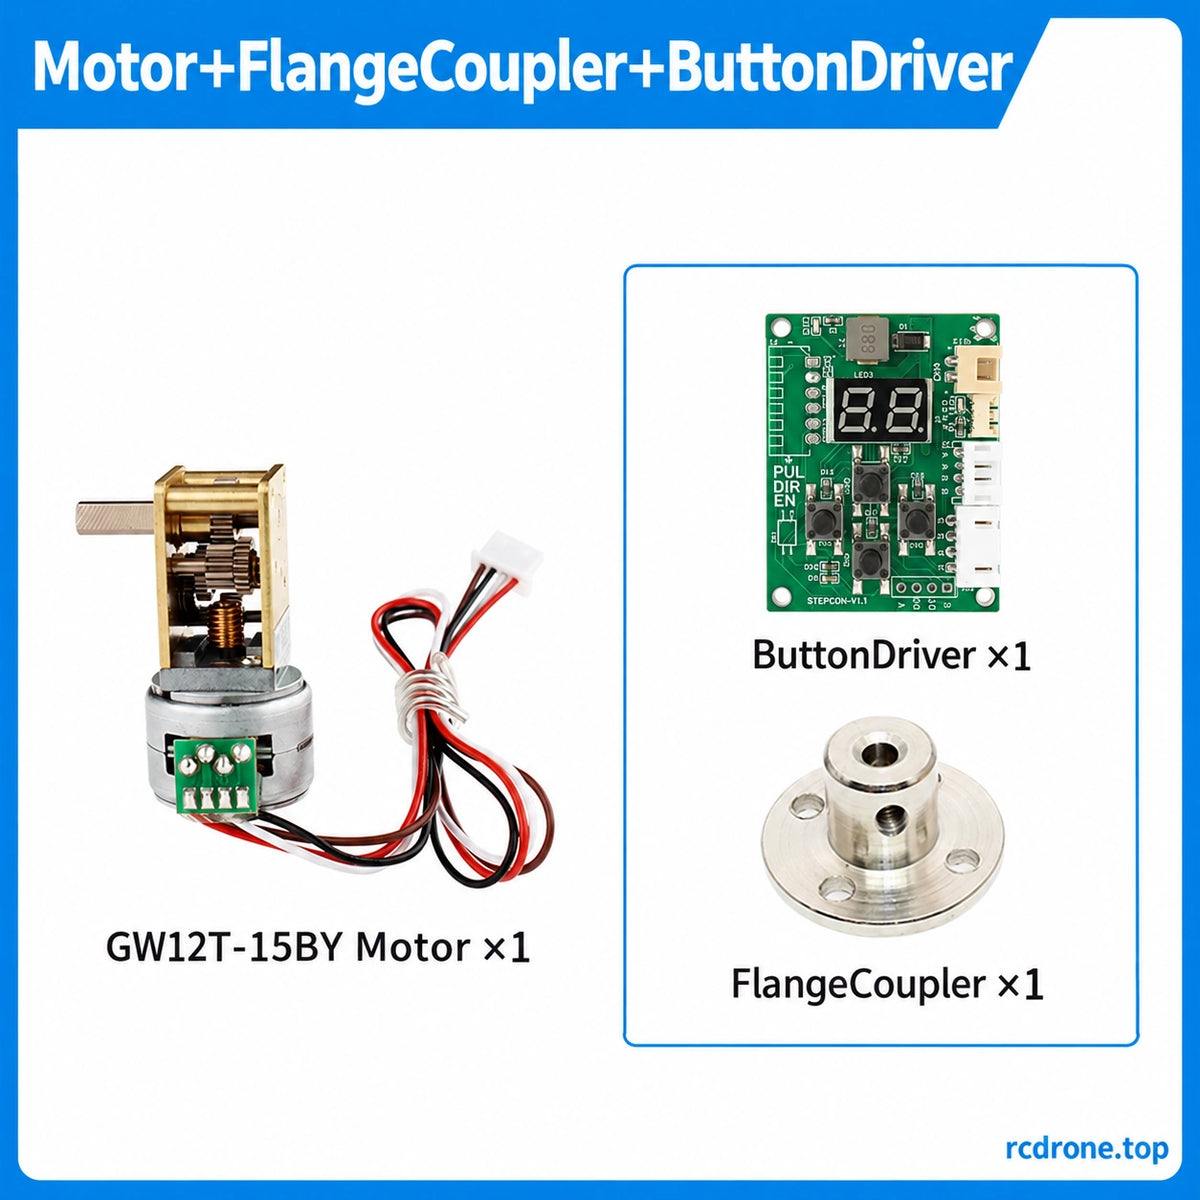
| Motor + Acoplador de Flange + Driver de Botão | 1 motor, 1 acoplador de flange e 1 driver operado por botão |
O quadro real segue a proporção selecionada: 603:1 é a versão em chapa de aço.Uma fonte de alimentação, controlador host e equipamento de aplicação não estão incluídos. As seleções apenas de motor não incluem um driver ou acoplador.
FAQ
Qual opção utiliza a estrutura de chapa de aço?
A seleção 603:1. O seu desenho separado mostra uma referência de comprimento de montagem de 29,8 mm, enquanto os desenhos padrão mostramw28. 7 mm.
O output 1030:1 gira na mesma direção que o motor de entrada?
Não. Gira na direção oposta ao motor de entrada. As outras referências de relação listadas mostram a mesma direção relativa.
É 3.0 kgf·cm uma garantia de torque de retenção mínima?
Não. Para 603:1 e 1030:1, é um limite máximo de retenção permitido.
Os quatro fios podem ser conectados diretamente à alimentação DC?
Utilize um driver de passo bipolar de duas fases compatível e os pares de fases indicados. A excitação sequencial controla a rotação.
As faixas de jumper da placa de teste mais antigas aplicam-se às placas incluídas?
Não.Correspondência das classificações e interface do botão selecionado ou da placa envolvida.
Detalhes Visuais


