Motor de Engrenagem DC CHIHAI GF5560-180ABHL com Encoder Hall de 11 PPR
Motor de Engrenagem DC CHIHAI GF5560-180ABHL com Encoder Hall de 11 PPR
CHIHAI MOTOR
Não foi possível carregar a disponibilidade de retirada


Visão Geral
O MOTOR CHIHAI CHF-GF 5560-180ABHL é um motor de corrente contínua com redutor compacto com redução por verme e um encoder Hall de dois canais integrado. Escolha a combinação de tensão/embobinamento e a redução/saída real para o seu mecanismo. Cada configuração selecionável inclui o motor equipado com encoder e o cabo correspondente mostrado na imagem.
Características
- Redução por verme e engrenagem com engrenagens usinadas e um motor com enrolamento de cobre.
- Eixo de saída em forma de D de 8 mm com disposição de face plana ou face axial R, conforme selecionado.
- Feedback Hall de 11 PPR no eixo do motor para medição de velocidade relativa e rotação.
- Conexões separadas de alimentação do motor e de alimentação do Hall através de uma interface PH 2.0 de seis pinos.
Especificações
| Marca / modelo | CHIHAI MOTOR / CHF-GF 5560-180ABHL |
| Construção | Motor de corrente contínua com escovas e redutor de engrenagem com encoder Hall magnético AB |
| Bobinagem / fornecimento selecionável | 6 V alto torque, 12 V alto torque, 24 V 24150# ou 12 V 24150# conforme selecionado |
| Reduções selecionáveis | 26.9: 1, 53.8: 1, 161: 1, 322: 1 face plana; 700: 1 e 1400: 1 face axial R; estoque depende da bobinagem |
| Eixo de saída | 8 mm de diâmetro +0/−0.03; 7 mm na largura D-plana +0/−0.10; 21 ±0.5 mm de projeção |
| Comprimento da face do eixo | 15 mm +0/−0.2; 1.0 mm de ombro e 12.0 mm recurso de desenho |
| Contorno de face plana | Referência de desenho de 55 ×60 mm; profundidade da caixa de engrenagens de 19 mm |
| Montagem de face plana | Quatro furos passantes de 3.5 mm; referências de borda de 8.5/3.5/12.5 mm; centro do eixo 22.2/16.6 mm referência |
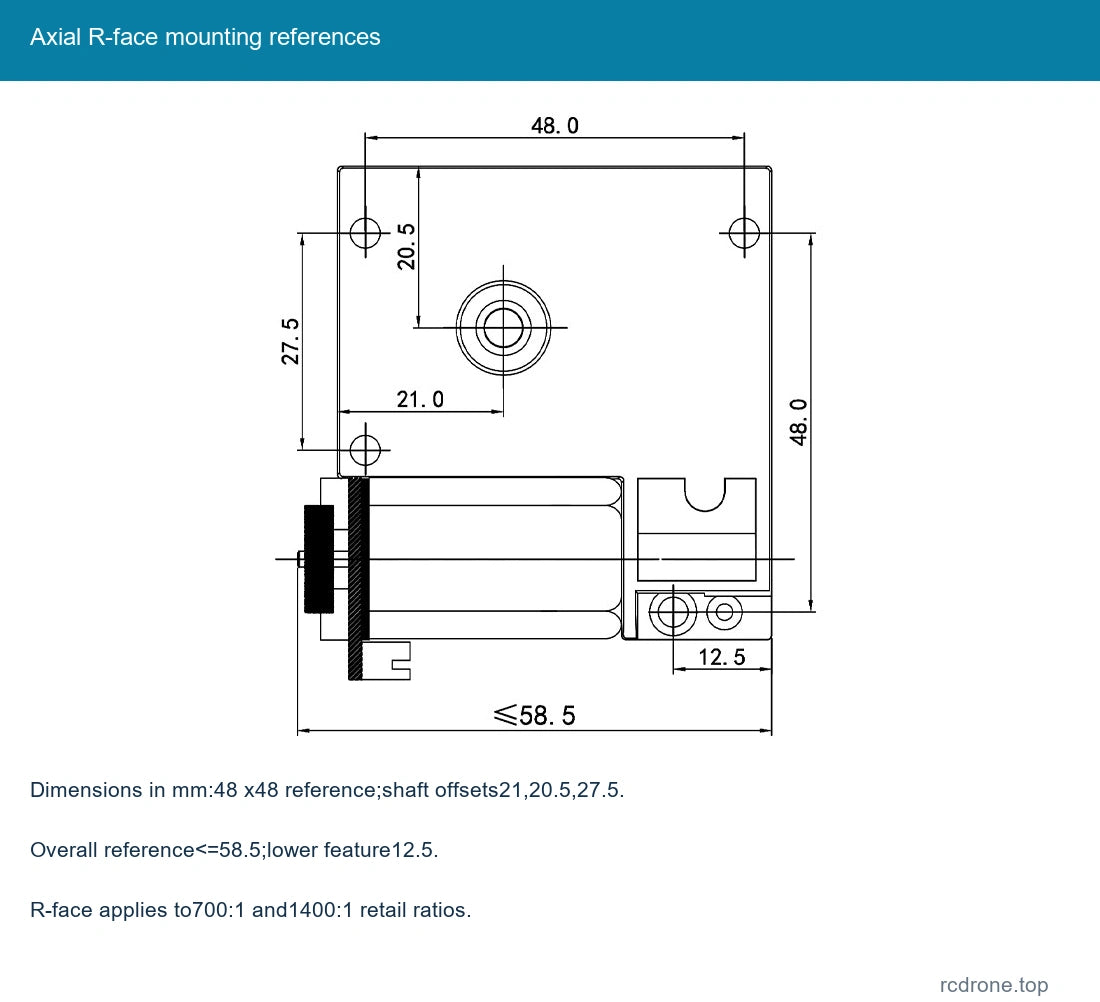
| Desenho de montagem de face R | Referências de 48 ×48 mm; centro do eixo 21/20.5/27.5 mm; recurso inferior de 12.5 mm; referência total≤58.5 mm |
| Detalhes traseiros do encoder | Referência de diâmetro de 20.4 mm, almofada isolante EVA, conector de seis pinos PH 2.0 |
| Referência de massa líquida | Approximately 210 g; varies with ratio and winding; shipping mass is separate |
| Módulo de engrenagem / estágios de redução | 0.5–0.8 referência de módulo, referência da família de redutores de quatro estágios |
| Limite de carga nominal permitido | 25 kgf·cm limite mecânico máximo; não o torque nominal de cada variante |
| Limite de torque instantâneo | 40 kgf·cm limite mecânico máximo; não torque de operação contínua |
| Encoder Hall | 11 PPR no eixo do motor, feedback AB em quadratura; 3.3 V ou 5.0 V alimentação separada |
| Referência de pulso de saída | 11 × razão de redução real antes do multiplicador de contagem de borda do controlador |
Referência de Enrolamento e Desempenho
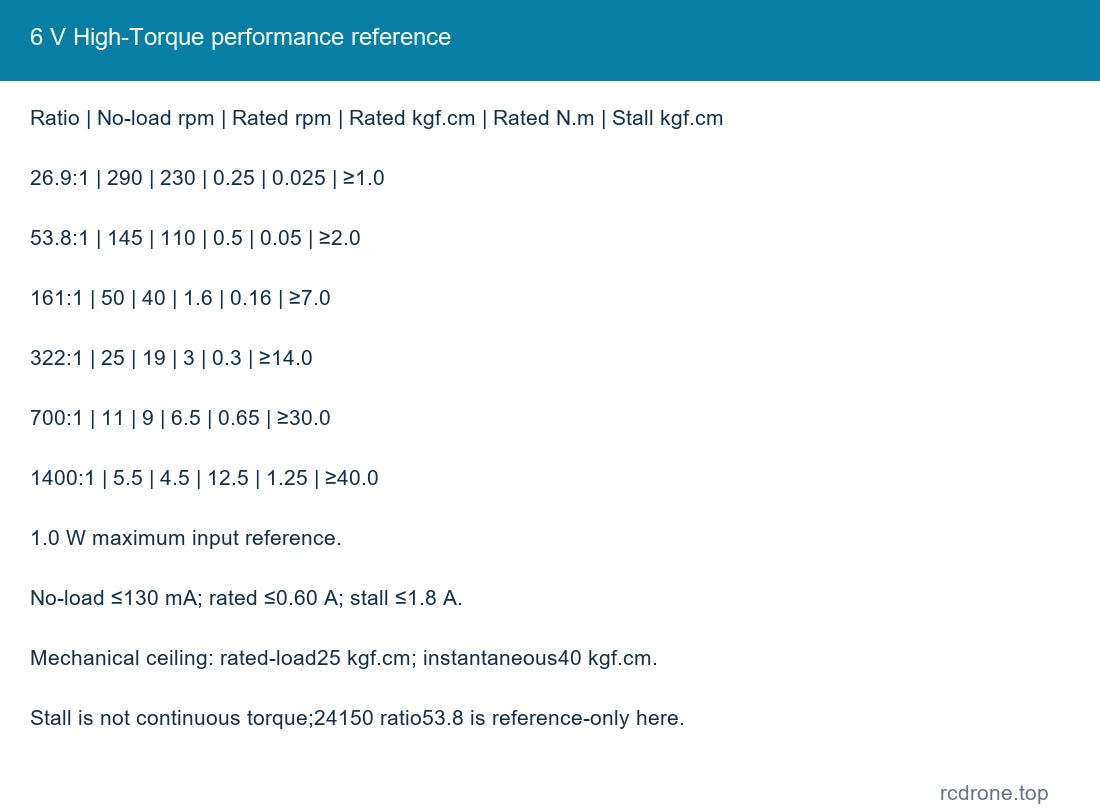
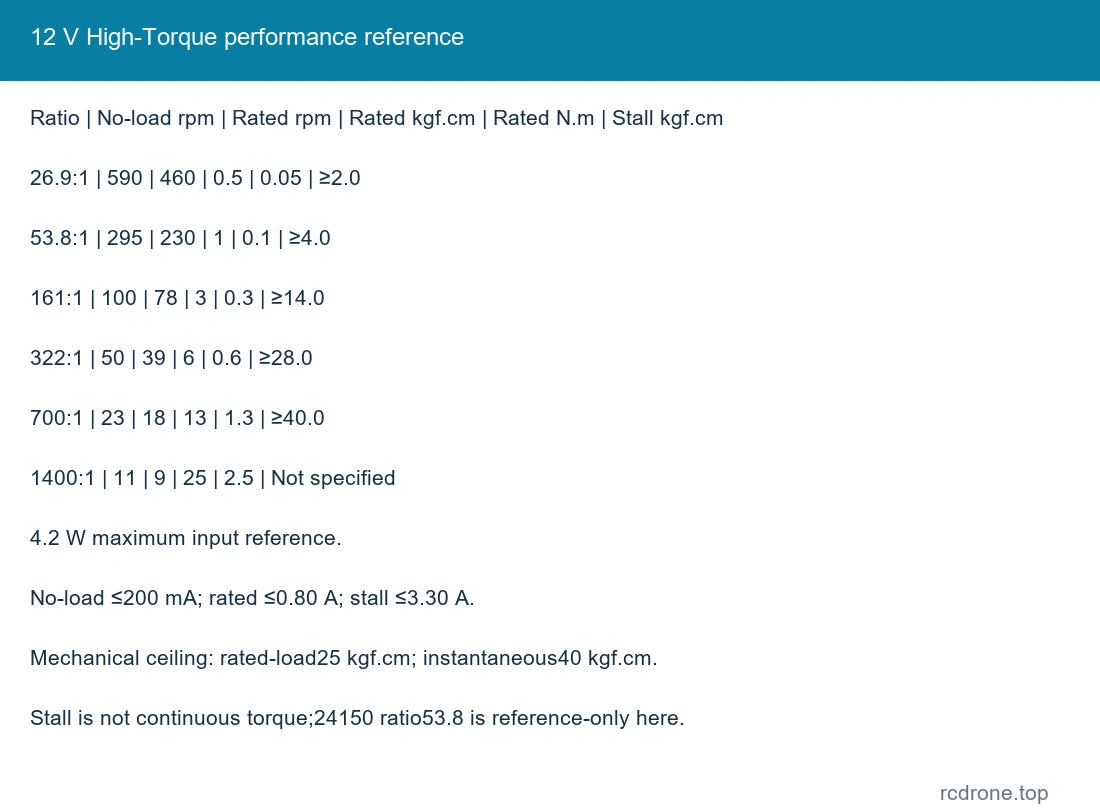
As tabelas a seguir mantêm cada enrolamento e tensão separados. O torque de carga nominal é uma referência de operação; os valores de bloqueio não são classificações de torque contínuo.Evite o bloqueio e mantenha-se dentro da carga nominal de 25 kgf·cm e dos limites mecânicos instantâneos de 40 kgf·cm do redutor. Os valores de potência mantêm o seu escopo de entrada/referência declarado e não estabelecem a potência de saída mecânica.
6 V Alta-Torque
1.0 W de referência de entrada máxima. Corrente em vazio ≤130 mA; corrente nominal ≤0.60 A; corrente de bloqueio ≤1.8 A.
| Relação | rpm em vazio | rpm com carga nominal | kgf·cm nominal | N·m nominal | kgf·cm de bloqueio |
|---|---|---|---|---|---|
| 26.9: 1 | 290 | 230 | 0.25 | 0.025 | ≥1.0 |
| 53.8: 1 | 145 | 110 | 0.5 | 0.05 | ≥2.0 |
| 161: 1 | 50 | 40 | 1.6 | 0.16 | ≥7.0 |
| 322: 1 | 25 | 19 | 3 | 0.3 | ≥14.0 |
| 700: 1 | 11 | 9 | 6.5 | 0.65 | ≥30.0 |
| 1400: 1 | 5.5 | 4.5 | 12.5 | 1.25 | ≥40.0 |
12 V Alto Torque
4.2 W de referência de entrada máxima. Corrente em vazio ≤200 mA; corrente nominal ≤0.80 A; corrente de bloqueio ≤3.30 A.
| Relação | rpm sem carga | rpm com carga nominal | kgf·cm nominal | N·m nominal | kgf·cm de bloqueio |
|---|---|---|---|---|---|
| 26.9: 1 | 590 | 460 | 0.5 | 0.05 | ≥2.0 |
| 53.8: 1 | 295 | 230 | 1 | 0.1 | ≥4.0 |
| 161: 1 | 100 | 78 | 3 | 0.3 | ≥14.0 |
| 322: 1 | 50 | 39 | 6 | 0.6 | ≥28.0 |
| 700: 1 | 23 | 18 | 13 | 1.3 | ≥40.0 |
| 1400: 1 | 11 | 9 | 25 | 2.5 | Não especificado |
24 V 24150 Winding
3.0 W potência máxima de referência; 15000 rpm referência de entrada do motor. Corrente em vazio ≤150 mA; corrente nominal ≤0.550 A; corrente de bloqueio ≤2.3 A.
| Relação | rpm em vazio | rpm em carga nominal | kgf·cm nominal | N·m nominal | kgf·cm de bloqueio |
|---|---|---|---|---|---|
| 53.8: 1 | 278 | 200 | 0.8 | 0.08 | ≥3.5 |
| 161: 1 | 93 | 70 | 2.5 | — | ≥10.0 |
| 322: 1 | 47 | 36 | 5 | 0.5 | ≥20.0 |
| 700: 1 | 21 | 16 | 10 | 1 | ≥30.0 |
| 1400: 1 | 10.5 | 8 | 20 | 2 | ≥40.0 |
12 V 24150 Winding
1.0 W potência máxima de referência; 7500 rpm referência de entrada do motor. Corrente em vazio ≤120 mA; corrente nominal ≤0.350 A; corrente de bloqueio ≤1.25 A.
| Relação | rpm sem carga | rpm com carga nominal | kgf·cm nominal | N·m nominal | kgf·cm de bloqueio |
|---|---|---|---|---|---|
| 53.8: 1 | 135 | 100 | 0.5 | 0.05 | ≥1.3 |
| 161: 1 | 45 | 33 | 1.5 | 0.15 | ≥4.0 |
| 322: 1 | 23 | 17 | 3 | 0.3 | ≥10.0 |
| 700: 1 | 10 | 8 | 6 | 0.6 | ≥18 |
| 1400: 1 | 5 | 4 | 12 | 1.2 | ≥30.0 |
As mesas 24150 incluem 53.8: 1 como referência familiar; essa bobina/razão não tem escolha de varejo em estoque aqui. A razão 26.9: 1 é selecionável apenas para as duas bobinas de alto torque. Outras razões familiares 89.6, 125.4, 179.2, 250.8, 388.90, 544.48, 777.8 e 1088.81 são tamanhos de família de referência/customizados, não adicionados como combinações de varejo selecionáveis.
Conexão do Encoder
| Pino | Sinal | Função |
|---|---|---|
| 1 | M 1 | Fonte positiva do motor DC |
| 2 | GND | Terra Hall |
| 3 | C 2 / B | Saída do canal B do Hall |
| 4 | C 1 / A | Saída do canal A do Hall |
| 5 | VCC | Fonte de 3.3 V ou 5 V do Hall |
| 6 | M 2 | Fonte negativa do motor DC |
O pino 1 e o pino 6 referem-se à orientação do conector mostrada no desenho de dimensões.Combine o conector real e a serigrafia antes da conexão. Nunca aplique a alimentação do motor de 6/12/24 V nos pinos Hall VCC ou A/B. A alimentação do Hall é de 3.3 V ou 5 V e deve corresponder aos níveis lógicos de recepção.
11 PPR é a referência de pulso da árvore do motor; a referência de pulso de saída da caixa de engrenagens escala com a razão de redução. Os modos de contagem de bordas do controlador x 1/x 2/x 4 alteram as bordas contadas, não a referência do pólo magnético subjacente. O feedback incremental não fornece a posição absoluta após a energização.
As fotografias ilustram um exemplo marcado de 12 V,322:1. A alimentação, a razão e a face de saída seguem a opção selecionada.
Ajuste Mecânico e Operação
Utilize o desenho de face plana ou face R selecionado ao localizar os furos de montagem. Verifique o comprimento do parafuso, o ajuste do eixo/roda e o espaço do encoder antes da montagem. Forneça capacidade de corrente e proteção para a bobina selecionada; a corrente de bloqueio é substancialmente mais alta do que a corrente de funcionamento normal. O ruído e a temperatura variam com a carga e a velocidade.Evite sobrecarga, paragem e reversão abrupta sob carga; mantenha detritos afastados dos engrenagens e do encoder.
Aplicações
Mecanismos de automação compacta, posicionamento e projetos de acionamento robótico que requerem rotação com engrenagem, com feedback de velocidade e rotação relativa. Selecione o torque real, velocidade, layout de montagem e interface do controlador para a aplicação.
O que está incluído
Um motor CHF-GF 5560-180ABHL equipado com encoder selecionado e o cabo de conector de seis fios correspondente na imagem. Uma fonte de alimentação, controlador de motor, contador externo, suporte, robô completo e engrenagens soltas extras não estão incluídos. Imagens da construção interna ilustram os componentes dentro de um motor.
FAQ
Cada opção inclui um encoder?
Sim. Todas as opções retidas são a versão do encoder ABHL; o motor GF 5560-180 comum é uma configuração diferente.
O circuito Hall pode usar a voltagem do motor?
Não. Forneça o circuito Hall separadamente a 3.3 V ou 5 V.
Posso escolher qualquer face de saída em cada relação?
Não. As opções reais emparelham as relações 26.9/53.8/161/322 com a face plana e 700/1400 com a face R.
Posso usar o número de torque de estancamento como torque contínuo?
Não. Use a referência de carga nominal da bobina selecionada e os limites mecânicos da caixa de engrenagens.
Detalhes Visuais