Motor de Engrenagem DC CHIHAI GM16-030ABHL com Encoder Hall 7 PPR, 6V/12V
Motor de Engrenagem DC CHIHAI GM16-030ABHL com Encoder Hall 7 PPR, 6V/12V
CHIHAI MOTOR
Não foi possível carregar a disponibilidade de retirada


Visão Geral
O MOTOR CHIHAI GM 16-030ABHL é um motor de corrente contínua compacto com redutor de metal e feedback AB Hall. Selecione a voltagem, a relação de redução real e o pacote apenas do motor ou com suporte. Ambos os pacotes incluem o motor equipado com encoder e o cabo de seis fios correspondente mostrado na imagem.
Características
- Redutores de metal e motor escovado com enrolamento de cobre.
- Eixo de saída em forma de D de 3 mm para um cubo correspondente.
- Feedback magnético Hall de dois canais 7 PPR no eixo do motor.
- Conexões separadas de alimentação do motor e de alimentação Hall; suporte em forma de L opcional.
Especificações
| Marca / modelo | CHIHAI MOTOR / GM 16-030ABHL; as tabelas de detalhes também identificam CHR-GM 16-030PA ABHL |
| Construção do motor | Motor DC com escovas, com redução de engrenagem metálica e encoder Hall magnético de dois canais |
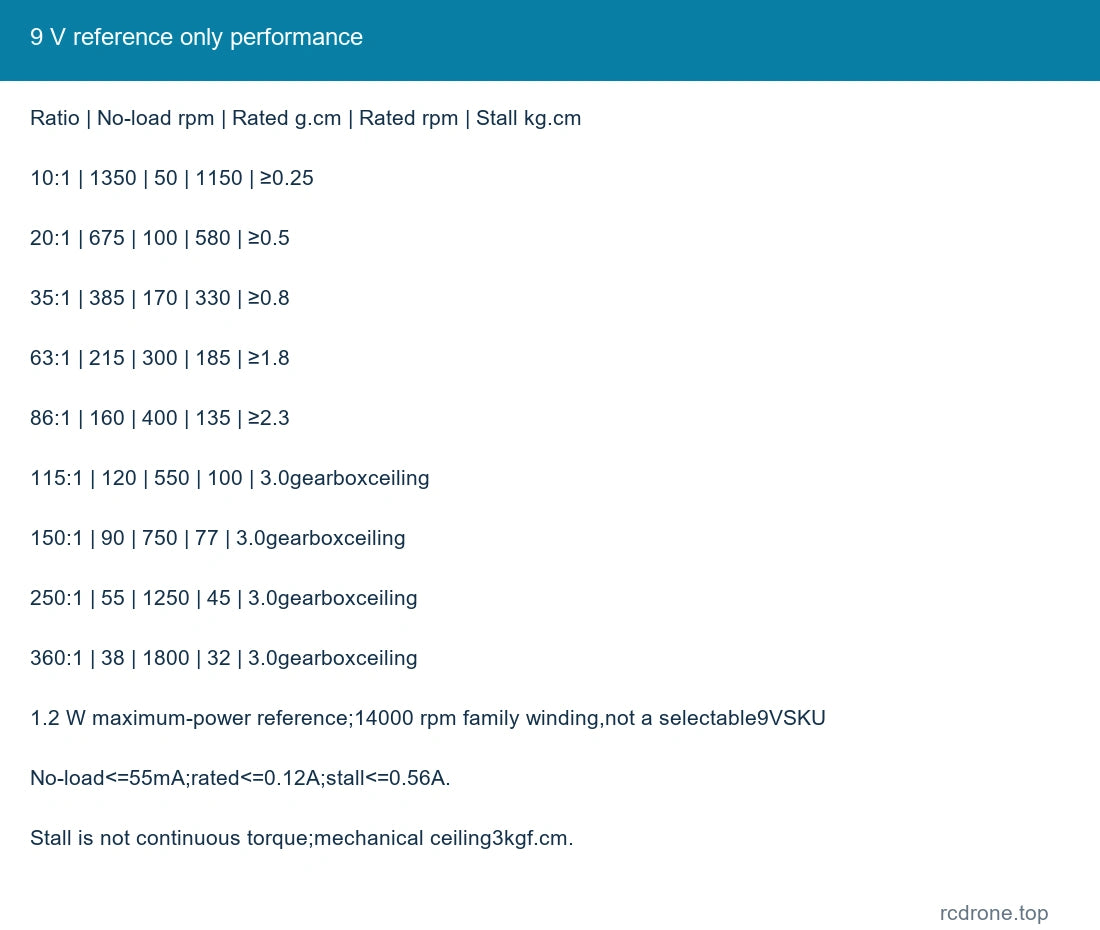
| Fonte selecionável | 6 V ou 12 V de enrolamento; a tabela de 9 V é uma referência de família separada, não uma opção em estoque |
| Relações | 10: 1, 20: 1, 35: 1, 63: 1, 86: 1, 115: 1, 150: 1, 250: 1, 360: 1 |
| Eixo de saída | Eixo D de 3 mm, 2.5 mm na parte plana, projeção de 10±0.3 mm |
| Referência de desenho | Corpo do motor/caixa de engrenagem de 36.0 mm; lata de 18.6 mm; caixa de engrenagem de 11±0.2 mm; referência final de 15.5±0.2 mm |
| Montagem | Dois M 2×0.4 furos roscados; espaçamento de referência de 12 mm; desvio de referência de 9 mm |
| Envelope do encoder traseiro | 21,0 mm de referência; conector ZH de 1,5 pinos |
| Massa líquida de referência | Aproximadamente 28 g, dependente da relação; a massa de envio é separada |
| Limite de carga mecânica | 3,0 kgf·cm / 0,3 N·m de carga máxima de referência do redutor; não é torque classificado universalmente |
| Encoder Hall | 7 PPR no eixo do motor; 14 polos/7 pares de polos; saídas de onda quadrada AB |
| Circuito Hall | Fonte separada de 3,3 V ou 5 V; resistores de pull-up/modelagem de sinal a bordo |
| Conector / frequência | ZH 1.5-6PIN com fio correspondente; referência de resposta de 100 kHz |
| Referência de pulso de saída | Relação de redução de 7× antes do multiplicador de contagem de borda do receptor |
Referência de enrolamento e desempenho
Utilize a tabela correspondente ao enrolamento. O torque nominal utiliza g·cm; o torque de bloqueio utiliza kg·cm. O limite da caixa de engrenagens de 3,0 kgf·cm é um teto mecânico, não o torque nominal de cada relação. Os valores de potência mantêm seu escopo máximo/referência em vez de implicar potência de saída mecânica para cada ponto de carga.
12 V
Referência de potência máxima de 1,5 W; enrolamento do motor de 18000 rpm. Corrente em vazio≤65 mA; corrente nominal≤0.16 A; corrente de bloqueio≤0.75 A.
| Rácio | rpm sem carga | Classificado g·cm | rpm classificado | Kg·cm de par / teto | Referência de pulso de saída |
|---|---|---|---|---|---|
| 10: 1 | 1750 | 50 | 1450 | ≥0.3 | 70 |
| 20: 1 | 880 | 100 | 730 | ≥0.6 | 140 |
| 35: 1 | 500 | 170 | 420 | ≥1.0 | 245 |
| 63: 1 | 280 | 300 | 230 | ≥2.0 | 441 |
| 86: 1 | 205 | 400 | 170 | ≥2.5 | 602 |
| 115: 1 | 155 | 550 | 125 | 3.0 teto da caixa de mudanças; paragem não especificada individualmente | 805 |
| 150: 1 | 115 | 750 | 100 | 3.0 teto da caixa de mudanças; paragem não especificada individualmente | 1050 |
| 250: 1 | 70 | 1250 | 58 | 3.0 teto da caixa de mudanças; paragem não especificada individualmente | 1750 |
| 360: 1 | 50 | 1800 | 40 | 3.0 caixa de engrenagem teto; paragem não especificada individualmente | 2520 |
6 V
0.7 W referência de potência máxima; 9000 rpm enrolamento do motor. Corrente em vazio ≤50 mA; corrente nominal ≤0.10 A; corrente de paragem ≤0.38 A.
| Relação | rpm em vazio | g·cm nominal | rpm nominal | kg·cm de paragem / teto | Referência de pulso de saída |
|---|---|---|---|---|---|
| 10: 1 | 900 | 50 | 780 | ≥0.20 | 70 |
| 20: 1 | 450 | 100 | 385 | ≥0.45 | 140 |
| 35: 1 | 250 | 170 | 220 | ≥0.7 | 245 |
| 63: 1 | 140 | 300 | 120 | ≥1.5 | 441 |
| 86: 1 | 105 | 400 | 90 | ≥2.0 | 602 |
| 115: 1 | 80 | 550 | 68 | ≥2.3 | 805 |
| 150: 1 | 60 | 750 | 50 | 3.0 teto da caixa de câmbio; paragem não especificada individualmente | 1050 |
| 250: 1 | 35 | 1250 | 30 | 3.0 caixa de engrenagens teto; paragem não especificada individualmente | 1750 |
| 360: 1 | 25 | 1800 | 22 | 3.0 caixa de engrenagens teto; paragem não especificada individualmente | 2520 |
referência de 9 V apenas
1.2 W referência de potência máxima; 14000 rpm enrolamento da família, não um 9VSKU selecionável. Corrente em vazio ≤55 mA; corrente nominal ≤0.12 A; corrente de paragem ≤0.56 A.
| Relação | rpm em vazio | g·cm nominal | rpm nominal | kg·cm de paragem / teto | referência de pulso de saída |
|---|---|---|---|---|---|
| 10: 1 | 1350 | 50 | 1150 | ≥0.25 | 70 |
| 20: 1 | 675 | 100 | 580 | ≥0.5 | 140 |
| 35: 1 | 385 | 170 | 330 | ≥0.8 | 245 |
| 63: 1 | 215 | 300 | 185 | ≥1.8 | 441 |
| 86: 1 | 160 | 400 | 135 | ≥2.3 | 602 |
| 115: 1 | 120 | 550 | 100 | 3.0 caixa de velocidades teto; paragem não especificada individualmente | 805 |
| 150: 1 | 90 | 750 | 77 | 3.0 caixa de velocidades teto; paragem não especificada individualmente | 1050 |
| 250: 1 | 55 | 1250 | 45 | 3.0 caixa de velocidades teto; paragem não especificada individualmente | 1750 |
| 360: 1 | 38 | 1800 | 32 | 3.0 caixa de engrenagens teto; paragem não especificada individualmente | 2520 |
Conexão do Encoder
| Pino | Sinal | Função |
|---|---|---|
| 1 | M 2 | Motor negativo |
| 2 | VCC | Fonte positiva Hall 3.3/5V |
| 3 | B / C 2 | Saída de fase B do Hall |
| 4 | A / C 1 | Saída de fase A do Hall |
| 5 | GND | Terra do Hall |
| 6 | M 1 | Motor positivo |
Os números dos pinos seguem a orientação do conector preservada no desenho mecânico. Verifique as marcações reais do conector antes da conexão. Nunca conecte a alimentação do motor de 6 V ou 12 V aos sinais VCC ou A/B do Hall. Forneça ao circuito do Hall 3.3 V ou 5 V e use lógica de entrada compatível. O feedback incremental mede o movimento relativo e não fornece a posição absoluta na inicialização.
A referência do eixo do motor base é 7 PPR; a referência do eixo de saída é 7×razão. Receptor x 1/x 2/x 4 a contagem de bordas pode alterar a contagem reportada. Inverter os fios do motor para a direção enquanto mantém a polaridade da alimentação do Hall correta.
Instalação e Operação
Verifique o ajuste do eixo/hub, a profundidade dos parafusos de montagem, o espaço do suporte e o espaço da placa do encoder antes da montagem. O suporte em L está incluído apenas no pacote nomeado. Selecione um driver e uma fonte com capacidade de corrente de arranque adequada e forneça proteção contra sobrecorrente. Evite paradas prolongadas, impactos no eixo, sobrecarga e inversões abruptas sob carga.
Aplicações
Acionamentos de robôs compactos, pequenos mecanismos de automação e projetos de medição de velocidade ou rotação relativa. Combine a relação, velocidade, torque, montagem e interface de feedback escolhidos ao mecanismo.
O que está incluído
Um motor de engrenagem com encoder Hall selecionado e cabo de seis fios correspondente. O pacote do suporte inclui adicionalmente o suporte mostrado e o hardware correspondente.O controlador, a fonte de alimentação, a roda, o robô completo e os engrenagens internas soltas adicionais não estão incluídos.
FAQ
Cada opção inclui feedback Hall?
Sim. Ambos os pacotes utilizam o motor equipado com encoder ABHL.
Posso alimentar o Hall VCC a partir da fonte do motor?
Não. O Hall VCC requer uma fonte separada de 3,3 V ou 5 V.
É selecionável 9 V?
Não. A tabela de desempenho de 9 V é apenas uma referência de família; as bobinas de venda a retalho reais são de 6 V e 12 V.
Cada relação fornece um torque nominal de 3 kgf·cm?
Não. Use o seu valor nominal em g·cm; 3 kgf·cm é o teto mecânico da caixa de engrenagens.
Detalhes Visuais