Motor de Engrenagem DC CHIHAI GM25-370 AB com Encoder Hall, 6V / 12V / 24V
Motor de Engrenagem DC CHIHAI GM25-370 AB com Encoder Hall, 6V / 12V / 24V
CHIHAI MOTOR
Não foi possível carregar a disponibilidade de retirada


Visão Geral
O MOTOR CHIHAI CHR-GM25-370ABHL motor de corrente contínua com redutor combina uma caixa de engrenagens metálica de 25mm com um motor com escovas e feedback Hall quadratura AB. Escolha uma bobina de 6V, 12V ou 24V, a relação de redução necessária e um pacote apenas de motor, suporte de montagem ou kit de roda de 65mm.
Características
- Engrenagens de redução totalmente metálicas, bobinas de cobre e um eixo de saída em forma de D.
- Dois canais de encoder fornecem contagem de pulsos e informações de direção quando decodificados juntos.
- Dez opções padrão de relação de redução e velocidade sem carga, com a disponibilidade real mostrada pela configuração.
- Os kits de roda incluem um motor e uma roda; compre a quantidade necessária para um veículo de várias rodas.
Especificações
| Marca / modelo | CHIHAI MOTOR / CHR-GM25-370ABHL |
| Motor | Motor DC escovado de 25mm de diâmetro com engrenagens de redução totalmente metálicas e encoder AB Hall |
| Tensão | Bobinagens separadas de 6V, 12V e 24V; use apenas a tensão selecionada |
| Eixo | Eixo D de 4mm de diâmetro; projeção de 12mm; seção cortada em D de 8mm |
| Referência de massa líquida | Aproximadamente 100g de motor; varia com a relação de redução e configuração |
| Referência do corpo do motor | Dimensão de referência de 40mm; o comprimento da caixa de engrenagens varia pela relação de redução |
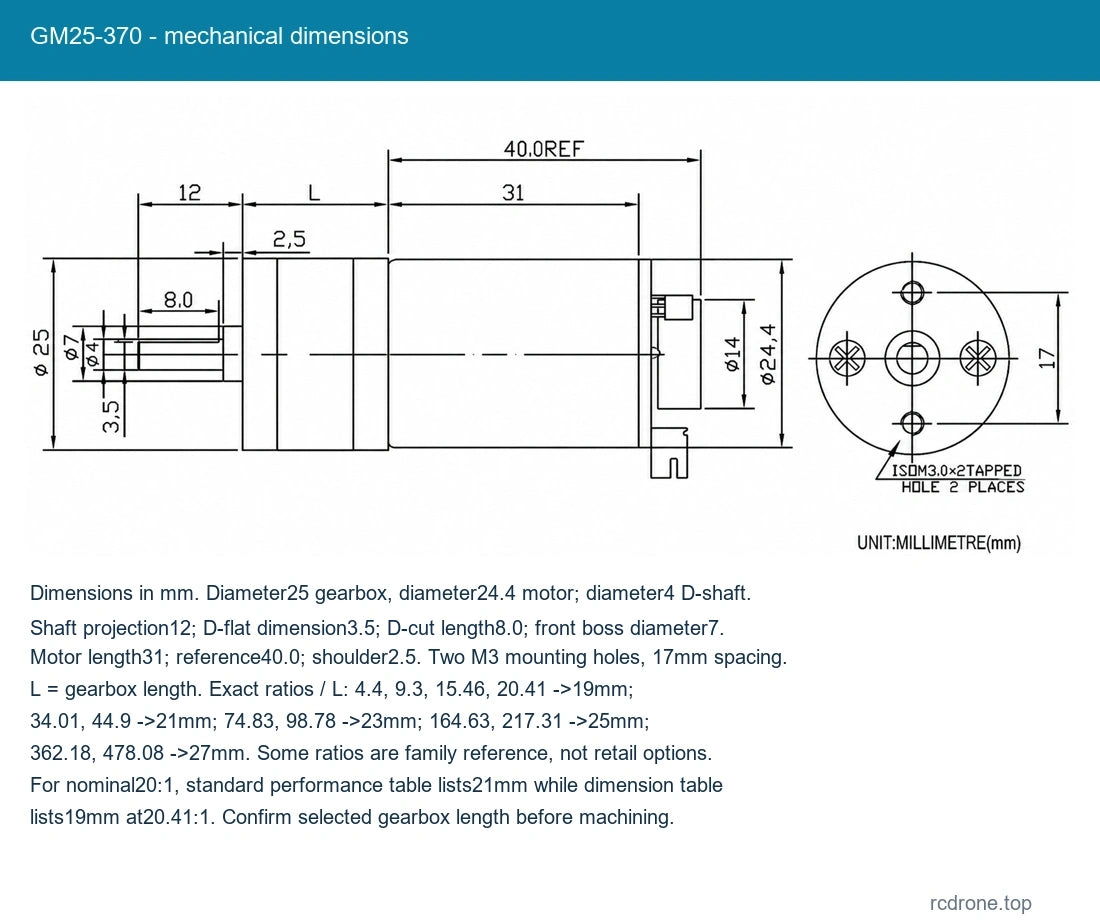
| Comprimento da caixa de engrenagens | 19mm para 4.4 e 9.3; 21mm para 20, 34 e 45; 23mm para 75 e 100; 25mm para 165 e 217; 27mm para 478 |
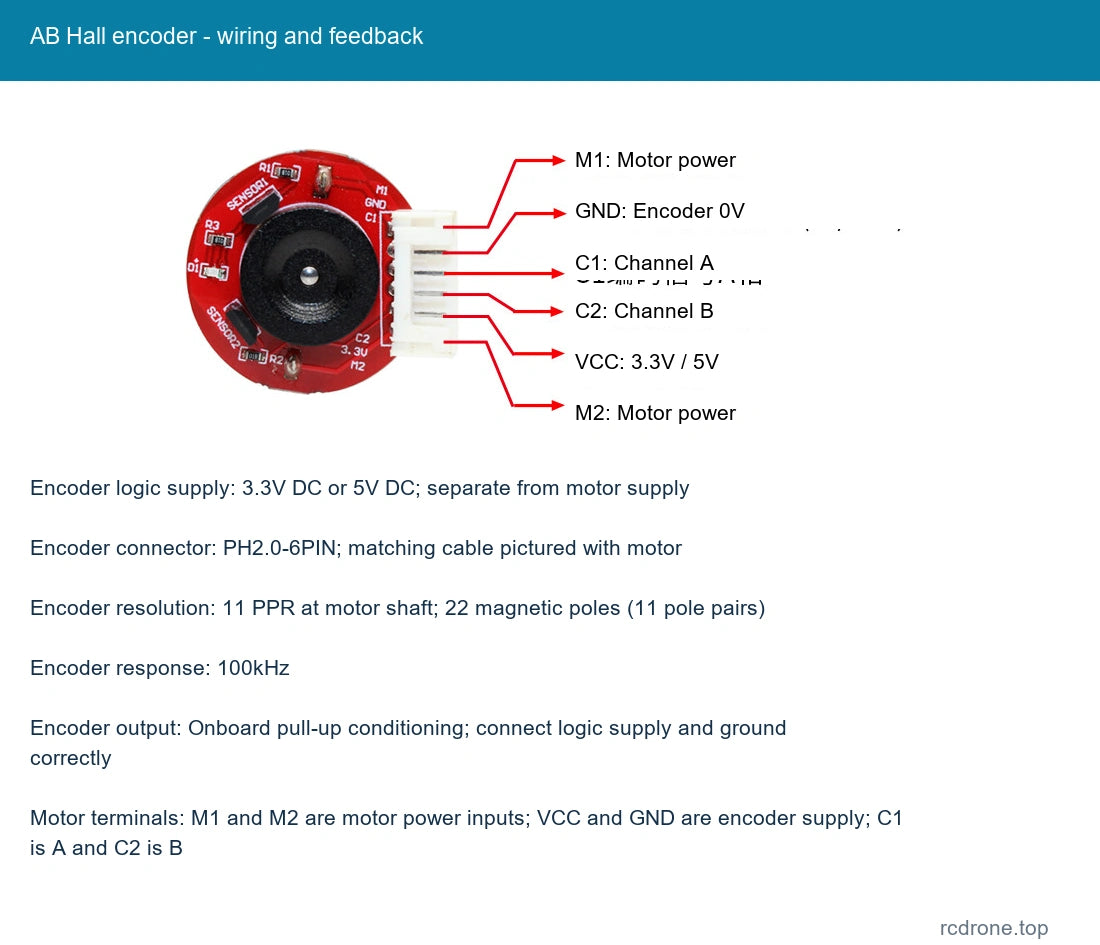
| Encoder | Encoder magnético Hall incremental de quadratura AB, onda quadrada A/B |
| Fonte de lógica do encoder | 3.3V DC ou 5V DC; separado da fonte do motor |
| Conector do encoder | PH2.0-6PIN; cabo de correspondência mostrado com motor |
| Resolução do encoder | 11 PPR no eixo do motor; 22 polos magnéticos (11 pares de polos) |
| Resposta do encoder | 100kHz |
| Saída do encoder | Condicionamento pull-up a bordo; conecte corretamente a alimentação lógica e o terra |
| Terminais do motor | M1 e M2 são entradas de alimentação do motor; VCC e GND são a alimentação do encoder; C1 é A e C2 é B |
| Deteção de direção | A/B a ordem de fase indica a direção. Contar apenas um canal não determina a direção. |
| Limite de carga da caixa de engrenagens | Não exceda 9.0 kgf.cm carga; evitar paragem e reversão rápida de direção repetida |
Desempenho de Enrolamento Padrão
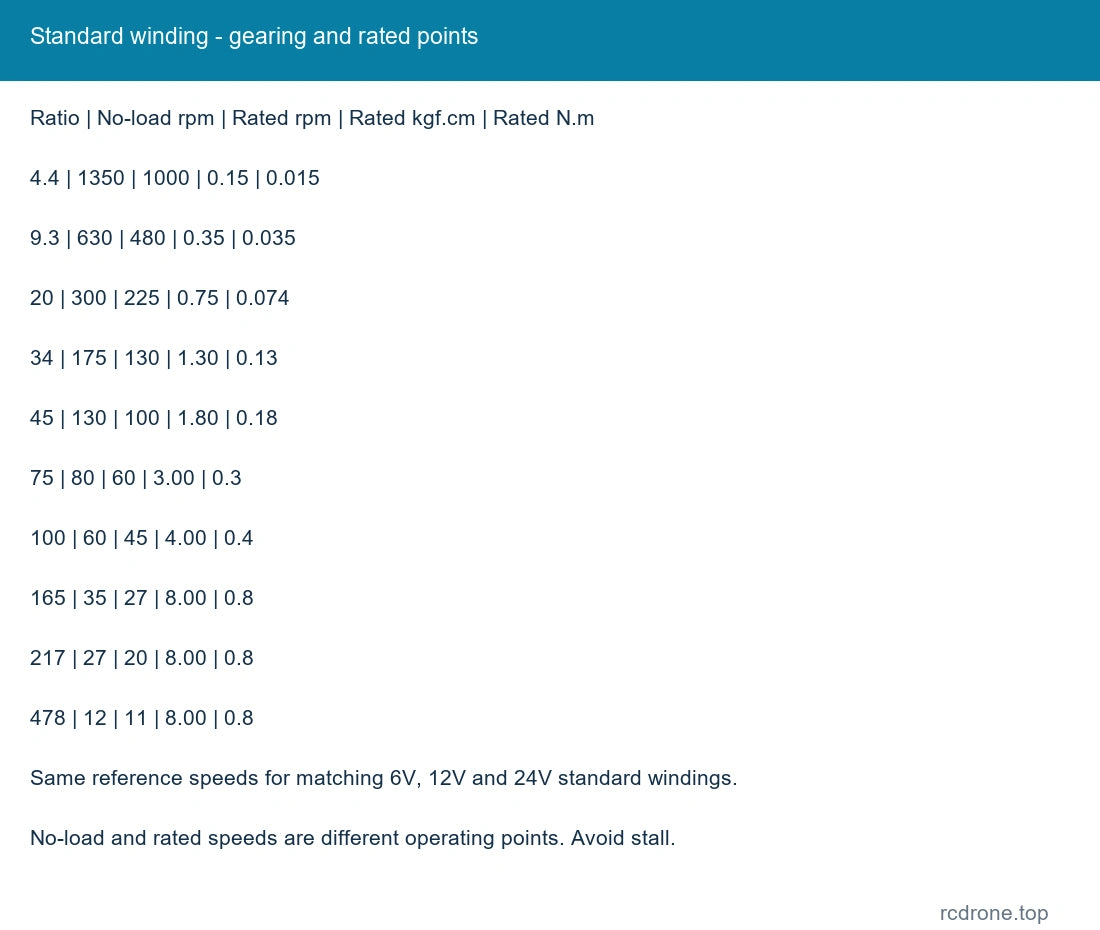
As velocidades abaixo são pontos de referência sem carga e nominal para o enrolamento padrão correspondente à sua tensão nominal selecionada. A carga reduz a velocidade. Os nomes das razões de redução são arredondados; os números de pulso do encoder de saída utilizam as razões internas mais precisas. As contagens de pulso dependem do modo de decodificação e não são uma contagem de quatro bordas.
| Redução :1 | rpm sem carga | rpm nominal | Nominal kgf.cm | Nominal N.m | Pulsos de saída/rev referência | Redutor mm | Paragem kgf.cm referência |
|---|---|---|---|---|---|---|---|
| 4.4 | 1350 | 1000 | 0.15 | 0.015 | 48.4 | 19 | 0.6 |
| 9.3 | 630 | 480 | 0.35 | 0.035 | 102.04 | 19 | 1.1 |
| 20 | 300 | 225 | 0.75 | 0.074 | 224.51 | 21 | 2.7 |
| 34 | 175 | 130 | 1.30 | 0.13 | 374.11 | 21 | 4.5 |
| 45 | 130 | 100 | 1.80 | 0.18 | 493.87 | 21 | 6.0 |
| 75 | 80 | 60 | 3.00 | 0.3 | 823.13 | 23 | 9.0 |
| 100 | 60 | 45 | 4.00 | 0.4 | 1086.58 | 23 | 9.0 limite |
| 165 | 35 | 27 | 8.00 | 0.8 | 1810.95 | 25 | 9.0 limite |
| 217 | 27 | 20 | 8.00 | 0.8 | 2390.43 | 25 | 9.0 limite |
| 478 | 12 | 11 | 8.00 | 0.8 | 5258.92 | 27 | 9.0 limite |
| Bobinagem padrão | Referência de potência máxima | Corrente em vazio | Corrente nominal | Referência de corrente de bloqueio |
|---|---|---|---|---|
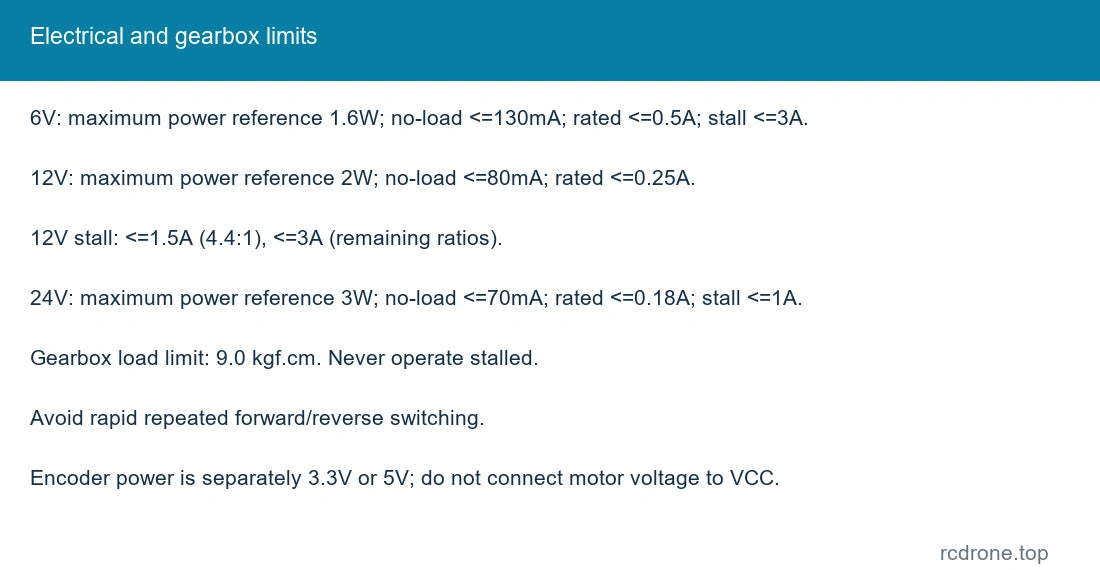
| Bobinagem padrão de 6V | 1.6W | <=130mA | <=0.5A | <=3.0A |
| Bobinagem padrão de 12V | 2.0W | <=80mA | <=0.25A | <=1.5A para 4.4:1, <=3.0A para as restantes proporções |
| Bobinagem padrão de 24V | 3.0W | <=70mA | <=0.18A | <=1.0A |
Os valores de bloqueio são limites de referência, não condições de operação.Não exceda a carga do redutor de 9.0 kgf.cm , pare o motor ou alterne rapidamente e repetidamente entre a frente e a reversa.
Dimensões Mecânicas
Todas as dimensões estão em mm. Diâmetro do redutor 25; diâmetro do motor 24.4; diâmetro do eixo de saída 4, projeção 12, dimensão D-flat 3.5 e comprimento plano 8.0. Diâmetro do boss frontal 7, ombro 2.5, comprimento do motor 31 e referência total do motor 40.0. Dois furos de montagem M3 estão espaçados 17mm. O comprimento do redutor L varia conforme a relação. A referência de dimensão lista relações exatas 4.4/9.3/15.46/20.41 a 19mm; 34.01/44.9 a 21mm; 74.83/98.78 a 23mm; 164.63/217.31 a 25mm; 362.18/478.08 a 27mm. As relações 15.46 e 362.18 são referências de família em vez de opções de varejo oferecidas. Para nominal 20:1, a tabela de desempenho lista 21mm enquanto a referência de dimensão 20.41:1 lista 19mm; confirme o comprimento do redutor selecionado antes da usinagem.
Fiação e Uso do Encoder
M1 e M2 conectam-se à alimentação do motor. O VCC do encoder requer 3.3V ou 5V, com GND como o terra lógico.C1 é o canal A e C2 é o canal B. Não aplique a tensão do motor ao VCC do encoder. O encoder possui condicionamento de pull-up a bordo para conexão com o microcontrolador. Decodifique a ordem de fase A/B para direção; um único canal de pulso fornece contagens, mas não consegue distinguir entre avanço e retrocesso.
Guia de Configuração
Os motores listados de 6V, 12V e 24V têm diferentes enrolamentos, em vez de um motor universal de 6–24V. Selecione tanto a tensão nominal quanto a relação de transmissão. Enrolamentos de aplicação de carro inteligente indefinidos que requerem observações de ordem não são oferecidos aqui. A opção padrão de 24V / 9.3:1 não estava disponível na captura.
Aplicações
Acionamentos de roda com feedback de encoder para pequenos robôs móveis e desenvolvimento de veículos de equilíbrio, bem como posicionamento compatível, automação, mecanismos de câmera e mecanismos compactos de corte ou manuseio de papel. Combine a carga da caixa de engrenagens, velocidade, ciclo de trabalho e controlador com o mecanismo. O robô, chassi, controlador e fonte de alimentação não estão incluídos.
O que está incluído
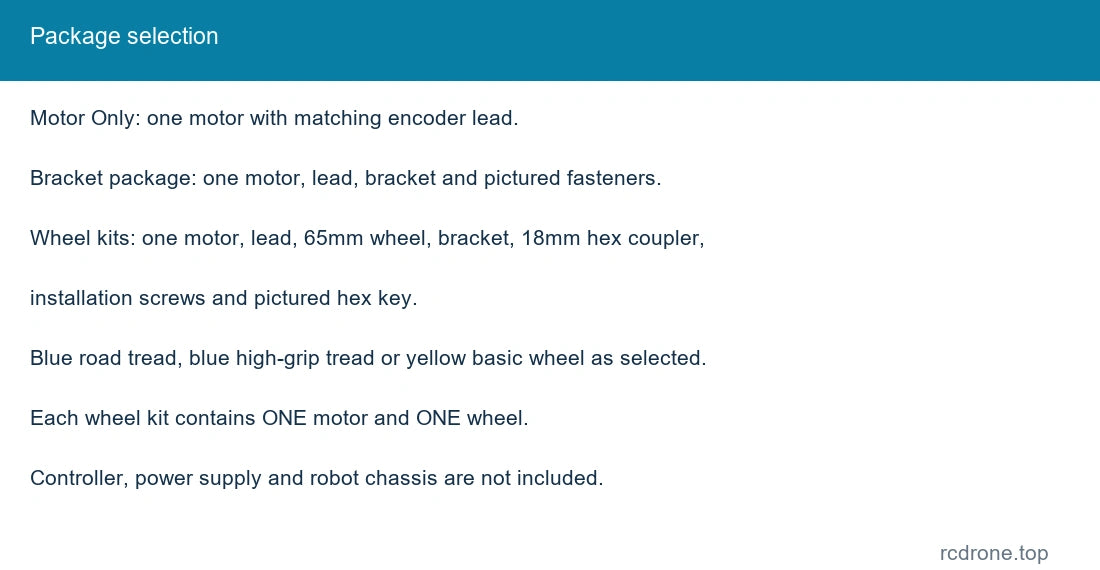
- Apenas motor: um motor de engrenagem com encoder selecionado e cabo correspondente.
- Motor + Suporte de Montagem: um motor, cabo, suporte e fixações de montagem mostradas na imagem.
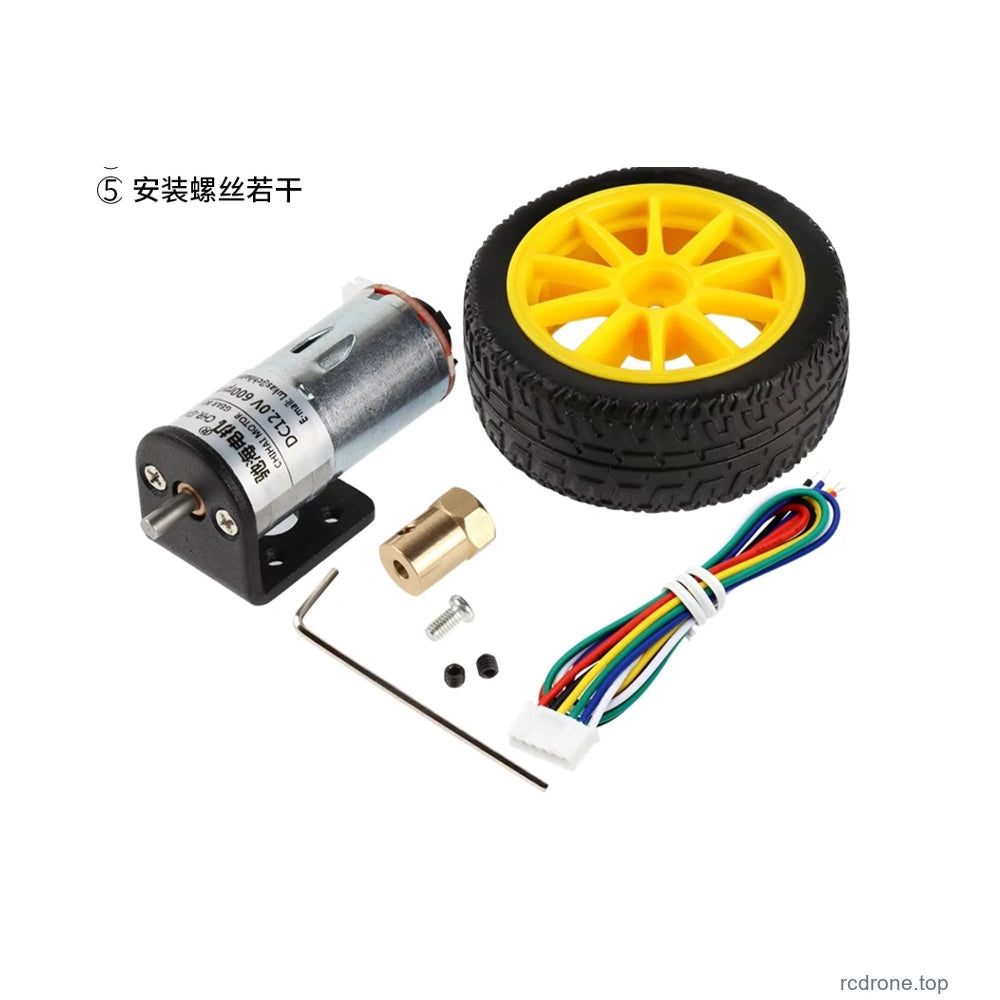
- Kits de rodas de 65mm: um motor e cabo, uma roda de 65mm selecionada com piso azul, alta aderência azul ou básica amarela, um suporte de montagem, um acoplador hexagonal de 18mm e parafusos de instalação / chave hexagonal mostrados na imagem.
Pacotes alternativos e acessórios opcionais mostrados nas imagens de comparação não são todos fornecidos juntos. Nenhuma placa de driver ou controlador de feedback está incluída.
Instalação e Operação
- Confirme as dimensões do eixo, furos de montagem, comprimento da caixa de engrenagens e espaço disponível antes de instalar.
- Use apenas a tensão nominal do motor selecionado. A alimentação do encoder é independentemente de 3.3V ou 5V.
- Verifique a carga da caixa de engrenagens e a demanda de corrente antes de conectar um driver de motor; evite paradas.
- Para a primeira ativação, opere sem carga brevemente e verifique a direção e o feedback antes de carregar o mecanismo.
- Evite humidade, poeira, vibrações fortes e operação fora das condições térmicas exigidas.
Perguntas Frequentes
O motor de 12V pode ser operado como uma versão de 24V?
Não. Selecione a bobina destinada ao fornecimento do seu motor; as versões de 6V, 12V e 24V são configurações separadas.
O encoder pode ser alimentado a partir do fornecimento do motor?
O VCC do encoder requer 3.3V ou 5V. Mantenha-o separado da tensão do motor.
Um canal de encoder é suficiente para detectar a direção?
Não. Leia ambos A e B e a sua relação de fase para determinar a direção de rotação.
Um kit de rodas inclui um par de rodas?
Não. Cada kit listado contém um motor e uma roda selecionada de 65mm.
Detalhes Visuais