CHIHAI GM25-370 Motor DC com Encoder Hall e Kits de Rodas, 6V/12V/24V
CHIHAI GM25-370 Motor DC com Encoder Hall e Kits de Rodas, 6V/12V/24V
CHIHAI MOTOR
Não foi possível carregar a disponibilidade de retirada


Visão Geral
O MOTOR CHIHAI CHR-GM 25-370ABHL motor de corrente contínua com redutor combina uma caixa de engrenagens metálica de 25 mm com feedback AB Hall de 11PPR. Selecione o pacote, a tensão nominal do motor e a configuração exata de velocidade/razão. Escolha um motor com encoder nu ou um kit de motor com uma roda de 65 mm ou uma roda Mecanum de 60 mm.
Características
- Engrenagens de redução metálicas e eixo de saída em forma de D de 4 mm.
- Feedback magnético AB em quadratura com cabo correspondente.
- Escolhas distintas de enrolamento/velocidade, incluindo diferentes velocidades na mesma redução nominal.
- Pacotes de roda azul/vermelha, básica amarela, alta aderência azul e roda Mecanum.
Especificações
| Marca / modelo | CHIHAI MOTOR / CHR-GM 25-370ABHL |
| Motor | Motor de corrente contínua com escovas e engrenagens de redução metálicas com feedback magnético Hall AB |
| Drive selecionável | Bobinagem de 6 V, 12 V ou 24 V; tensão, velocidade e relação devem corresponder à configuração selecionada |
| Eixo de saída | Eixo de 4 mm D; referência plana de 3,5 mm; projeção de 12 mm; comprimento plano de 8 mm |
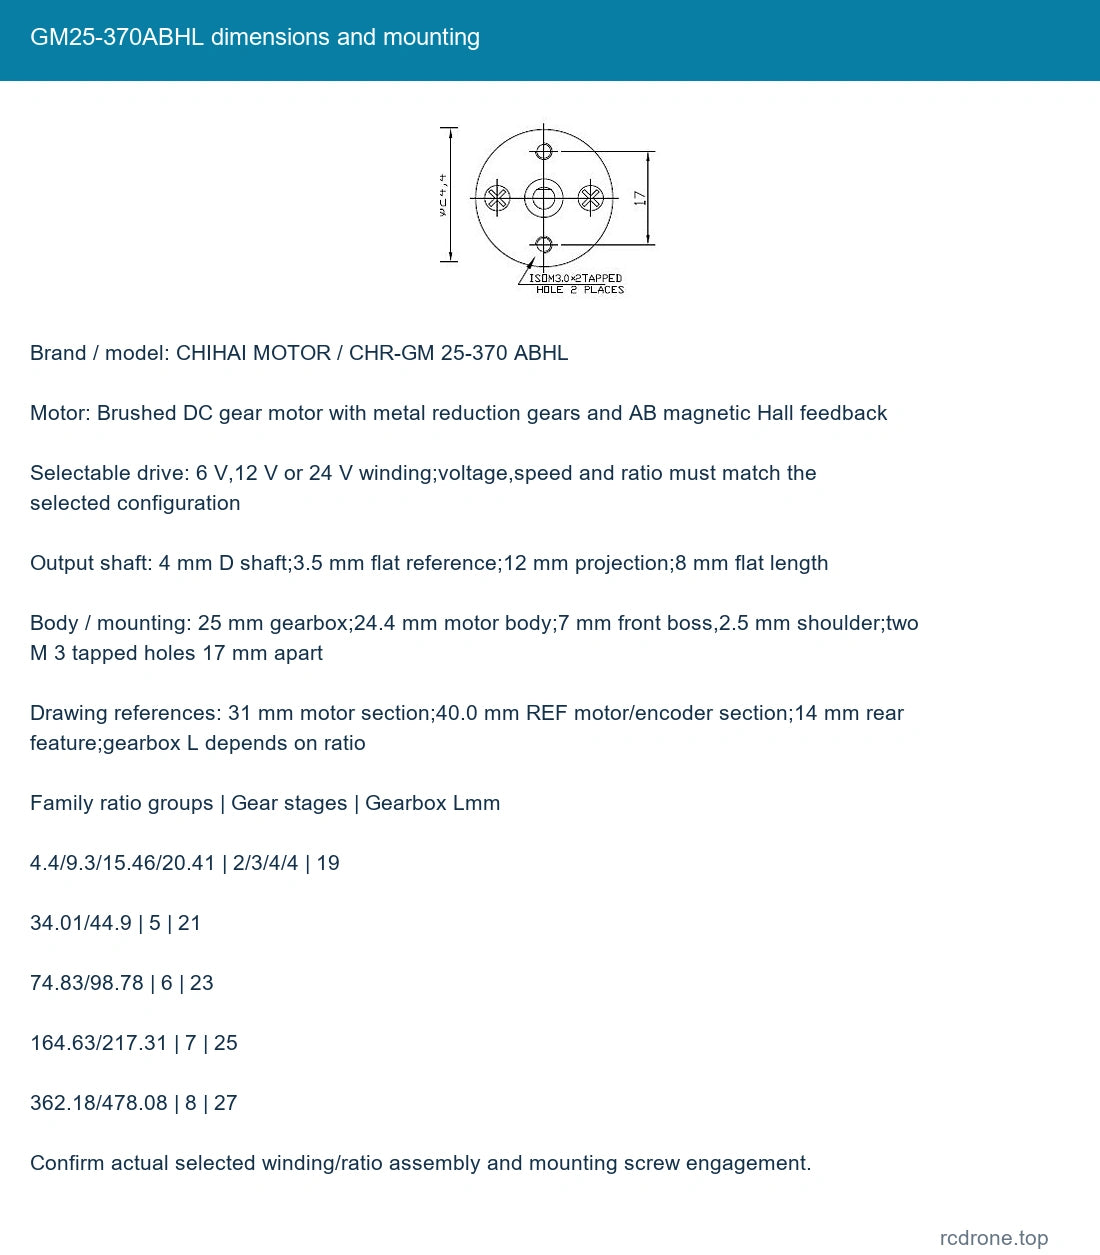
| Corpo / montagem | Caixa de engrenagens de 25 mm; corpo do motor de 24,4 mm; boss frontal de 7 mm, ombro de 2,5 mm; dois furos roscados M 3 a 17 mm de distância |
| Referências de desenho | Seção do motor de 31 mm; 40.0 mm REF motor/encoder section; 14 mm rear feature; a relação da caixa de engrenagens L depende do ratio |
| Encoder | 11PPR no eixo do motor, onda quadrada AB em quadratura; 22 polos magnéticos/11 pares de polos |
| Alimentação/resposta do encoder | Separado 3.3 V ou 5 V lógica DC; referência de 100kHz; resistores de pull-up/modelagem a bordo |
| Conexão | Conexão PH 2.0 de seis posições com cabo correspondente; siga a orientação marcada na placa |
| Referências de massa | Aproximadamente 100–200 g dependendo do ratio/embalagem; o peso de envio difere |
Desempenho Específico de Tensão
As seguintes colunas de operação da família distinguem a velocidade sem carga, a velocidade nominal e o torque. Combine a tensão, o ratio e a velocidade sem carga juntos; rótulos de ratio iguais não identificam a mesma bobina.Os pontos de operação não selecionáveis permanecem referências familiares em vez de combinações adicionais adquiríveis.
Referências de enrolamento de 6 V
| Relação: 1 | rpm sem carga | mA sem carga | Classificado kgf.cm | Classificado N.m | rpm classificado | A classificado | A de bloqueio | Bloqueio kgf.cm | Referência de saída Hall | Redutor Lmm |
|---|---|---|---|---|---|---|---|---|---|---|
| 10 | 600 | ≤60 | 0.9 | 0.09 | 310 | ≤0.8 | ≤2.7 | 1.8 | 102.3 | 19 |
| 20 | 300 | ≤100 | 1.8 | 0.177 | 160 | ≤0.8 | ≤2.7 | 3.6 | 224.5 | 19 |
| 34 | 210 | ≤130 | 5.2 | 0.5 | 110 | ≤1.1 | ≤3.5 | 10 | 341.2 | 21 |
| 34 | 175 | ≤130 | 2.9 | 0.28 | 90 | ≤1.1 | ≤3.0 | 6 | 341.2 | 21 |
| 75 | 100 | ≤130 | 7 | 0.69 | 55 | ≤1.5 | ≤3.5 | 10 | 823.1 | 23 |
Referências de enrolamento de 12 V
| Relação: 1 | rpm sem carga | mA sem carga | Classificado kgf.cm | Classificado N.m | rpm classificado | A classificado | A de bloqueio | Bloqueio kgf.cm | Referência de saída Hall | Redutor Lmm |
|---|---|---|---|---|---|---|---|---|---|---|
| 4.4 | 2700 | ≤200 | 0.8 | 0.08 | 1600 | ≤1.5 | ≤5.6 | 1.8 | 44 | 19 |
| 10 | 1280 | ≤200 | 1.7 | 0.17 | 700 | ≤1.5 | ≤5.6 | 3.5 | 102.3 | 19 |
| 20 | 600 | ≤200 | 3.5 | 0.34 | 350 | ≤1.5 | ≤5.6 | 7 | 224.5 | 19 |
| 34 | 350 | ≤200 | 5.8 | 0.57 | 180 | ≤1.7 | ≤5.6 | 12 | 341.2 | 21 |
| 20 | 220 | ≤130 | 2.9 | 0.28 | 130 | ≤1.0 | ≤2.5 | 5 | 224.5 | 19 |
| 45 | 140 | ≤150 | 4.3 | 0.42 | 70 | ≤0.8 | ≤2.5 | 8.5 | 493.9 | 21 |
Referências de enrolamento de 24 V
| Relação: 1 | rpm sem carga | mA sem carga | Classificado kgf.cm | Classificado N.m | rpm classificado | A classificado | A de bloqueio | Bloqueio kgf.cm | Referência de saída Hall | Redutor Lmm |
|---|---|---|---|---|---|---|---|---|---|---|
| 4.4 | 2700 | ≤150 | 0.6 | 0.059 | 1200 | ≤2.4 | ≤5.0 | 1 | 44 | 19 |
| 10 | 1280 | ≤150 | 1.4 | 0.14 | 580 | ≤2.4 | ≤5.0 | 2.2 | 102.3 | 19 |
| 20 | 600 | ≤150 | 2.8 | 0.27 | 300 | ≤2.4 | ≤5.0 | 4.5 | 224.5 | 19 |
| 34 | 350 | ≤150 | 5 | 0.49 | 170 | ≤2.4 | ≤5.0 | 8 | 341.2 | 21 |
| 45 | 265 | ≤150 | 6.5 | 0.64 | 130 | ≤2.4 | ≤5.0 | 10 | 493.9 | 21 |
| 24(ref; verificar 180 rpm) | 180 | ≤100 | 3 | 0.29 | 110 | ≤1.3 | ≤2.5 | 6 | 341.2 | 21 |
A seleção de 24 V 180 rpm mantém seu rótulo de 34: 1, mas sua coluna de referência de operação apresenta 24: 1. Confirme a redução de montagem real antes de cálculos de design ou contagem de saída dependentes da razão. A escolha de tensão/velocidade é preservada; nenhuma razão corrigida é assumida. Os valores de bloqueio não são classificações contínuas; evite sobrecarga e operação em bloqueio.
A referência de saída Hall é igual a 11 pulsos base por revolução do motor multiplicados pela redução real; a razão nominal do seletor e a convenção de contagem do decodificador podem diferir. Não infira a precisão de posicionamento em malha fechada apenas a partir da contagem de pulsos.
Fiação do Encoder e do Motor
| Ordem do diagrama / sinal marcado | Função |
|---|---|
| M 1 | Terminal do motor 1 |
| GND | Terra lógica do encoder |
| C 1 | Saída A do encoder |
| C 2 | Saída B do encoder |
| VCC | Lógica do encoder 3.3 V / 5 V |
| M 2 | Terminal do motor 2 |
Leia o conector na direção de visualização da placa marcada; não infira as cores dos fios de outro modelo. Forneça VCC do encoder com 3.3 V ou 5 V e mantenha a polaridade correta do GND. A tensão do motor pertence apenas a M 1/M 2.Inverta M 1/M 2 após parar para inverter a direção do motor; não inverta a lógica de potência do encoder. Um driver de motor, MCU, processador de feedback e fonte de alimentação são separados.
Ajuste Mecânico e Acessórios
| Relações familiares precisas: 1 | Referências de estágio de engrenagem | Caixa de engrenagens Lmm |
|---|---|---|
| 4.4/9.3/15.46/20.41 | 2/3/4/4 | 19 |
| 34.01/44.9 | 5 | 21 |
| 74.83/98.78 | 6 | 23 |
| 164.63/217.31 | 7 | 25 |
| 362.18/478.08 | 8 | 27 |
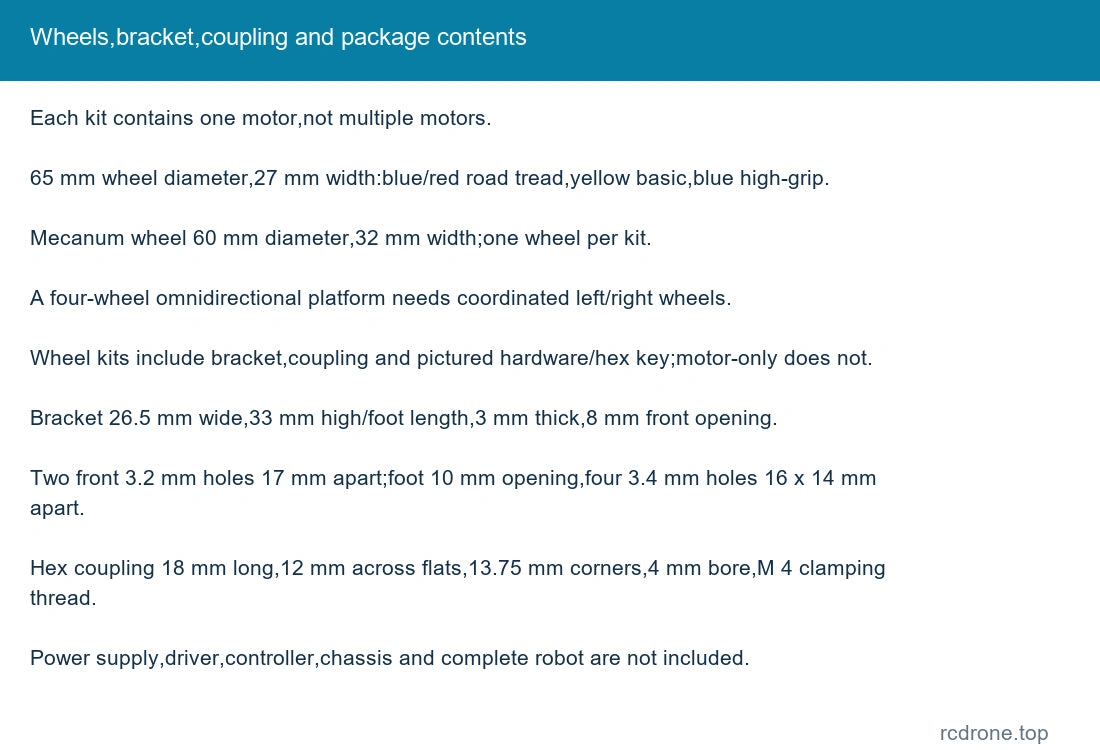
Verifique a montagem do enrolamento/razão selecionada, ajuste do eixo, profundidade do parafuso e folga do encoder traseiro. Os comprimentos da família acima ultrapassam as seleções de retalho. O suporte de montagem refere-se a uma largura de 26,5 mm, altura/comprimento do pé de 33 mm, espessura de 3 mm, abertura frontal de 8 mm, dois furos frontais de 3,2 mm a 17 mm de distância, abertura do pé de 10 mm e quatro furos de pé de 3,4 mm com espaçamento de 16 x 14 mm. O acoplamento hexagonal refere-se a um comprimento de 18 mm, 12 mm entre faces, 13,75 mm entre cantos, um furo de eixo de 4 mm e rosca de aperto M 4 transversal.
Os quatro kits de rodas convencionais utilizam rodas de 65 mm de diâmetro x 27 mm de largura. A roda Mecanum tem 60 mm de diâmetro x 32 mm de largura. Para uma plataforma omnidirecional, coordene um conjunto de quatro rodas com a mão esquerda/direita apropriada; cada pacote Mecanum listado contém apenas uma roda, e a mão não é um seletor separado aqui.
O que está incluído
- Motor Encoder Apenas: um motor selecionado com feedback Hall e cabo correspondente.
- Cada kit de 65 mm: um motor/cabo selecionado, uma roda selecionada, um suporte, um acoplamento hexagonal e os parafusos, parafusos de ajuste e chave hexagonal mostrados.
- Kit Mecanum de 60 mm: um motor/cabo selecionado, uma roda Mecanum, suporte, acoplamento e hardware de montagem/chave hexagonal mostrados.
As fotos do pacote mostram configurações alternativas, não um pacote de múltiplos motores. Um veículo completo, chassi, controlador, driver e fonte de alimentação não estão incluídos.
Aplicações
Acionamentos de robôs pequenos, desenvolvimento de veículos de seguimento de linha e equilíbrio, mecanismos de casa inteligente, fixações motorizadas e movimento de câmaras compactas onde a carga selecionada, velocidade, eixo e interface de feedback se encaixam no design. Exemplos de impressoras, robôs de limpeza, fechaduras e equipamentos industriais ilustram aplicações possíveis; máquinas completas e software não são fornecidos.
Instalação e Operação
Utilize a tensão do motor selecionada; por exemplo, uma bobina de 12 V não é uma bobina de 24 V. Verifique a fiação e o espaço mecânico antes da operação, mantenha os parafusos afastados dos engrenagens e evite sobrecarga ou paragem prolongada. O ruído do engrenagem e o torque disponível variam com a velocidade e a carga.
FAQ
As duas configurações 34:1 a uma tensão são intercambiáveis?
Não. A sua bobina e os pontos de velocidade/carga podem diferir; combine a velocidade sem carga exata selecionada e a tabela específica da tensão.
O kit Mecanum inclui quatro rodas?
Não. Inclui uma roda e um motor. Um conjunto completo de rodas omnidirecionais requer rodas coordenadas esquerda/direita.
O encoder pode funcionar com a tensão do motor?
Não. A sua alimentação lógica é de 3,3 V ou 5 V, independente da bobina do motor selecionada de 6 V/12 V/24 V.
Detalhes Visuais