CHIHAI MOTOR GW12T-050 Motor DC de Engrenagem Sem Fim, Opções de Encoder Hall
CHIHAI MOTOR GW12T-050 Motor DC de Engrenagem Sem Fim, Opções de Encoder Hall
CHIHAI MOTOR
Não foi possível carregar a disponibilidade de retirada


Visão Geral
O MOTOR CHIHAI CHF-GW12T-050 motor DC compacto combina uma caixa de engrenagem de verme metálica em ângulo reto com opções de enrolamento de 6V ou 12V e seis relações de redução. Escolha a versão com encoder Hall AB com terminais de motor do mesmo lado ou do lado oposto, ou o motor com eixo traseiro sem placa de encoder.
Características
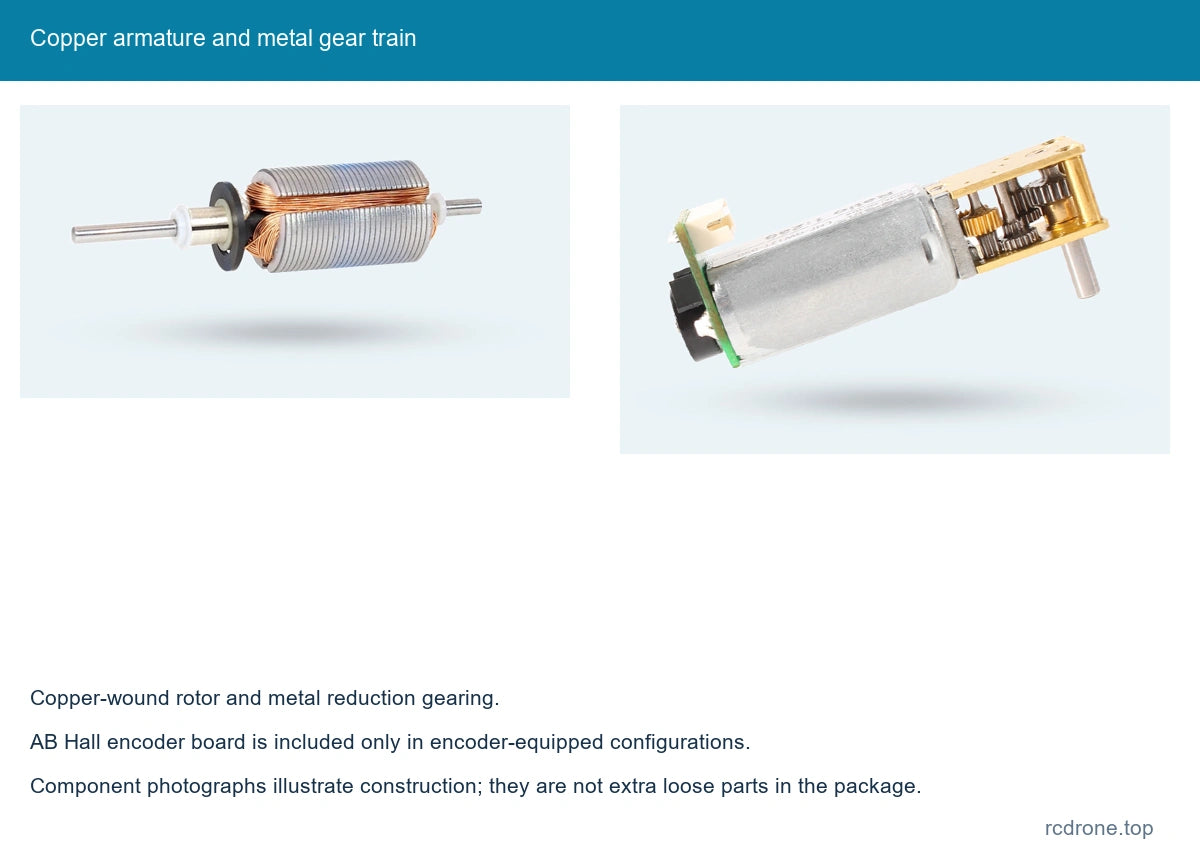
- Engrenagem de redução metálica compacta e armadura de motor com enrolamento de cobre.
- Seis relações de saída de 42:1 a 1030:1 para seleção de velocidade e torque.
- Configurações equipadas com encoder fornecem feedback de dois fases A/B para detecção de direção e rotação.
- Eixo de saída em forma de D de 3 mm e geometria de montagem compacta.
- Conector de seis pinos correspondente mostrado com opções de motor equipadas com encoder.
Especificações
| Marca / modelo | CHIHAI MOTOR / CHF-GW12Família de encoders T-050ABHL; opção de motor com eixo traseiro também disponível |
|---|---|
| Fonte de alimentação do motor | Selecionar enrolamento de 6V ou 12V DC; a fonte de alimentação do encoder é separada |
| Transmissão de engrenagem | Engrenagens de verme e redução em metal; construção em chapa de aço explicitamente listada nas relações 42, 236, 302, 603 e 1030; material da carcaça 118 não especificado no seletor |
| Relações de redução | 42:1, 118:1, 236:1, 302:1, 603:1, 1030:1 |
| Eixo de saída | Diâmetro de 3 mm (+0 / −0.03); D-plano de 2.5 mm (+0 / −0.05); projeção de 8.0 ±0.3 mm |
| Dimensões de referência | 50.0 mm de referência total; 32.0 mm de referência do motor; 18.0 ×12.0 mm referência da placa de engrenagem |
| Detalhes do desenho | Deslocamento da extremidade do eixo de 4.0 mm; espaçamento dos furos de montagem de 8.50 mm; 2 ×1.4 mm furos; deslocamento da borda de 1.8 mm; característica do colar de 0.5 mm; ombro de 7.5 mm (+0.03 / 0) |
| Seção de referência | Espaçamento da placa de 10.0 mm; altura externa de 11.8 mm; referência diagonal de 15.5 mm; largura da placa do encoder de 18.5 mm |
| Massa do motor de referência | Approximately 25 g; a relação e a configuração afetam a massa real |
| Tipo de encoder | Encoder magnético Hall incremental de canal duplo AB, apenas nas opções equipadas com encoder |
| Fonte de alimentação do encoder | 3.3V DC ou 5.0V DC |
| Conector do encoder | ZH1.5-6PIN, cabo correspondente incluído com as opções de codificador mostradas |
| Sinal do codificador | Sinais quadrados A/B; resistores de pull-up / modelagem de sinal a bordo; conectar aos níveis de entrada compatíveis do MCU |
| Pulsos base do codificador | 7 PPR no eixo do motor; referência de pulso do eixo de saída = 7 × razão de redução |
| Anel magnético do codificador | 14 polos / 7 pares de polos |
| Frequência de resposta do codificador | 100 kHz |
| Opções de orientação | Arranjo de terminais do motor do mesmo lado ou do lado oposto em relação ao eixo de saída, conforme mostrado; não é uma direção de rotação comandada |
| Opção de eixo traseiro | Motor com um eixo traseiro e sem a placa do codificador Hall mostrada nas opções equipadas com codificador |
Velocidade e Torque por Configuração
Utilize a tabela para a bobina escolhida e a razão de redução.As referências de potência aplicam-se ao motor de entrada de 11 tamanhos ilustrado: 0,55 W a 12V e 0,15 W a 6V. A velocidade, a corrente e o torque são quantidades operacionais diferentes; a velocidade sem carga não é a velocidade nominal.
Desempenho a 12V
| Relação | rpm sem carga | rpm nominal | kgf·cm nominal | N·m nominal | Referência de torque de estancamento, kgf·cm |
|---|---|---|---|---|---|
| 42:1 | 380 | 300 | 0,1 | 0,01 | ≤0,35 |
| 118:1 | 135 | 105 | 0,3 | 0,03 | ≤1,0 |
| 236:1 | 68 | 53 | 0,65 | 0,064 | ≥2.5 |
| 302:1 | 53 | 41 | 0.8 | 0.079 | Não especificado |
| 603:1 | 27 | 20 | 1.6 | 0.16 | Não especificado |
| 1030:1 | 16 | 12 | 2.4 | 0.24 | Não especificado |
Corrente sem carga ≤85 mA; corrente nominal ≤0.23 A; corrente de bloqueio ≤1.0 A.
Desempenho de 6V
| Relação | rpm sem carga | rpm nominal | kgf·cm nominal | N·m nominal | Referência de torque de estancamento, kgf·cm |
|---|---|---|---|---|---|
| 42:1 | 190 | 140 | 0.05 | 0.005 | ≤0.17 |
| 118:1 | 67 | 50 | 0.15 | 0.015 | ≤0.5 |
| 236:1 | 33 | 25 | 0.32 | 0.031 | ≤1.2 |
| 302:1 | 26 | 20 | 0.4 | 0.039 | ≤1.50 |
| 603:1 | 13 | 10 | 0.8 | 0.079 | Não especificado |
| 1030:1 | 8 | 6 | 1.2 | 0.12 | Não especificado |
Corrente sem carga ≤65 mA; corrente nominal ≤0.18 A; corrente de bloqueio ≤0.6 A.
Mantenha a carga de saída abaixo de 3 kgf·cm e evite operação em bloqueio. As referências de bloqueio não estabelecem uma classificação de serviço contínuo. As relações sem um valor de torque de bloqueio separado usam o mesmo teto de carga mecânica de 3 kgf·cm; este teto não é um torque de bloqueio prometido.
Fiação do Encoder
As cores dos fios seguem a liderança de seis fios deste motor, incluindo vermelho M− e branco M+. Não assuma fiação convencional de vermelho positivo. Mantenha a alimentação do motor separada da alimentação Hall de 3.3V/5V.
| Fio | Marcação | Função |
|---|---|---|
| Vermelho | M− | Alimentação do motor negativa |
| Preto | VCC | Alimentação do encoder, 3.3V ou 5.0V |
| Amarelo | C2 / B | Fase B do encoder |
| Verde | C1 / A | Fase A do encoder |
| Azul | GND | Terra do encoder |
| Branco | M+ | Alimentação do motor positiva |
O encoder tem 7 pulsos base por revolução do motor.A referência de pulso do eixo de saída é 7 multiplicado pela relação de caixa de engrenagens selecionada; as convenções de contagem de bordas dependem do controlador. Confirme a compatibilidade do nível lógico antes da conexão.
Guia de Configuração
As opções de orientação descrevem onde a disposição dos terminais do motor se encontra em relação ao eixo de saída nas fotos de comparação; elas não selecionam um comando fixo no sentido horário ou anti-horário. A opção de eixo traseiro é um motor sem a placa do codificador Hall. As relações de placas de aço são rotuladas individualmente; a opção 118:1 não especifica o material da placa. A comparação de aço/cobre é uma referência de família, não um seletor de material adicional.
Aplicações
- Pequenos robôs móveis que utilizam feedback de rotação para controle das rodas, quando a opção de codificador é selecionada.
- Mecanismos de rastreamento compactos e montagens de posicionamento de câmeras que requerem movimento com engrenagens.
- Mecanismos pequenos de manuseio de papel e automação de hobbies ajustados ao torque, velocidade e ciclo de trabalho do motor.
O que está incluído
Um motor com redutor selecionado. As seleções equipadas com encoder incluem a placa de encoder Hall mostrada na imagem e o cabo de seis fios correspondente. A versão com eixo traseiro não tem placa de encoder; nenhum cabo de encoder é implicado. O driver, controlador, fonte de alimentação, rodas e robô ou mecanismo completo não estão incluídos. As fotos de comparação mostram alternativas, não um pacote de dois motores.
Perguntas Frequentes
A opção de eixo traseiro inclui um encoder?
Não. Selecione uma opção de terminal do mesmo lado ou do lado oposto equipada com encoder para feedback A/B Hall.
A placa Hall pode ser alimentada diretamente de 12V?
Não. O encoder utiliza uma fonte separada de 3.3V ou 5.0V; a bobina do motor utiliza a fonte selecionada de 6V ou 12V.
Os 7 PPR são medidos na saída do redutor?
Não. É a referência de pulso do eixo do motor base.Multiplique pela razão de redução para a referência do eixo de saída, depois leve em conta a convenção de contagem do controlador.
As opções de orientação selecionam a direção de rotação do motor?
Não. Elas identificam a disposição dos terminais em relação ao eixo de saída conforme ilustrado.
Detalhes Visuais