CHIHAI GW12T-N20ABHL Motor de Engrenagem DC com Parafuso Sem Fim e Encoder Hall de 7 PPR
CHIHAI GW12T-N20ABHL Motor de Engrenagem DC com Parafuso Sem Fim e Encoder Hall de 7 PPR
CHIHAI MOTOR
Não foi possível carregar a disponibilidade de retirada


Visão Geral
O CHIHAI MOTOR CHF-GW 12T-N 20ABHL é um motor de corrente contínua em miniatura com redução por verme e um encoder magnético Hall AB. Escolha o layout físico do cabo, a relação de redução e a tensão/espira. Cada opção real inclui o motor equipado com encoder e o cabo de conector de seis fios correspondente; a listagem não é um chassi de robô completo ou um kit de controlador.
Características
- Transmissão de engrenagem de verme e redução em metal em um quadro compacto.
- Eixo de saída em forma de D de 3 mm com referência de projeção de 8 mm.
- Feedback AB do eixo do motor de 7 PPR para medição de velocidade e rotação relativa.
- Espiras de motor A 35 e B 45 com dados específicos de tensão separados.
Especificações
| Marca / modelo | CHIHAI MOTOR / CHF-GW 12T-N 20ABHL; imagens da família também marcam GW 12T-N 20VA |
| Construção | Motor de corrente contínua com escovas em miniatura e redutor de engrenagem com encoder AB Hall |
| Opções de enrolamento | 12 V A 35, 6 V A 35, 6 V B 45 ou 3 V B 45 como combinação em estoque |
| Opções de relação | 42: 1, 118: 1, 236: 1, 302: 1, 603: 1, 1030: 1; combinação de fonte de chapa de aço 1030 excluída quando sem estoque |
| Layout de fios | Layout de soldagem do mesmo lado ou do lado oposto conforme mostrado; não é uma direção de rotação comandada |
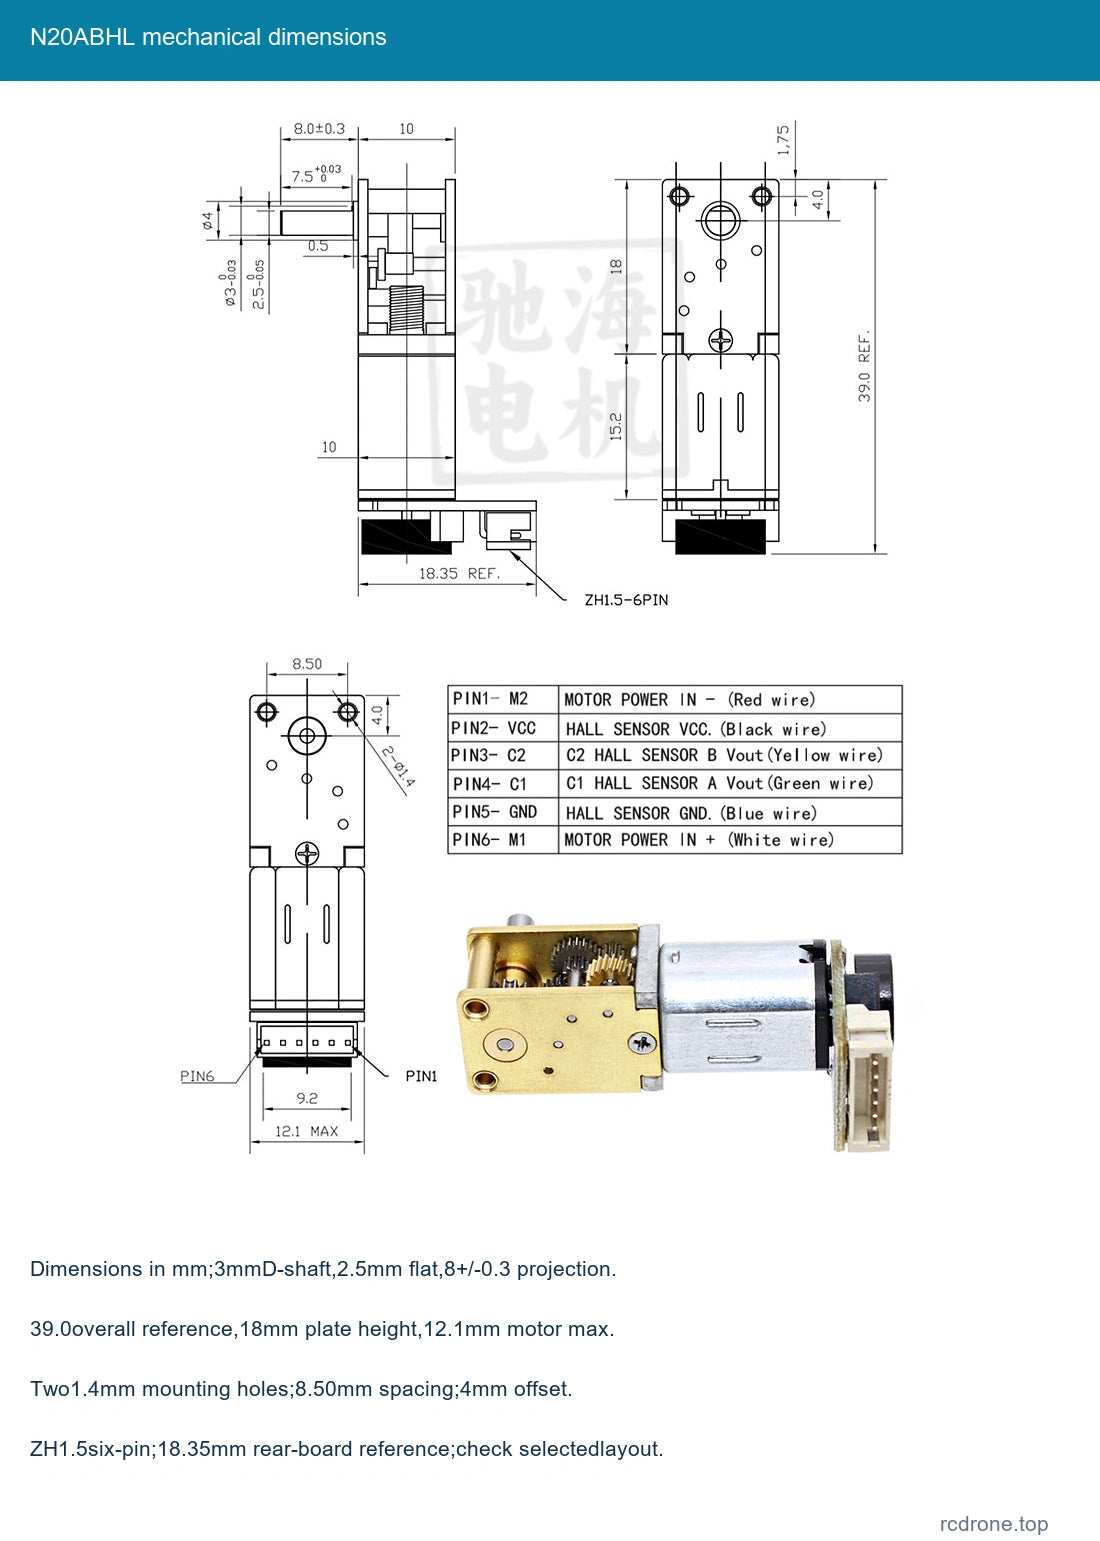
| Eixo | Saída em forma de D de 3 mm, 2.5 mm de largura, projeção de 8±0.3 mm |
| Detalhes do eixo | 7.5 mm referência do colarinho,+0.03/0; 0.5 mm característica do ombro |
| Desenho mecânico | 39.0 mm referência total; 18 mm altura da placa de engrenagem; 10 mm seção da engrenagem e 15.2 mm referências do motor |
| Montagem | Duas furos de 1.4 mm; espaçamento de 8.50 mm; deslocamento de referência de 4.0 mm; referência de borda de 1.75 mm |
| Envelope do motor / encoder | 12.1 mm motor máximo; 18.35 mm referência da placa traseira; conector ZH 1.5 de seis pinos |
| Massa líquida de referência | Approximately 15 g; shipping mass is separate |
| Feedback Hall | AB magnético Hall incremental, 7 PPR eixo do motor, 14 polos/7 pares de polos |
| Fornecimento / saídas Hall | 3.3 V ou 5 V fonte separada; ondas quadradas AB, resistores de pull-up/modelagem de sinal a bordo |
| Resposta / lead | 100 kHz de referência; lead correspondente ZH 1.5-6PIN incluído |
| Comportamento de retenção | A resistência do worm-drive à retroalimentação depende da relação e da carga; não é um freio classificado para segurança |
Desempenho Específico do Enrolamento
Use a linha para o enrolamento e relação reais. O torque nominal e o torque de estol são condições diferentes. Os valores de torque de estol são referências de limite superior e não são classificações de carga contínua. Os rótulos de potência descrevem cada referência de enrolamento sem garantir a potência de saída em cada ponto de operação.
12 V A 35
0.2 W de referência.
| Relação | mA sem carga | rpm sem carga | kgf·cm nominal | rpm nominal | A nominal | A de bloqueio | kgf·cm de bloqueio |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤65 | 550 | 0.05 | 390 | ≤0.15 | ≤0.4 | ≤0.16 |
| 118: 1 | ≤65 | 200 | 0.15 | 140 | ≤0.15 | ≤0.4 | ≤0.4 |
| 236: 1 | ≤65 | 100 | 0.3 | 70 | ≤0.15 | ≤0.4 | ≤0.8 |
| 302: 1 | ≤65 | 78 | 0.4 | 55 | ≤0.15 | ≤0.4 | ≤1.1 |
| 603: 1 | ≤65 | 39 | 0.8 | 27 | ≤0.15 | ≤0.4 | ≤2 |
| 1030: 1 | ≤65 | 22 | 1.2 | 15 | ≤0.15 | ≤0.4 | ≤3 |
6 V A 35
0.1 W referência.
| Relação | mA sem carga | rpm sem carga | kgf·cm nominal | rpm nominal | A nominal | A de bloqueio | kgf·cm de bloqueio |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤35 | 275 | 0.02 | 195 | ≤0.08 | ≤0.2 | ≤0.07 |
| 118: 1 | ≤35 | 98 | 0.07 | 70 | ≤0.08 | ≤0.2 | ≤0.2 |
| 236: 1 | ≤35 | 49 | 0.15 | 35 | ≤0.08 | ≤0.2 | ≤0.4 |
| 302: 1 | ≤35 | 37 | 0.2 | 27 | ≤0.08 | ≤0.2 | ≤0.5 |
| 603: 1 | ≤35 | 19 | 0.4 | 13 | ≤0.08 | ≤0.2 | ≤1 |
| 1030: 1 | ≤65 | 11 | 0.6 | 7 | ≤0.15 | ≤0.4 | ≤1.5 |
6 V B 45
0.6 W referência.
| Relação | mA sem carga | rpm sem carga | kgf·cm nominal | rpm nominal | A nominal | A de bloqueio | kgf·cm de bloqueio |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤80 | 530 | 0.06 | 390 | ≤0.2 | ≤0.65 | ≤0.16 |
| 118: 1 | ≤80 | 190 | 0.16 | 140 | ≤0.2 | ≤0.65 | ≤0.4 |
| 236: 1 | ≤80 | 94 | 0.32 | 70 | ≤0.2 | ≤0.65 | ≤0.8 |
| 302: 1 | ≤80 | 74 | 0.4 | 55 | ≤0.2 | ≤0.65 | ≤1.1 |
| 603: 1 | ≤80 | 37 | 0.8 | 27 | ≤0.2 | ≤0.65 | ≤2 |
| 1030: 1 | ≤80 | 22 | 1.3 | 15 | ≤0.2 | ≤0.65 | ≤3 |
3 V B 45
0.15 W referência.
| Relação | mA sem carga | rpm sem carga | kgf·cm nominal | rpm nominal | A nominal | A de bloqueio | kgf·cm de bloqueio |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤35 | 260 | 0.03 | 195 | ≤0.15 | ≤0.35 | ≤0.07 |
| 118: 1 | ≤35 | 90 | 0.08 | 65 | ≤0.15 | ≤0.35 | ≤0.2 |
| 236: 1 | ≤35 | 45 | 0.16 | 33 | ≤0.15 | ≤0.35 | ≤0.4 |
| 302: 1 | ≤35 | 35 | 0.2 | 26 | ≤0.15 | ≤0.35 | ≤0.5 |
| 603: 1 | ≤35 | 18 | 0.4 | 13 | ≤0.15 | ≤0.35 | ≤1 |
| 1030: 1 | ≤35 | 11 | 0.65 | 7 | ≤0.15 | ≤0.35 | ≤1.5 |
Conexão do Encoder Hall
| Pino | Cor do fio | Sinal | Função |
|---|---|---|---|
| 1 | Vermelho | M 2 | Motor negativo |
| 2 | Preto | VCC | Fonte Hall positiva 3.3/5V |
| 3 | Amarelo | C 2 / B | Saída da fase B do Hall |
| 4 | Verde | C 1 / A | Saída da fase A do Hall |
| 5 | Azul | GND | Terra de alimentação do Hall |
| 6 | Branco | M 1 | Motor positivo |
A ordem dos pinos segue o desenho do conector mecânico. Combine as marcações reais e a orientação do conector antes da conexão. Nunca aplique a alimentação do motor ao Hall VCC ou entradas de sinal. Forneça a placa do Hall separadamente a 3.3 V ou 5 V com lógica de receptor compatível. Alterar a polaridade dos fios do motor inverte a rotação enquanto a polaridade da alimentação do Hall permanece fixa.
7 PPR é a referência base do eixo do motor.Saídas de pulso de referência com a real relação de redução e modo de contagem de bordas do receptor. O gráfico detalhado fornece 294, 826.469, 1652.931, 2112.082, 4224.164 e 7212.8 pulsos para suas seis colunas de relação; estas utilizam reduções reais por trás dos rótulos do seletor nominal. Não substitua estes decimais por uma afirmação precisa baseada apenas em relações nominais arredondadas. O feedback incremental é relativo e não fornece uma posição de partida absoluta.
Seleção e Instalação
O Layout de Fios do Mesmo Lado e do Lado Oposto refere-se ao arranjo de soldagem/conector mostrado em relação ao eixo de saída, não a um comando horário/anti-horário. Verifique o layout selecionado, o ajuste do eixo, os parafusos de montagem e o espaço do encoder antes da montagem. As combinações de chapa de aço 1030 não têm estoque de origem e não são selecionáveis.
Utilize um driver de motor adequado com margem de corrente de partida e proteção.Mantenha detritos fora dos engrenagens expostas e do encoder, evite paradas e reversões abruptas sob carga, e não utilize o comportamento de retenção de verme como um freio de segurança. Nenhuma classificação de carga contínua ou certificada é fornecida.
Aplicações
Mecanismos de robô compactos, pequenos projetos de movimento e montagens miniaturas de pan-tilt ou ajuste que necessitam de rotação com engrenagem e feedback relativo do encoder. Um microcontrolador externo compatível e um driver de motor são necessários para controle de feedback.
O que está incluído
Um motor de engrenagem de verme N 20 com encoder Hall selecionado e cabo de seis fios correspondente. Chassi, rodas, bateria, fonte de alimentação, microcontrolador, driver de motor e robô completo não estão incluídos. Imagens da construção interna ilustram as peças dentro de um motor.
Perguntas Frequentes
Cada opção inclui o encoder?
Sim. Estas opções reais são versões de feedback ABHL.
O controle de rotação Same-Side e Opposite-Side?
Não.Eles identificam o layout físico dos terminais; a rotação depende da polaridade do motor.
Posso usar a tensão do motor para a alimentação do Hall?
Use uma fonte de alimentação Hall separada de 3,3 V ou 5 V e ajuste a bobina do motor selecionada de forma independente.
Um chassi de robô está incluído?
Não. O pacote contém um motor e seu terminal correspondente.
Detalhes Visuais