Placas de Codificador Magnético Hall CHIHAI com Íman Correspondente, 3–17 PPR
Placas de Codificador Magnético Hall CHIHAI com Íman Correspondente, 3–17 PPR
CHIHAI MOTOR
Não foi possível carregar a disponibilidade de retirada


Visão Geral
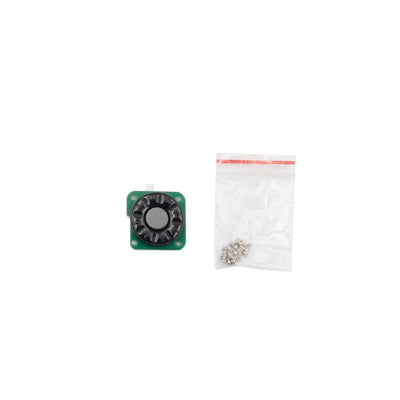
O MOTOR CHIHAI magnético Hall encoder adiciona feedback incremental de eixo de dois canais a uma instalação de motor correspondente. Escolha a família do motor, PPR, conector e arranjo de fios a partir das configurações atuais abaixo. Cada seleção é um acessório de encoder com um ímã correspondente; o motor não está incluído.
Características
- Deteção magnética com dois canais de quadratura para feedback de rotação e direção.
- Ímã multipolar correspondente e layout de placa para a família de motores selecionada.
- Fonte Hall de 3,3 V ou 5 V com resistores de pull-up/modelagem ilustrados.
- Arranjos de conectores PH2.0, XH2.54 e ZH1.5, além de fios específicos do pacote.
Especificações
| Produto | Placa de encoder Hall magnético incremental com íman multipolar correspondente; motor não incluído |
| Marca | CHIHAI MOTOR |
| Fonte Hall | 3.3 V DC ou 5.0 V DC; separado da alimentação do motor |
| Saída | Feedback de onda quadrada de quadratura de dois canais; os rótulos A/B ou C1/C2 variam conforme a placa |
| Resolução | 3, 7, 11, 13 ou 17 PPR conforme selecionado; pulsos da base do eixo do motor, não o número de fios do cabo |
| Pólos do ímã | 6/14/22/26/34 pólos N/S alternados para 3/7/11/13/17 PPR, respetivamente |
| Contagem | Modo de contagem de borda do controlador altera as bordas contadas; a referência de saída da caixa de engrenagens também depende da relação de redução |
| Puxar para cima | As placas ilustradas têm resistores de pull-up/modelagem; correspondem aos níveis lógicos e entradas do controlador |
| 370 referência apenas | Contorno da placa de 25 mm; aproximadamente 2 g placa+ímã excluindo o cabo; resposta de 100 kHz e referência do dispositivo Hall de −40 a +120 °C, não uma classificação para cada pacote |
Guia de Configuração
| Família de ajuste do motor | PPR | Conector | Cabo incluído | Arranjo | Diâmetro externo do ímã Ø mm | Diâmetro do furo do ímã Ø mm |
|---|---|---|---|---|---|---|
| 370 | 11 | PH2.0 | 600 mm de comprimento | Arranjo padrão | 13.5 | 2 |
| 370 | 13 | PH2.0 | 600 mm de comprimento | Arranjo padrão | 13.5 | 2 |
| 370 | 11 | PH2.0 | Sem cabo separado | Arranjo padrão | 13.5 | 2 |
| 370 | 13 | PH2.0 | Sem cabo separado | Arranjo padrão | 13.5 | 2 |
| 260/280 | 11 | PH2.0 | Sem cabo separado | Arranjo padrão | 13.5 | 2 |
| 260/280 | 13 | PH2.0 | Sem fio separado | Arranjo padrão | 13.5 | 2 |
| 520 | 11 | PH2.0 | Sem fio separado | Arranjo padrão | 13.5 | 2 |
| 520 | 13 | PH2.0 | Sem fio separado | Arranjo padrão | 13.5 | 2 |
| 520 | 11 | XH2.54 | Sem fio separado | Arranjo padrão | 13.5 | 2 |
| 520 | 13 | XH2.54 | Sem fio separado | Arranjo padrão | 13.5 | 2 |
| F130/F150/F180 | 11 | PH2.0 | Sem fio separado | Arranjo padrão | 13.5 | 2 |
| F130/F150/F180 | 13 | PH2.0 | Sem fio separado | Arranjo padrão | 13.5 | 2 |
| F130/F150/F180 | 11 | PH2.0 | Fio de 600 mm | Arranjo padrão | 13.5 | 2 |
| F130/F150/F180 | 13 | PH2.0 | Fio de 600 mm | Arranjo padrão | 13.5 | 2 |
| N20 | 7 | ZH1.5 | Sem fio separado | Arranjo padrão | 9.2 | 1 |
| N20 | 3 | ZH1.5 | Fio de 100 mm | Arranjo padrão | 9.4 | 1 |
| N20 | 7 | ZH1.5 | Sem fio separado | Arranjo de solda lateral | 9.2 | 1 |
| N20 | 7 | ZH1.5 | Fio de 40 mm | Arranjo de solda lateral | 9.2 | 1 |
| 030 | 7 | ZH1.5 | Sem fio separado | Arranjo padrão | 9.2 | 1.5 |
| 050 | 7 | ZH1.5 | Sem fio separado | Arranjo padrão | 9.2 | 1.5 |
| 360/380/390 | 17 | PH2.0 | Sem fio separado | Arranjo padrão | 18 | 2.3 |
| 775 | 17 | PH2.0 | Sem fio separado | Arranjo padrão | 18 | 5 |
| 545/555 | 17 | XH2.54 | Sem fio separado | Arranjo padrão | 18 | 3.17 |
Os furos do íman são identificados como referências de ajuste subdimensionadas; as tolerâncias exatas dos furos não são especificadas. Verifique o eixo real, o padrão de montagem da placa, o espaço do íman e o conector antes da montagem. Os nomes das famílias não estabelecem um ajuste universal em todos os rolamentos de motor que têm esse número. A opção 775 utiliza um conector de sinal de 4 pinos mais terminais de motor separados de 2 pinos; não é uma placa de sinal de seis pinos.
Guia de Conexão
As seguintes sequências identificam a ordem dos terminais ilustrados, não um padrão universal de numeração de pinos de plugue. Combine a orientação real da placa e os rótulos da serigrafia. A/B e C1/C2 são os dois canais de feedback; confirme a direção e a convenção de contagem no controlador receptor.
| Configuração | Referência de sinal / terminal ilustrada |
|---|---|
| 370 com fio | M1 verde; VCC azul; B branco; A amarelo; GND preto; M2 vermelho |
| 370 sem fio | M1 / GND / B / A / VCC / M2 |
| 260/280 e 360/380/390 | M1 / GND / A / B / VCC / M2 |
| 520 | M1 / GND / B / A / VCC / M2 |
| F130/F150/F180 | M1 / GND / C2 / C1 / VCC / M2 |
| N20 7 PPR | M2 / VCC / C2 / C1 / GND / M1 |
| N20 3 PPR com fio | M2 verde; VCC azul; C2 branco; C1 amarelo; GND preto; M1 vermelho |
| N20 soldado lateral 40 mm com fio | M2 vermelho; VCC preto; B amarelo; A verde; GND azul; M1 branco |
| 030 / 050 | M2 / VCC / B / A / GND / M1 |
| 775 | PH2.0 sinal de 4 pinos: GND / C1 / C2 / VCC; separada VH3.96 2-pinos de alimentação do motor |
| 545/555 | M1 / GND / A / B / VCC / M2 |
Nunca aplique a tensão de alimentação do motor ao Hall VCC ou saídas de sinal. Utilize a alimentação Hall selecionada de 3,3 V ou 5 V e uma interface lógica compatível. M1/M2 são conexões do motor, não alimentação lógica do encoder. Para as referências de instalação de alta potência 360/380/390, 775 e 545/555, conecte a alimentação do motor diretamente aos terminais de solda do motor onde apropriado, em vez de passar a alta corrente do motor através do pequeno conector. Verifique a capacidade real de corrente do conector e do condutor; não é especificada uma classificação universal de corrente do motor.
Resolução e Instalação
PPR refere-se à referência base do encoder/eixo do motor. Multiplique pela razão de redução real da caixa de engrenagens para uma referência de pulso de saída da caixa de engrenagens e contabilize separadamente para contagem de bordas x1/x2/x4.Um encoder incremental não fornece a posição absoluta do eixo após a energização.
Centralize o ímã fornecido no eixo correspondente e alinhe-o com os sensores Hall sem contacto. Verifique o espaço de montagem, o ajuste do ímã e os sinais estáveis antes da operação. Mantenha a placa protegida contra curtos e danos mecânicos. Um controlador de motor, contador, redutor e mecanismo de montagem são separados.
Aplicações
Feedback de velocidade, contagem de rotação relativa e deteção de direção em projetos de controlo de motor compatíveis, pequenas robóticas, plataformas de equilíbrio e automação.
O que está incluído
Uma placa de encoder Hall selecionada e um disco magnético correspondente. Um cabo separado está incluído apenas em configurações que o nomeiam explicitamente; as referências de cabo 370 e F130 são de 600 mm, o cabo N20 3 PPR é de 100 mm, e o cabo N20 de solda lateral nomeado é de 40 mm. Outras versões de conectores mostram o conector montado na placa sem um cabo solto prometido.Nenhum motor, fonte de alimentação, controlador ou máquina completa está incluído.
FAQ
Significa “11 PPR” um cabo de onze fios?
Não. É a referência de pulsos por revolução, não a contagem de fios.
Posso conectar o VCC do Hall à minha fonte de motor?
Use 3,3 V ou 5 V para o circuito Hall. A voltagem do motor e a voltagem lógica do codificador são separadas.
Cada configuração inclui um cabo?
Não. Selecione uma configuração que nomeie explicitamente o cabo e o comprimento que você precisa.
Ele reportará uma posição absoluta do eixo?
Não. Ele fornece feedback quadrático incremental; a posição absoluta requer uma estratégia de referência separada.
Detalhes Visuais