


DSpower DS-P008 Motor Servo CAN Bus, 14–22 V, 15 kgf·cm para Direção AGV
DSpower DS-P008 Motor Servo CAN Bus, 14–22 V, 15 kgf·cm para Direção AGV
DSpower
Preço normal
$127.00 USD
Preço normal
Preço de venda
$127.00 USD
Preço unitário
por
Impostos incluídos.
Envio calculado no momento do pagamento.
Não foi possível carregar a disponibilidade de retirada


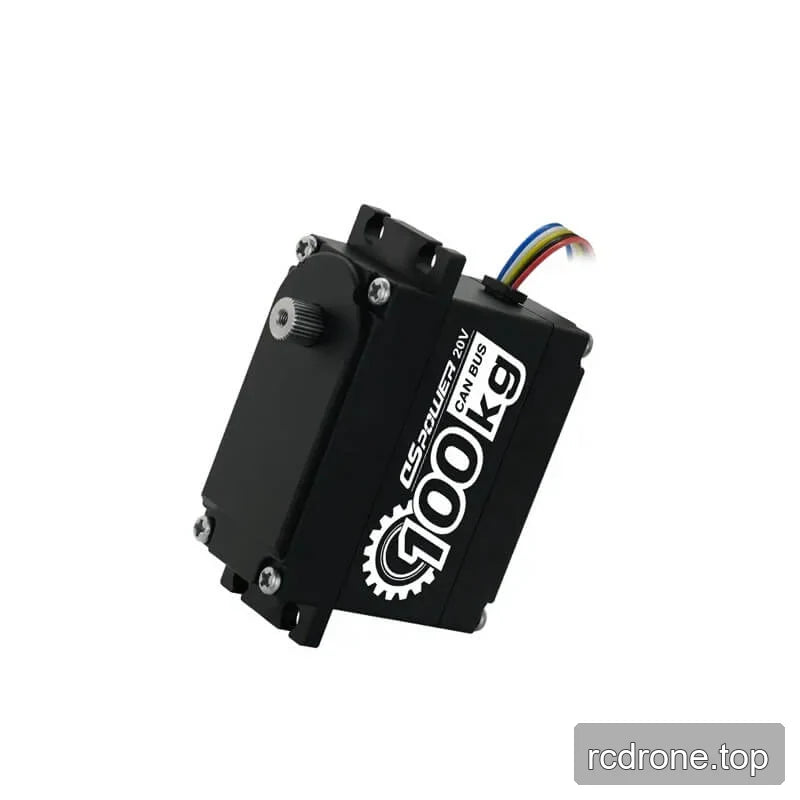
Visão Geral
O DSpower DS-P008 motor de servo CAN bus é destinado a tarefas de movimento e direção robótica, incluindo a direção de AGV. Funciona com uma tensão de 14–22 V DC, com adaptação declarada para uma fonte de alimentação externa de 20 V, e fornece um torque nominal de 15 kgf·cm com um percurso de operação de 360°. A comunicação CAN, um eixo de saída 30T / D8, rotação CCW e um retrocesso de ≤1° suportam o controle e a integração mecânica.
Características
- Interface de comunicação CAN bus.
- Construção sem escovas com codificação magnética.
- Design de engrenagem de alta precisão e alta resistência.
- Design de embreagem de alto torque declarado com um rotor bloqueado de 100 kg e embreagem de 50 kg.
- Teste de rotação contínua declarado de 1.000 horas.
- Classificação de impermeabilidade IPX5 e um corpo em liga de alumínio descrito para dissipação de calor.
- Proteção contra rotor bloqueado em camadas, temperatura e tensão, indicada para ajudar a prevenir o sobreaquecimento do motor ou saltos de engrenagem devido a colisões acidentais.
Especificações
| Parâmetro | Valor |
|---|---|
| Tensão de operação | 14–22 V DC |
| Adaptação da fonte de alimentação | 20 V tensão da fonte de alimentação externa |
| Corrente estática | TBD |
| Corrente de bloqueio | ≤3.5 A |
| Torque nominal | 15 kgf·cm |
| Direção de rotação | CCW |
| Velocidade sem carga | ≤0.27 seg/60° |
| Velocidade de controle em malha fechada | 0.25 seg/60° |
| Intervalo de largura de pulso | 0–4096 |
| Ângulo de viagem operacional | 360° |
| L&Desvio de ângulo R | TBD |
| Posição virtual mecânica | ≤1° |
| Folga | ≤1° |
| Peso | TBD |
| Interface de comunicação | CAN |
| Eixo de saída | 30T / D8 |
| Proteção contra ingressos | IPX5 |
| Condições de temperatura e humidade | -25 °C a +70 °C; ≤90% HR |
DS P008 1 DSpower Servo Motor — Documento do Produto (PDF)
Aplicações
- Veículos AGV e direção de carros AGV: Controle CAN e suporte de viagem operacional de 360° para integração de atuador.
- Direção de veículos pequenos com tração às quatro rodas: as funções de embreagem e proteção mencionadas são relevantes para mecanismos de direção sujeitos a eventos de rotor bloqueado ou colisão.
- Braços robóticos, robôs humanoides, exoesqueletos, robôs quadrúpedes, robôs ARU e robôs de inspeção: adequados para tarefas de movimento rotativo controlado que requerem a interface CAN e o formato de eixo de saída listados.
Detalhes Visuais
Exemplos de Aplicação





