


Motor de Torque com Rotor Interno EYOU PH08N, Relação de Engrenagem 51/101, Encoder Duplo para Robótica
Motor de Torque com Rotor Interno EYOU PH08N, Relação de Engrenagem 51/101, Encoder Duplo para Robótica
EYOU
Preço normal
$609.00 USD
Preço normal
Preço de venda
$609.00 USD
Preço unitário
por
Impostos incluídos.
Envio calculado no momento do pagamento.
Não foi possível carregar a disponibilidade de retirada


Visão Geral
O EYOU PH08N é um motor de torque de rotor interno oferecido sem freio, com opções de relação de engrenagem selecionáveis de 51 ou 101 para robôs humanoides, braços robóticos, exoesqueletos, robôs quadrúpedes, veículos AGV e robôs ARU. Ambas as opções utilizam uma tensão de operação de 24–36 V, potência nominal de 36 W, um codificador magnético dual de 19 bits e um diâmetro listado de 40 mm. Escolha a relação de acordo com a sua velocidade listada, torque nominal e torque de pico.
Características
- Motor de torque de rotor interno com um codificador magnético dual.
- Extremidade voltada para a saída com uma abertura circular central, padrão de furos de montagem circular e fixadores de perímetro.
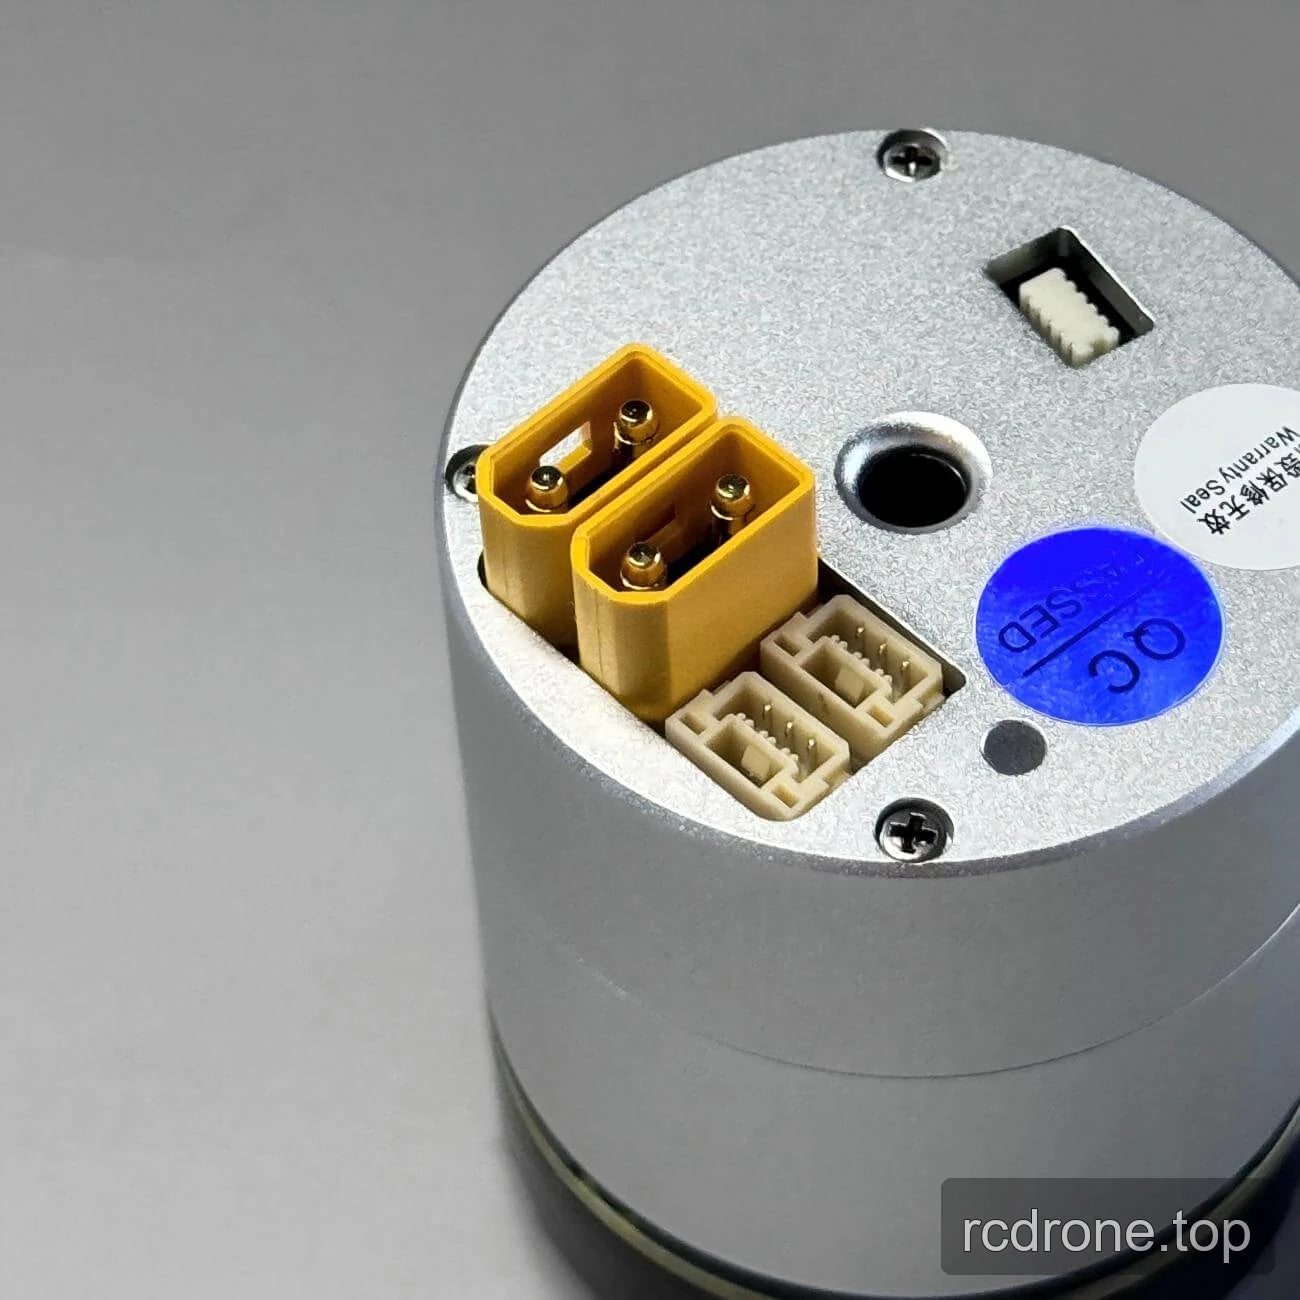
- Painel traseiro com dois conectores amarelos de dois contatos, dois conectores multipinos brancos, uma pequena porta ou recesso retangular e um conector dentado branco rebaixado.
- Corpo cilíndrico prateado com um anel preto na extremidade de saída.
Especificações
Especificações de desempenho e elétricas
| Parâmetro | Relação de Transmissão 51 | Relação de Transmissão 101 |
|---|---|---|
| Modelo | PH08 | PH08 |
| Tipo de Motor | Motor de Torque de Rotor Interno | Motor de Torque de Rotor Interno |
| Diâmetro | 40 mm | 40 mm |
| Diâmetro do Furo Passante | 4.6 mm | 4.6 mm |
| Peso (Com Freio / Sem Freio) | /185 g | /185 g |
| Folga | 15 arcsec | 15 arcsec |
| Ruído | <70 dB | <70 dB |
| Faixa de Temperatura | -20 a 80 °C | -20 a 80 °C |
| Tensão de Operação | 24–36 V | 24–36 V |
| Potência Nominal | 36 W | 36 W |
| Relação de Transmissão | 51 | 101 |
| Velocidade Nominal | 60 rpm | 30 rpm |
| Torque Nominal | 1 N·m | 1.6 N·m |
| Torque Máximo | 2.8 N·m | 3.5 N·m |
| Precisão do Encoder | 19 bit | 19 bit |
| Tipo de Encoder | Encoder Magnético Duplo | Encoder Magnético Duplo |
Dimensões do desenho de instalação
As seguintes dimensões e referências de montagem estão indicadas no desenho de instalação PH08.
| Referência do desenho | Valor |
|---|---|
| Diâmetro total do corpo | Ø39.5 ±0.1 |
| Comprimento total | 43.8 ±0.05 |
| Padrão de montagem | Ø36 com 8 furos roscados M2, profundidade 4 |
| Padrão de montagem | Ø26 com 8 furos roscados M1.6, profundidade 3 |
| Furos | Oito furos Ø2, profundidade 5 |
| Abertura central na face traseira | Ø4.4 |
| Referência angular da face de montagem frontal | 22.5° |
| Diâmetro da interface lateral | Ø29.5 |
| Dimensão da área de interface | 30 |
| Dimensões da área de interface frontal | 9 e 4.5 |
| Seção detalhada da interface | 2.5 ±0.02 |
| Seção de interface detalhada | 3.5 |
| Referência de posição | “Posicionar usando esta localização.” |
Motor EYOU PH08 — Modelo 3D (STP)
PH08 — Desenho de Instalação (PDF)
Aplicações
- Robôs humanoides
- Braços robóticos
- Exoesqueletos
- Robôs quadrúpedes
- Veículos AGV
- Robôs ARU
Detalhes Visuais
Visualizações do Produto


Interfaces e Conexões


Dimensões e Construção



