Motor de Torque com Rotor Interno EYOU PH11, 24–36 V, para Robôs Humanóides
Motor de Torque com Rotor Interno EYOU PH11, 24–36 V, para Robôs Humanóides
EYOU
Preço normal
$759.00 USD
Preço normal
Preço de venda
$759.00 USD
Preço unitário
por
Impostos incluídos.
Envio calculado no momento do pagamento.
Não foi possível carregar a disponibilidade de retirada


Visão Geral
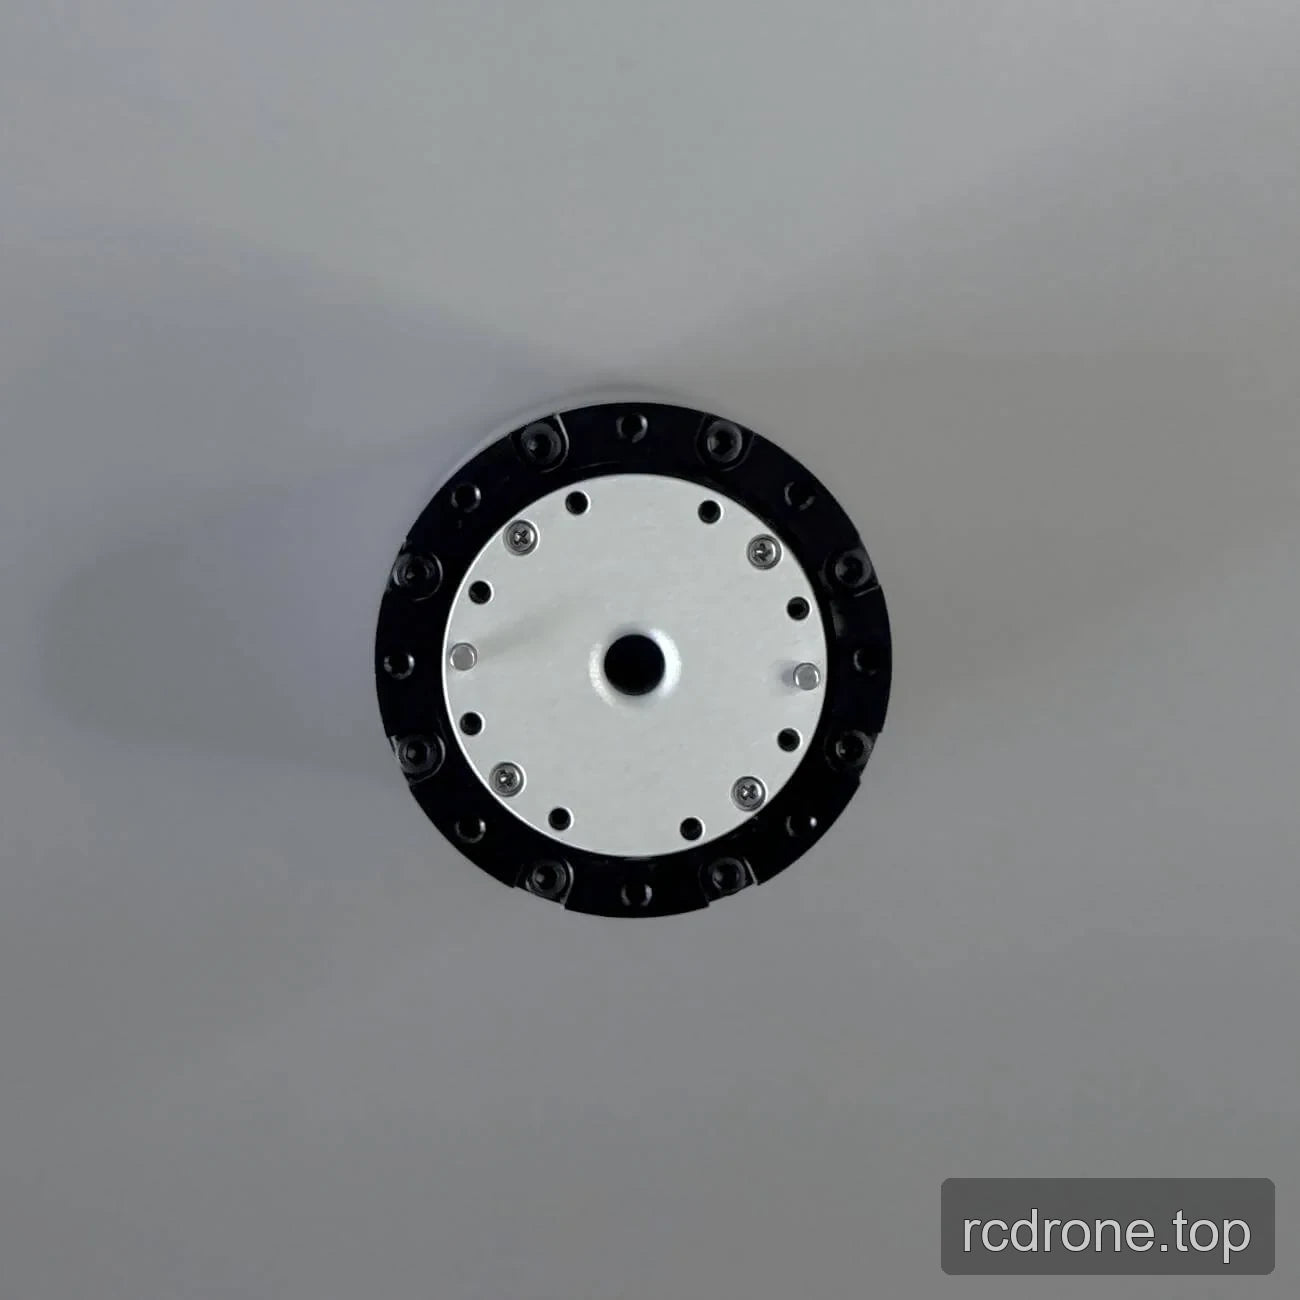
O EYOU PH11 é um motor de torque de rotor interno para robôs humanoides, braços robóticos, exoesqueletos, robôs quadrúpedes, veículos AGV e robôs ARU. Funciona a 24–36 V e é oferecido como PH11B com travão ou PH11N sem travão, com seleções de relação de 51 ou 101. As seleções de relação fornecem valores distintos de velocidade nominal e torque para corresponder o motor ao perfil de movimento requerido.
Características
- Motor de torque de rotor interno motor design
- Encoder magnético duplo com precisão de 19 bits
- Furo de 6 mm
- 15 arcsec de folga
- Ruído: <70 dB
- Faixa de temperatura de operação: −20 a 80 °C
Especificações
| Parâmetro | Relação de engrenagem 51 | Relação de engrenagem 101 |
|---|---|---|
| Modelo | PH11 | PH11 |
| Tipo de motor | Motor de torque de rotor interno | Motor de torque de rotor interno |
| Diâmetro | 52 mm | 52 mm |
| Diâmetro do furo ID | 6 mm | 6 mm |
| Peso (com freio / sem freio) | 495 / 434 g | 495 / 434 g |
| Folga | 15 arcsec | 15 arcsec |
| Ruído | <70 dB | <70 dB |
| Faixa de temperatura | −20 a 80 °C | −20 a 80 °C |
| Tensão de operação | 24–36 V | 24–36 V |
| Potência nominal | 120 W | 120 W |
| Relação de engrenagem | 51 | 101 |
| Velocidade nominal | 60 rpm | 30 rpm |
| Torque nominal | 3.5 N·m | 6.8 N·m |
| Torque de pico | 6.8 N·m | 13 N·m |
| Precisão do encoder | 19-bit | 19-bit |
| Tipo de encoder | Encoder magnético duplo | Encoder magnético duplo |
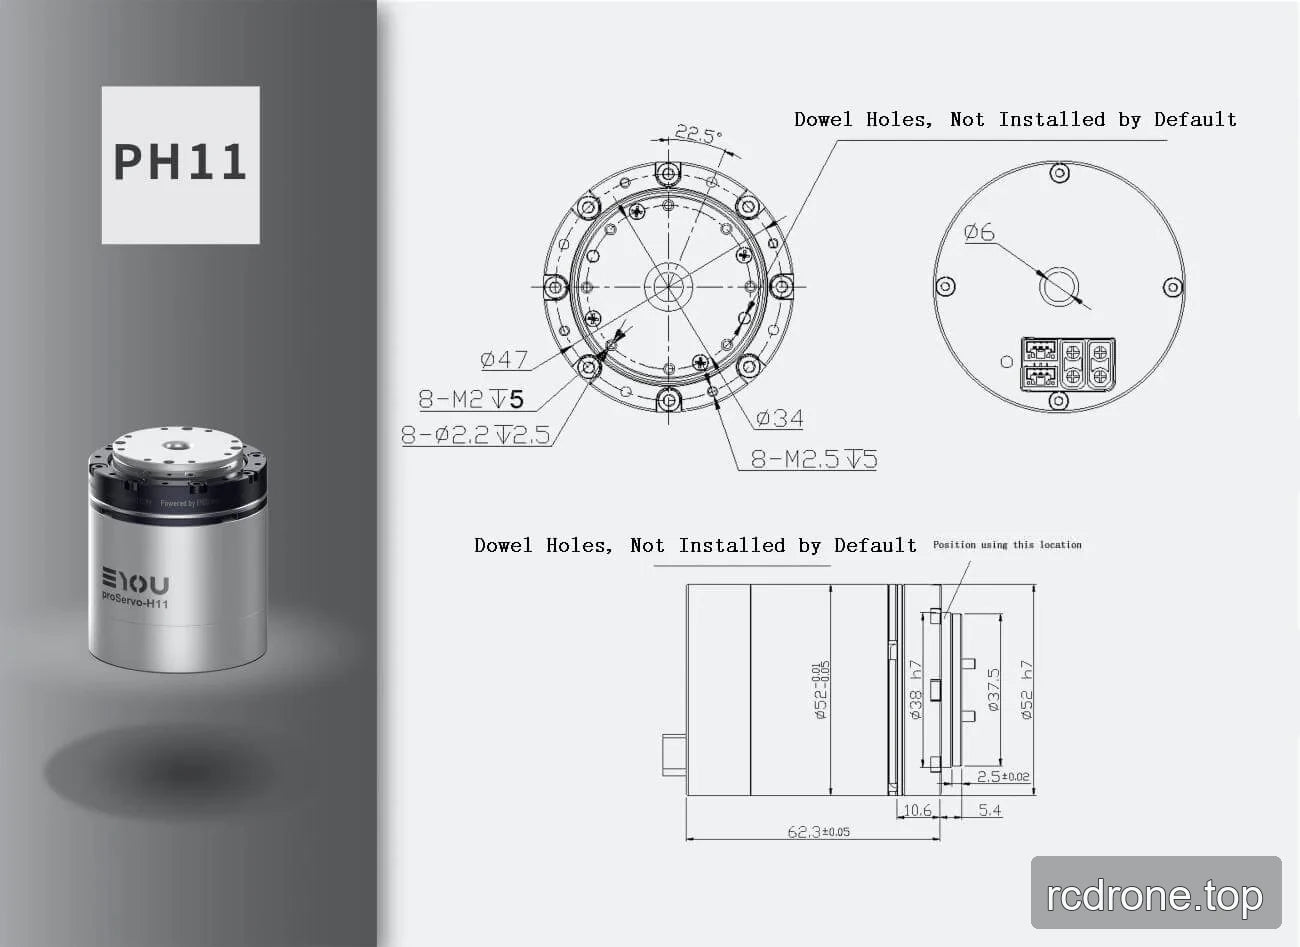
Detalhes do desenho de instalação
| Item do desenho | Valor especificado |
|---|---|
| Comprimento total | 62.3 ±0.05 |
| Diâmetro da carcaça | Ø58 ±0.2 |
| Dimensão do círculo de montagem | Ø47 |
| Dimensão | Ø34 |
| Característica central | Ø6 |
| Característica | Ø38 H7 |
| Característica | Ø52 H7 |
| Dimensão | 23.7 |
| Dimensão | 2.5 ±0.02 |
| Dimensões | 10.6 e 5.4 |
| Furos roscados | 8 × M2, profundidade 5 |
| Furos | 8 × Ø2.2, profundidade 2.5 |
| Furos roscados | 8 × M2.5, profundidade 5 |
| Padrão de espaçamento dos orifícios de montagem | 22.5° |
| Furos de cavilha | Não instalado por padrão |
Aplicações
- Robôs humanoides
- Braços robóticos
- Exoesqueletos
- Robôs quadrúpedes
- Veículos AGV
- Robôs ARU
Documentos Técnicos
Motor EYOU PH11 — Modelo 3D (STP)
PH11 — Desenho de Instalação (PDF)
Detalhes Visuais
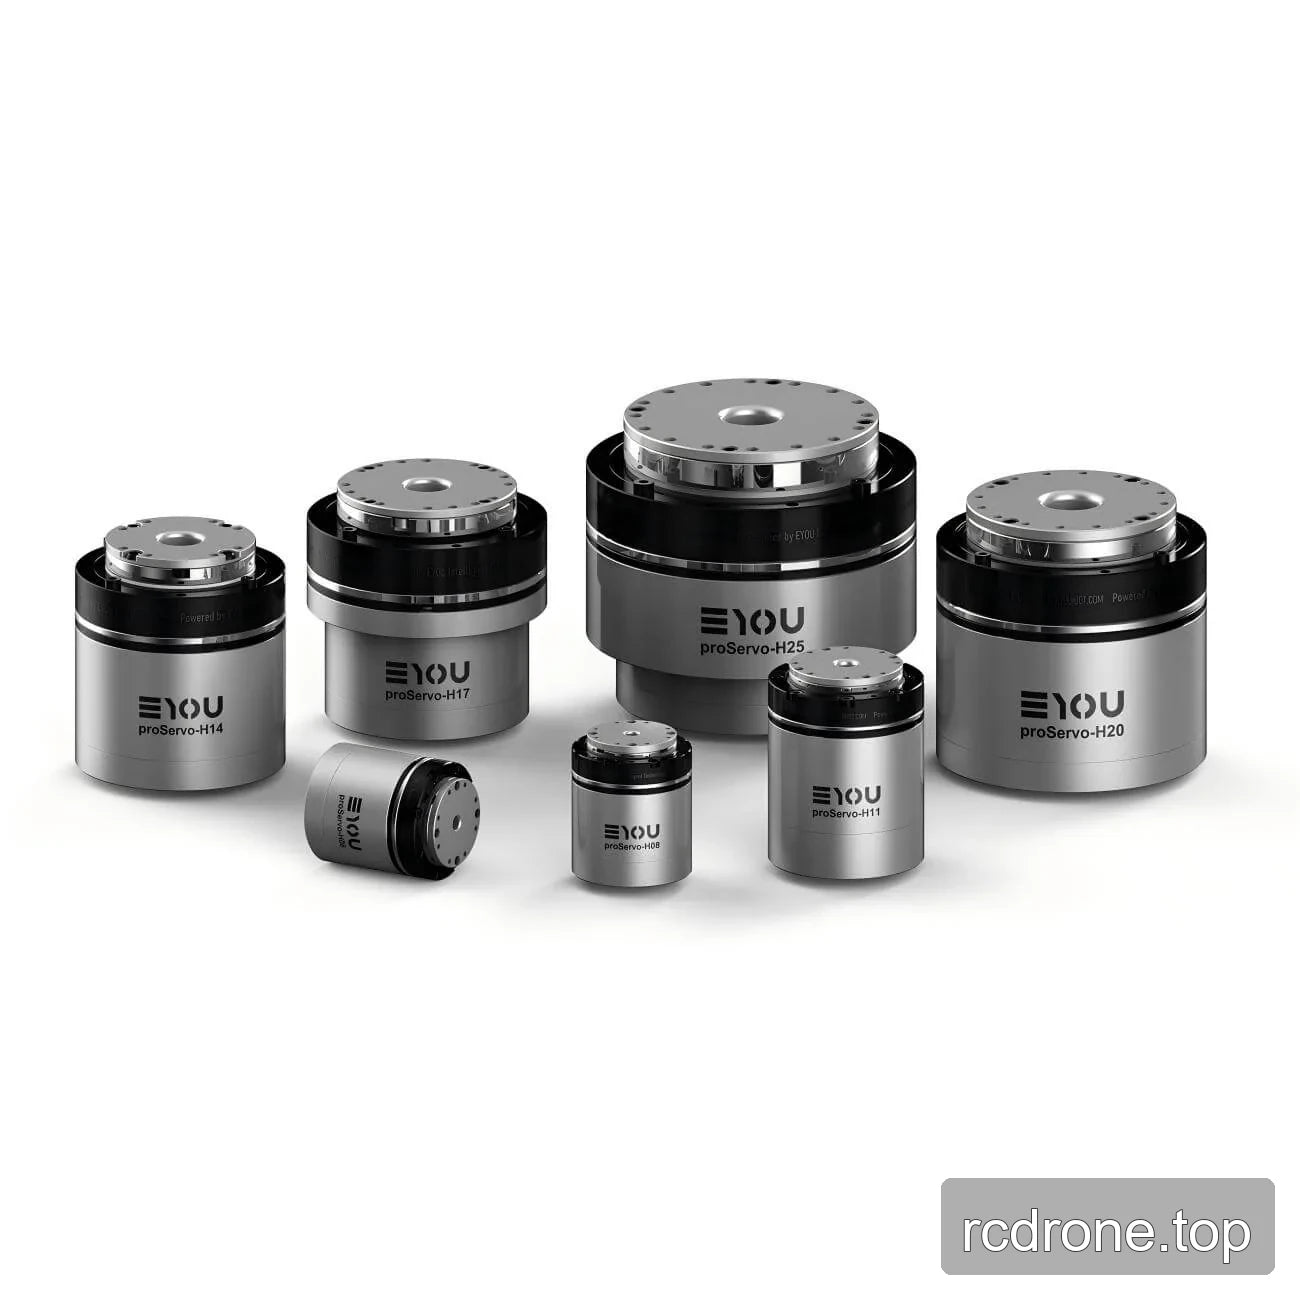
Detalhes Adicionais do Produto
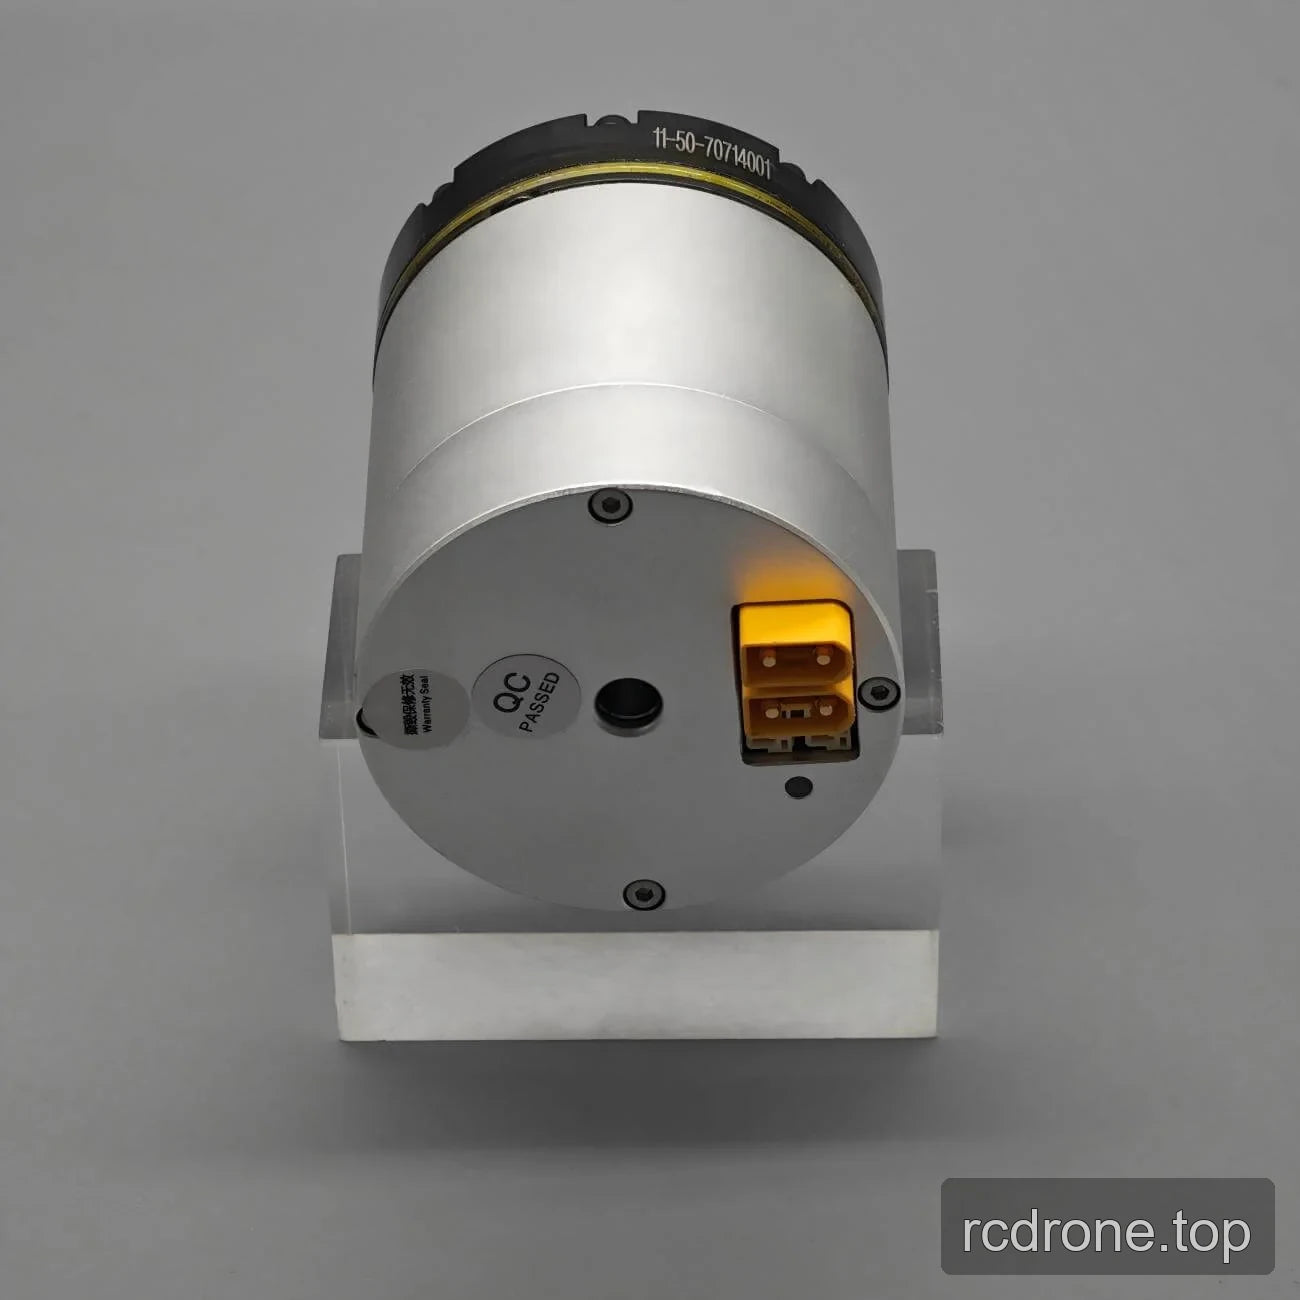
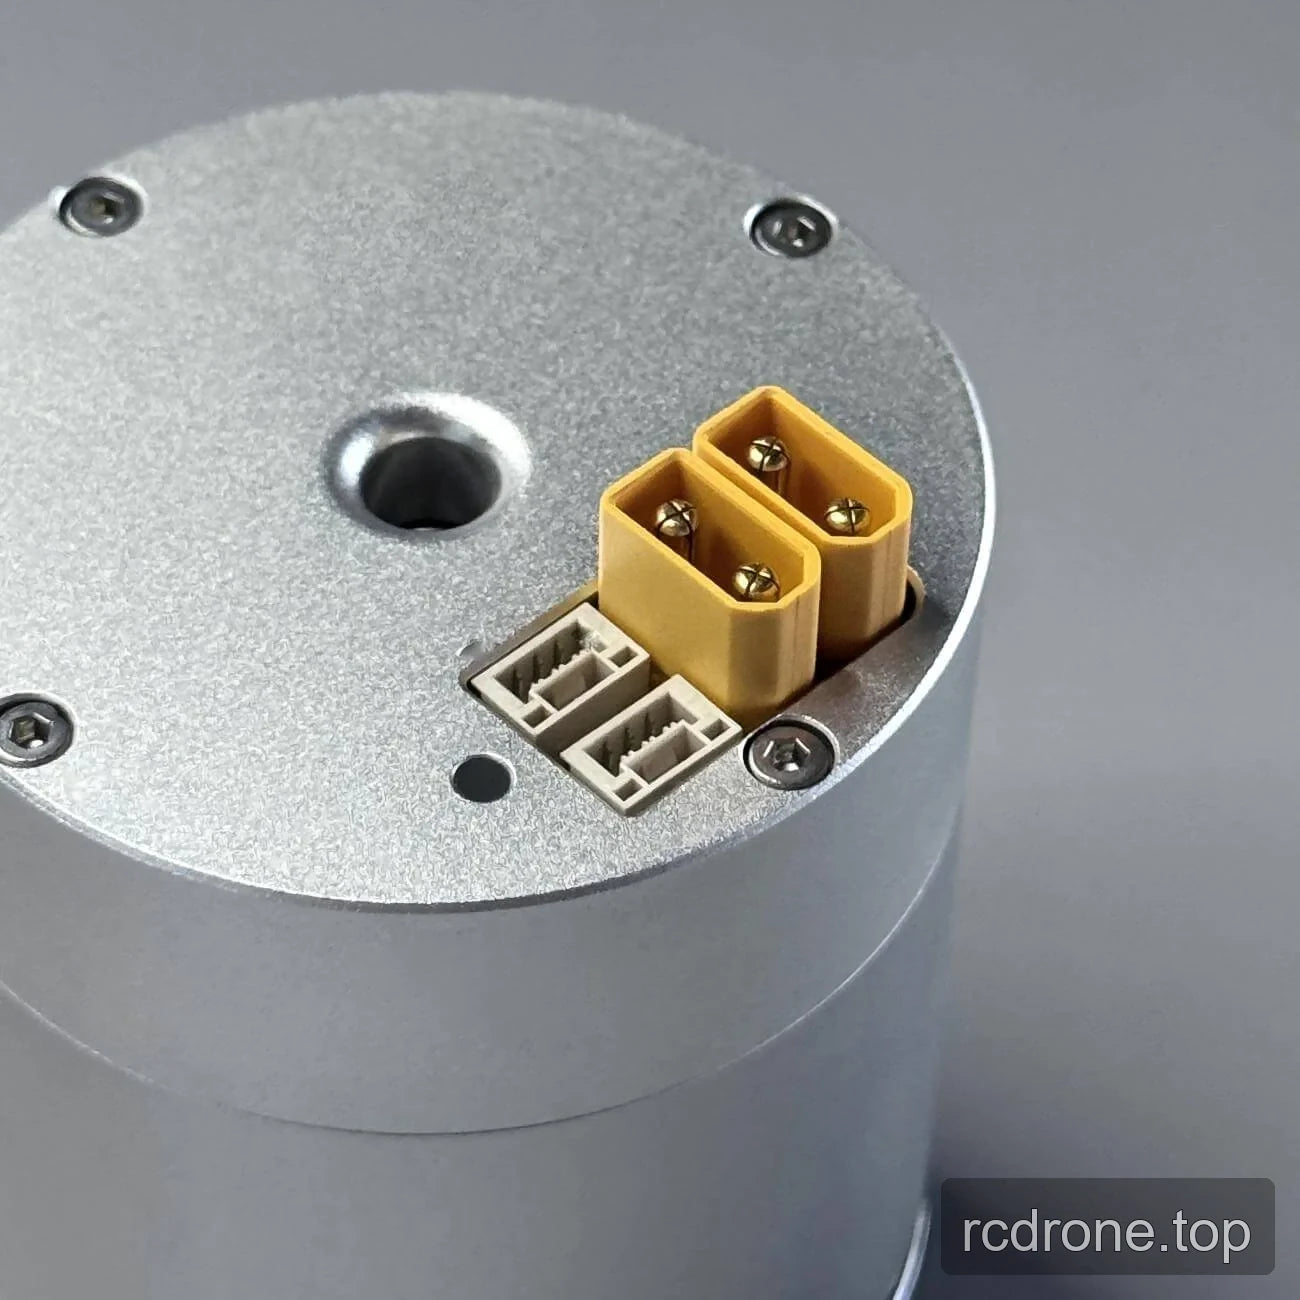
Interfaces e Conexões
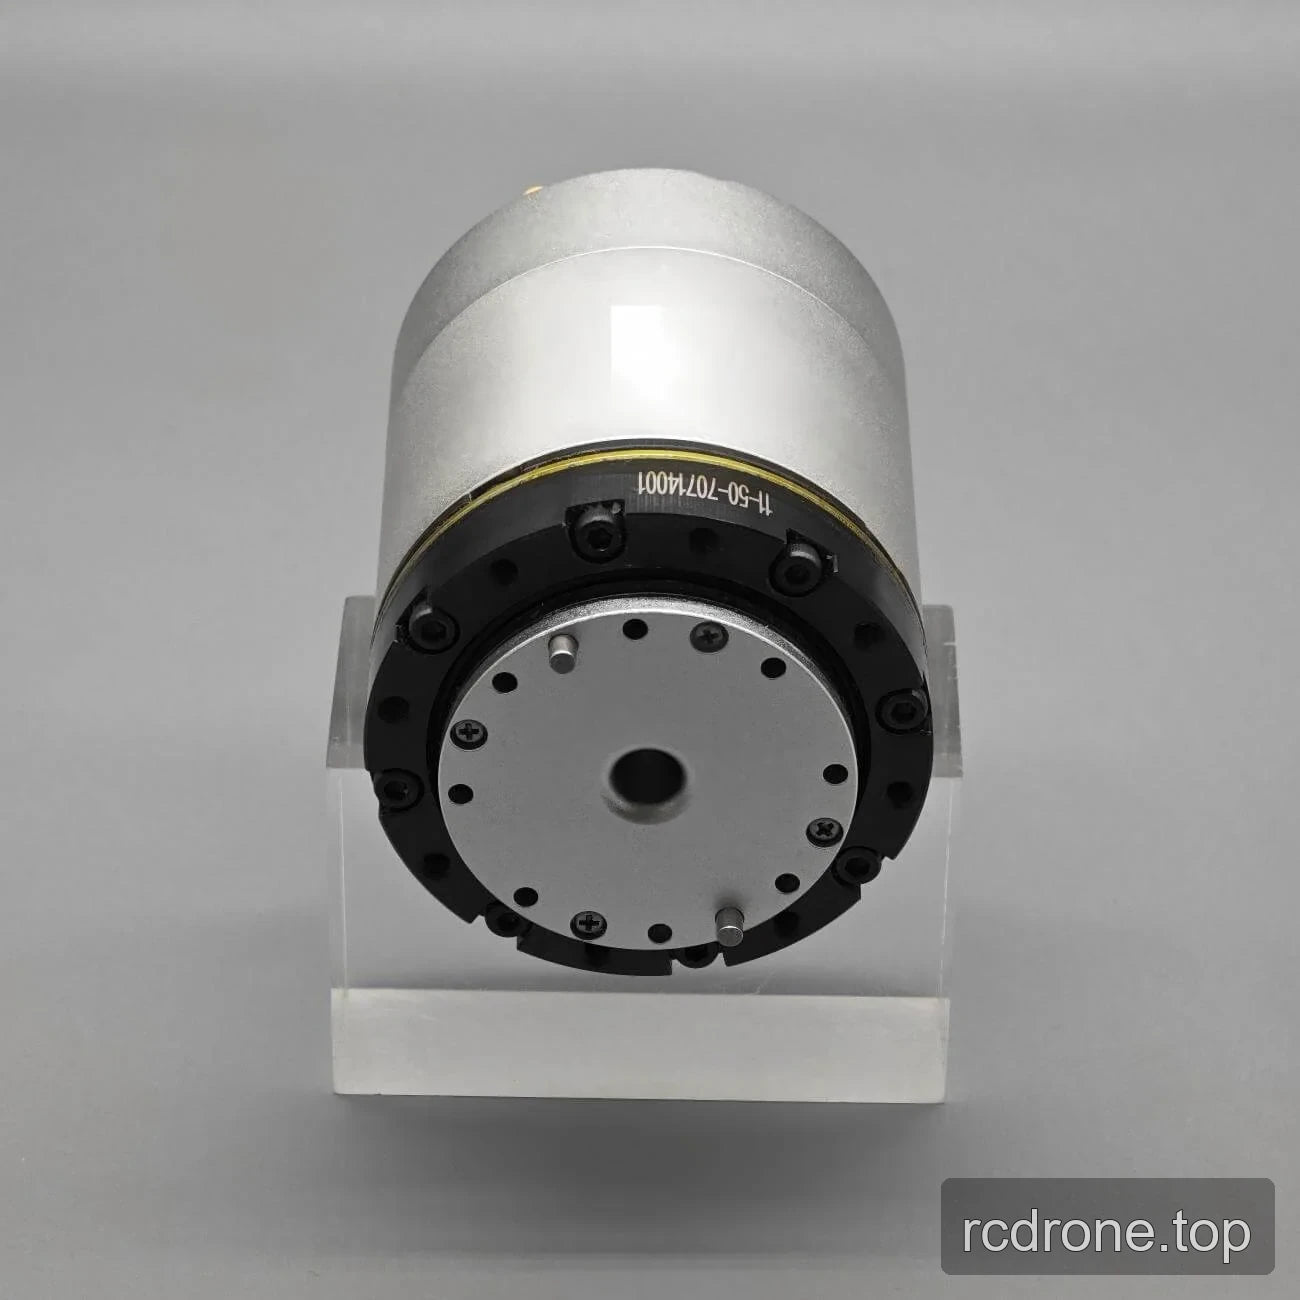
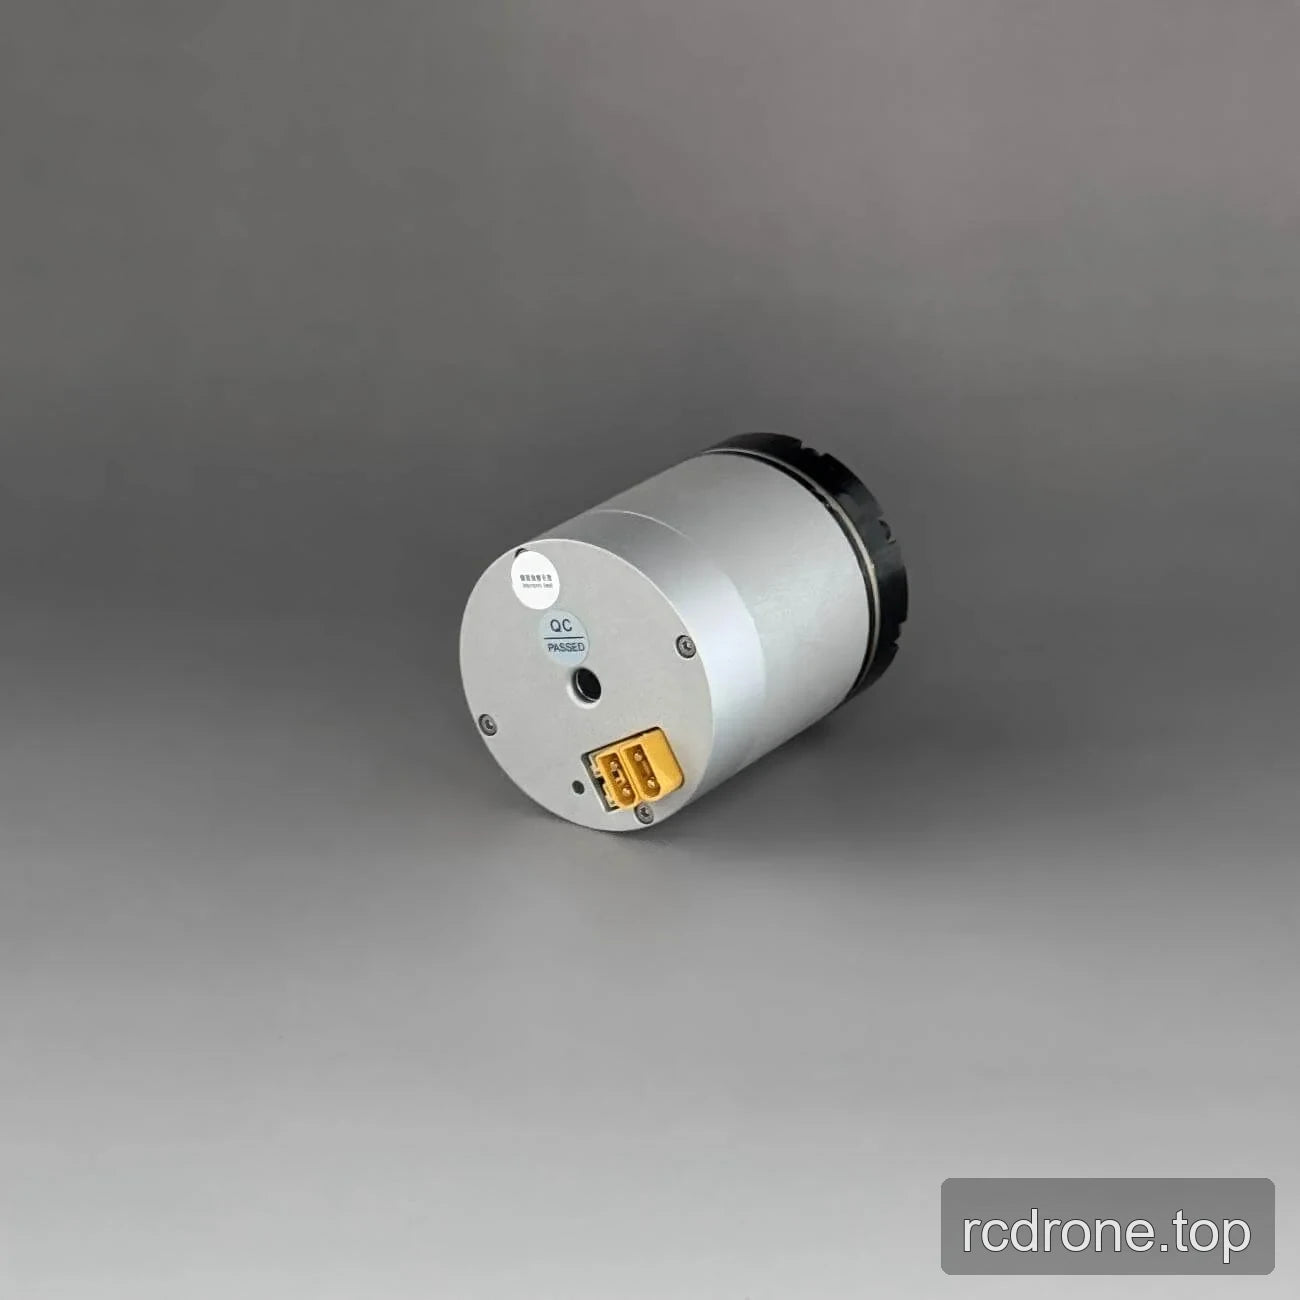
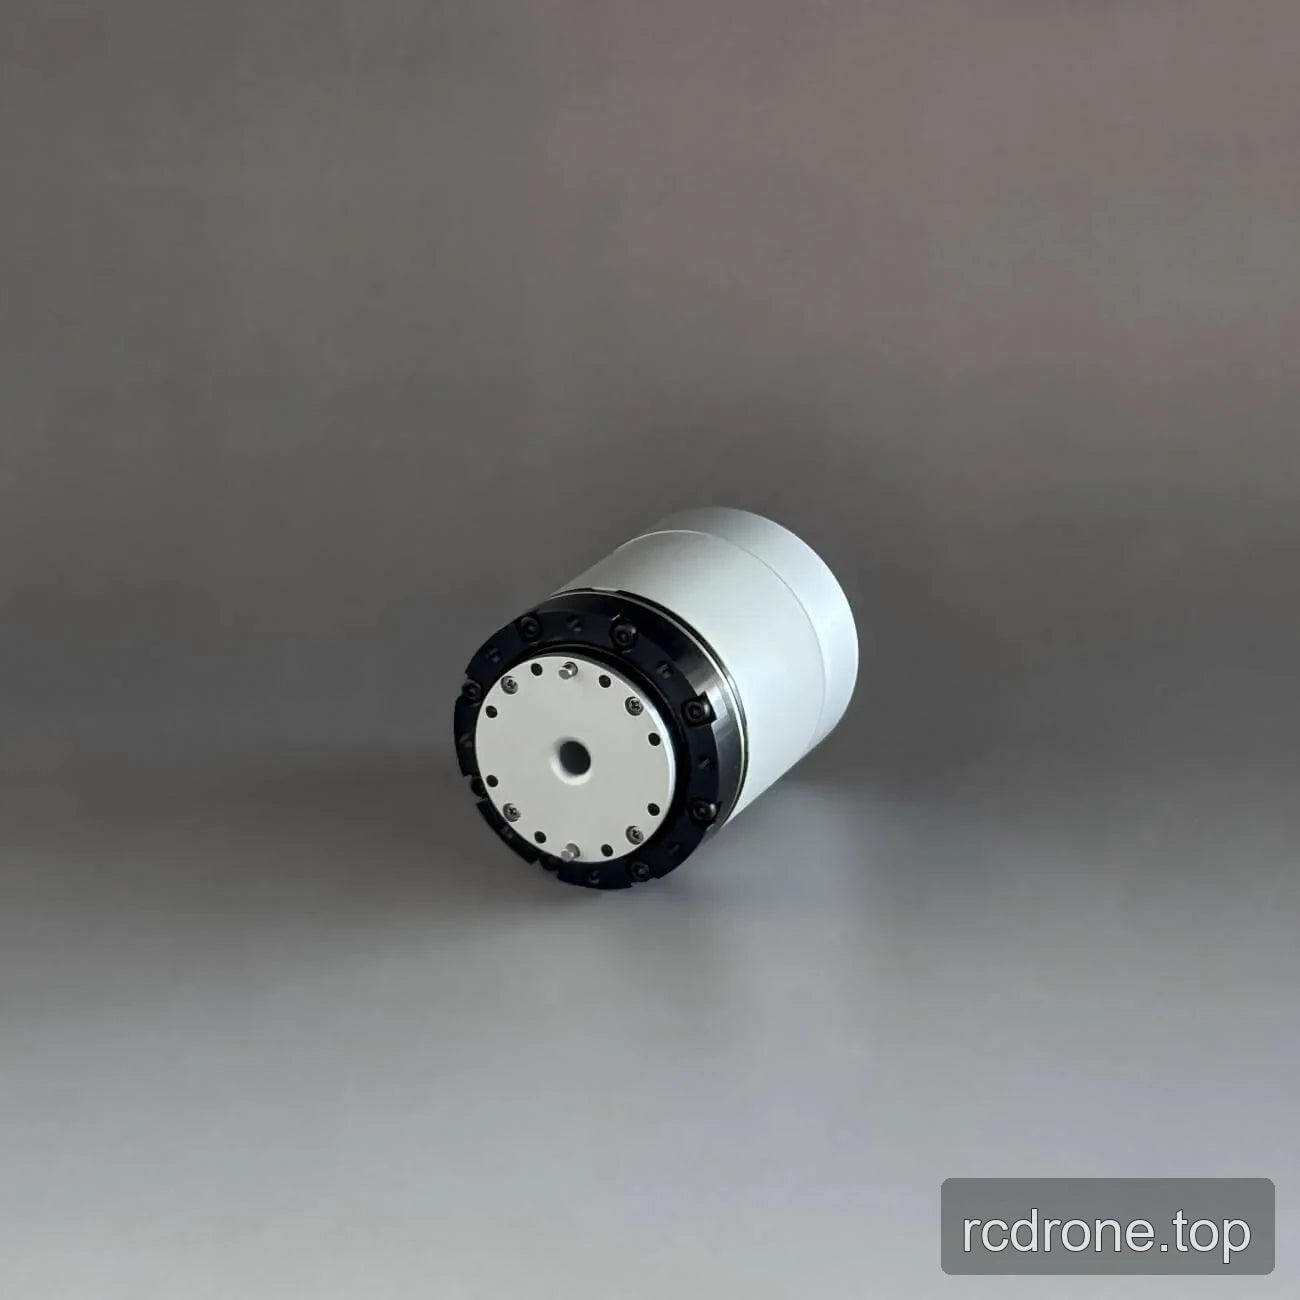
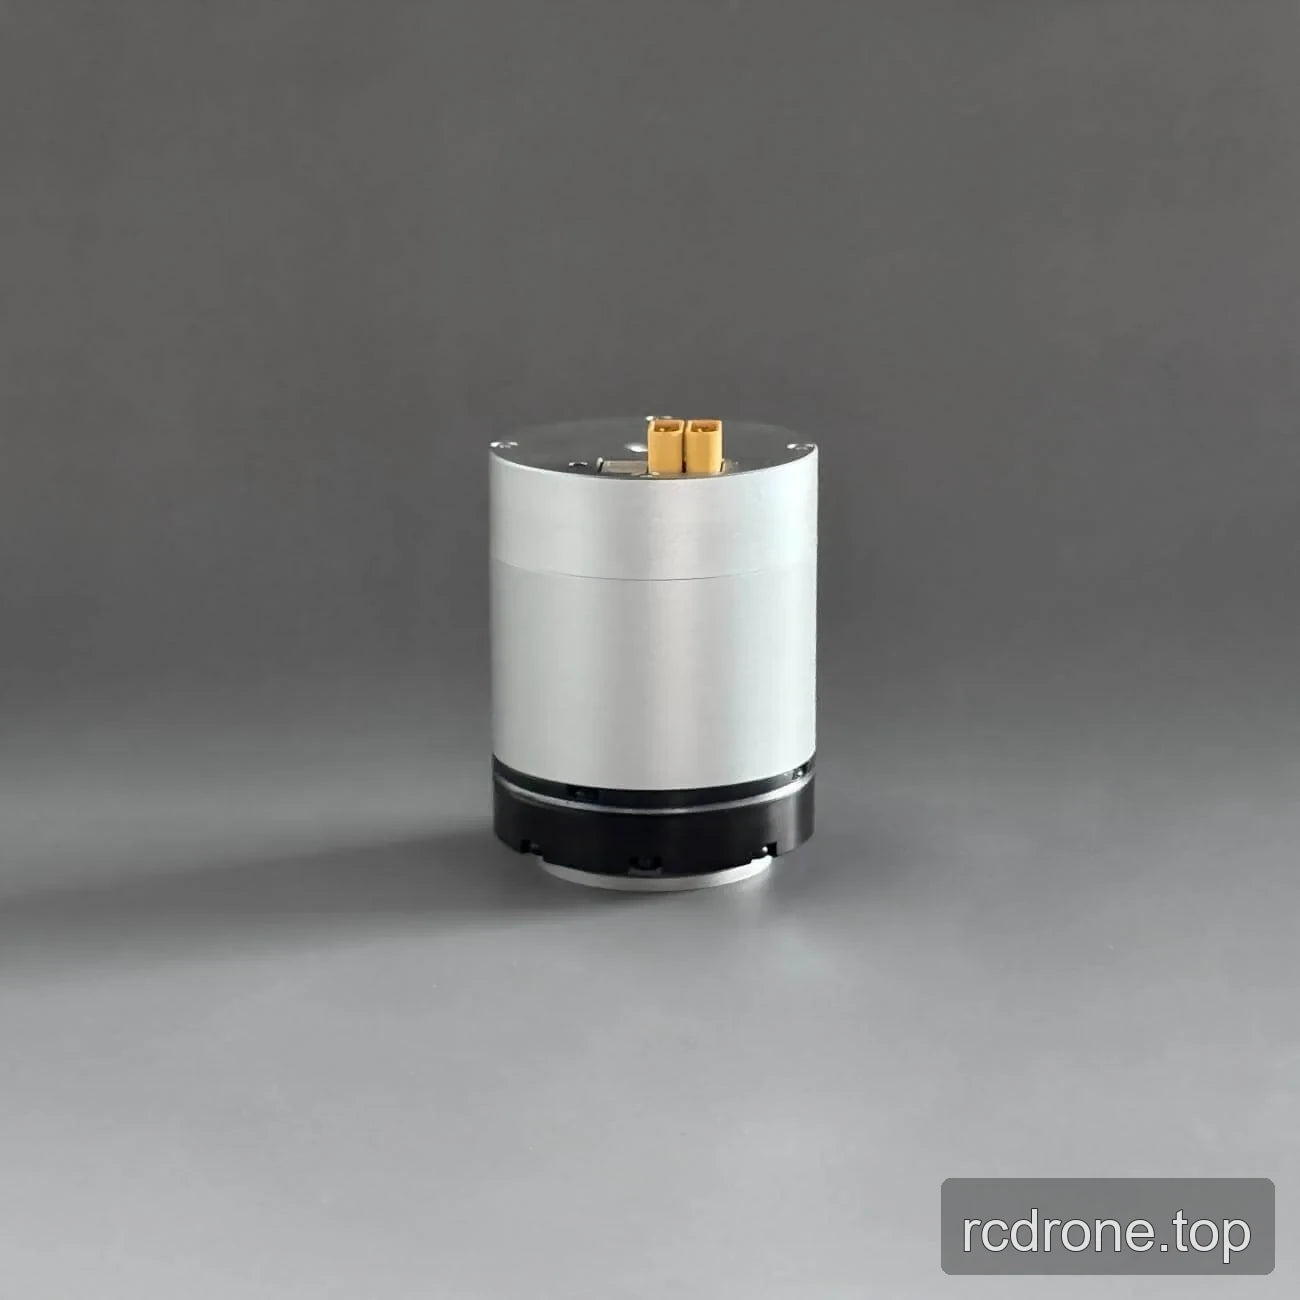
Visualizações do Produto
Dimensões e Construção