Motor de Junta Robótica EYOU PH17, Motor de Binário com Rotor Interno de 80 mm, Relação 51/101
Motor de Junta Robótica EYOU PH17, Motor de Binário com Rotor Interno de 80 mm, Relação 51/101
EYOU
Preço normal
$873.00 USD
Preço normal
Preço de venda
$873.00 USD
Preço unitário
por
Impostos incluídos.
Envio calculado no momento do pagamento.
Não foi possível carregar a disponibilidade de retirada


Visão Geral
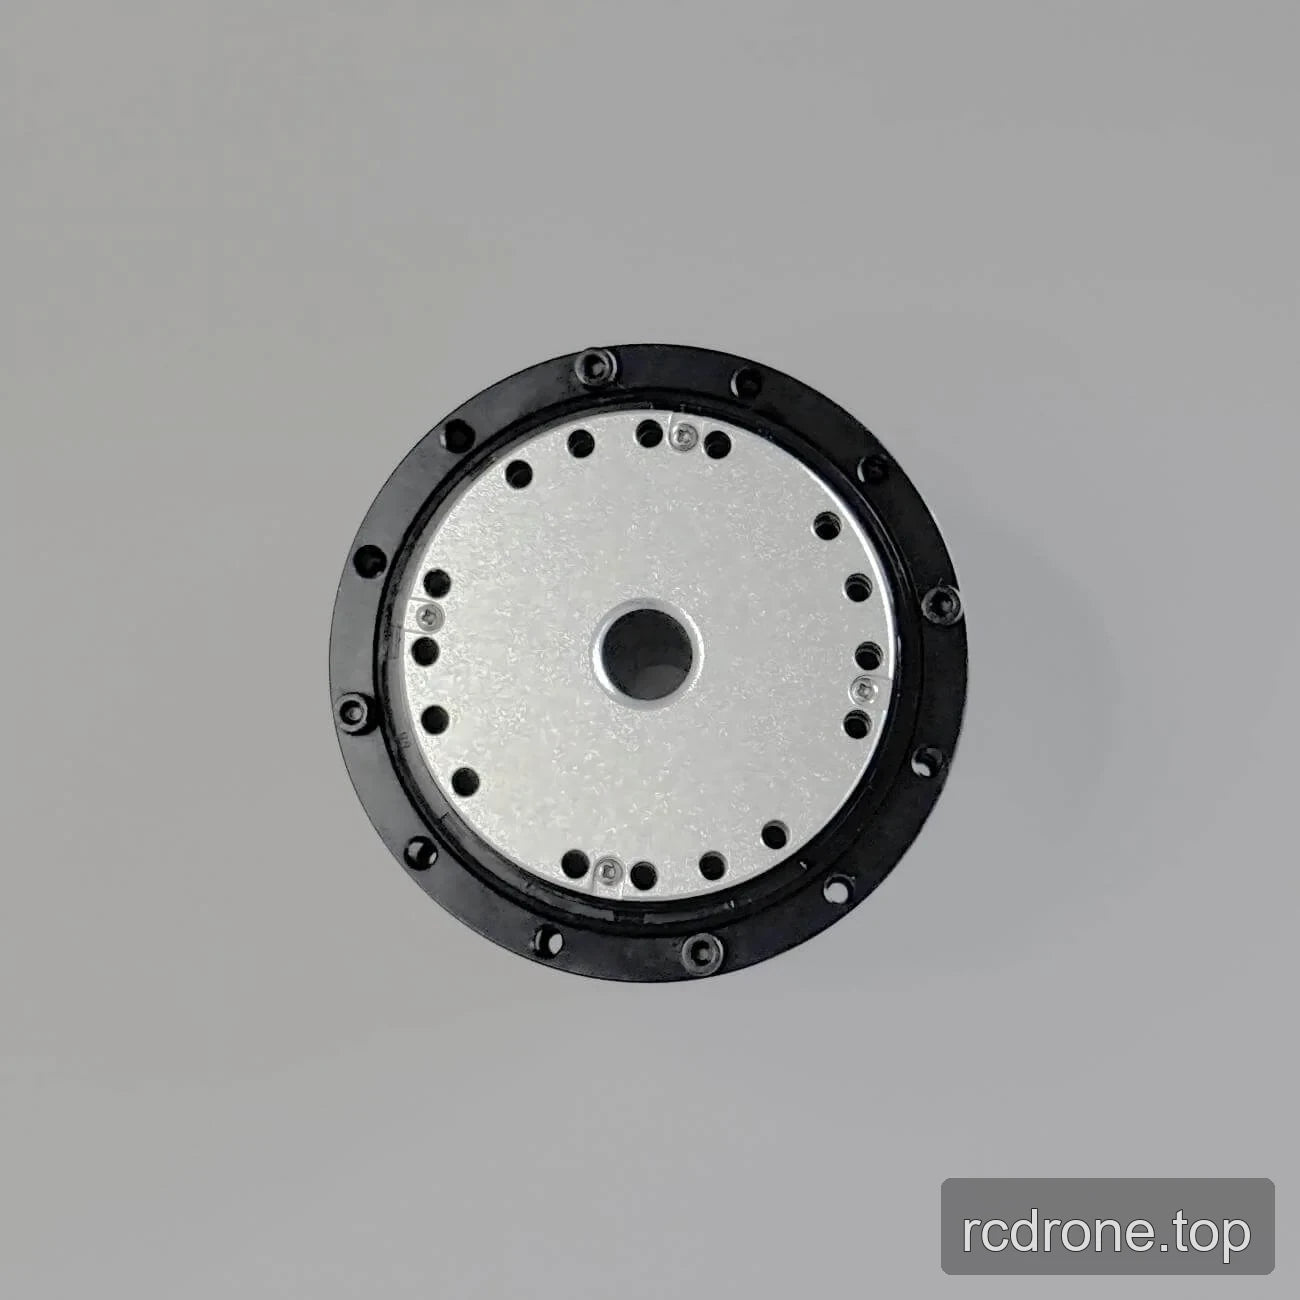
O EYOU PH17 Motor de Junta Robótica é um motor de torque de rotor interno para juntas robóticas, com um corpo cilíndrico de 80 mm, furo de 14 mm, codificador magnético duplo e relação de engrenagem selecionável de 51 ou 101.
Selecione a versão PH17B com travão ou a versão PH17N sem travão, e depois escolha a relação de engrenagem de 51 ou 101. A relação de 51 fornece uma velocidade nominal de 60 rpm e um torque nominal de 22 N·m; a relação de 101 fornece 30 rpm e 38 N·m.
Características
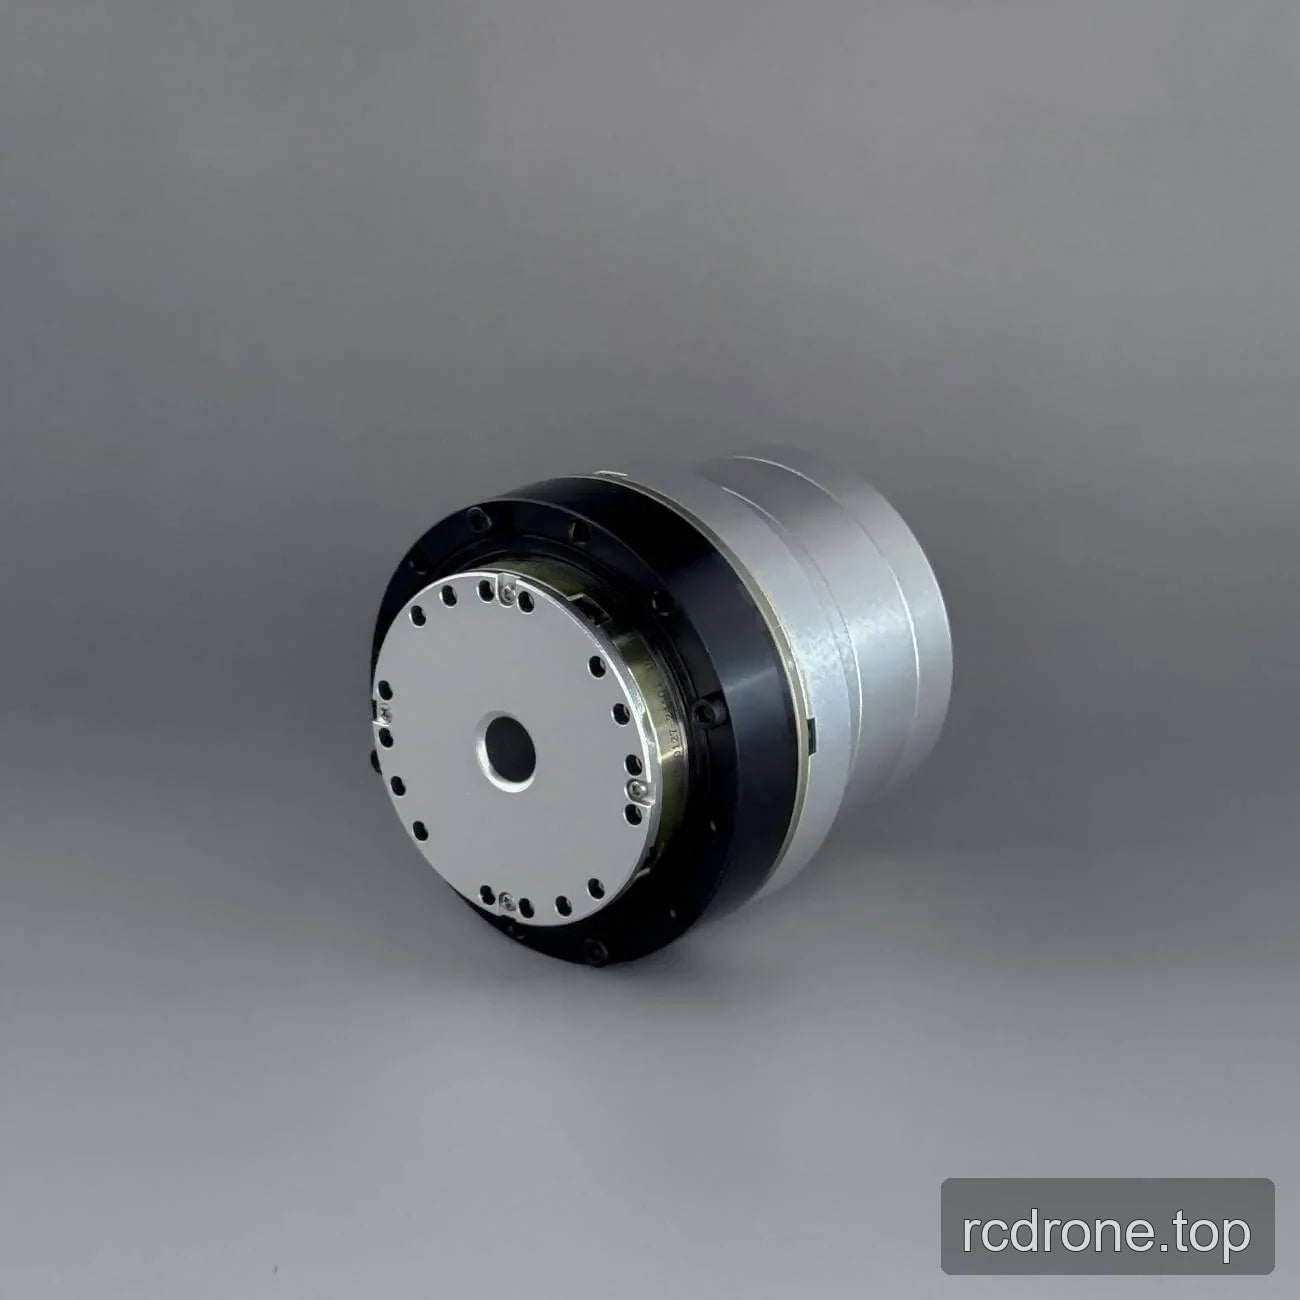
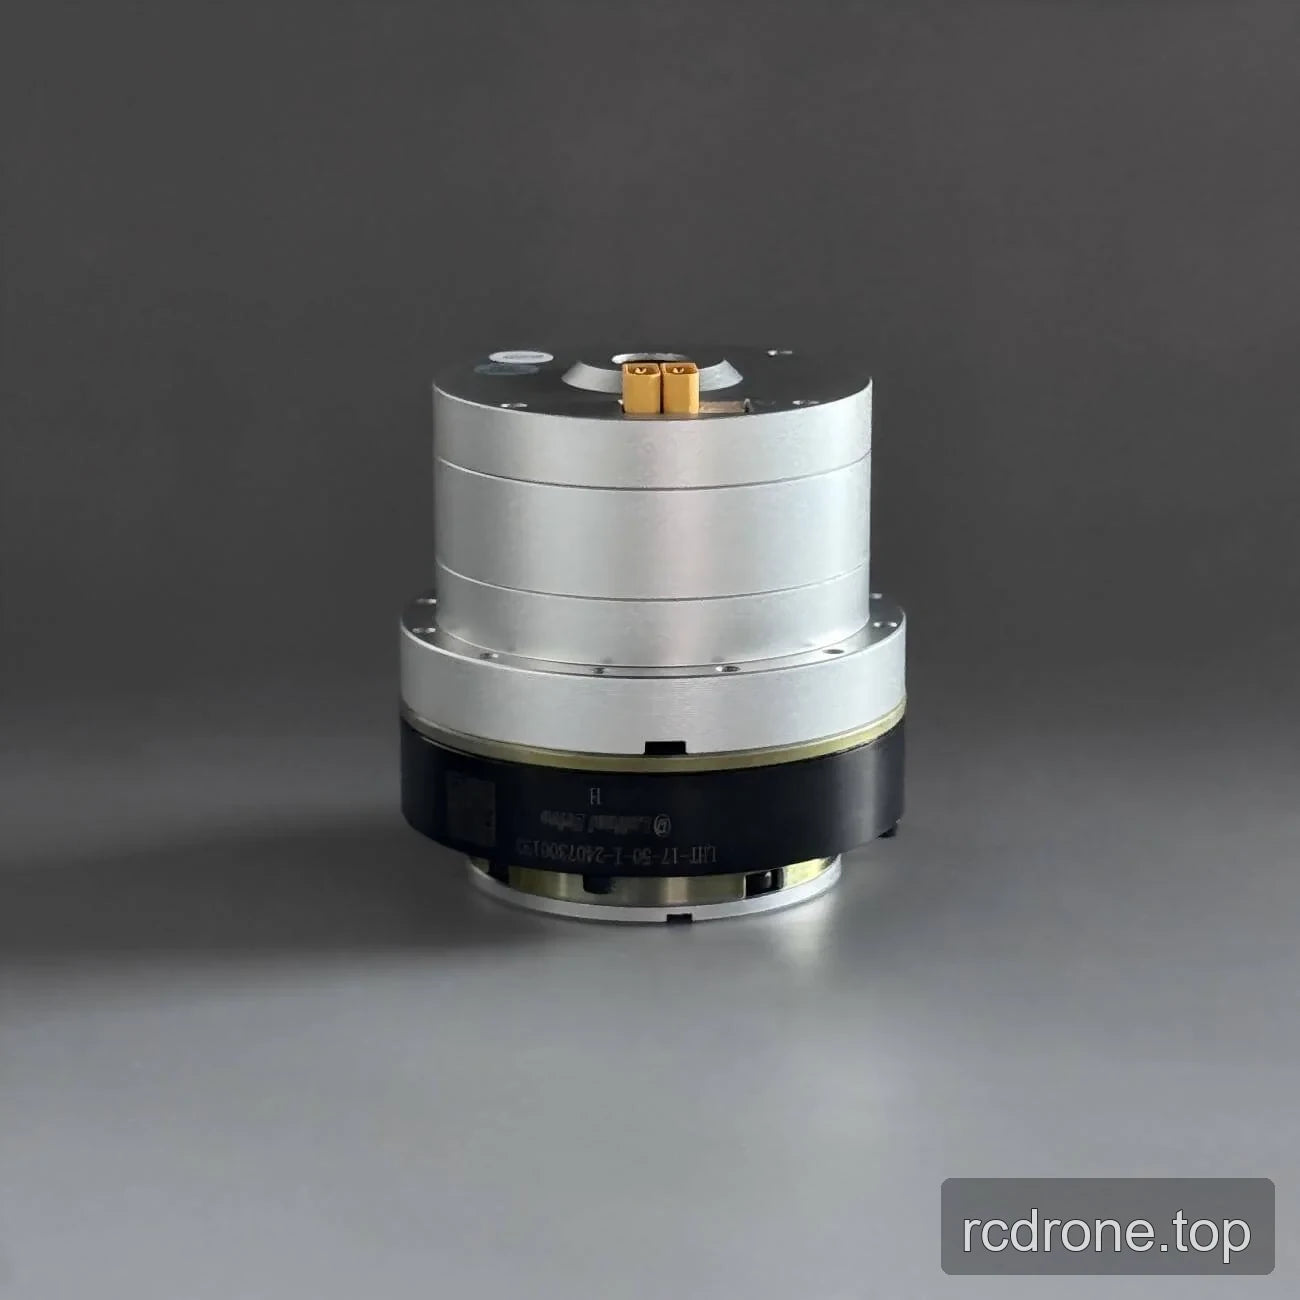
- Design de motor de torque de rotor interno com um corpo cilíndrico e flange de saída circular.
- Furo de 14 mm e diâmetro nominal de 80 mm.
- Codificador magnético duplo com precisão de codificador de 19 bits.
- Versão PH17B selecionável com travão ou versão PH17N sem travão.
- Relações de engrenagem selecionáveis de 51 e 101.
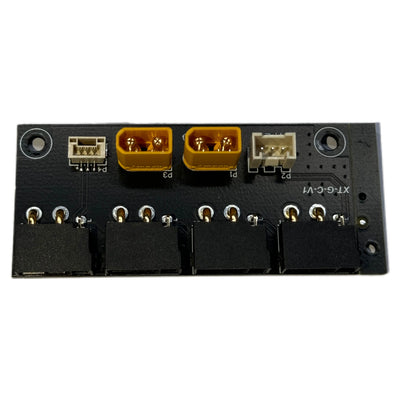
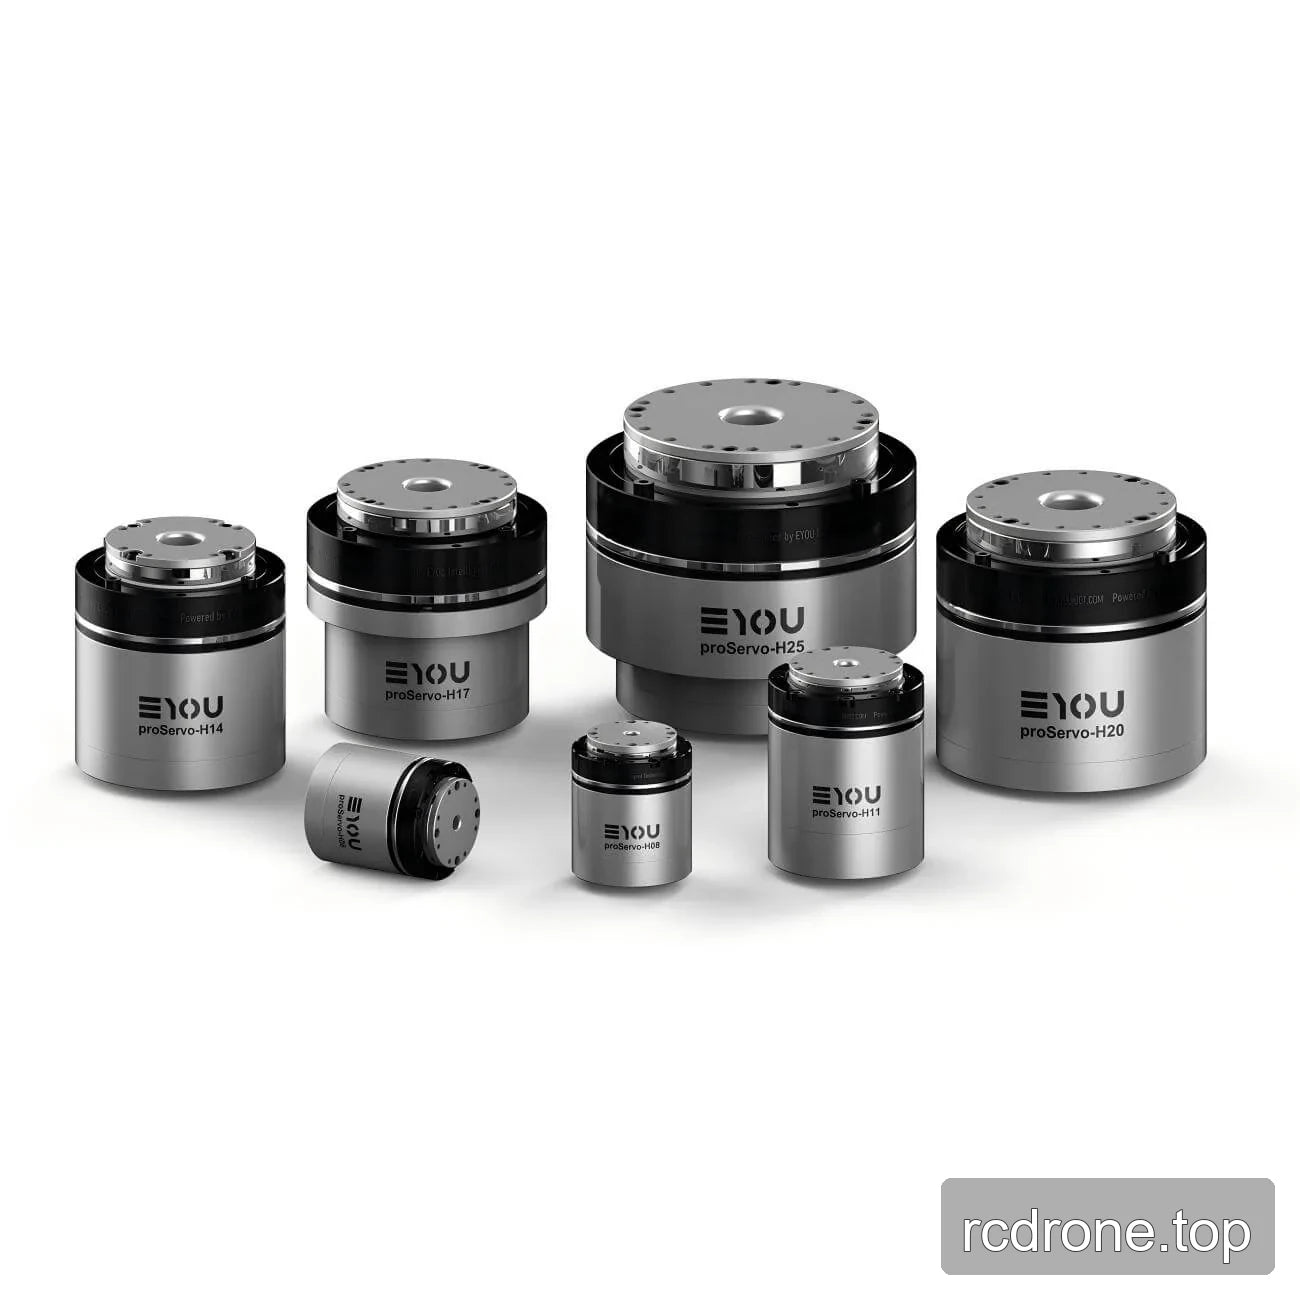
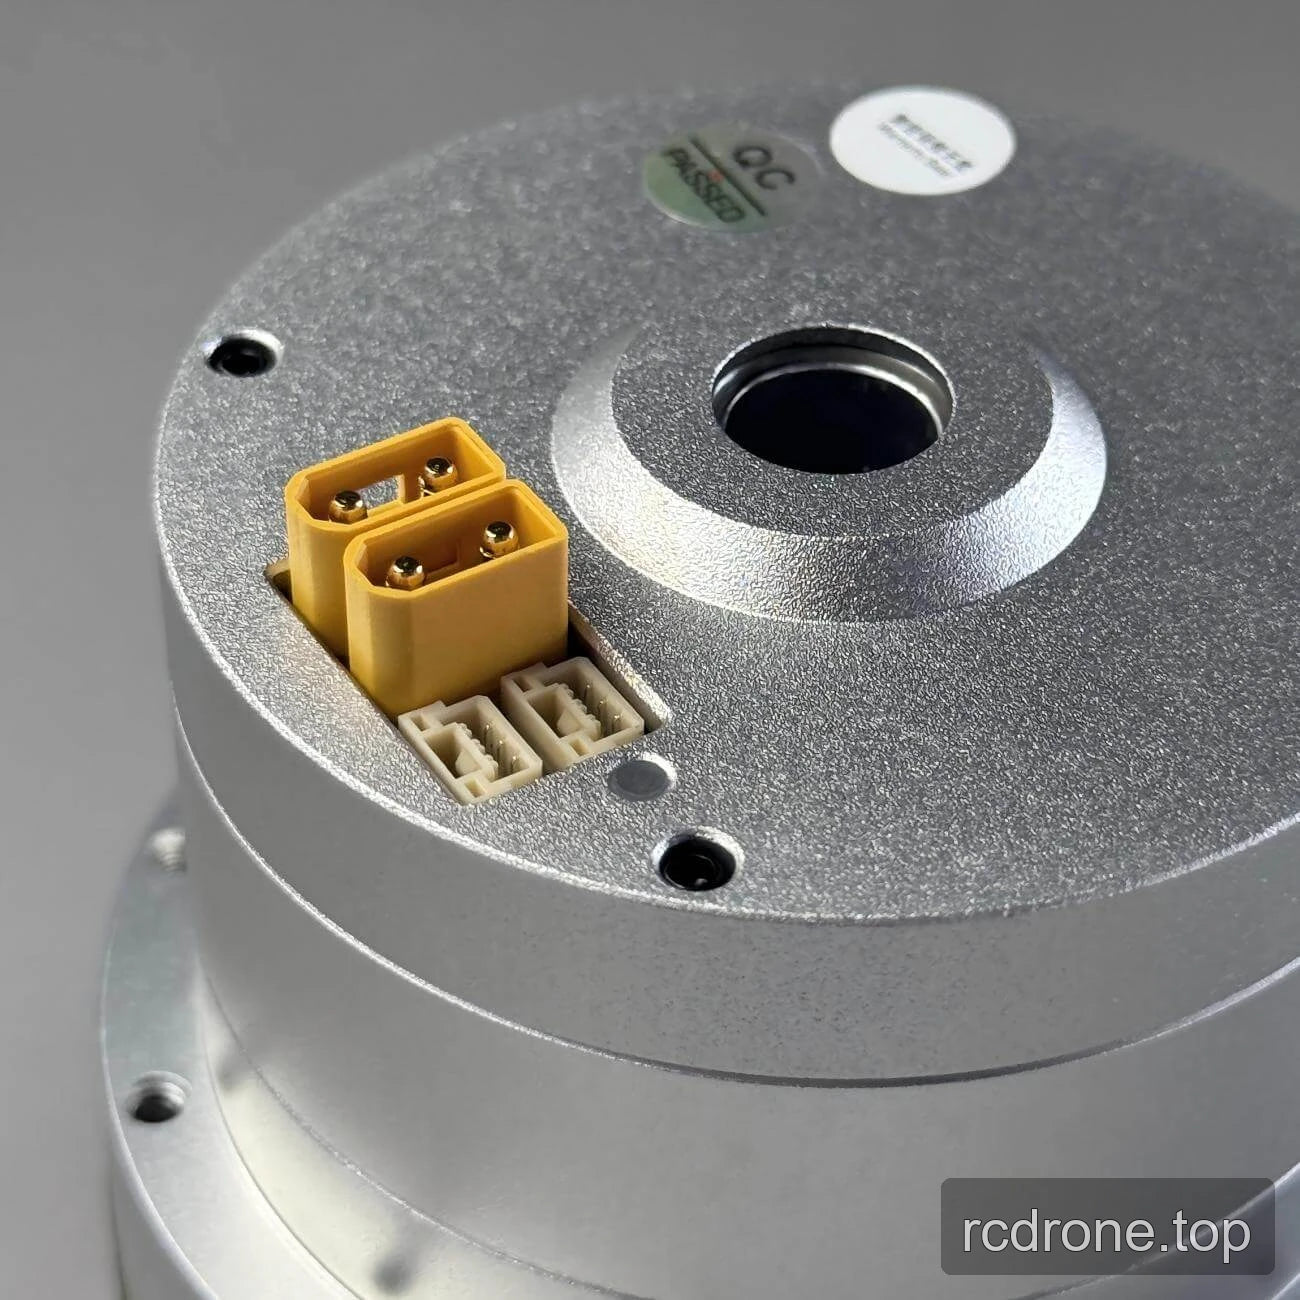
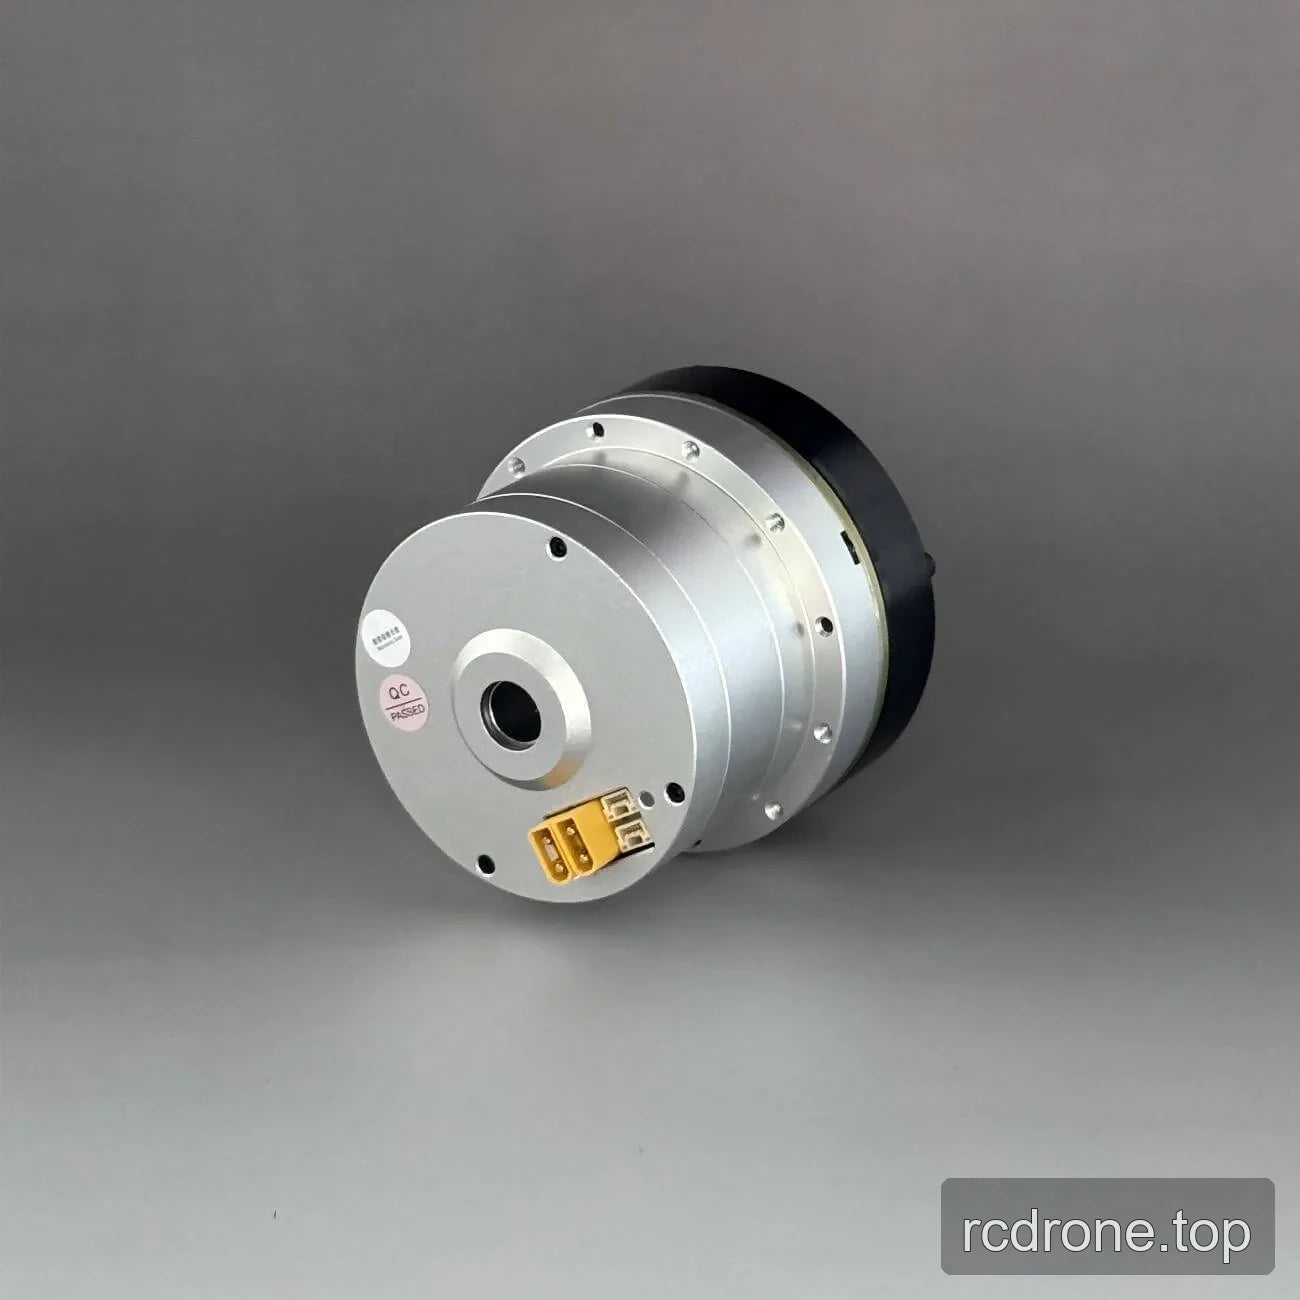
- As visualizações do produto incluem flanges de montagem circulares, padrões de furos radiais e múltiplos invólucros de conectores elétricos.
Especificações
| Parâmetro | PH17, Relação de Transmissão 51 | PH17, Relação de Transmissão 101 |
|---|---|---|
| Modelo | PH17 | PH17 |
| Tipo de motor | Motor de Torque de Rotor Interno | Motor de Torque de Rotor Interno |
| Diâmetro | 80 mm | 80 mm |
| Diâmetro do furo | 14 mm | 14 mm |
| Peso | 1,350 g com travão / 1,223 g sem travão | 1,350 g com travão / 1,223 g sem travão |
| Folga | 15 arcsec | 15 arcsec |
| Ruído | <70 dB | <70 dB |
| Faixa de temperatura | -20 a 80 °C | -20 a 80 °C |
| Tensão de operação | 24 a 48 V | 24 a 48 V |
| Potência nominal | 200 W | 200 W |
| Relação de transmissão | 51 | 101 |
| Velocidade nominal | 60 rpm | 30 rpm |
| Torque nominal | 22 N·m | 38 N·m |
| Torque de pico | 52 N·m | 66 N·m |
| Precisão do encoder | 19 bit | 19 bit |
| Tipo de encoder | Encoder Magnético Duplo | Encoder Magnético Duplo |
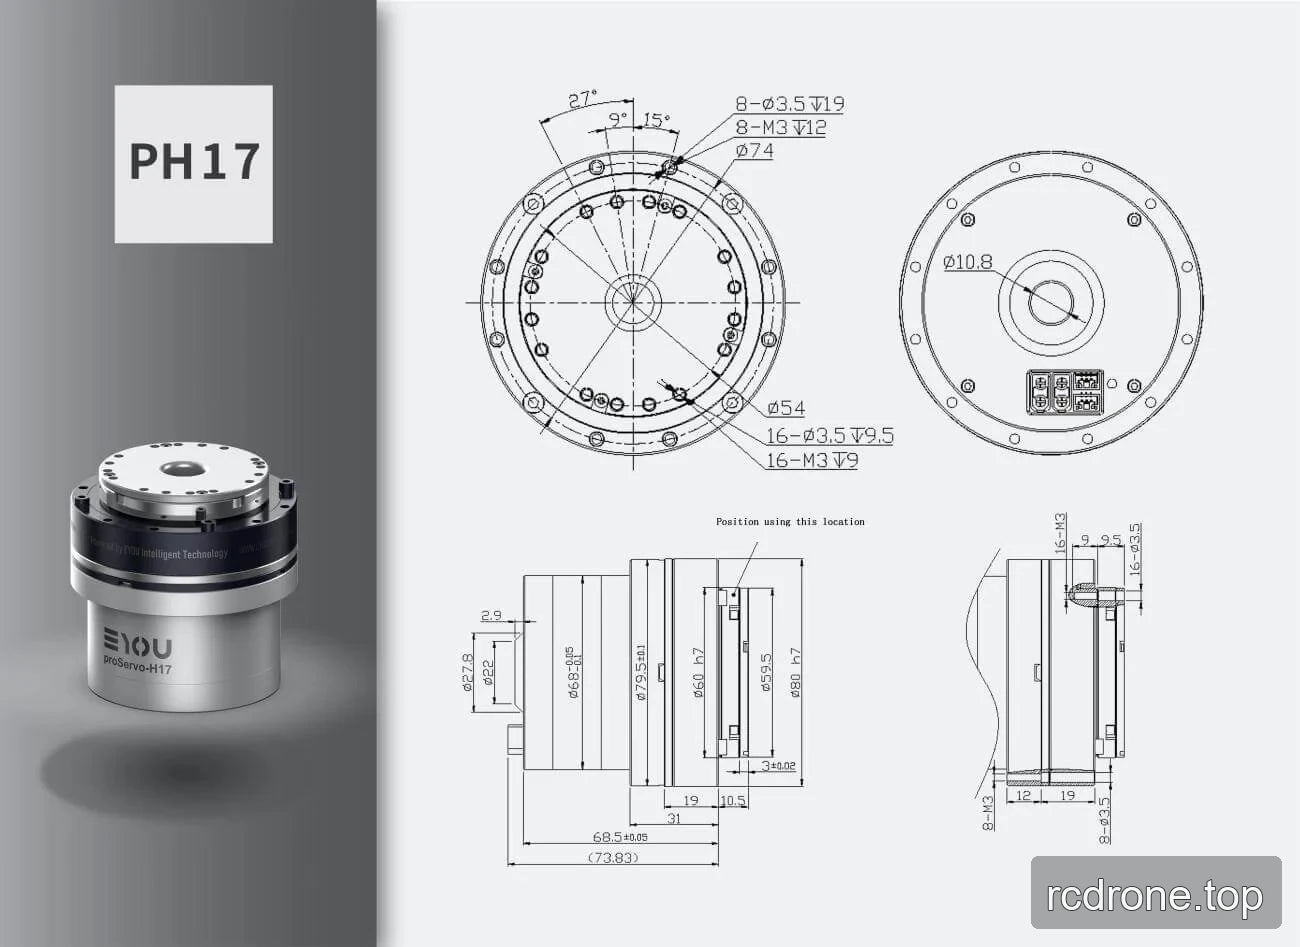
Dimensões do Desenho PH17 e Detalhes de Montagem
| Característica do desenho | Detalhe suportado |
|---|---|
| Padrão de montagem frontal | 8 furos, 3.5 mm de diâmetro, 19 mm de profundidade; 8 furos roscados M3, 12 mm de profundidade |
| Dimensões circulares frontais | Ø74 mm e Ø54 mm |
| Segundo padrão de montagem | 16 furos, 3.5 mm de diâmetro, 9.5 mm de profundidade; 16 furos roscados M3, 9 mm de profundidade |
| Diâmetros do perfil lateral | Ø27.8 mm, Ø22 mm, Ø68 mm (+0.1/-0.1 de tolerância), Ø79.5 mm (±0.1 de tolerância), Ø60 h7, Ø58.5 mm, e Ø80 h7 |
| Dimensões axiais do perfil lateral | 2.9 mm; 68.5 mm (±0.05 de tolerância); 73.83 mm dimensão de referência; 31 mm; 19 mm; 10.5 mm; e 3 mm (±0.02 de tolerância) |
| Detalhes de montagem do lado traseiro | 16 furos roscados M3, dimensão de 9 mm, e 16 furos com 3.5 mm de diâmetro; 8 furos roscados M3 e 8 furos com 3.5 mm de diâmetro |
| Dimensões axiais do lado traseiro | 12 mm e 19 mm |
Aplicações
- Robôs humanoides
- Braços robóticos
- Exoesqueletos
- Robôs quadrúpedes
- Veículos AGV
- Robôs ARU
Detalhes Visuais
Visões do Produto
Interfaces e Conexões
Dimensões e Construção