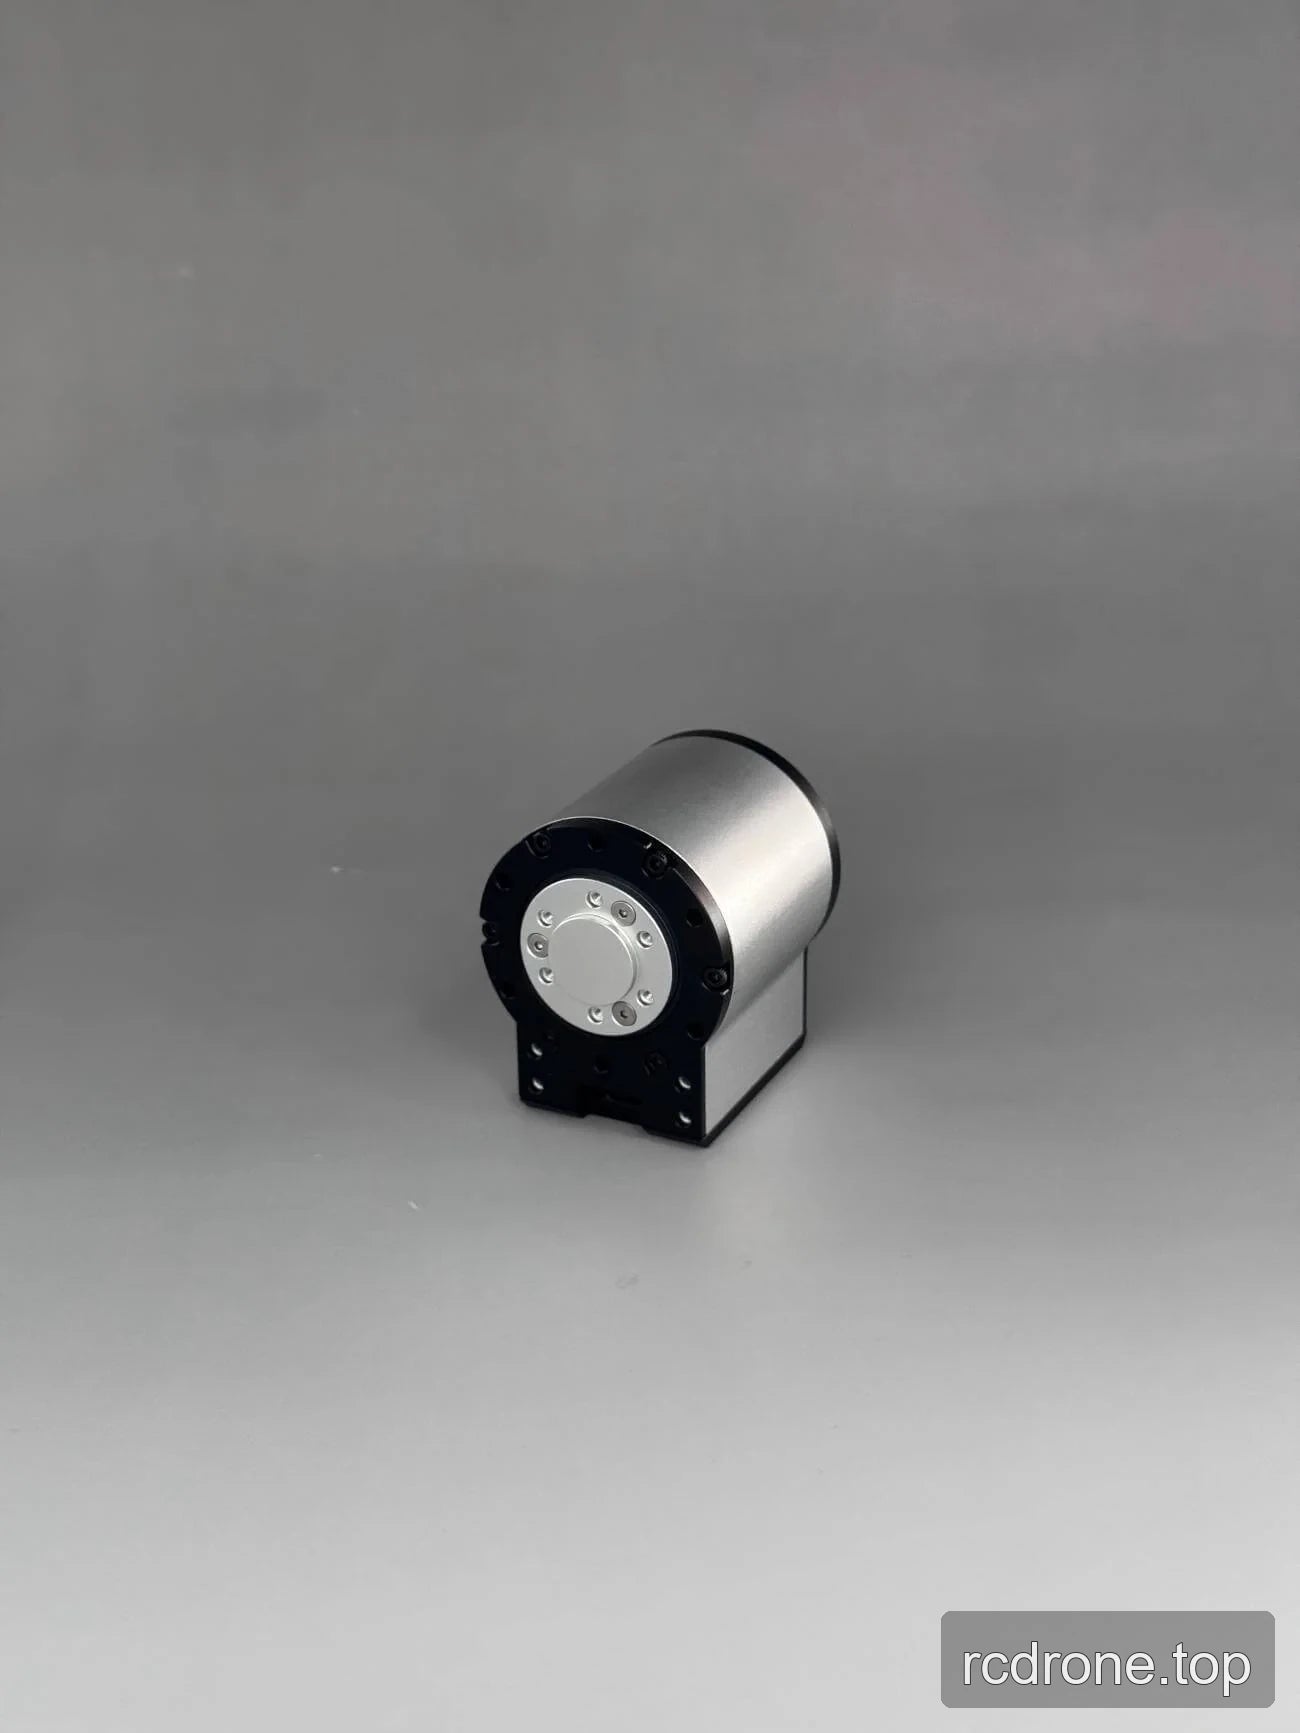
EYOU Série PP11 Motor Redutor Planetário Brushless 24 V, 36:1
EYOU Série PP11 Motor Redutor Planetário Brushless 24 V, 36:1
EYOU
Preço normal
$375.00 USD
Preço normal
Preço de venda
$375.00 USD
Preço unitário
por
Impostos incluídos.
Envio calculado no momento do pagamento.
Não foi possível carregar a disponibilidade de retirada


Visão Geral
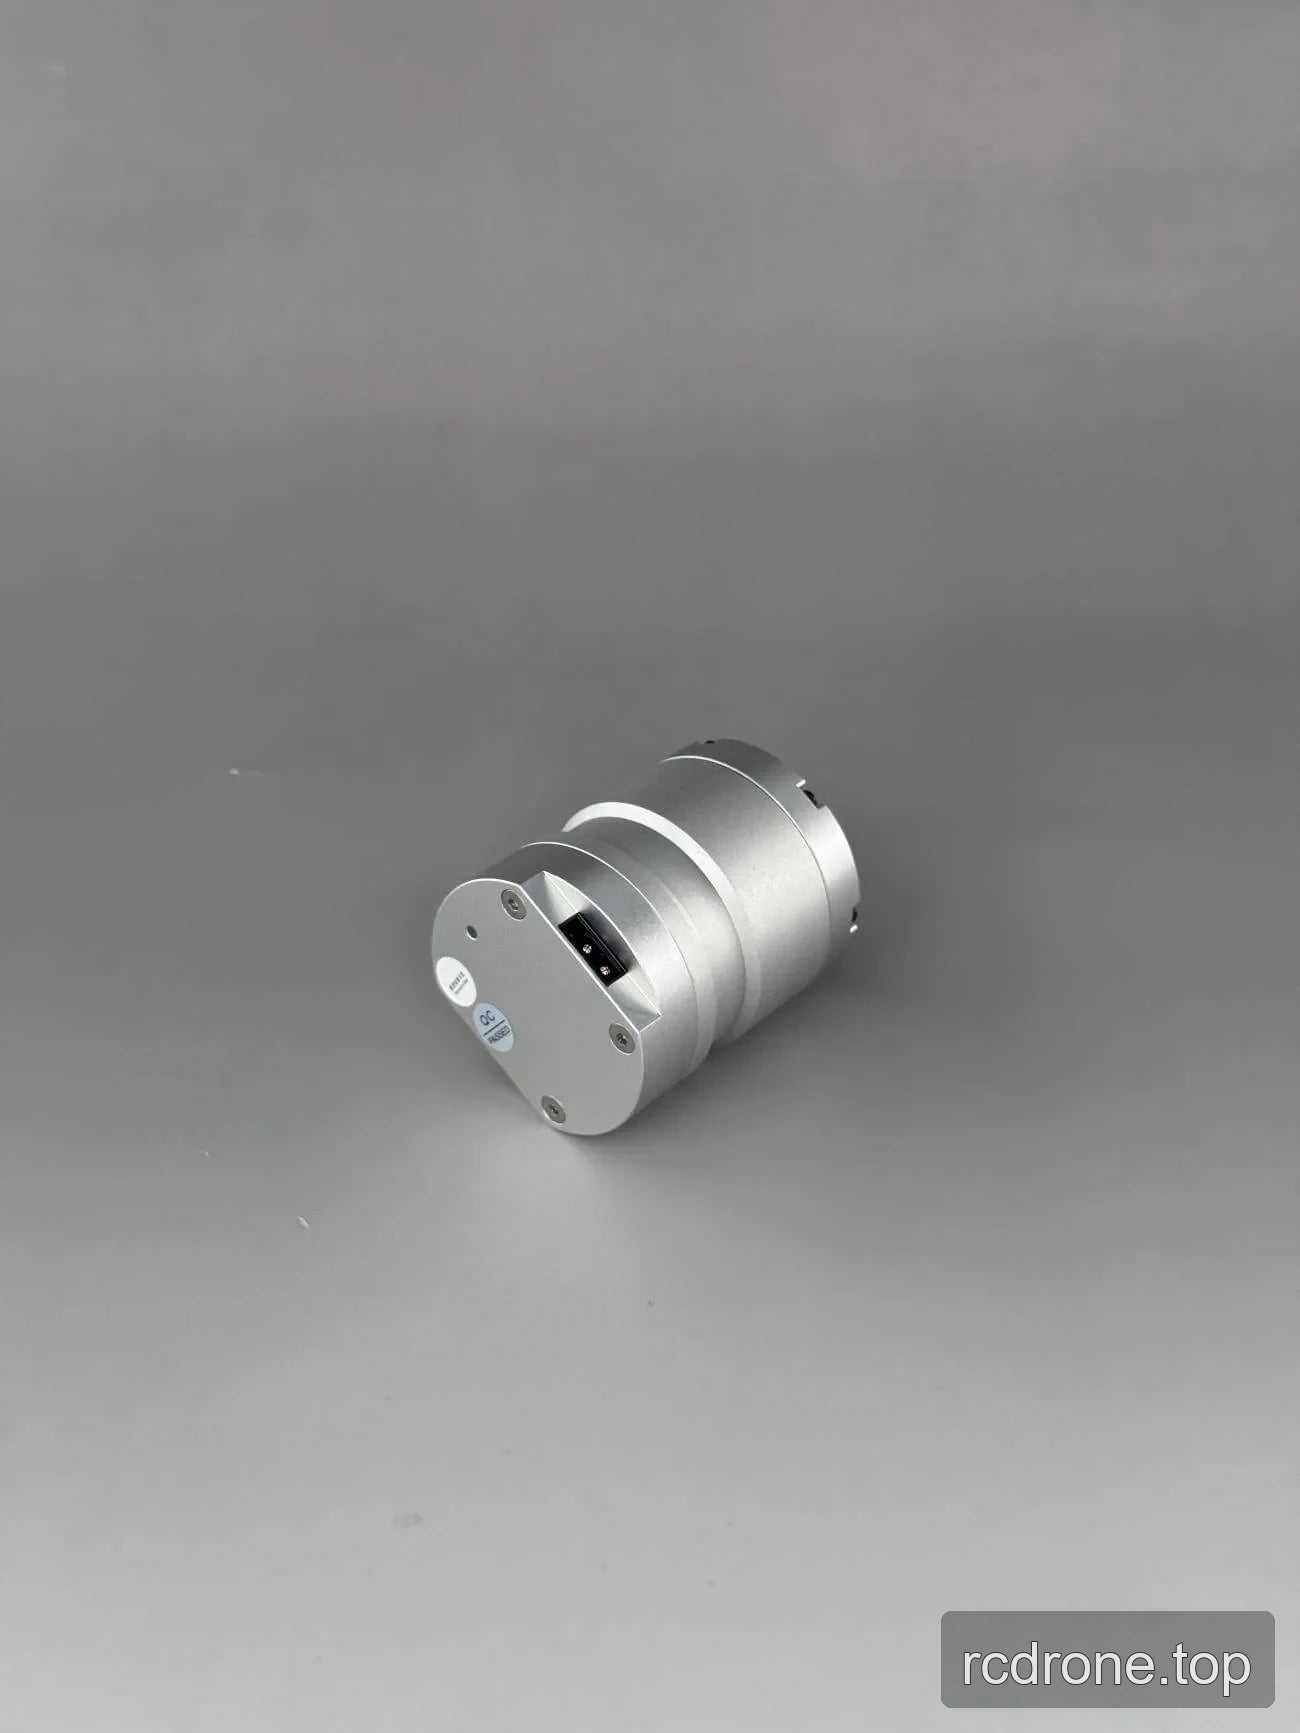
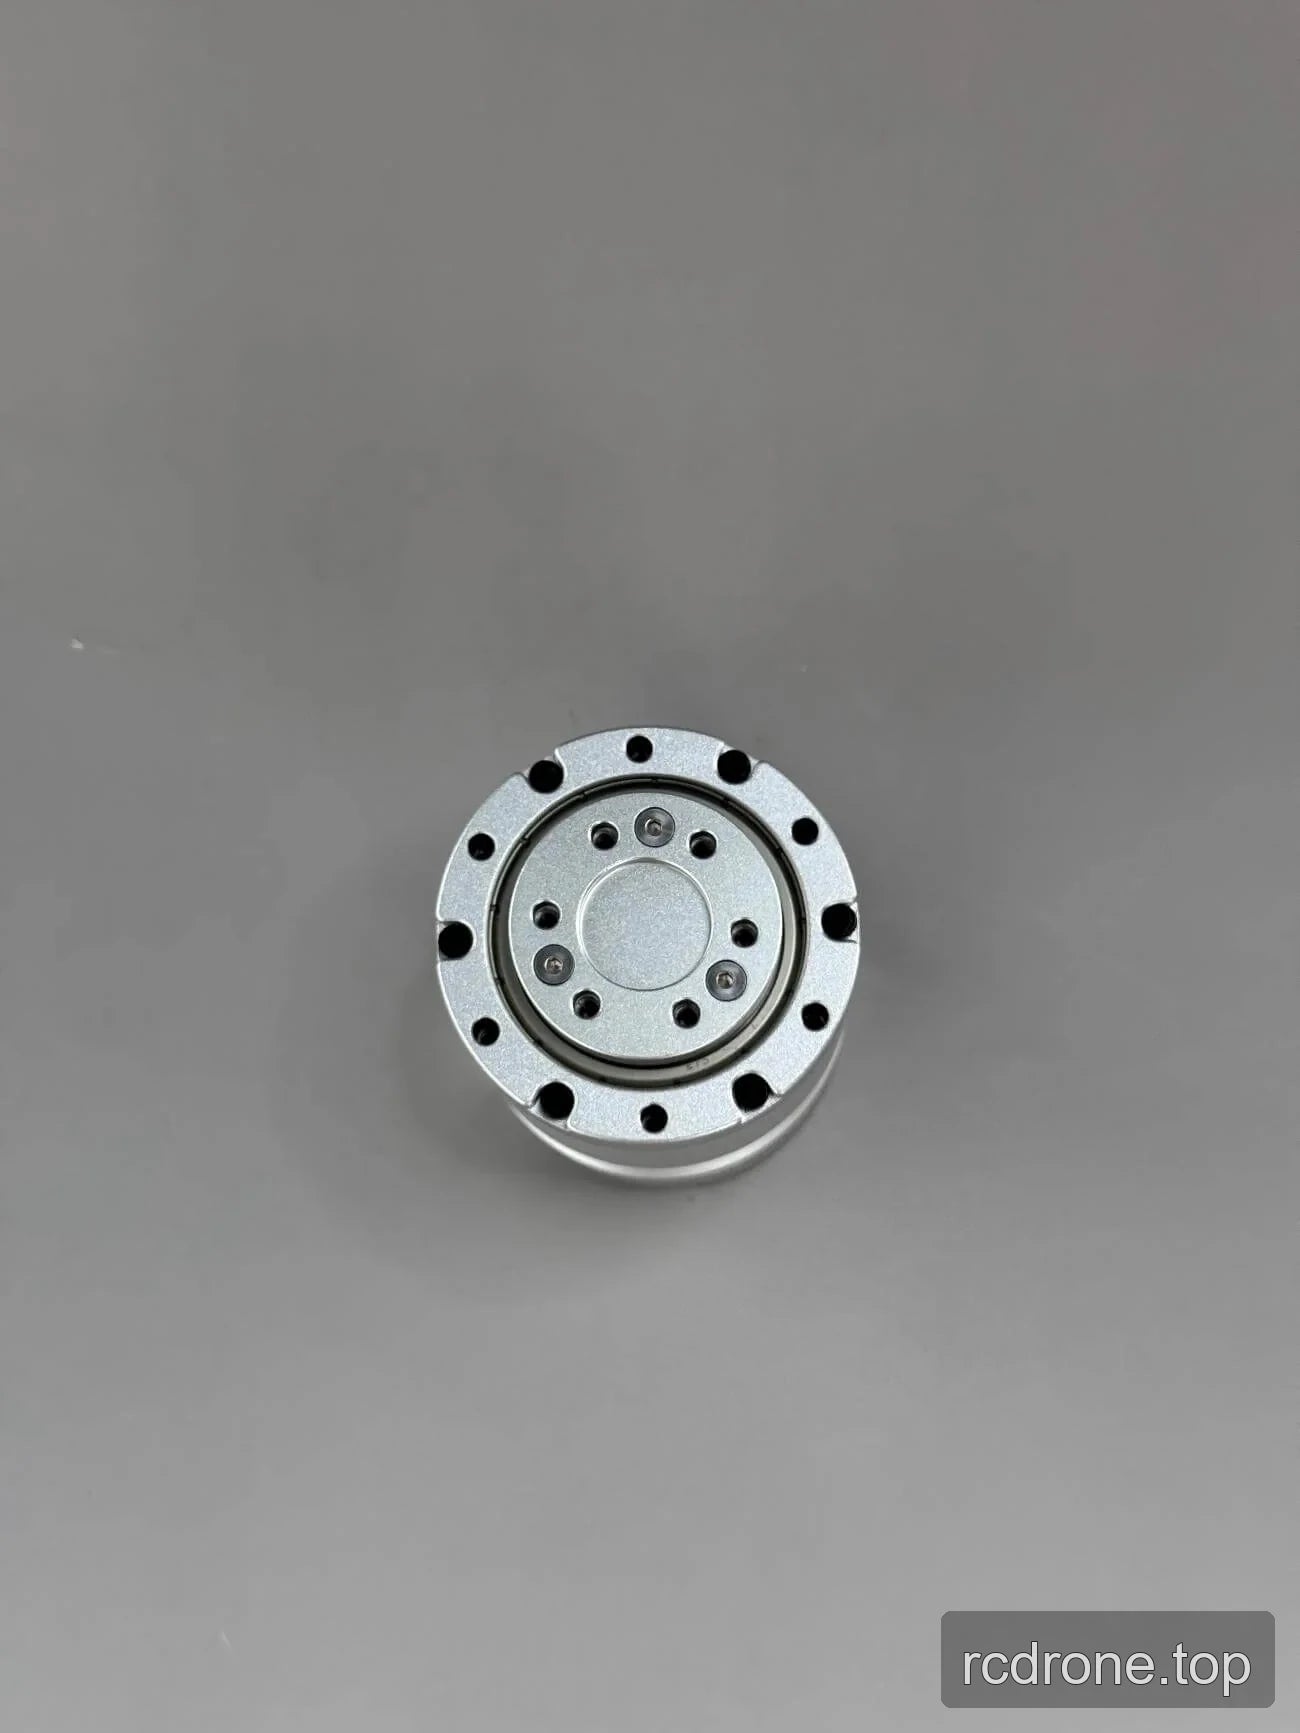
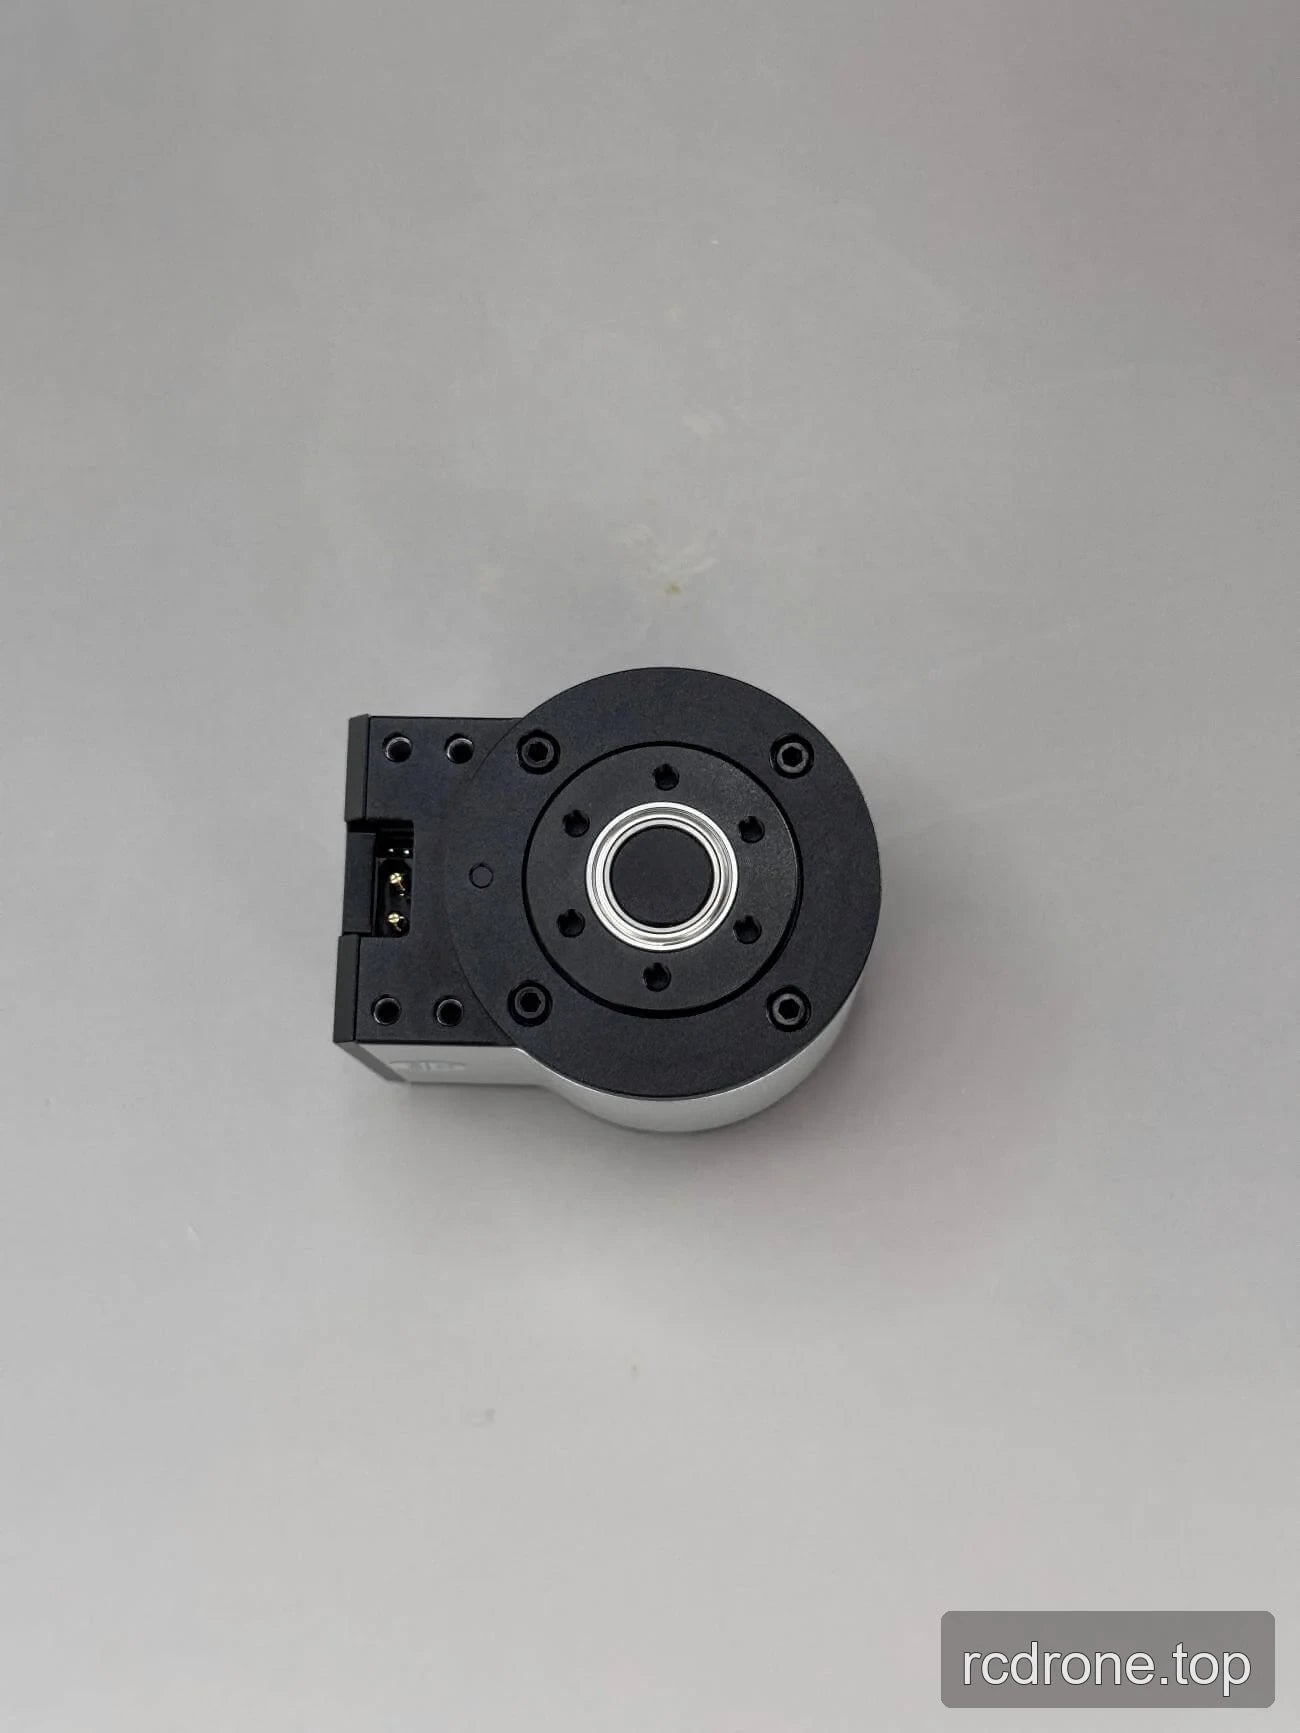
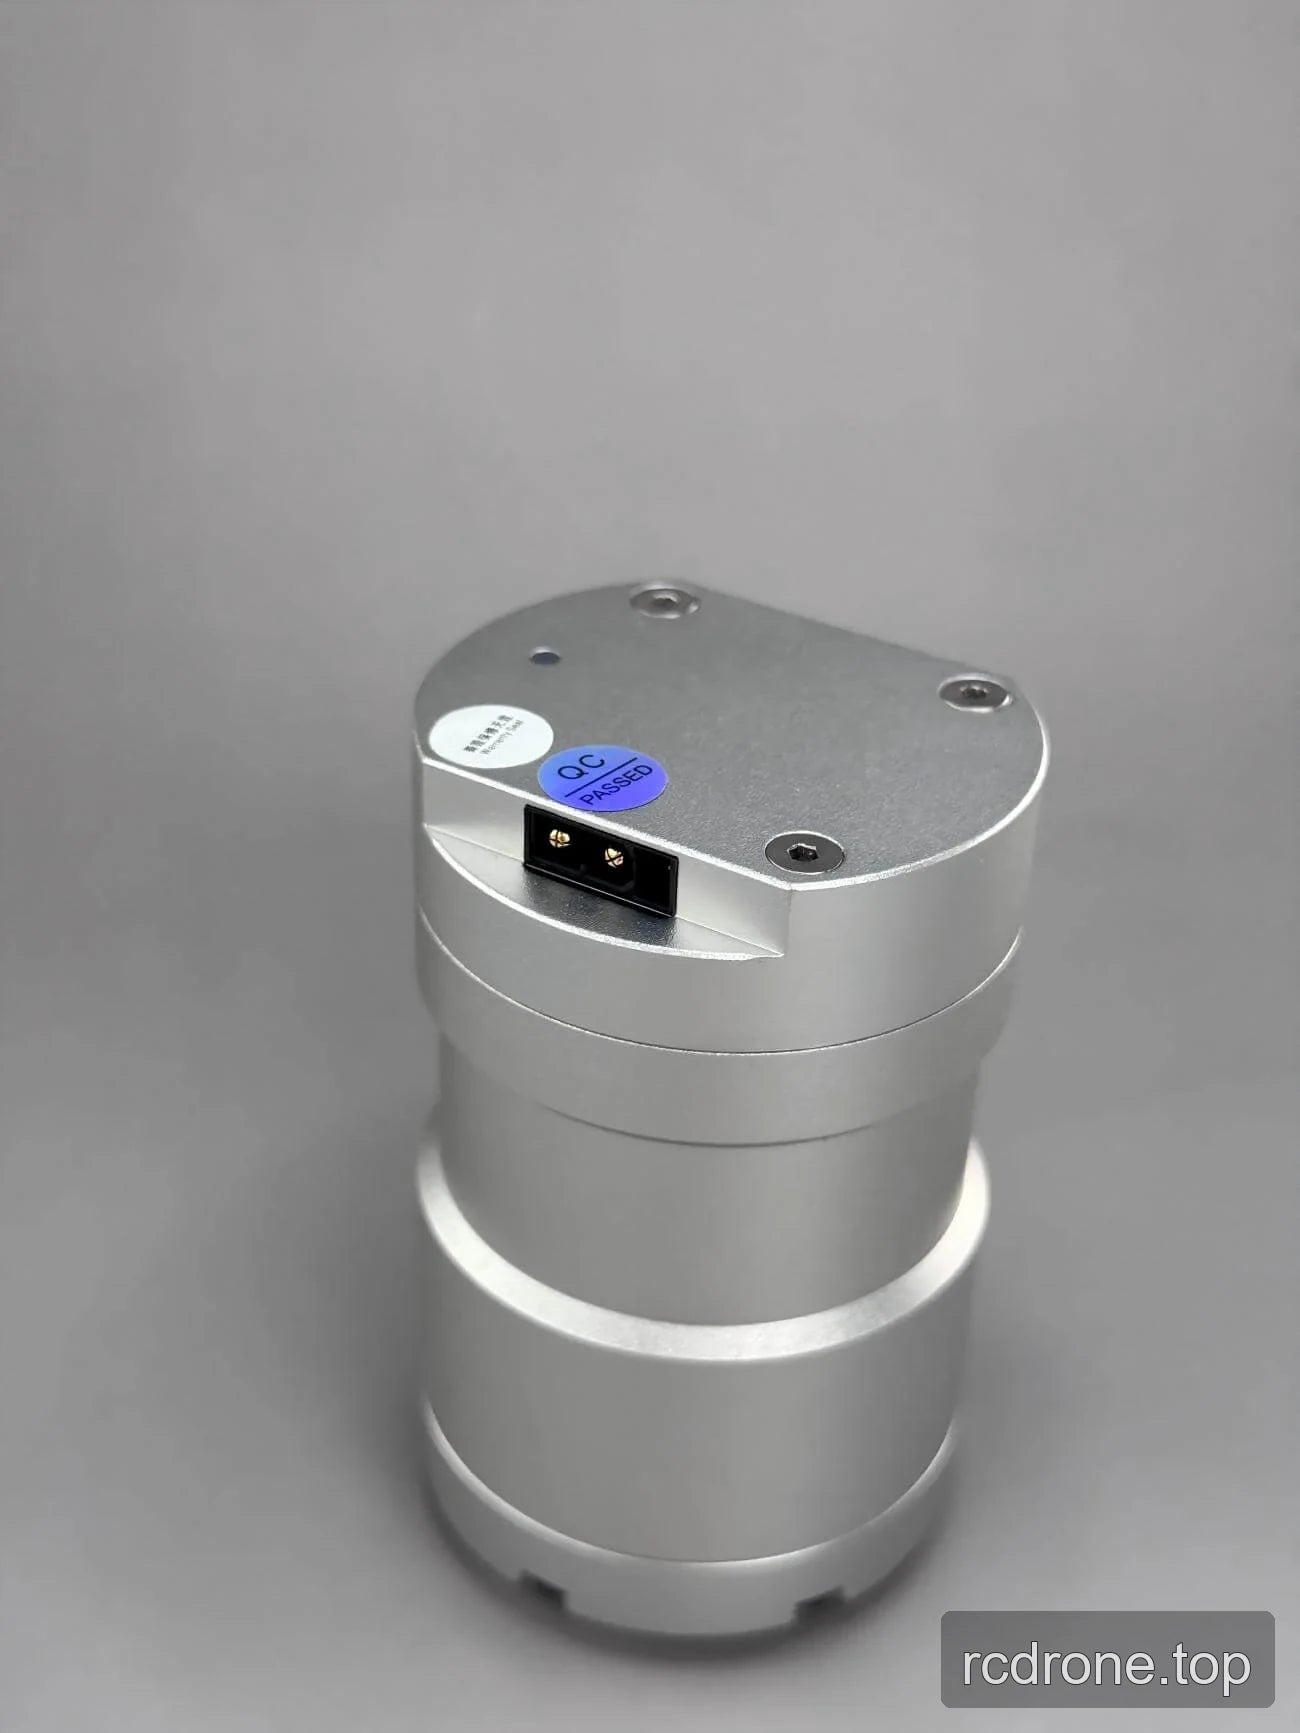
A EYOU série PP11 é uma família de motores de engrenagem planetária sem escovas de 24 V, com uma caixa de engrenagens planetária de 36:1, disponível nas versões PP11-36, PP11D-36 e PP11L-36.
Características
- Motor de engrenagem planetária sem escovas com uma relação de redução de 36:1.
- Diâmetro de 52 mm e relação de redução de 36:1 em todas as versões listadas.
- Folga especificada de 12 arcmin, ruído abaixo de 70 dB e faixa de temperatura de −20 a 80 °C.
Especificações
| Parâmetro | PP11-36 | PP11D-36 | PP11L-36 |
|---|---|---|---|
| Tipo de motor | Motor de torque sem escovas | Motor de torque sem escovas | Motor de torque sem escovas |
| Tipo de caixa de engrenagens | Caixa de engrenagens planetária | Caixa de engrenagens planetária | Caixa de engrenagens planetária |
| Diâmetro | 52 mm | 52 mm | 52 mm |
| Comprimento | 64 mm | 61 mm | 82 mm |
| Peso | 391 g | 436 g | 517 g |
| Relação de redução | 36:1 | 36:1 | 36:1 |
| Folga | 12 arcmin | 12 arcmin | 12 arcmin |
| Ruído | <70 dB | <70 dB | <70 dB |
| Faixa de temperatura | −20 a 80 °C | −20 a 80 °C | −20 a 80 °C |
| Tensão de operação | 24 V | 24 V | 24 V |
| Poder máximo | 60 W | 60 W | 72 W |
| Velocidade nominal | 50 rpm | 50 rpm | 50 rpm |
| Torque nominal | 6.6 N·m | 6.6 N·m | 12 N·m |
| Torque de pico | 14 N·m | 14 N·m | 18 N·m |
| Constante de torque | 2.2 N·m/A | 2.2 N·m/A | 6 N·m/A |
| Capacidade de carga axial | 1605 N | 1605 N | 1605 N |
| Capacidade de carga radial | 3150 N | 3150 N | 3150 N |
Desenhos de instalação e indicações de montagem
Selecione o desenho de instalação específico da versão para detalhes dimensionais e de referência de montagem. As indicações do desenho abaixo são mantidas separadamente dos valores de comprimento resumido na tabela de especificações.
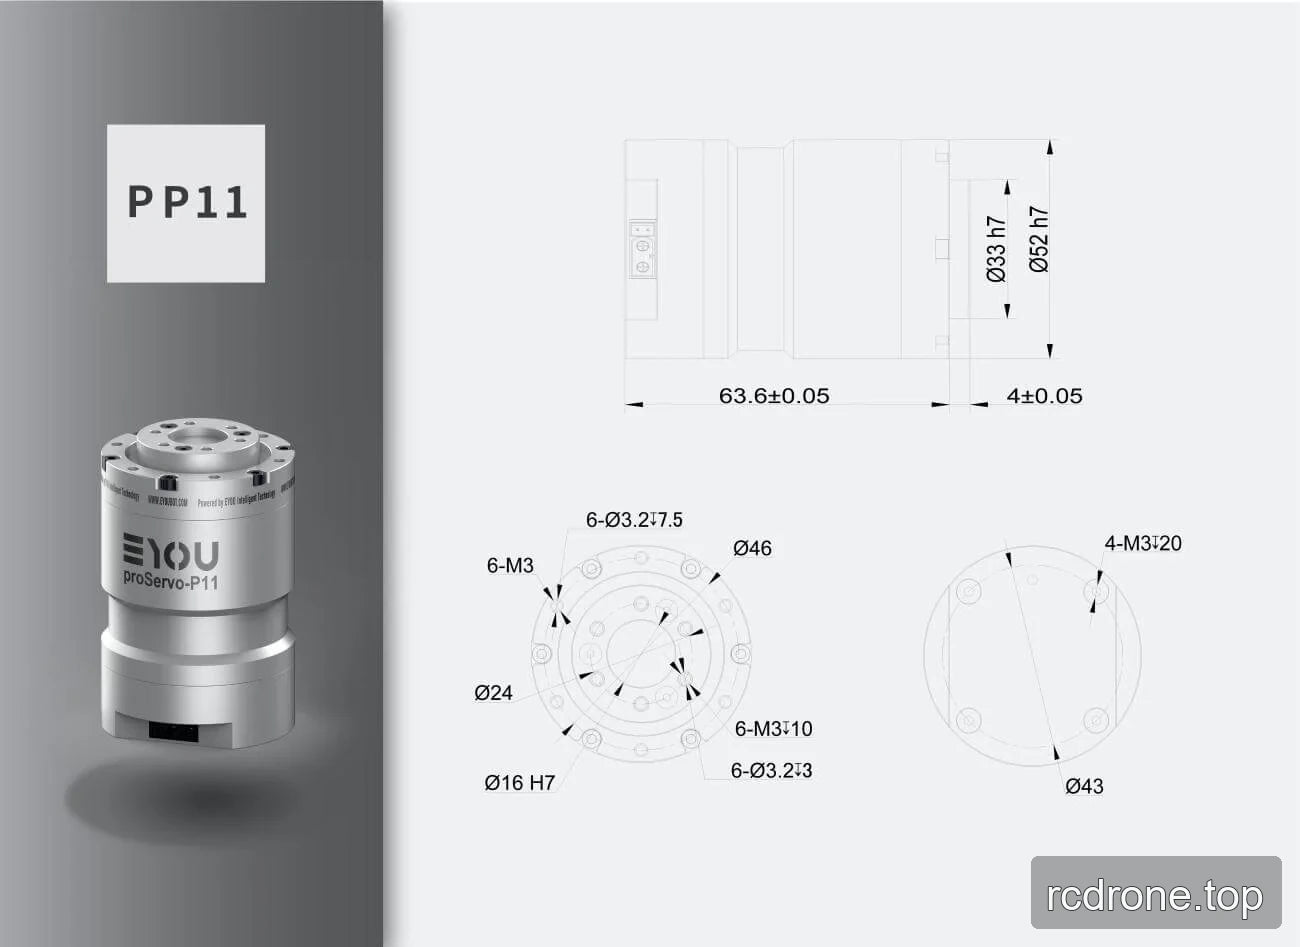
PP11-36
| Chamada de desenho | Valor |
|---|---|
| Comprimento total | 63.6 ±0.05 |
| Dimensão da seção final | 4 ±0.05 |
| Diâmetros cilíndricos | Ø33 h7; Ø52 h7 |
| Dimensões circulares frontais | Ø46; Ø24 |
| Característica | Ø16 H7 |
| Padrão de montagem frontal | 6 furos roscados M3; 6 furos Ø3.2, 7.5 de profundidade; 6 furos M3, 10 de profundidade; 6-Ø3.2 furos, 3 profundidade |
| Montagem em face oposta | 4 furos M3, 20 profundidade; dimensão circular Ø43 |
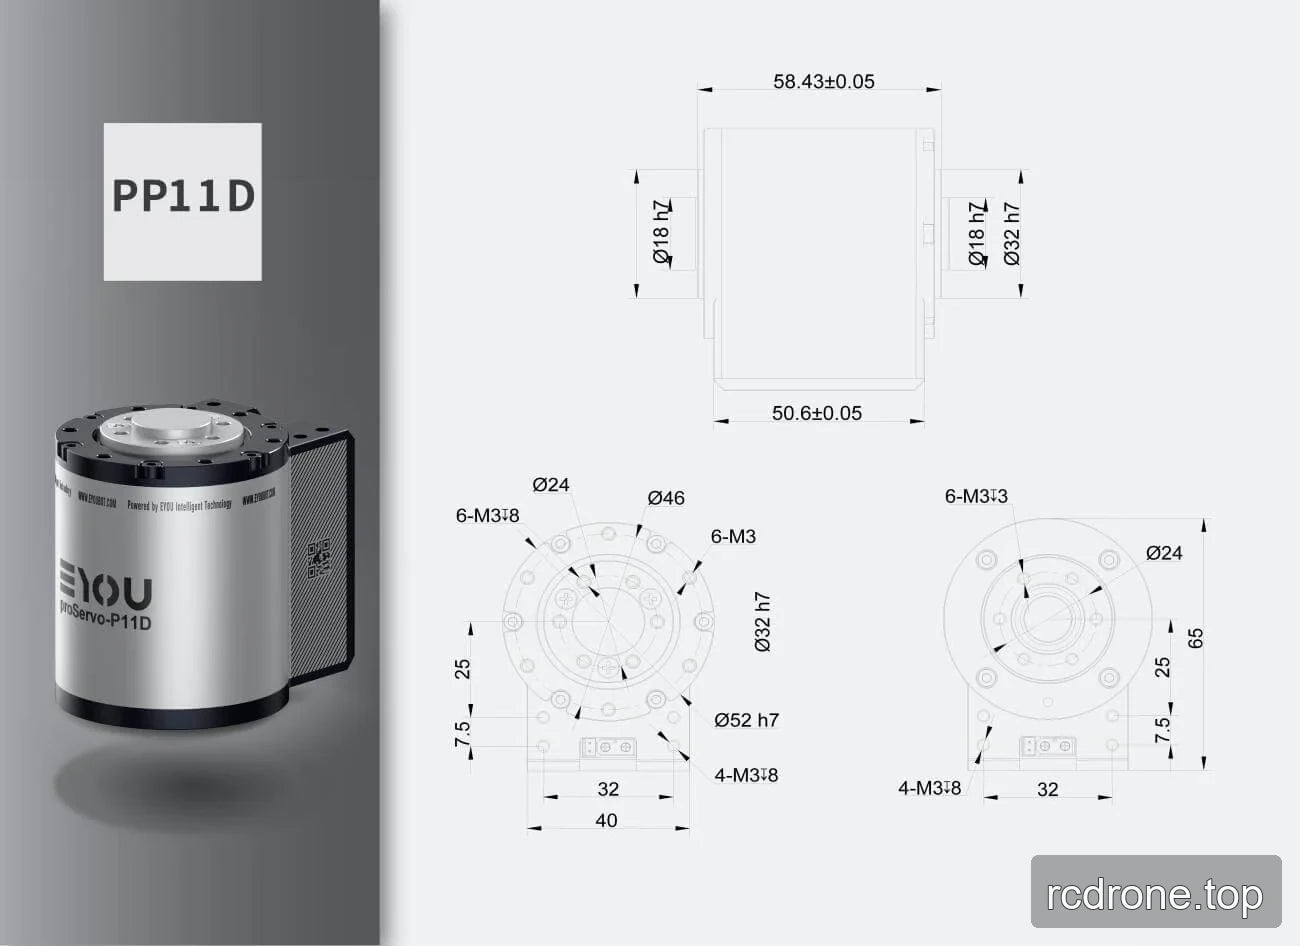
PP11D-36
| Chamada de desenho | Valor |
|---|---|
| Comprimento total | 58.43 ±0.05 |
| Dimensão do corpo inferior | 50.6 ±0.05 |
| Características cilíndricas | Ø18 h7; Ø32 h7 |
| Dimensões circulares | Ø24; Ø46 |
| Dimensões de layout | Geral 65; 25; 7.5; 32; 40 |
| Padrão de montagem | 6 furos M3; 6 furos M3, 8 de profundidade; 6 furos M3, 3 de profundidade; 4 furos M3, 8 de profundidade |
| Detalhe de montagem do lado inferior | Conector ou bloco de terminais representado |
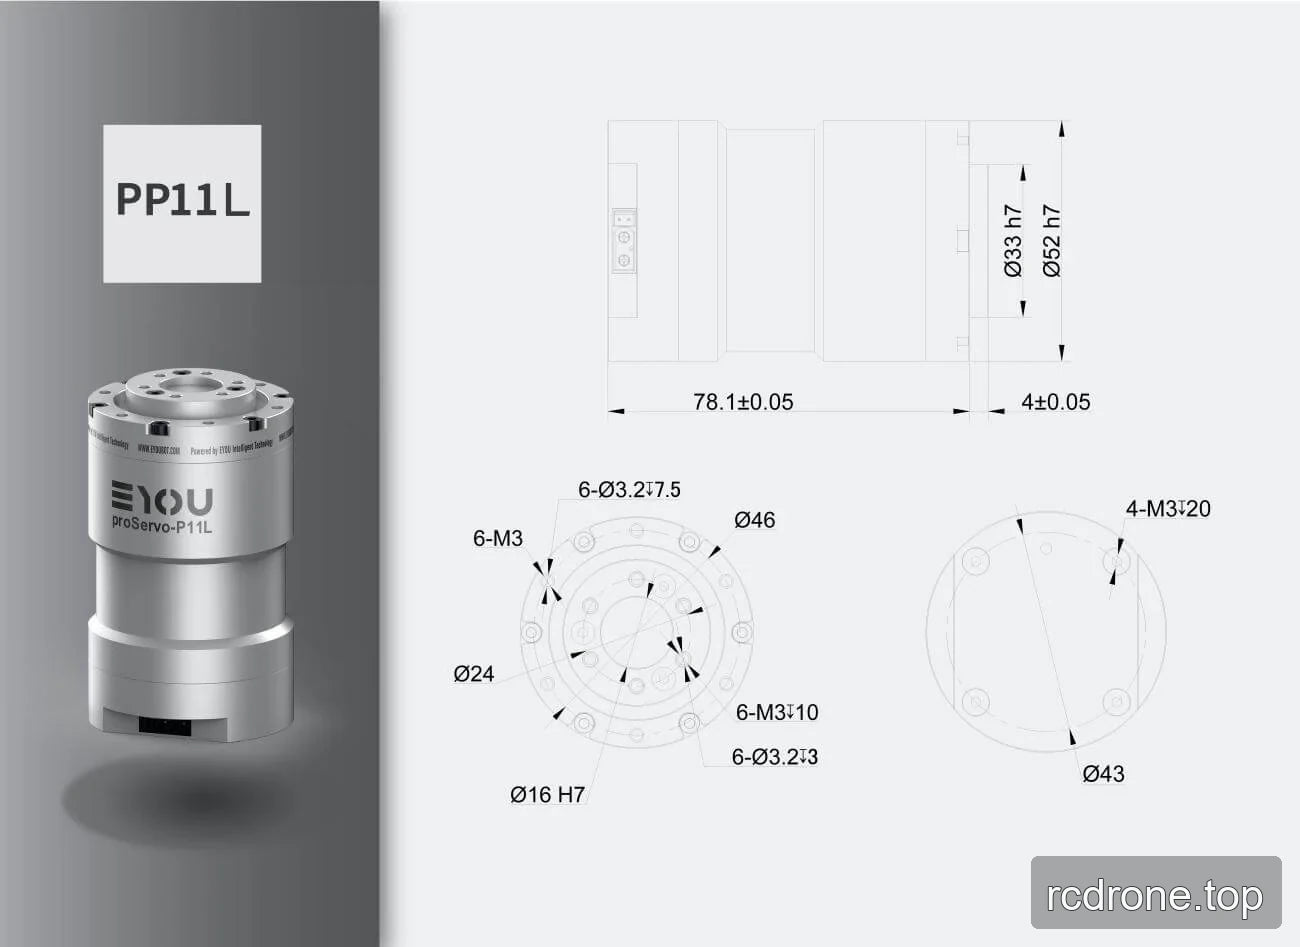
PP11L-36
| Chamada de desenho | Valor |
|---|---|
| Comprimento total | 78.1 ±0.05 |
| Dimensão da seção final | 4 ±0.05 |
| Diâmetros cilíndricos | Ø33 h7; Ø52 h7 |
| Dimensões circulares frontais | Ø46; Ø24 |
| Característica | Ø16 H7 |
| Padrão de montagem frontal | 6 furos roscados M3; 6 furos Ø3.2, 7.5 de profundidade; 6 furos M3, 10 de profundidade; 6-Ø3.2 furos, 3 profundidade |
| Montagem em face oposta | 4 furos M3, 20 profundidade; dimensão circular Ø43 |
PP11 — Desenho de Instalação (PDF)
PP11D — Desenho de Instalação (PDF)
PP11L — Desenho de Instalação (PDF)
Aplicações
- Robôs humanoides
- Braços robóticos
- Exoesqueletos
- Robôs quadrúpedes
- Veículos AGV
- Robôs ARU
Detalhes Visuais
Visualizações do Produto
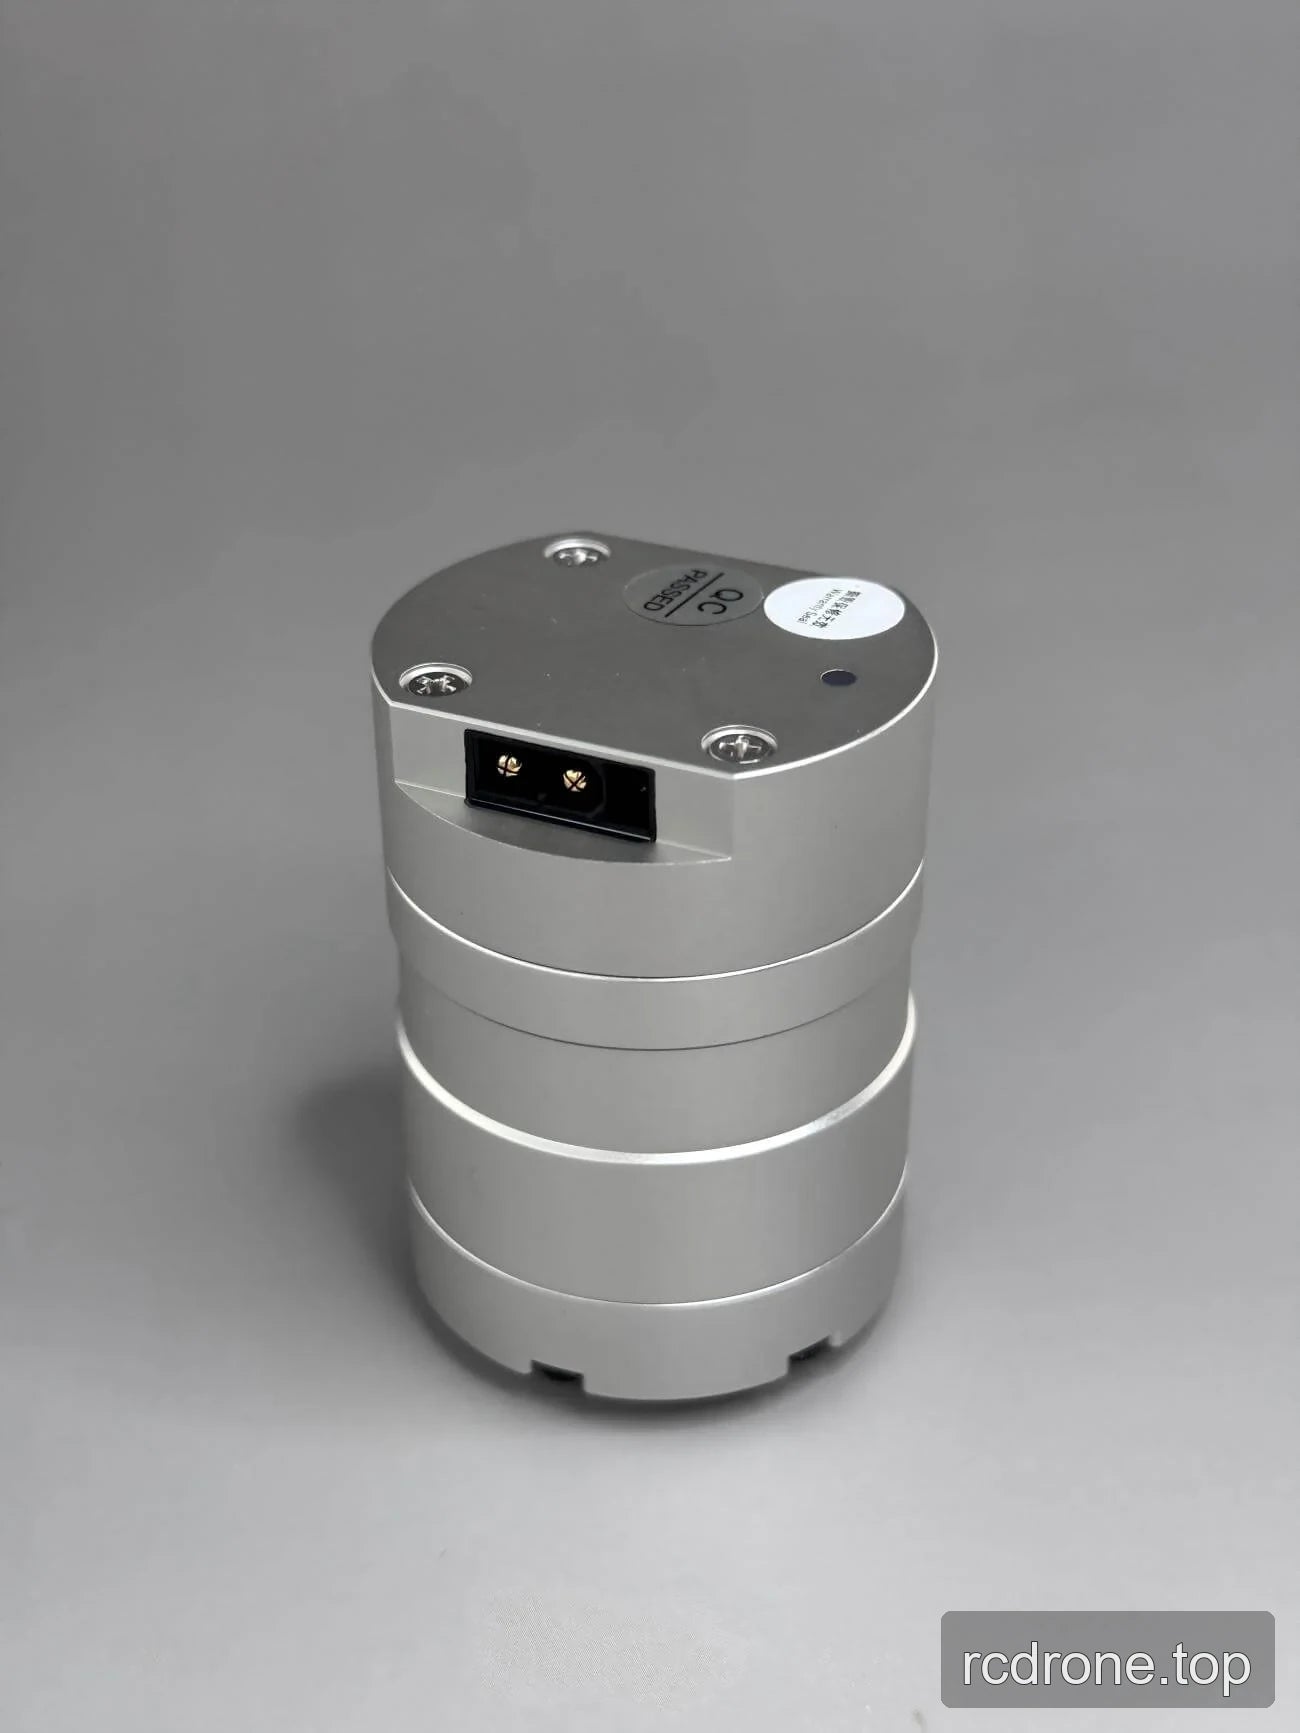
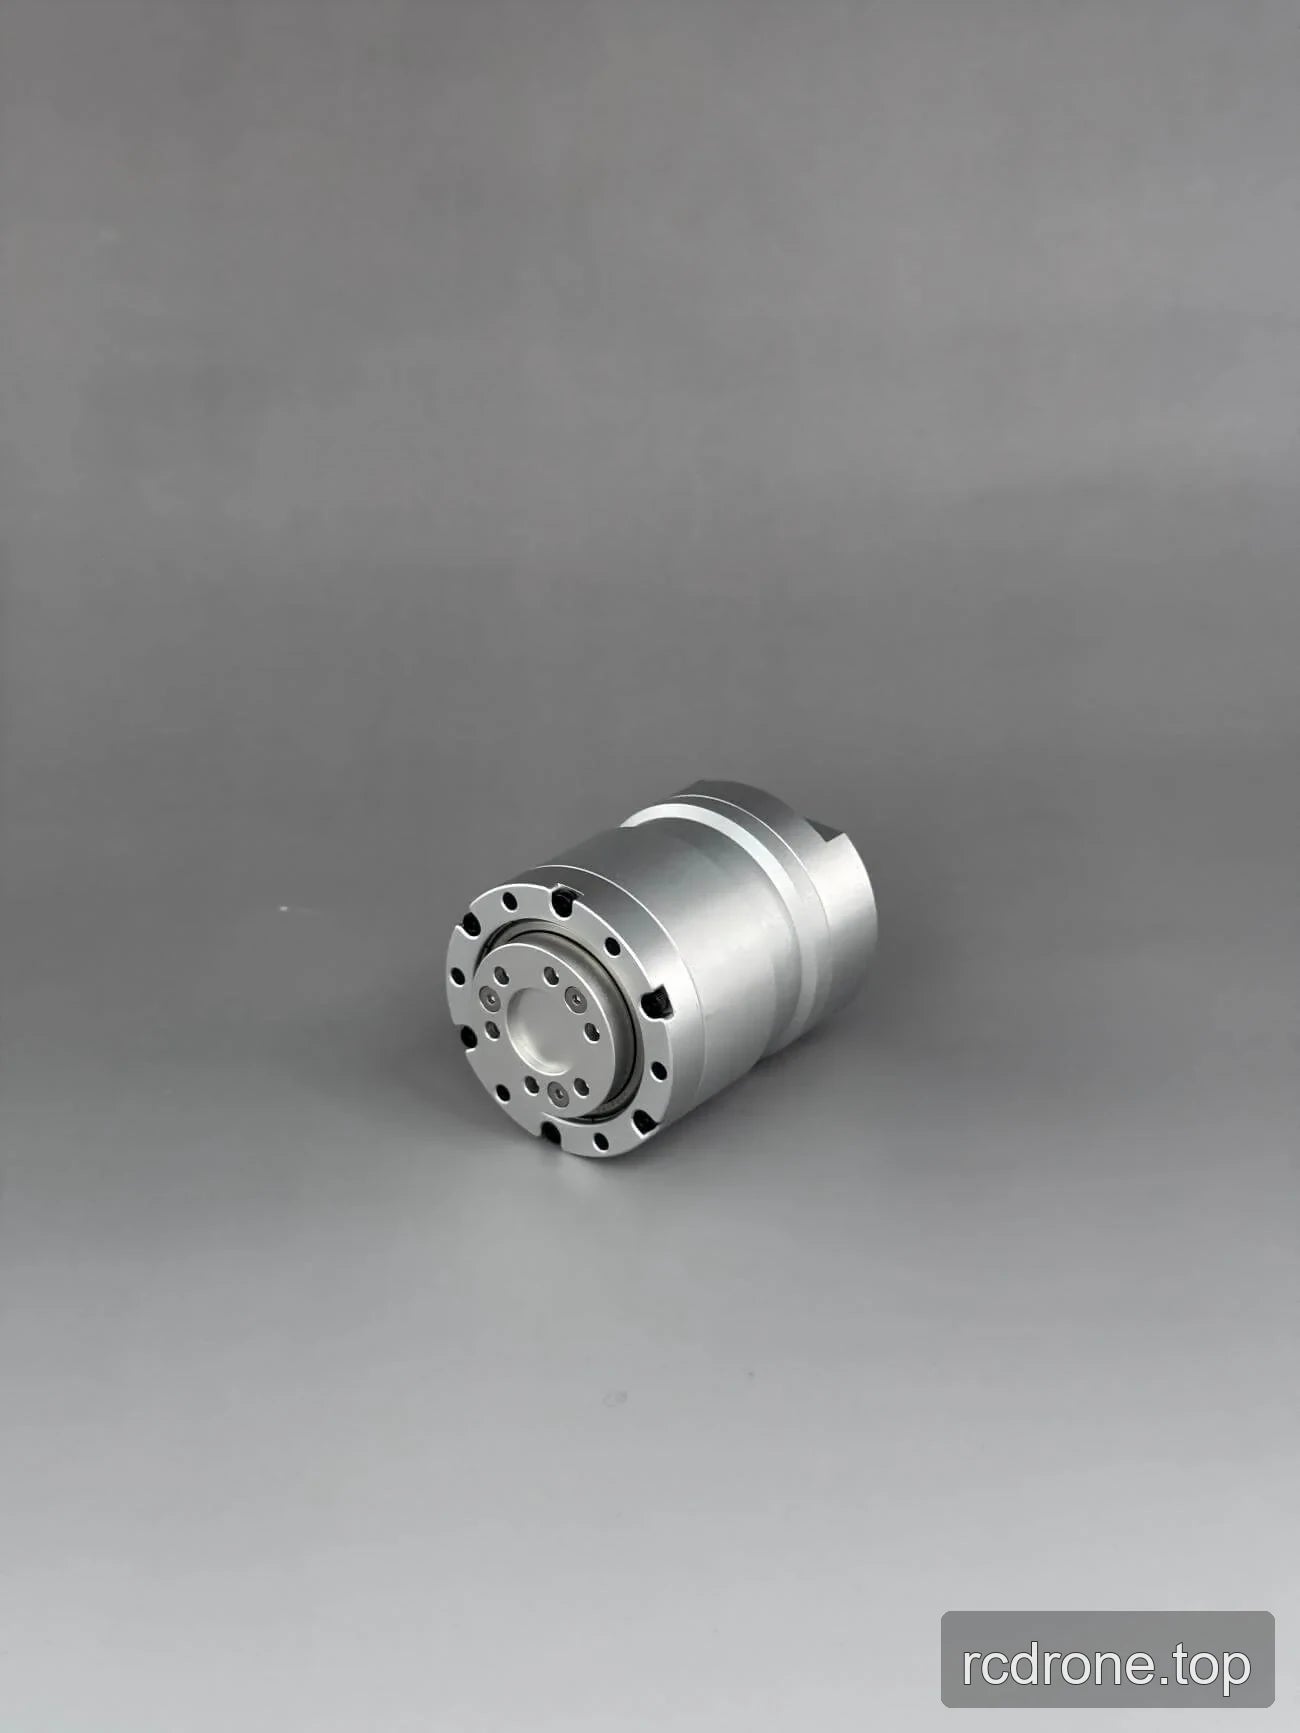
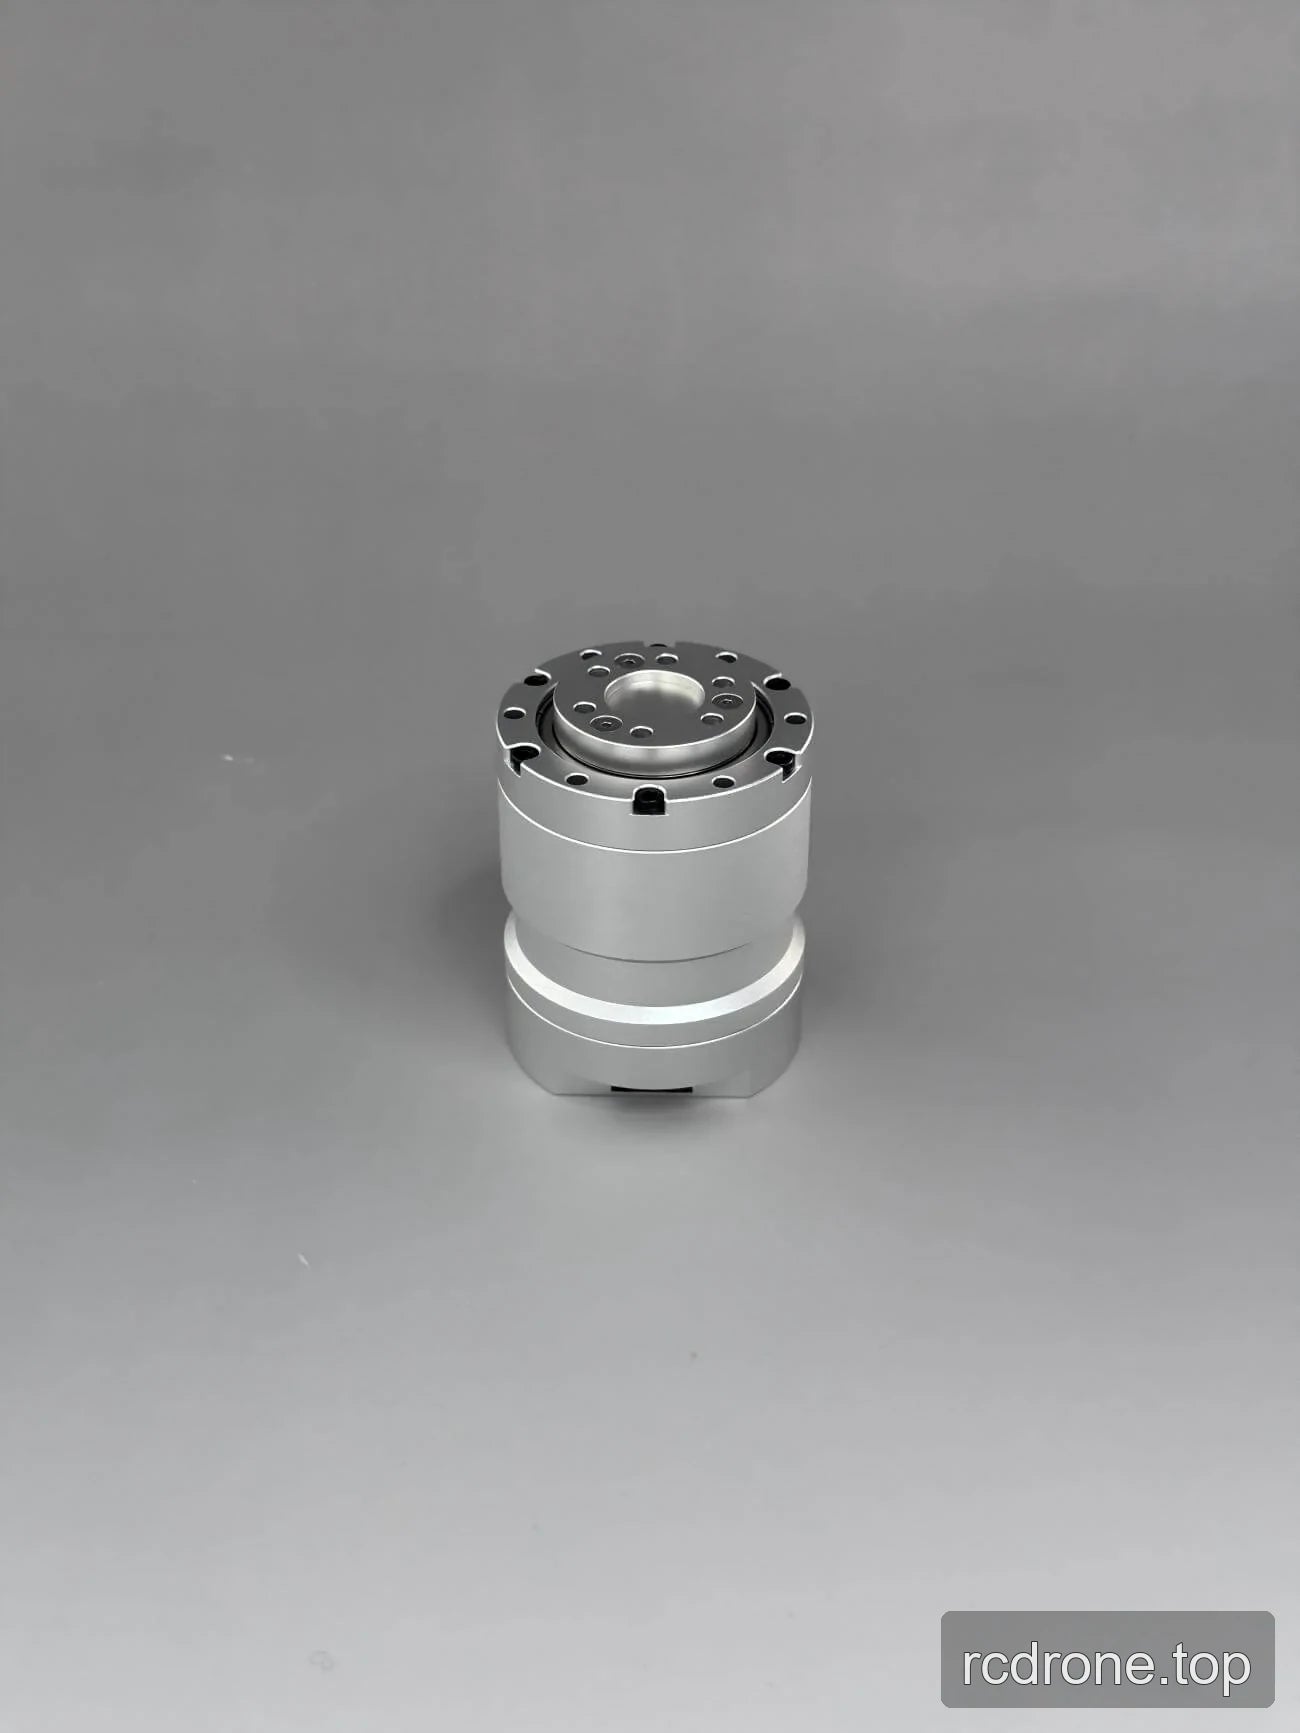
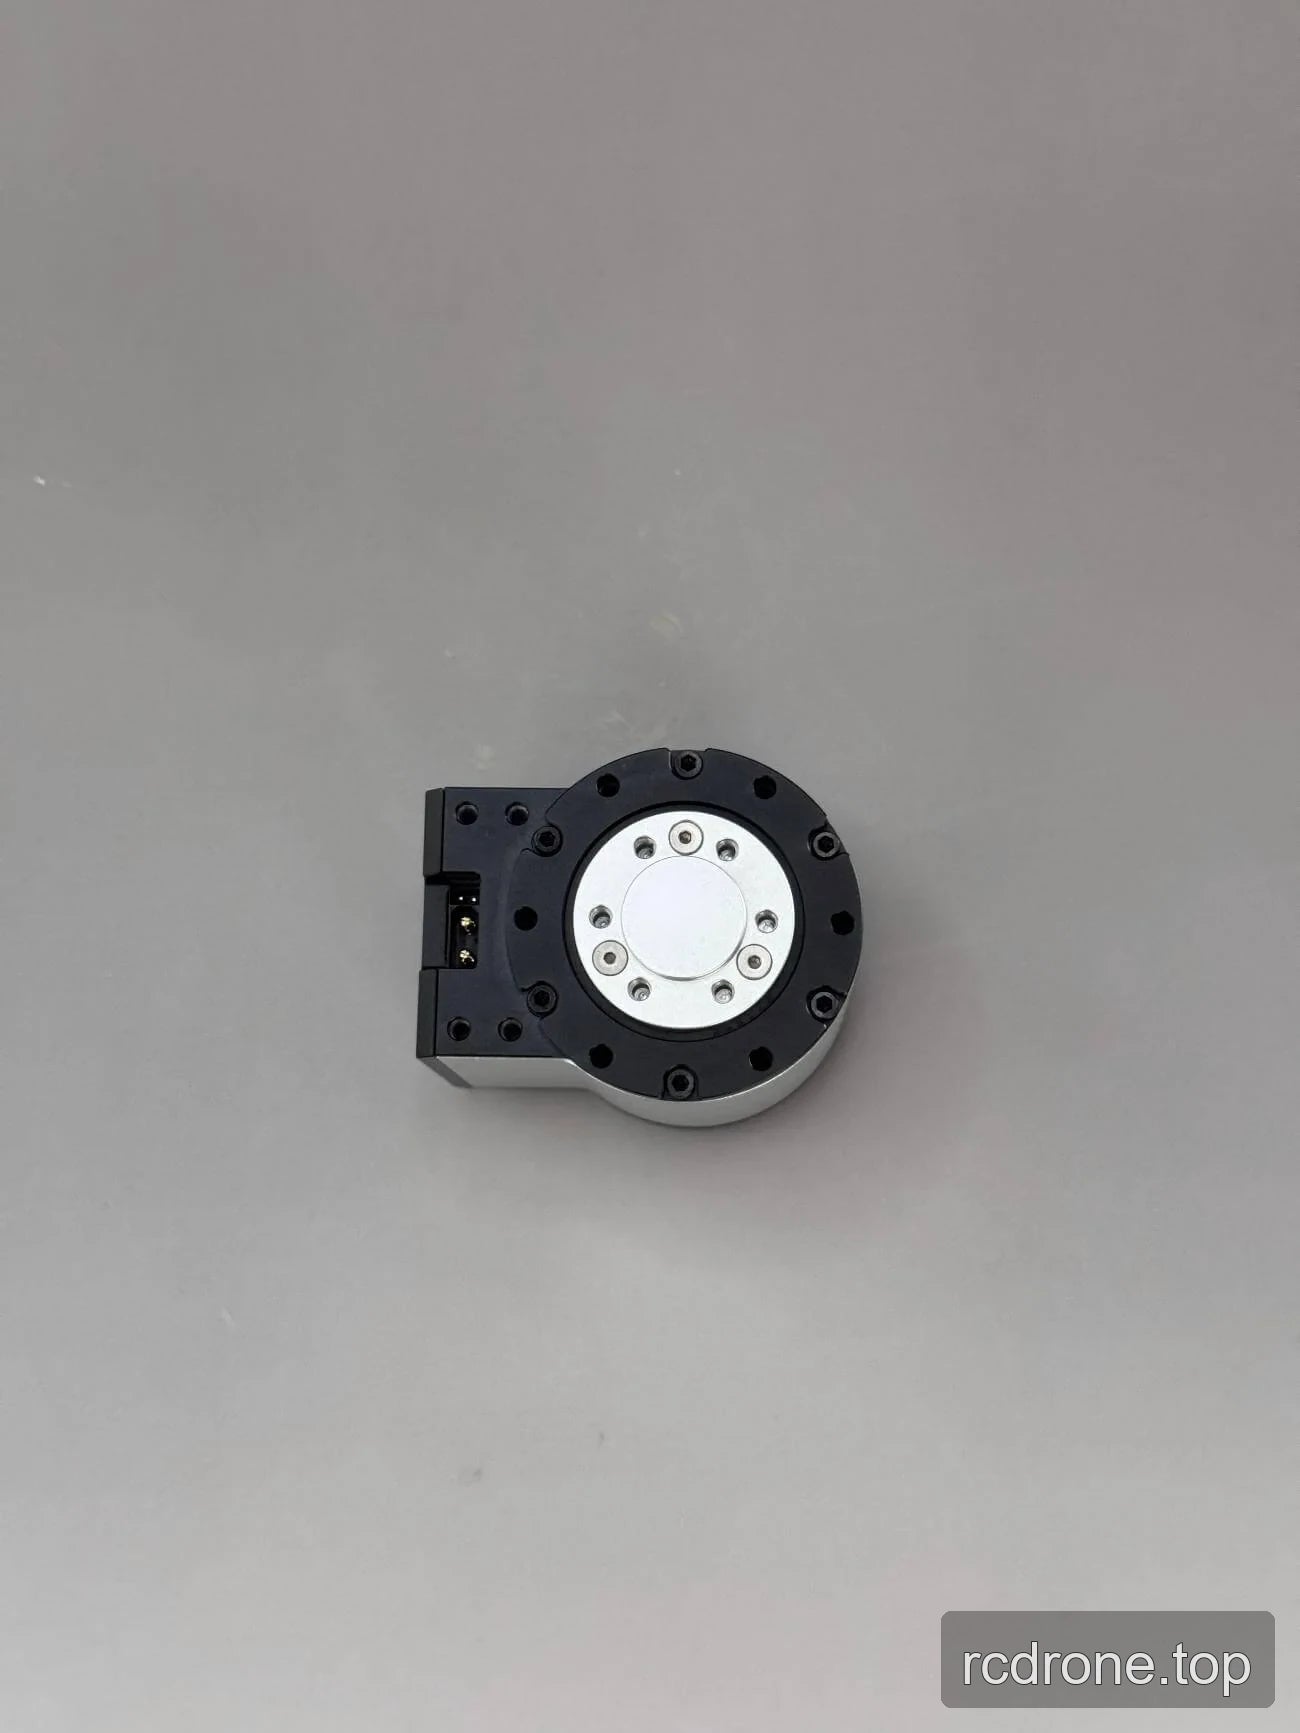
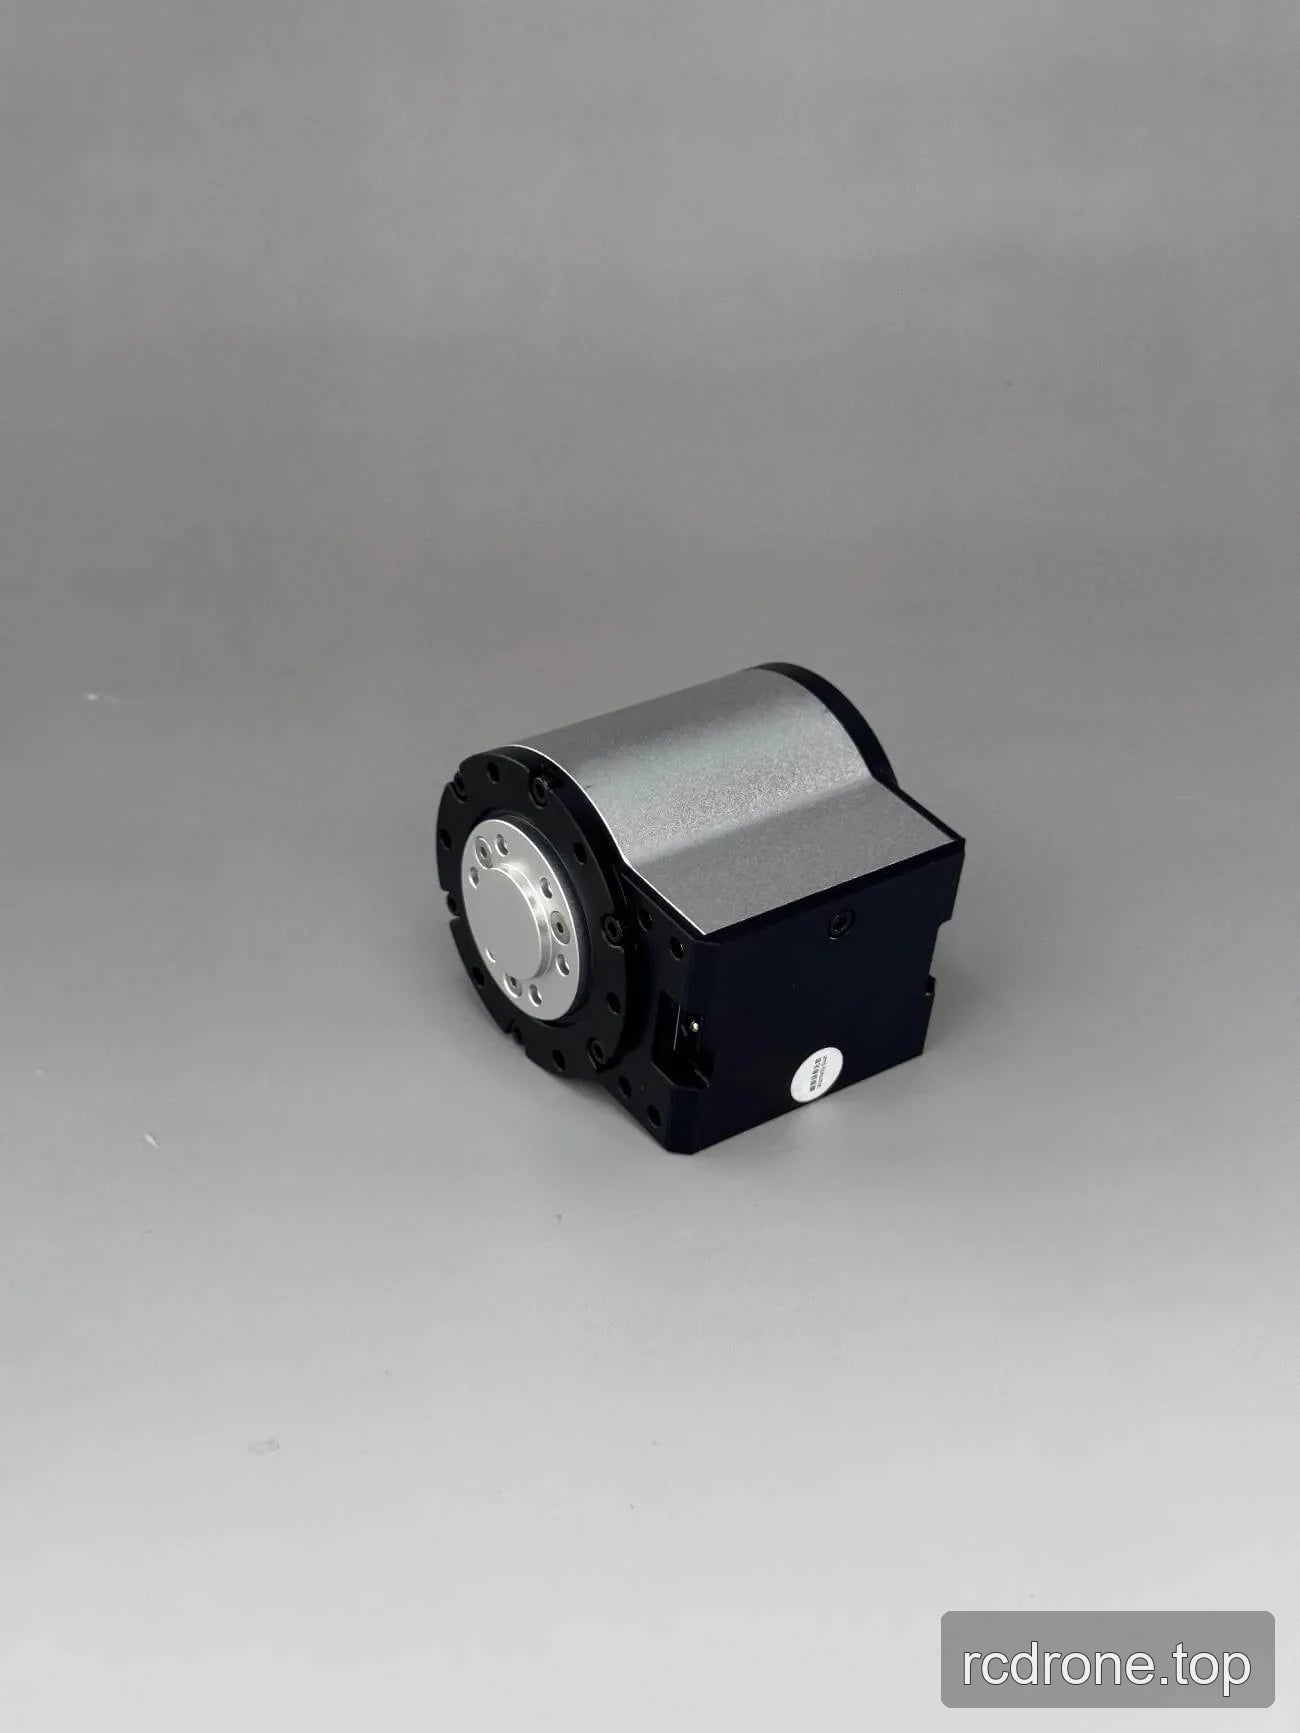
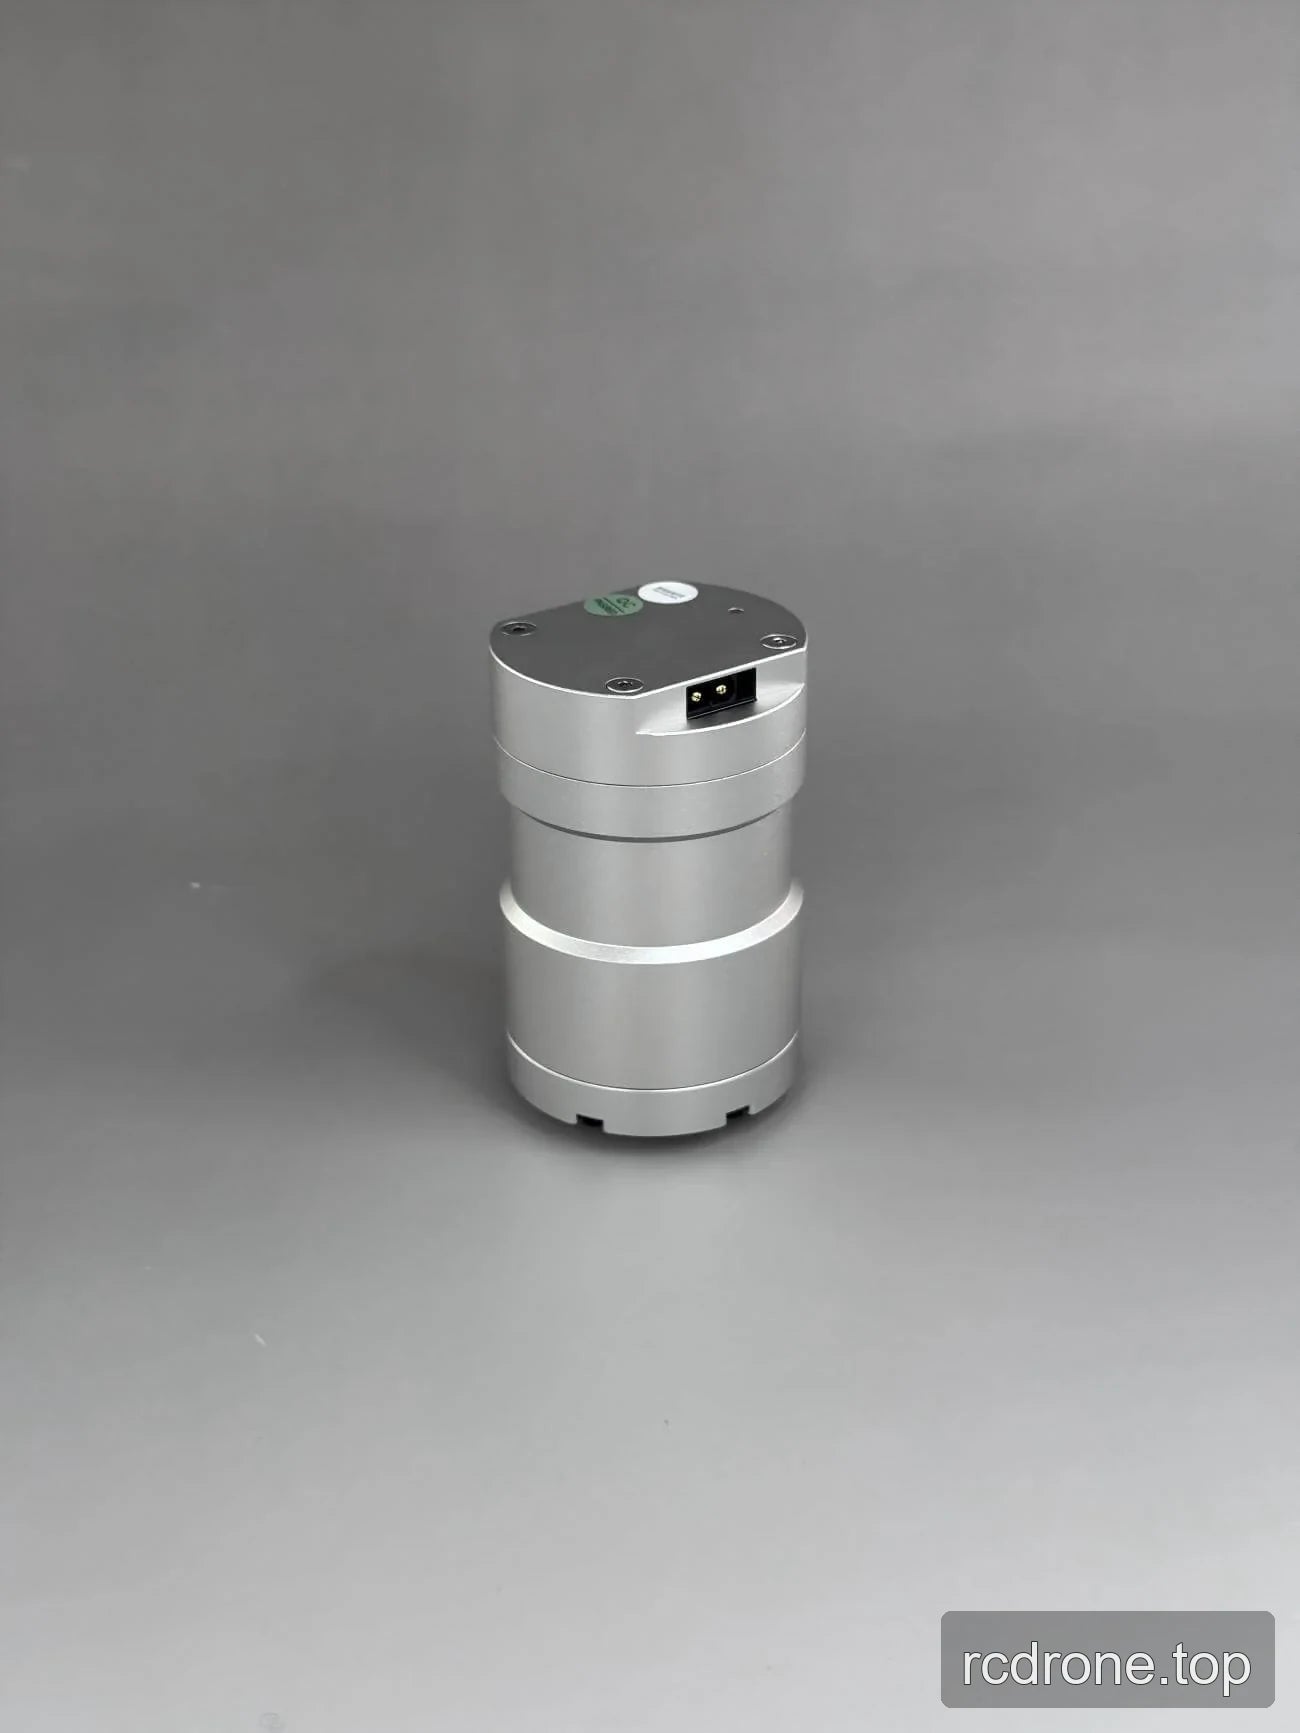
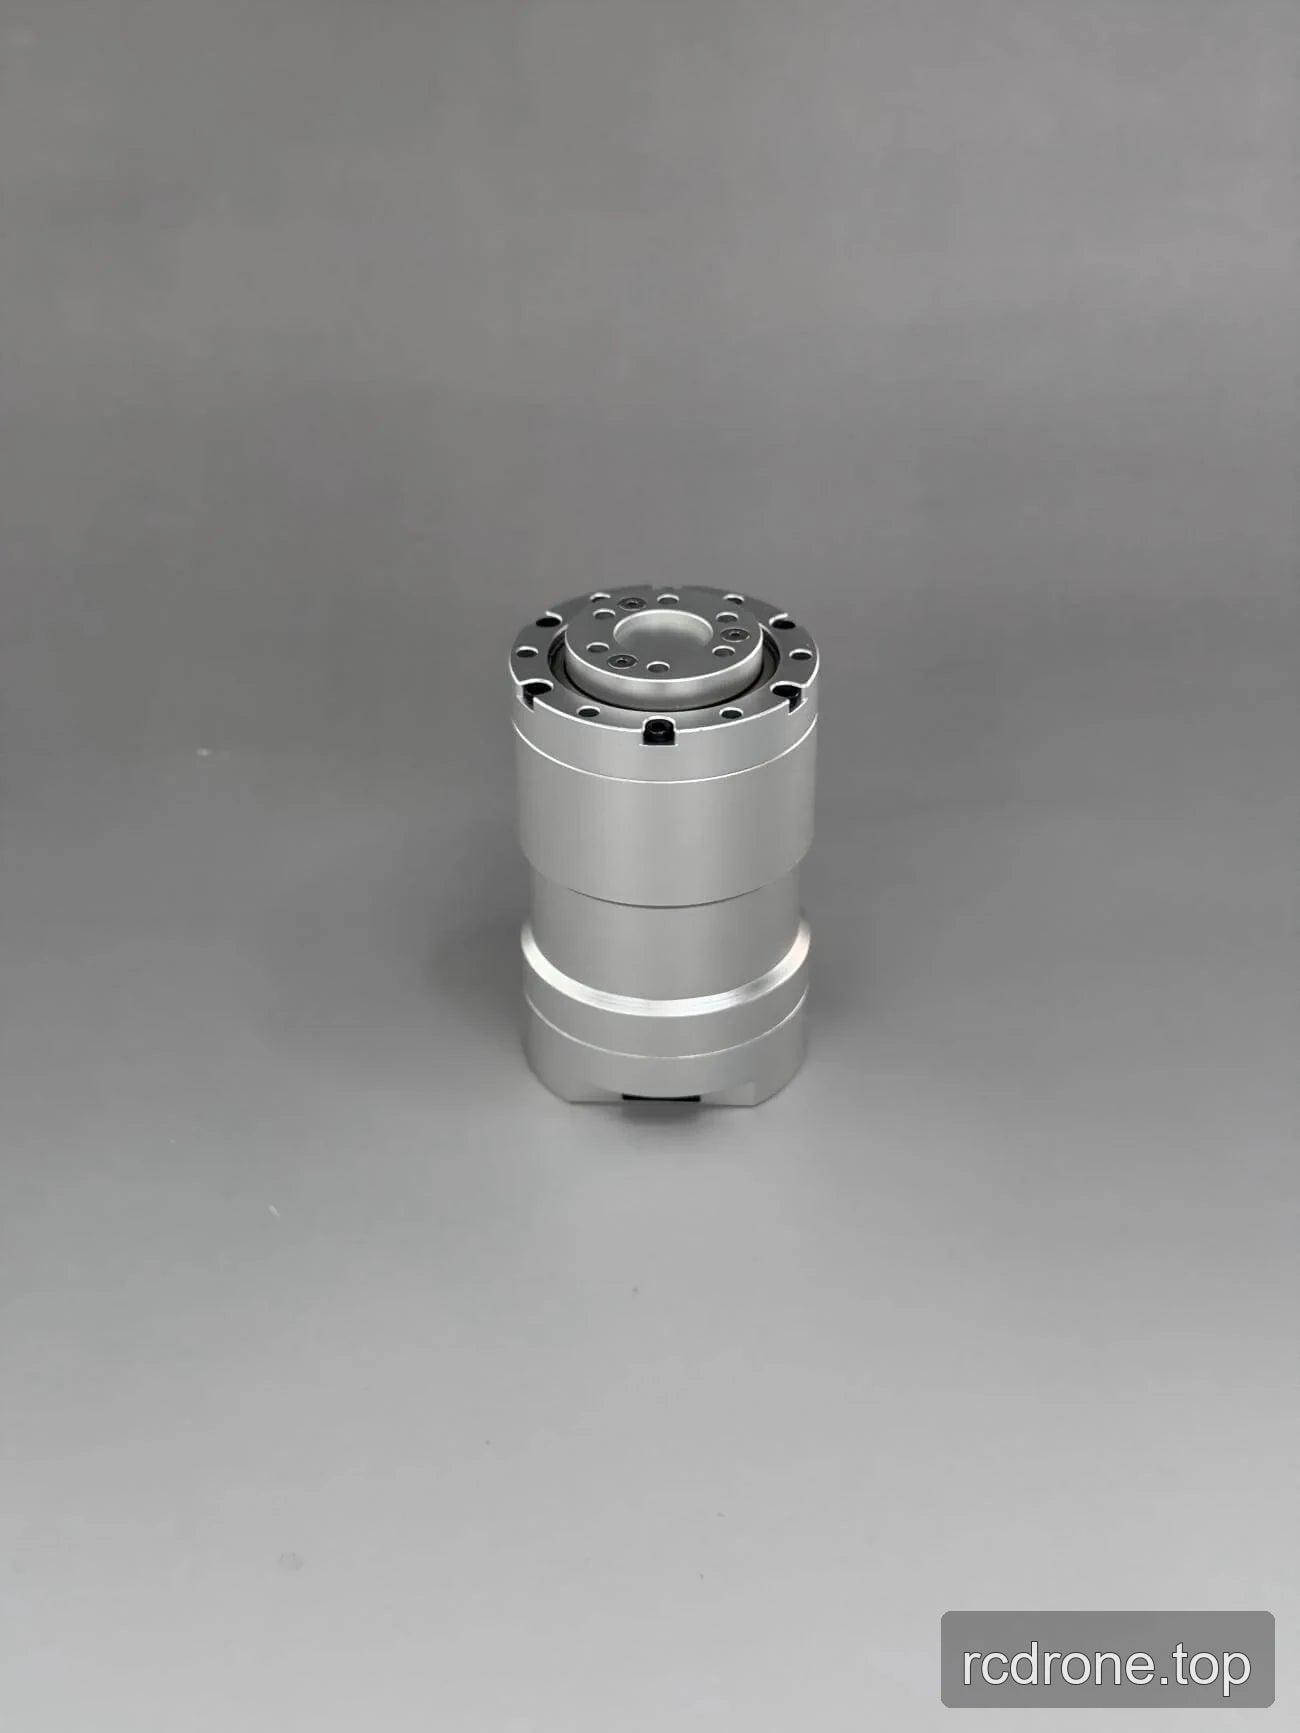
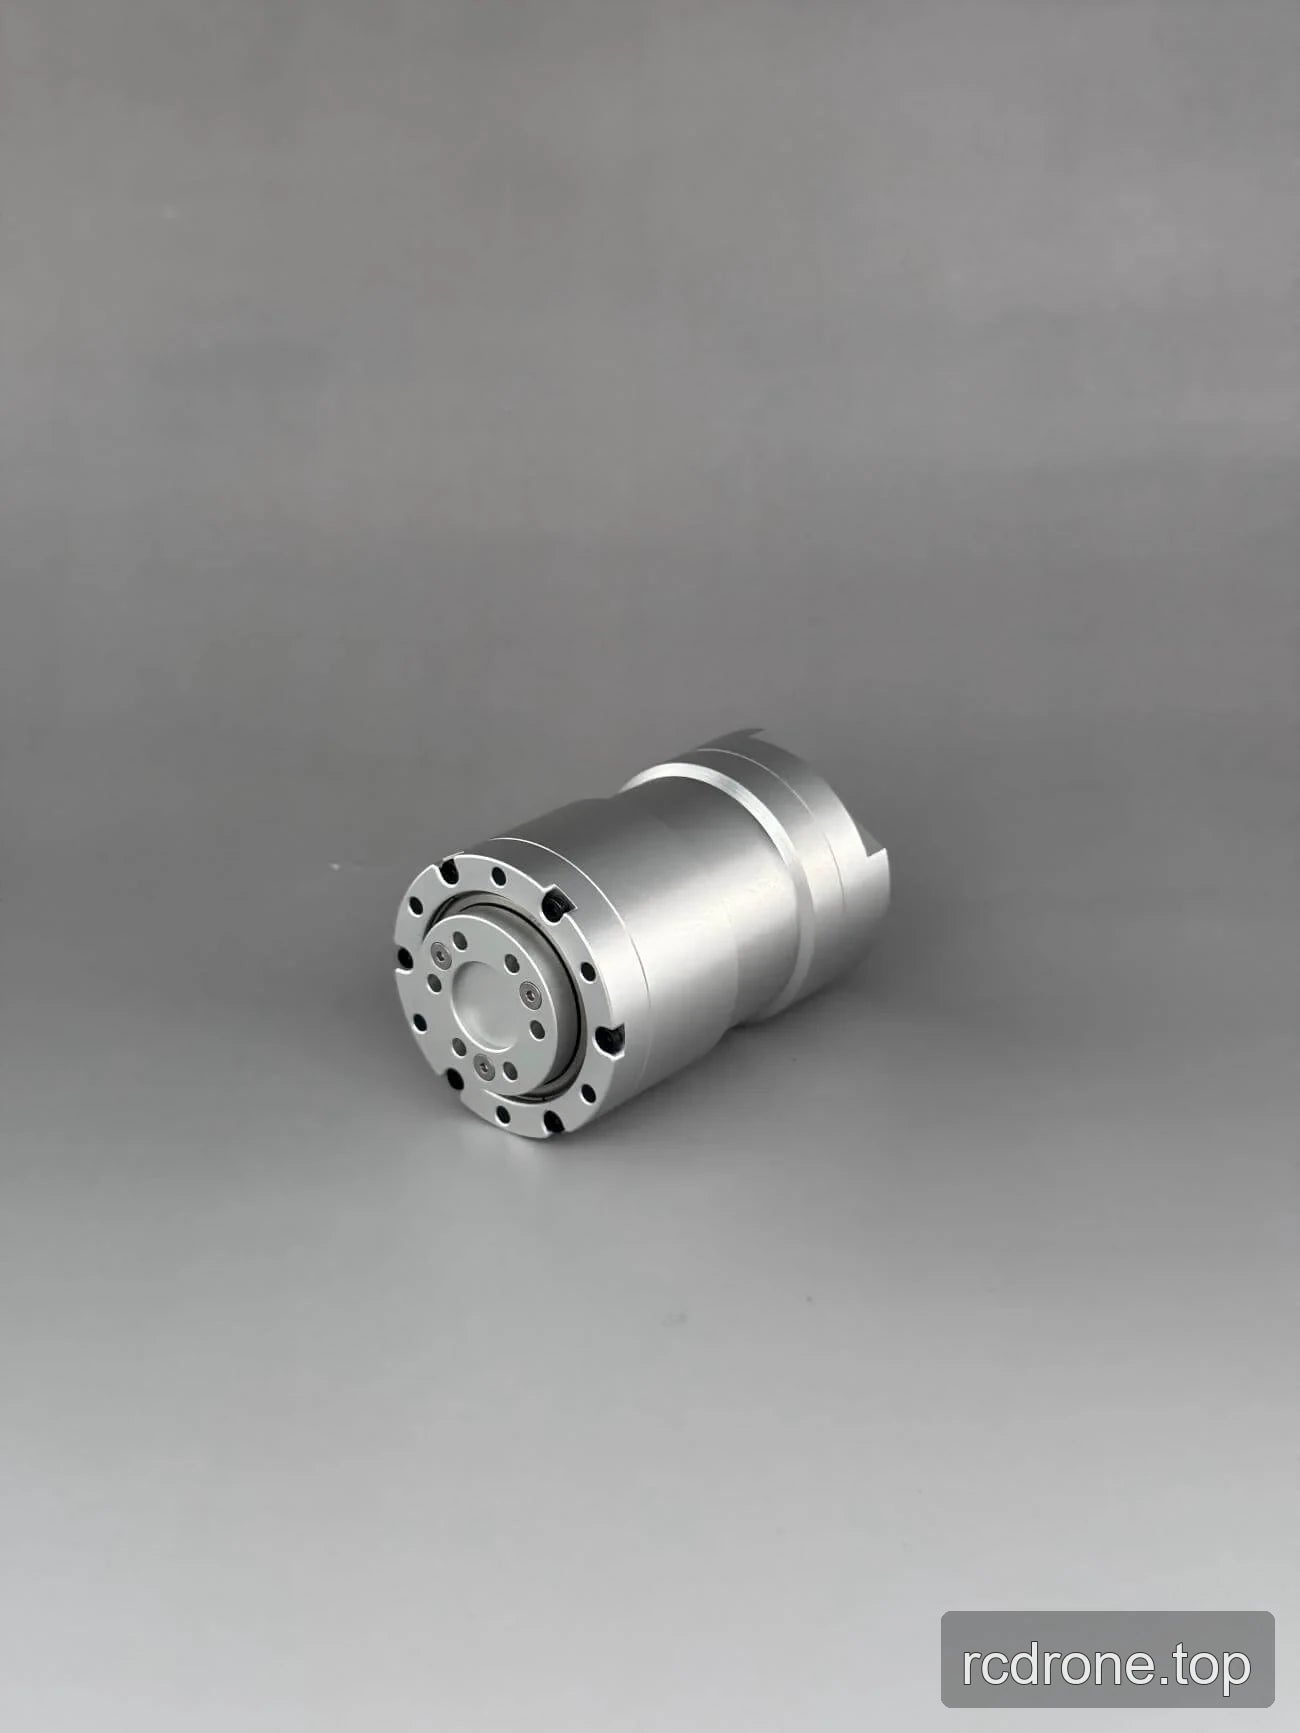
Interfaces e Conexões
Opções e Comparação de Modelos
Dimensões e Construção