Atuador de Junta Planetária EYOU RP40C, 25:1, 2 N·m de Binário Nominal, para Robôs Humanóides
Atuador de Junta Planetária EYOU RP40C, 25:1, 2 N·m de Binário Nominal, para Robôs Humanóides
EYOU
Não foi possível carregar a disponibilidade de retirada


Visão Geral
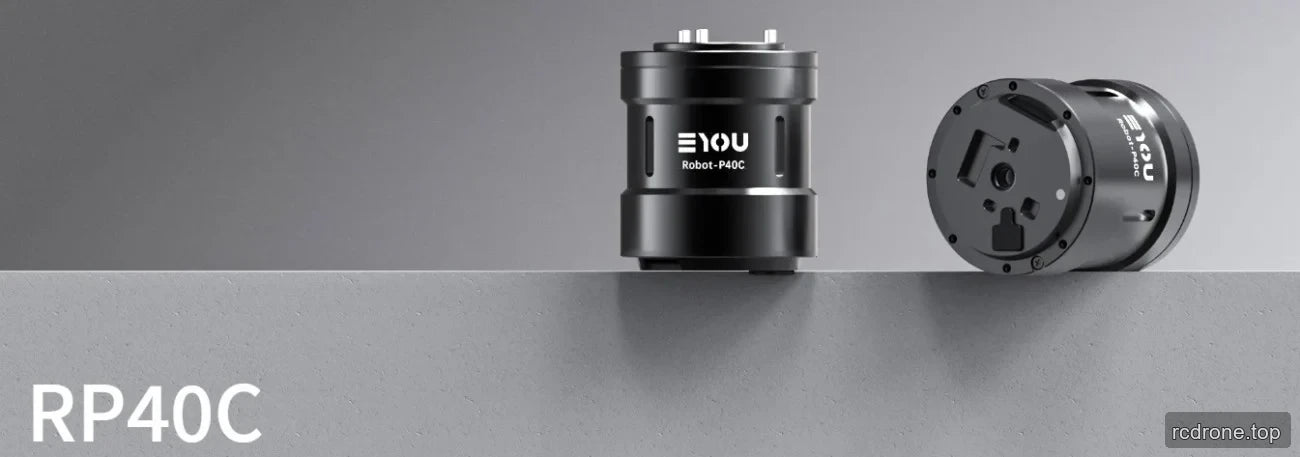
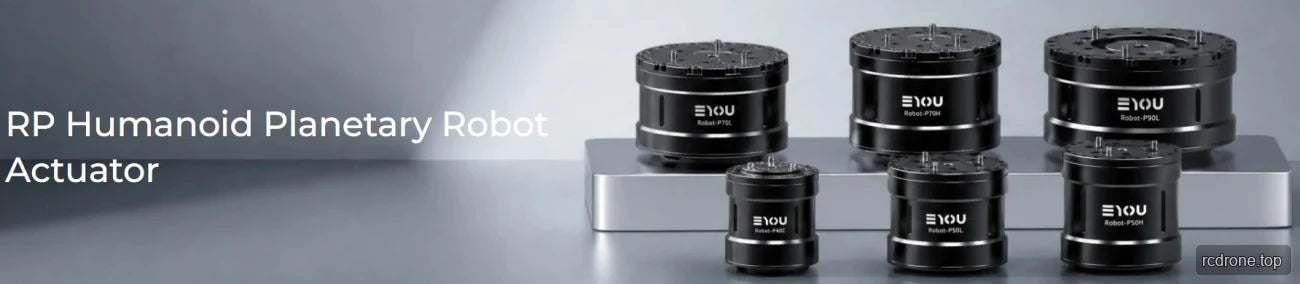
O EYOU RP40C é um módulo de atuador de junta robótica com um redutor planetário, drive FOC integrado, encoders absolutos duplos e interfaces CAN FD. É especificado para robôs humanoides, braços robóticos, exoesqueletos, robôs quadrúpedes, veículos AGV e robôs ARU. O módulo tem uma relação de redução de 25, torque nominal de 2 N·m, torque de pico de 6 N·m e tensão de operação de 48 VDC.
Características
- Redutor planetário com uma relação de redução de 25.
- Drive FOC integrado.
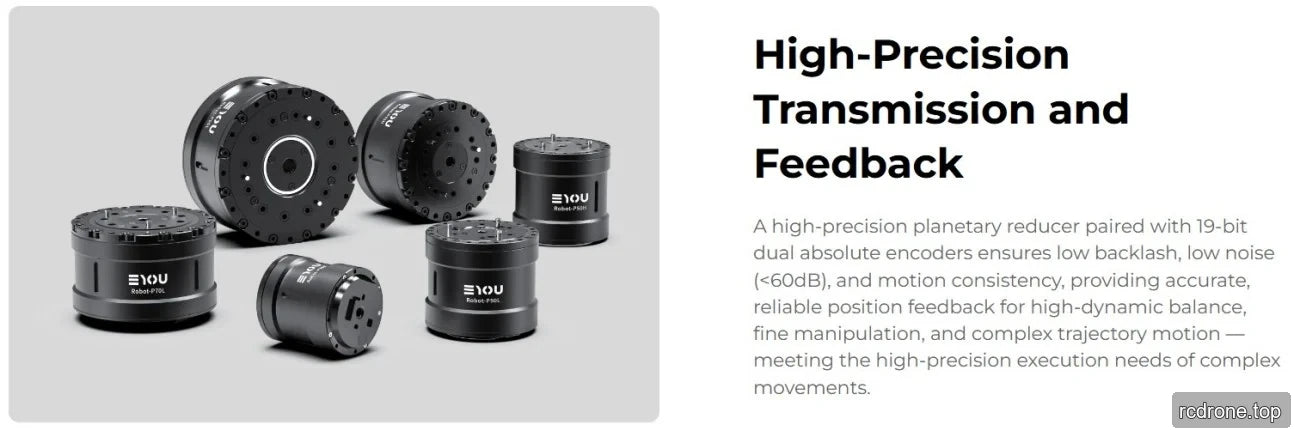
- Encoders absolutos duplos: entrada de 17 bits e saída de 19 bits.
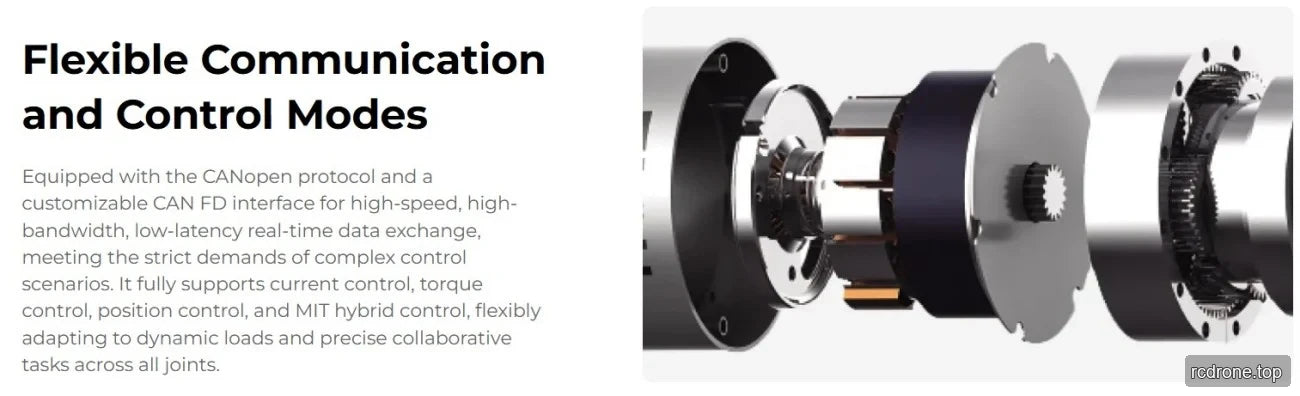
- Interfaces de entrada/saída de drive DC de potência e CAN FD.
- Modos de controle de corrente, velocidade, posição e MIT.
- Protocolo de comunicação CANOpen / CAN FD; desenvolvimento personalizado é necessário.
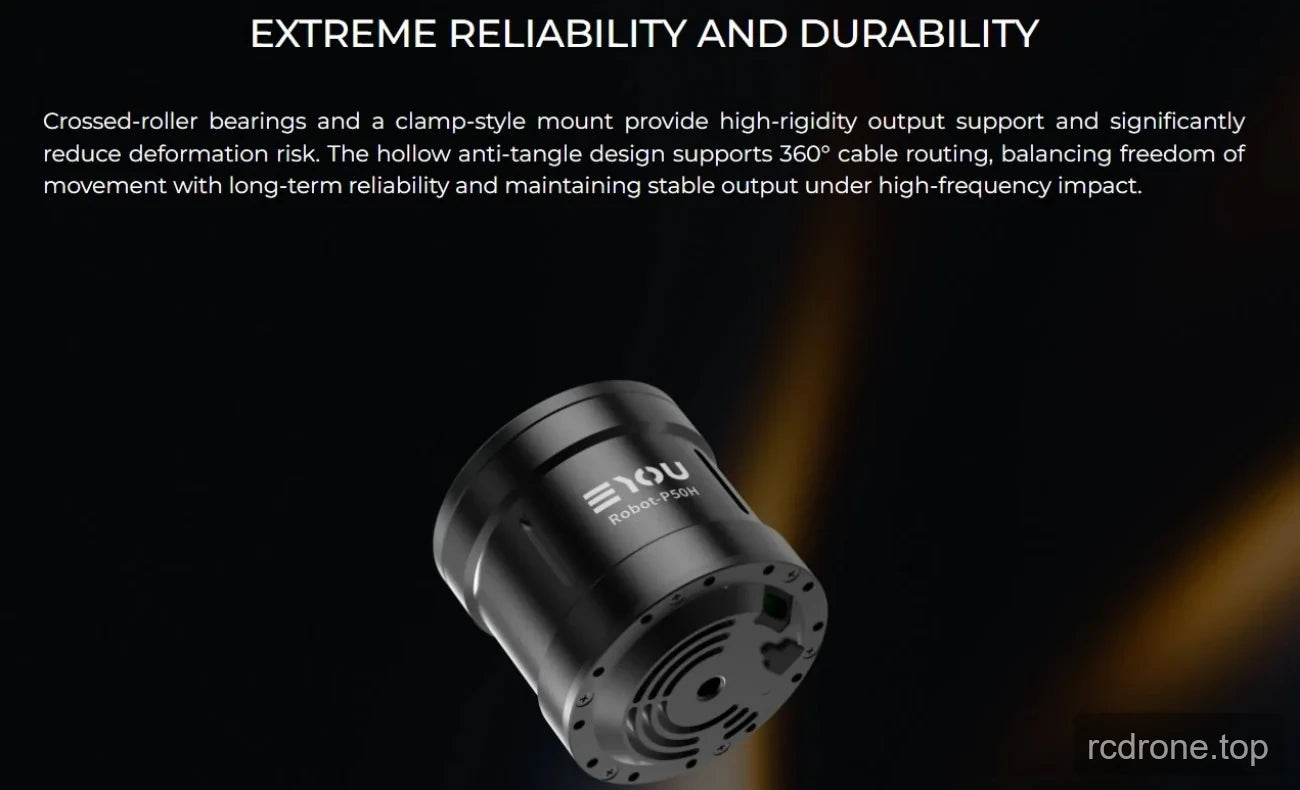
- Acabamento de casca preta mate regular e rolamento de esferas de ranhura profunda.
Especificações
| Parâmetro | Valor |
|---|---|
| Modelo do módulo | RP40C |
| Modo de redutor | Planetário |
| Potência nominal do motor | 31 W |
| Relação de redução | 25 |
| Torque nominal | 2 N·m |
| Torque de pico | 6 N·m |
| Potência nominal da junta | 25 W |
| Folga | ≤12 arcmin |
| Velocidade nominal da extremidade de saída | 120 rpm |
| Velocidade de pico de saída | 145 rpm |
| Dimensões (diâmetro externo × axial) | Φ45 × 52 mm |
| Peso (excluindo fio) | 225 g |
| Eficiência nominal da junta | 70% |
| Diâmetro oco | 4 mm |
| Aparência da carcaça (cor do processo) | Preto Fosco Regular |
| Momento de inércia | 8.18 kg·m² |
| Tipo de rolamento | Rolamento de esferas de ranhura profunda |
| Carga permitida radial (dinâmica/estática) na extremidade de saída | 1170/980 N |
| Carga permitida axial (dinâmica/estática) na extremidade de saída | / |
| Momento de flexão do eixo de saída | / |
| Tensão de operação | 48 VDC ±10% |
| Tensão máxima suportada | 90 VDC |
| Corrente do barramento | 1.2 Braços |
| Drive | FOC integrado |
| Encoder/bit | Dual Absolute / 17 (entrada), 19 (saída) |
| Comprimento do cabo de alimentação | ≥35 cm |
| Interface de drive | Alimentação (DC in, DC out), CAN FD (Entrada, Saída) |
| Protocolo de comunicação | CANOpen / CAN FD (desenvolvimento personalizado necessário) |
| Modo de controlo | Corrente, Velocidade, Posição, Modo MIT |
| Temperatura do ambiente de trabalho | -10 a 45 °C |
| Aumento da temperatura de funcionamento da caixa | ≤60 °C |
| Ruído a 1 m | ≤60 dB |
| Classificação IP | IP54 |
| Vida | >3000 h |
Aplicações
- Robôs humanoides
- Braços robóticos
- Exoesqueletos
- Robôs quadrúpedes
- Veículos AGV
- Robôs ARU
Downloads
EYOU CANable — Manual do Utilizador (PDF)
EYOU RP40C Desenho — Desenho (PDF)
EYOU RP Series EN V1.0 20260608 — Manual do Utilizador (PDF)
Série EYOU RP — Especificações (PDF)
EYOU CANable — Manual do Utilizador (PDF)
Catálogo de Juntas de Robô EYOU — Catálogo de Produtos de Juntas de Robô (PDF)
Série EYOU RP EN V1.0 20260608 — Manual do Utilizador (PDF)
Módulo de Depuração UART EYOU — Manual do Utilizador (PDF)
Detalhes Visuais
Visualizações do Produto
Opções e Comparação de Modelos
Características e Design
Interfaces e Conexões
Detalhes Adicionais do Produto