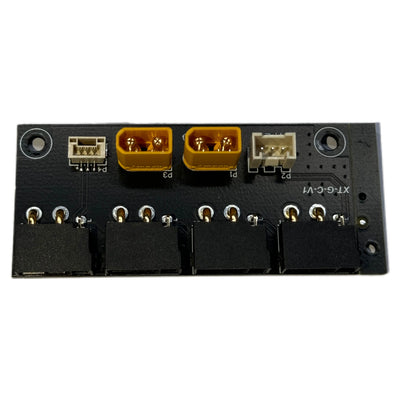
Atuador de Junta Planetária EYOU RP50H, 10 N·m de Binário Nominal, para Robótica
Atuador de Junta Planetária EYOU RP50H, 10 N·m de Binário Nominal, para Robótica
EYOU
Não foi possível carregar a disponibilidade de retirada


Visão Geral
EYOU RP50H é um módulo de junta robótica planetária para robôs humanoides, braços robóticos, exoesqueletos, robôs quadrúpedes, veículos AGV e robôs ARU. Combina uma relação de redução de 19.5278 com um torque nominal de 10 N·m e um torque de pico de 30 N·m, um drive FOC integrado, encoders absolutos duplos e comunicação CANOpen. Selecione-o para juntas robóticas de 48 VDC que requerem controle de corrente, velocidade, posição ou MIT.
Características
- Redutor planetário com uma relação de redução de 19.5278.
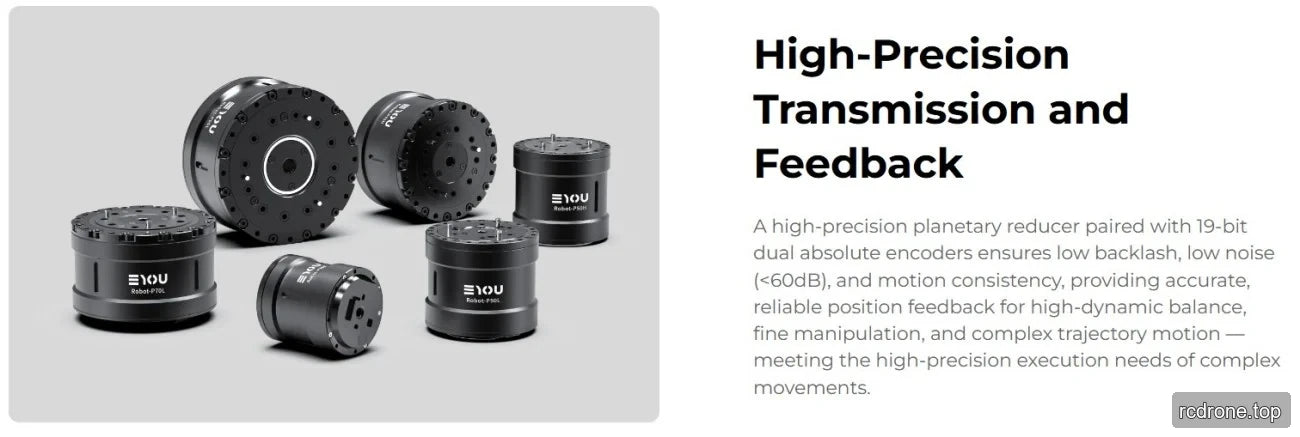
- Arranjo de drive FOC integrado e encoders absolutos duplos: entrada de 17 bits e saída de 19 bits.
- Rolamento de rolos cruzados, diâmetro oco de 5 mm e aparência de carcaça preta fosca regular.
- Passagem de energia (DC in/DC out) e interfaces de drive CAN FD in/out.
- Modos de controle: corrente, velocidade, posição e modo MIT.
Especificações
| Parâmetro | Valor |
|---|---|
| Modelo do Módulo | RP50H |
| Modo do Redutor | Planetário |
| Motor potência nominal (W) | 184 |
| Relação de redução | 19.5278 |
| Torque Classificado (N·m) | 10 |
| Torque de Pico (N·m) | 30 |
| Potência Classificada da Junta (W) | 157 |
| Folga (arcmin) | ≤12 |
| Velocidade classificada da extremidade de saída (rpm) | 150 |
| Velocidade de pico de saída (rpm) | 180 |
| Dimensões (Diâmetro Externo × Axial) (mm) | Φ59 × 59.5 |
| Peso (g) (excluindo fio) | 465 |
| Eficiência nominal da junta | 78% |
| Diâmetro Oco (mm) | 5 |
| Aparência da Carcaça (Cor do Processo) | Preto Fosco Regular |
| Momento de inércia (kg·m²) | 28.66 |
| Tipo de Rolamento | Rolamento de Rolos Cruzados |
| Carga permitida radial (dinâmica/estática) (N) na extremidade de saída | 2140/2740 |
| Carga permitida axial (dinâmica/estática) (N) na extremidade de saída | 5100/18700 |
| Momento de Flexão do Eixo de Saída (N·m) | 22.8 |
| Tensão de Operação (VDC) | 48 ±10% |
| Tensão máxima suportada (VDC) | 90 |
| Corrente do Barramento (Arms) | 4.5 |
| Drive | Integrado FOC |
| Encoder/Bit (bit) | Dual Absolute / 17 (entrada), 19 (saída) |
| Comprimento do cabo de alimentação | ≥35 cm |
| Interface de Drive | Alimentação (DC in/DC out), CAN FD (in/out) |
| Protocolo de Comunicação | CANOpen / CANFD (desenvolvimento personalizado necessário) |
| Modo de Controle | Corrente, Velocidade, Posição, Modo MIT |
| Temperatura do ambiente de trabalho (°C) | -10 a 45 |
| Aumento da temperatura de funcionamento da caixa (°C) | ≤60 |
| Ruído (dB) @ 1 m | ≤60 |
| Classificação IP | IP54 |
| Duração (h) | >3000 |
Aplicações
- Robôs humanoides
- Braços robóticos
- Exoesqueletos
- Robôs quadrúpedes
- Veículos AGV
- Robôs ARU
Documentação
EYOU CANable — Manual do Usuário (PDF)
EYOU RP50H Desenho — Desenho (PDF)
EYOU RP Series EN V1.0 20260608 — Manual do Utilizador (PDF)
EYOU RP Series — Especificações (PDF)
EYOU CANable — Manual do Utilizador (PDF)
EYOU Robot Joint Catalog — Catálogo de Produtos de Juntas de Robô (PDF)
EYOU RP Series EN V1.0 20260608 — Manual do Utilizador (PDF)
EYOU UART Debug Module — Manual do Utilizador (PDF)
Detalhes Visuais
Visões do Produto

Exemplos de Aplicação

Características e Design


Interfaces e Conexões

Detalhes Adicionais do Produto