


Atuador de Junta Planetária EYOU RP70H, 48 VDC, Relação de Redução 19.5278 para Robótica
Atuador de Junta Planetária EYOU RP70H, 48 VDC, Relação de Redução 19.5278 para Robótica
EYOU
Não foi possível carregar a disponibilidade de retirada


Visão Geral
O EYOU RP70H é um atuador de junta robótica planetária para robôs humanoides, braços robóticos, exoesqueletos, robôs quadrúpedes, veículos AGV e robôs ARU. O seu motor FOC integrado de 48 ±10% VDC suporta conexões CAN FD e controle de corrente, velocidade, posição e MIT. O módulo utiliza uma relação de redução de 19.5278, com um torque nominal de 17 N·m e um torque de pico de 60 N·m.
Características
- Modo redutor planetário com uma relação de redução de 19.5278 e rolamento de rolos cruzados.
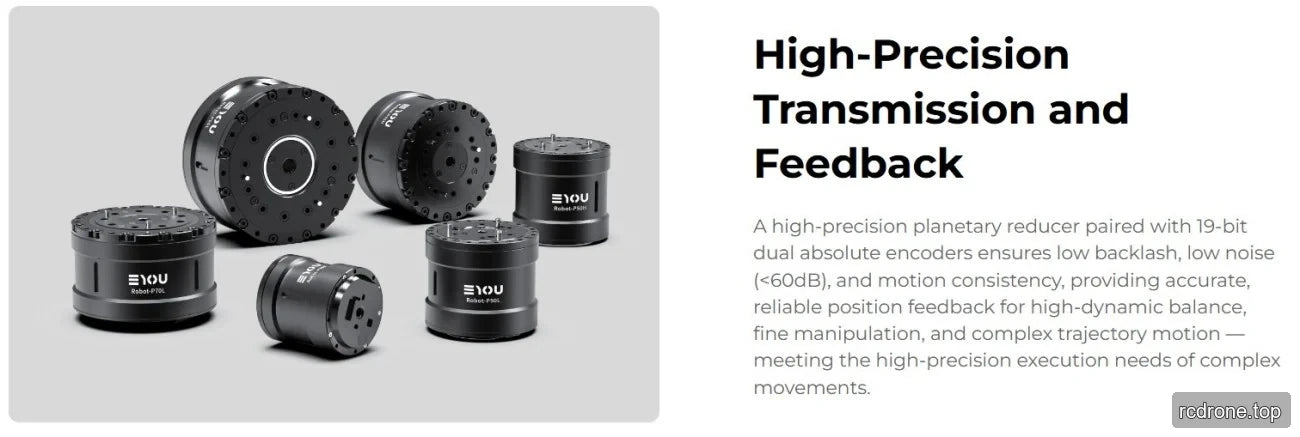
- Motor FOC integrado com codificadores absolutos duplos: entrada de 17 bits e saída de 19 bits.
- Interfaces de entrada/saída de potência e de entrada/saída CAN FD.
- Protocolo de comunicação CANOpen / CAN FD; desenvolvimento personalizado é necessário para CAN FD.
- Modos de controle de corrente, velocidade, posição e MIT.
Especificações
| Parâmetro | Valor |
|---|---|
| Modelo do módulo | RP70H |
| Modo do redutor | Planetário |
| Motor potência nominal | 314 W |
| Relação de redução | 19.5278 |
| Torque classificado | 17 N·m |
| Torque de pico | 60 N·m |
| Potência nominal da junta | 223 W |
| Folga | ≤12 arcmin |
| Velocidade de saída nominal | 125 rpm |
| Velocidade de saída de pico | 150 rpm |
| Dimensões (diâmetro externo × axial) | Φ77 × 58.3 mm |
| Peso, excluindo fio | 760 g |
| Eficiência nominal da junta | 78% |
| Diâmetro oco | 6 mm |
| Aparência da carcaça (cor do processo) | Branco Fosco Regular |
| Momento de inércia | 93.21 kg·m² |
| Tipo de rolamento | Rolamento de Rolos Cruzados |
| Carga radial permitida na extremidade de saída (dinâmica/estática) | 2430/3490 N |
| Carga axial permitida na extremidade de saída (dinâmica/estática) | 5500/22700 N |
| Momento de flexão do eixo de saída | 38.3 N·m |
| Tensão de operação | 48 ±10% VDC |
| Tensão máxima de resistência | 90 VDC |
| Corrente do barramento | 7.5 Braços |
| Drive | FOC integrado |
| Encoder/bit | Dual Absolute / 17 (entrada), 19 (saída) |
| Comprimento do cabo de alimentação | ≥35 cm |
| Interface de drive | Potência (DC in, DC out), CAN FD (entrada, saída) |
| Protocolo de comunicação | CANOpen / CAN FD (desenvolvimento personalizado necessário) |
| Modo de controlo | Corrente, Velocidade, Posição, Modo MIT |
| Temperatura do ambiente de trabalho | -10 a 45 °C |
| Aumento da temperatura de funcionamento da caixa | ≤60 °C |
| Ruído a 1 m | ≤60 dB |
| Classificação IP | IP54 |
| Vida | >3000 h |
Aplicações
- Robôs humanoides
- Braços robóticos
- Exoesqueletos
- Robôs quadrúpedes
- Veículos AGV
- Robôs ARU
Documentos e Downloads
EYOU CANable — Manual do Utilizador (PDF)
EYOU RP70H Desenho — Desenho (PDF)
EYOU RP Series EN V1.0 20260608 — Manual do Utilizador (PDF)
Série EYOU RP — Especificações (PDF)
EYOU CANable — Manual do Utilizador (PDF)
Catálogo de Juntas de Robô EYOU — Catálogo de Produtos de Juntas de Robô (PDF)
Série EYOU RP EN V1.0 20260608 — Manual do Utilizador (PDF)
Módulo de Depuração UART EYOU — Manual do Utilizador (PDF)
Detalhes Visuais
Visões do Produto


Características e Design


Interfaces e Conexões

Detalhes Adicionais do Produto




