


Atuador de Junta Planetária EYOU RP70L, 20:1, 48 VDC, para Robótica
Atuador de Junta Planetária EYOU RP70L, 20:1, 48 VDC, para Robótica
EYOU
Não foi possível carregar a disponibilidade de retirada


Visão Geral
O EYOU RP70L é um atuador de junta robótica planetária com uma relação de redução de 20:1, tensão de operação de 48 VDC, drive FOC integrado e capacidade de comunicação CANopen/CAN FD . É especificado para aplicações robóticas, incluindo robôs humanoides, braços robóticos, exoesqueletos, robôs quadrúpedes, veículos AGV e robôs ARU. O módulo fornece um torque nominal de 12 N·m, torque de pico de 36 N·m e velocidades de saída de até 160 rpm.
Características
- Redutor planetário com uma relação de redução de 20:1.
- Drive FOC integrado com modos de controle de corrente, velocidade, posição e MIT.
- Encoder absoluto duplo: entrada de 17 bits e saída de 19 bits.
- Interfaces de entrada/saída DC de potência e CAN FD.
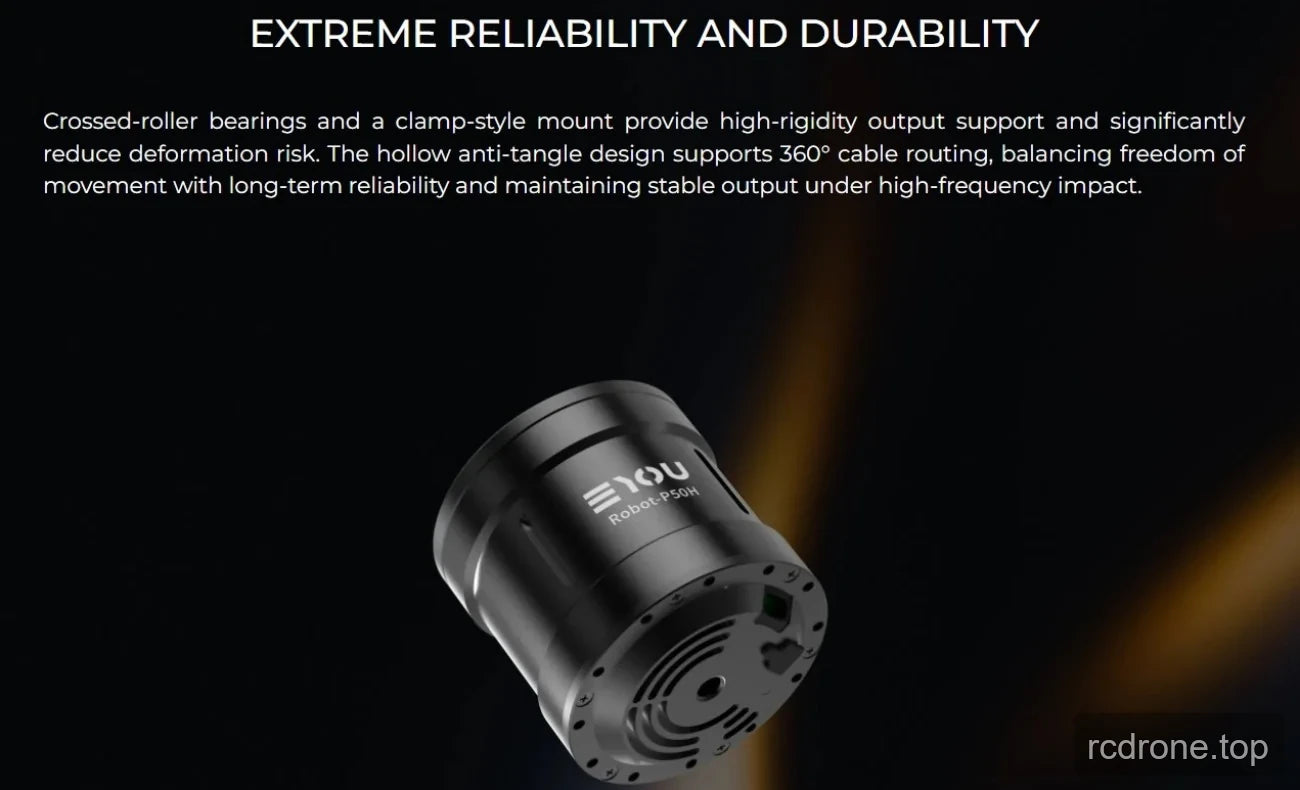
- Rolamento de rolos cruzados e um diâmetro oco de 6 mm.
- Acabamento de casca preta mate regular.
Especificações
| Parâmetro | Valor |
|---|---|
| Modelo do Módulo | RP70L |
| Modo Redutor | Planetário |
| Motor potência nominal | 191 W |
| Relação de redução | 20 |
| Torque nominal | 12 N·m |
| Torque de pico | 36 N·m |
| Potência nominal da junta | 163 W |
| Folga | ≤12 arcmin |
| Velocidade nominal da extremidade de saída | 130 rpm |
| Velocidade de pico de saída | 160 rpm |
| Dimensões (diâmetro externo × axial) | Φ77 × 52.5 mm |
| Peso (excluindo fio) | 670 g |
| Eficiência nominal da junta | 78% |
| Diâmetro oco | 6 mm |
| Aparência da carcaça (cor do processo) | Preto Fosco Regular |
| Momento de inércia | 72.97 kg·m² |
| Tipo de rolamento | Rolamento de Rolos Cruzados |
| Carga radial permitida na extremidade de saída (dinâmica/estática) | 2430/3490 N |
| Carga axial permitida na extremidade de saída (dinâmica/estática) | 5500/22700 N |
| Momento de flexão do eixo de saída | 38.3 N·m |
| Tensão de operação | 48 VDC ±10% |
| Tensão máxima de resistência | 90 VDC |
| Corrente do barramento | 5.5 Braços |
| Drive | FOC integrado |
| Encoder/bit | Dual Absolute / 17 (entrada), 19 (saída) |
| Comprimento do cabo de alimentação | ≥35 cm |
| Interface de drive | Alimentação (DC in, DC out), CAN FD (Entrada, Saída) |
| Protocolo de comunicação | CANopen / CAN FD (desenvolvimento personalizado necessário) |
| Modo de controlo | Corrente, Velocidade, Posição, Modo MIT |
| Temperatura do ambiente de trabalho | -10 a 45 °C |
| Aumento da temperatura de funcionamento da caixa | ≤60 °C |
| Ruído a 1 m | ≤60 dB |
| Classificação IP | IP54 |
| Vida | >3000 h |
Aplicações
- Robôs humanoides
- Braços robóticos
- Exoesqueletos
- Robôs quadrúpedes
- Veículos AGV
- Robôs ARU
Downloads
EYOU CANable — Manual do Utilizador (PDF)
EYOU RP70L Desenho — Desenho (PDF)
EYOU RP Series EN V1.0 20260608 — Manual do Utilizador (PDF)
Série EYOU RP — Especificações (PDF)
EYOU CANable — Manual do Utilizador (PDF)
Catálogo de Juntas de Robô EYOU — Catálogo de Produtos de Juntas de Robô (PDF)
Série EYOU RP EN V1.0 20260608 — Manual do Utilizador (PDF)
Módulo de Depuração UART EYOU — Manual do Utilizador (PDF)
Detalhes Visuais
Visões do Produto


Características e Design


Interfaces e Conexões

Detalhes Adicionais do Produto




