Sensor de Força/Torque de Seis Eixos Hangkai HKVL-56, 56mm, 100–400N
Sensor de Força/Torque de Seis Eixos Hangkai HKVL-56, 56mm, 100–400N
Hangkai Microelectronic
Não foi possível carregar a disponibilidade de retirada


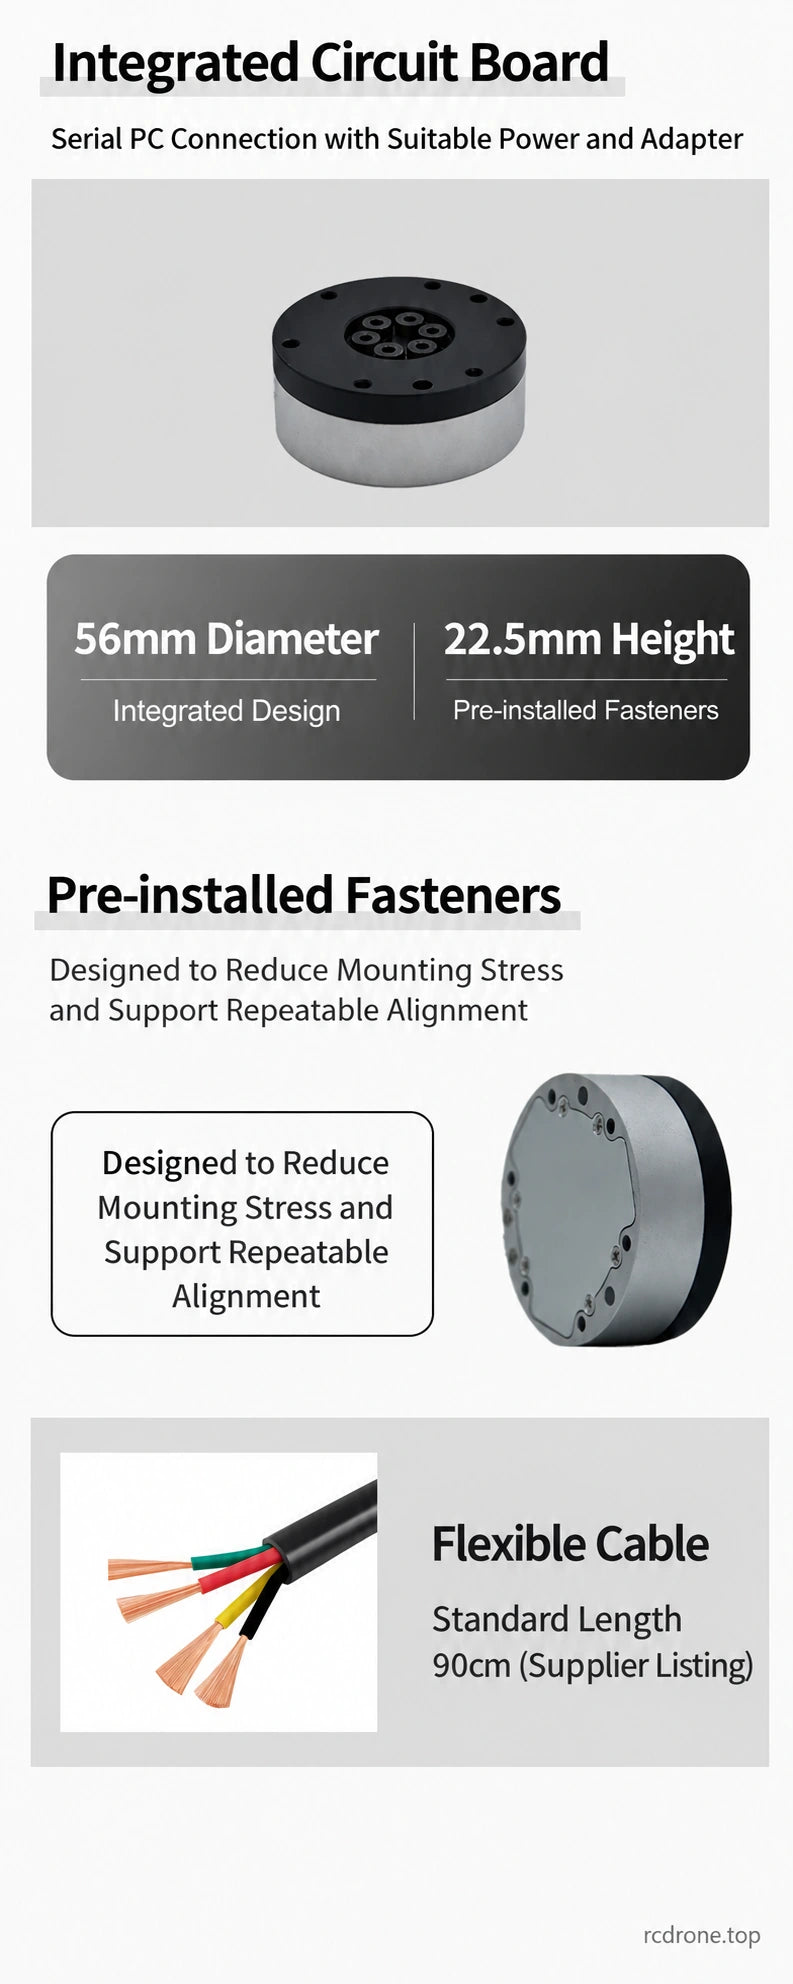
O Hangkai Microelectronic HKVL-56 é um sensor de força/torque de seis eixos compacto para feedback de contacto robótico, integração de robôs humanoides, montagem e polimento. Mede Fx, Fy e Fz juntamente com os momentos Mx, My e Mz em uma caixa de liga de alumínio com 56mm de diâmetro e 22,5mm de altura, com eletrónica de sinal integrada.
Selecione um Sensor ou Adaptador de PC
Escolha 56A, 56B, 56C ou 56D de acordo com os intervalos de força e momento em todos os eixos. As seleções RS485-para-USB e CAN-para-USB são apenas adaptadores e não incluem um sensor. A fonte não nomeia uma interface de comunicação nos quatro rótulos de opção de modelo: confirme a interface e o protocolo fornecidos para o seu controlador antes de fazer o pedido.
Intervalos de Medição
| Parâmetro | 56A | 56B | 56C | 56D |
|---|---|---|---|---|
| Intervalo Fx(N) | 100 | 200 | 300 | 400 |
| Intervalo Fy(N) | 100 | 200 | 300 | 400 |
| Intervalo Fz(N) | 100 | 200 | 300 | 400 |
| Intervalo Mx(N·m) | 5 | 7 | 10 | 12 |
| Intervalo My(N·m) | 5 | 7 | 10 | 12 |
| Intervalo Mz(N·m) | 5 | 7 | 10 | 12 |
A tabela de origem também mostra uma referência custom56AS a 50N por eixo de força e 2N·m por eixo de momento.Essa opção personalizada e o espaço reservado para o atendimento ao cliente foram excluídos desta listagem. As faixas são classificações de medição, não capacidade de carga ou capacidade de elevação do robô; a fonte não fornece uma convenção assinada±.
Especificações do Fornecedor Compartilhadas
| Diâmetro | 56mm |
|---|---|
| Altura | 22.5mm |
| Massa | ≤0.3kg |
| Material | Liga de alumínio |
| Sobrecarga | 300%FS |
| Resolução | <0.03%FS |
| Precisão | 0.5%FS |
| Repetibilidade | 0.1%FS |
| Taxa de amostragem | 150–1000Hz, intervalo de personalização do fornecedor |
| Fornecimento | 12–36VDC |
| Capacidades de interface | RS485 / CAN-FD / EtherCAT, dependente da configuração |
FS significa escala total. Os números são especificações do fornecedor. A fonte descreve um elemento elástico forjado integrado, sensores de deformação soldados a laser e uma estrutura mecânica simétrica projetada para reduzir o estresse de montagem.
Comunicação e Integração
Um gráfico de comunicação nomeia adicionalmente CAN2.0 e ilustra taxas de saída de 150, 250, 500 e 100Hz, com exemplos de 115200, 460800 e 1000000bps. O exemplo de 100Hz difere do intervalo de 150–1000Hz da tabela de especificações. Estes exemplos não estabelecem uma combinação fixa de taxa/interface nem garantem todos os modos em cada unidade; confirme o firmware, protocolo e configurações entregues. Um adaptador USB não altera o protocolo próprio do sensor.
Montagem e Conteúdo da Embalagem
O fornecedor mostra fixadores pré-instalados e um cabo flexível padrão de 90 cm. Verifique as dimensões da flange, padrão de parafusos, documentação de energia e fiação para o seu robô. As características de montagem são destinadas a suportar o alinhamento e reduzir o estresse; verifique o zero e a calibração após a instalação.
- Seleções de sensores: um sensor HKVL-56 selecionado; a fonte ilustra um cabo conectado. Fonte externa e adaptador USB não estão listados como incluídos.
- Seleções de adaptadores: um adaptador de comunicação PC do tipo RS485 ou CAN selecionado; nenhum sensor ou robô incluído.
Detalhes Visuais