HexFellow HEXMOTOR 4342P 48 V Motor CAN-FD com Redução 42:1
HexFellow HEXMOTOR 4342P 48 V Motor CAN-FD com Redução 42:1
HexFellow
Preço normal
$235.99 USD
Preço normal
Preço de venda
$235.99 USD
Preço unitário
por
Impostos incluídos.
Envio calculado no momento do pagamento.
Não foi possível carregar a disponibilidade de retirada


Visão Geral
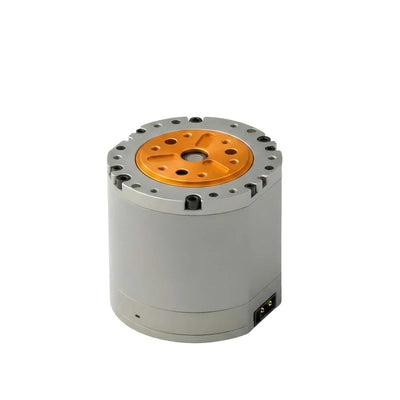
O HexFellow HEXMOTOR 4342P é um motor de 48 V com uma relação de redução de 42:1, dois codificadores magnéticos de 16 bits de uma volta, e uma interface de controlo CAN-FD operando a 5 Mbps.
Características
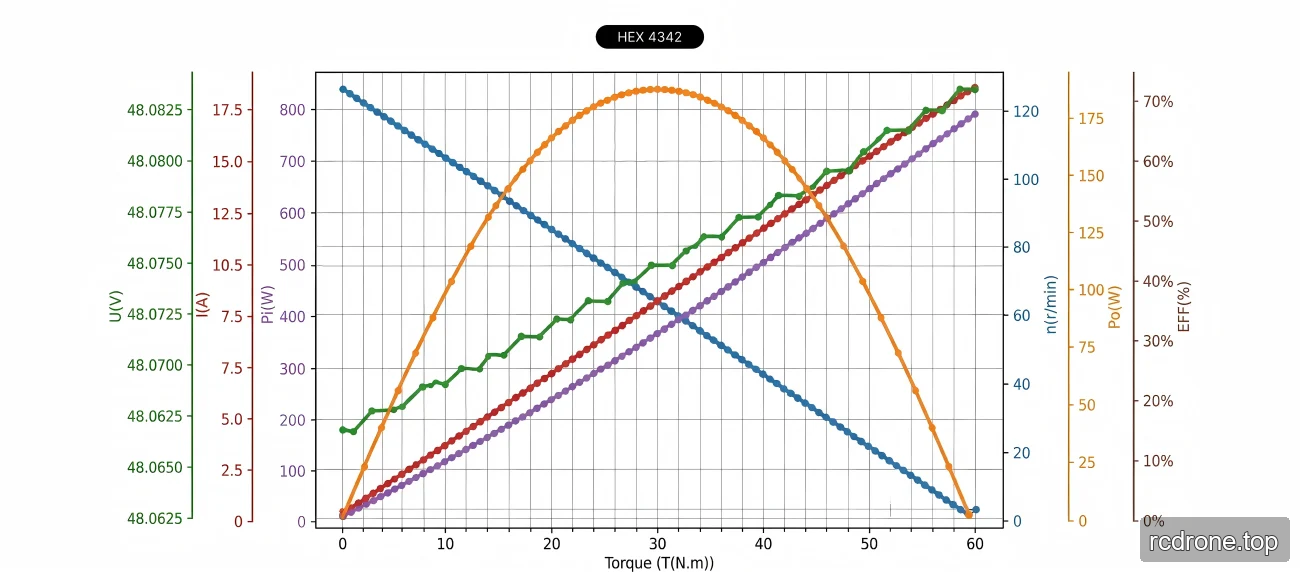
- Torque nominal: 9 Nm; torque de pico: 30 Nm.
- Dois codificadores magnéticos de 16 bits de uma volta.
- Interface de controlo CAN-FD a 5 Mbps.
- Funções de proteção contra sobretemperatura do driver e motor, sobrevoltagem, sobrecorrente de fase, subvoltagem e bloqueio.
Especificações
| Parâmetro | Valor |
|---|---|
| Desempenho do Motor | |
| Tensão Nominal | 48 V |
| Corrente Nominal | 3 A |
| Velocidade Nominal | 105 rpm |
| Torque Nominal | 9 Nm |
| Torque de Pico | 30 Nm |
| Corrente de Pico | 9.6 A |
| Velocidade sem Carga | 117 rpm |
| Parâmetros Chave | |
| Pares de Polos | 28 |
| Indutância de Fase | 0.55 mH |
| Resistência de Fase | 1.05 Ω |
| Relação de Redução | 42:1 |
| Sensores | |
| Tipo de Encoder | Magnético (de uma volta) |
| Bits do Encoder | 16-bit |
| Contagem do Encoder | 2 |
| Interface de Comunicação | |
| Interface de Controle | CAN-FD a 5 Mbps |
| Dimensões & Peso | |
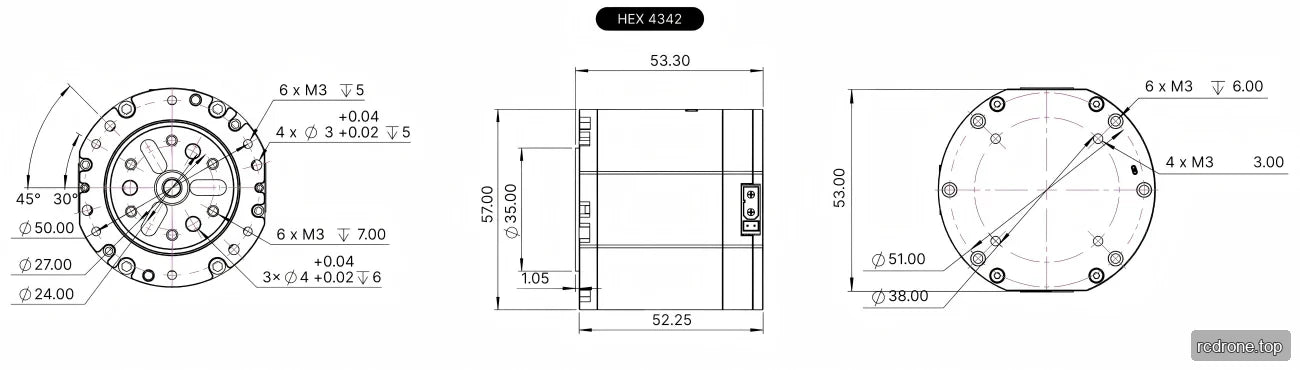
| Diâmetro Externo | 57 mm |
| Altura | 53.3 mm |
| Peso | 398 g |
| Temperatura de Operação | -20 °C a 40 °C |
| Características de Proteção | |
| Sobretemperatura do Driver | >120 °C |
| Sobretemperatura do Motor | >110 °C |
| Sobre-tensão | >65 V |
| Sobre-corrente de Fase | >14 A (PICO) |
| Subtensão | <14 V |
| Proteção contra Travamento | Driver detecta travamento do motor |
Documentos
HEXFELLOW HEXMOTOR 4342P — Manual do Utilizador (PDF)
HEXFELLOW HEXMOTOR 4342P — Modelo 3D (STEP)
Desenho OCServo OCS 351CAN — Desenho Ocservo Ocs 351 Can (PDF)
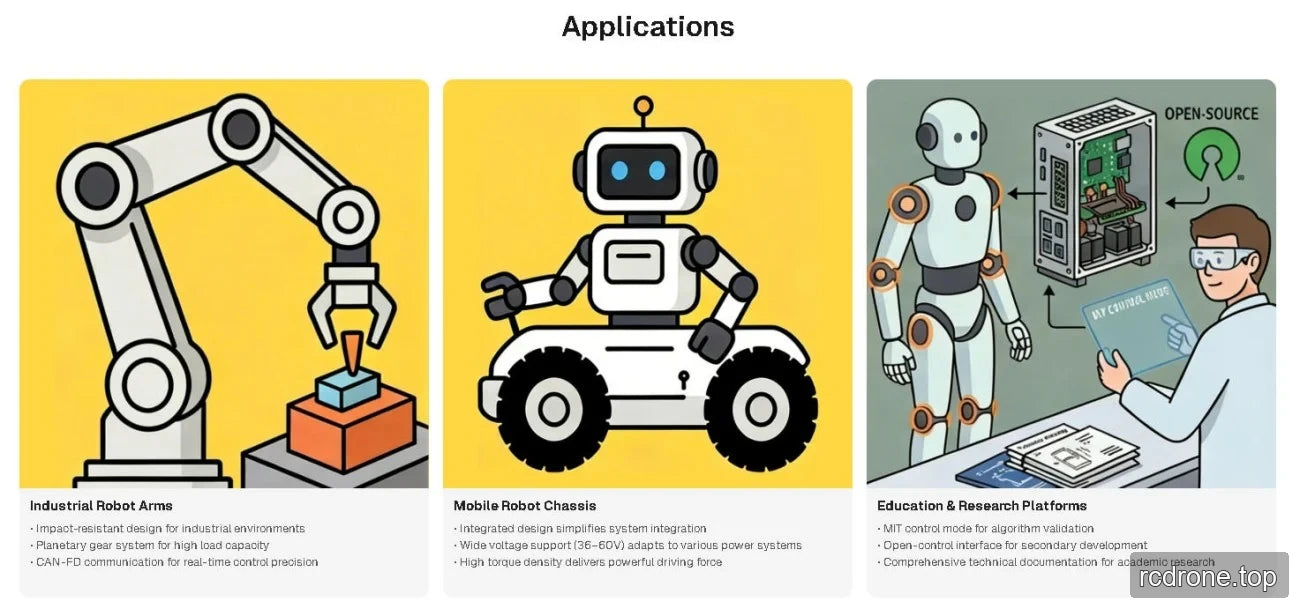
Aplicações
- Robôs humanoides
- Braços robóticos
- Exoesqueletos
- Robôs quadrúpedes
- Veículos AGV
- Robôs ARU
Detalhes Visuais
Exemplos de Aplicação
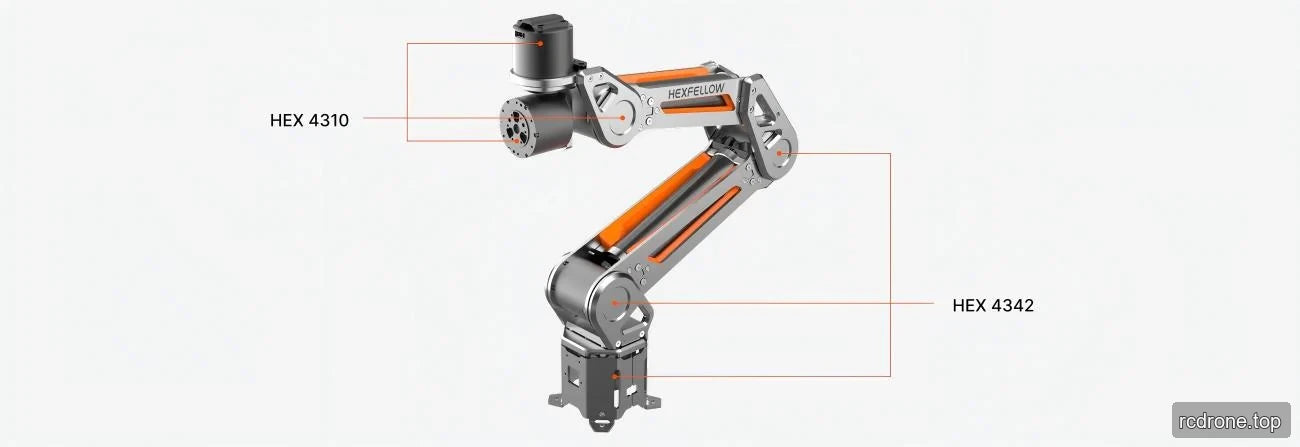
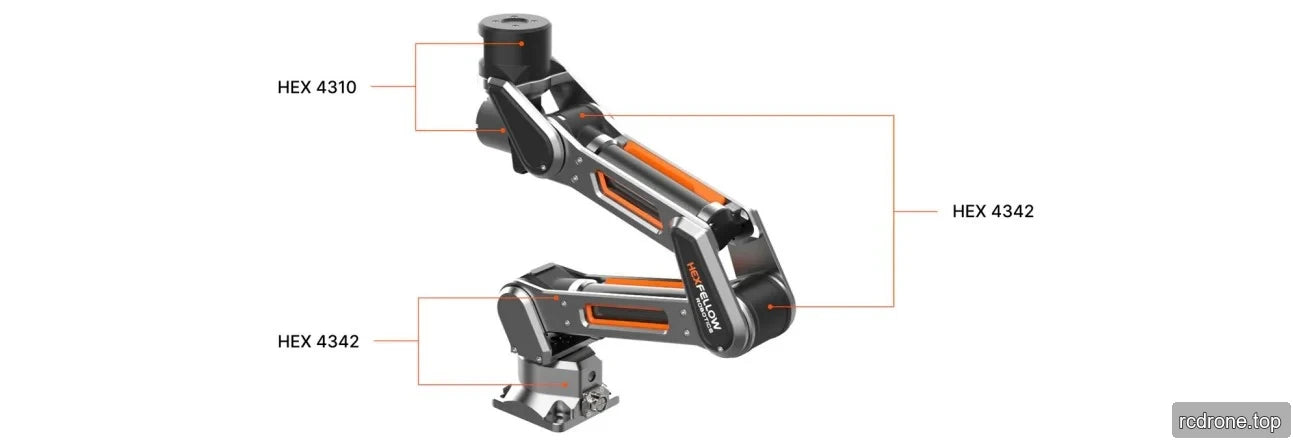
Detalhes Adicionais do Produto


Dimensões e Construção
Especificações e Desempenho