Sensor de Força/Torque de Seis Eixos HUMANETICS Y75-H32, RS485 / CAN / CAT
Sensor de Força/Torque de Seis Eixos HUMANETICS Y75-H32, RS485 / CAN / CAT
HUMANETICS
Não foi possível carregar a disponibilidade de retirada


Visão geral
O HUMANETICS Y75-H32 sensor de força/torque de seis eixos mede três componentes de força e três momentos para montagem robótica, acabamento de superfícies e pesquisa de feedback de força. O seu corpo em liga de alumínio tem 75 mm de diâmetro e 32 mm de altura. Escolha uma configuração de sensor RS485, CAN ou CAT/EtherCAT para se adequar ao seu sistema de controlo. Uma unidade de aquisição de dados separada também está disponível para aplicações de medição e configuração.
Características
- Medida de seis eixos: captura as forças Fx, Fy e Fz juntamente com os momentos Mx, My e Mz para feedback de carga multidirecional.
- Construção compacta em liga de alumínio: integre o corpo de 75 mm em adaptadores de pulso robótico e dispositivos de teste.
- Escolhas de configuração: selecione comunicação RS485, CAN ou CAT/EtherCAT para a sua integração.
- Consistência de medição: 0,5% de precisão FS e 0.1% FS repetibilidade.
- Integração industrial: proteção IP64, uma faixa de alimentação de 12–48 VDC e operação de −20 a +80 °C.
Especificações
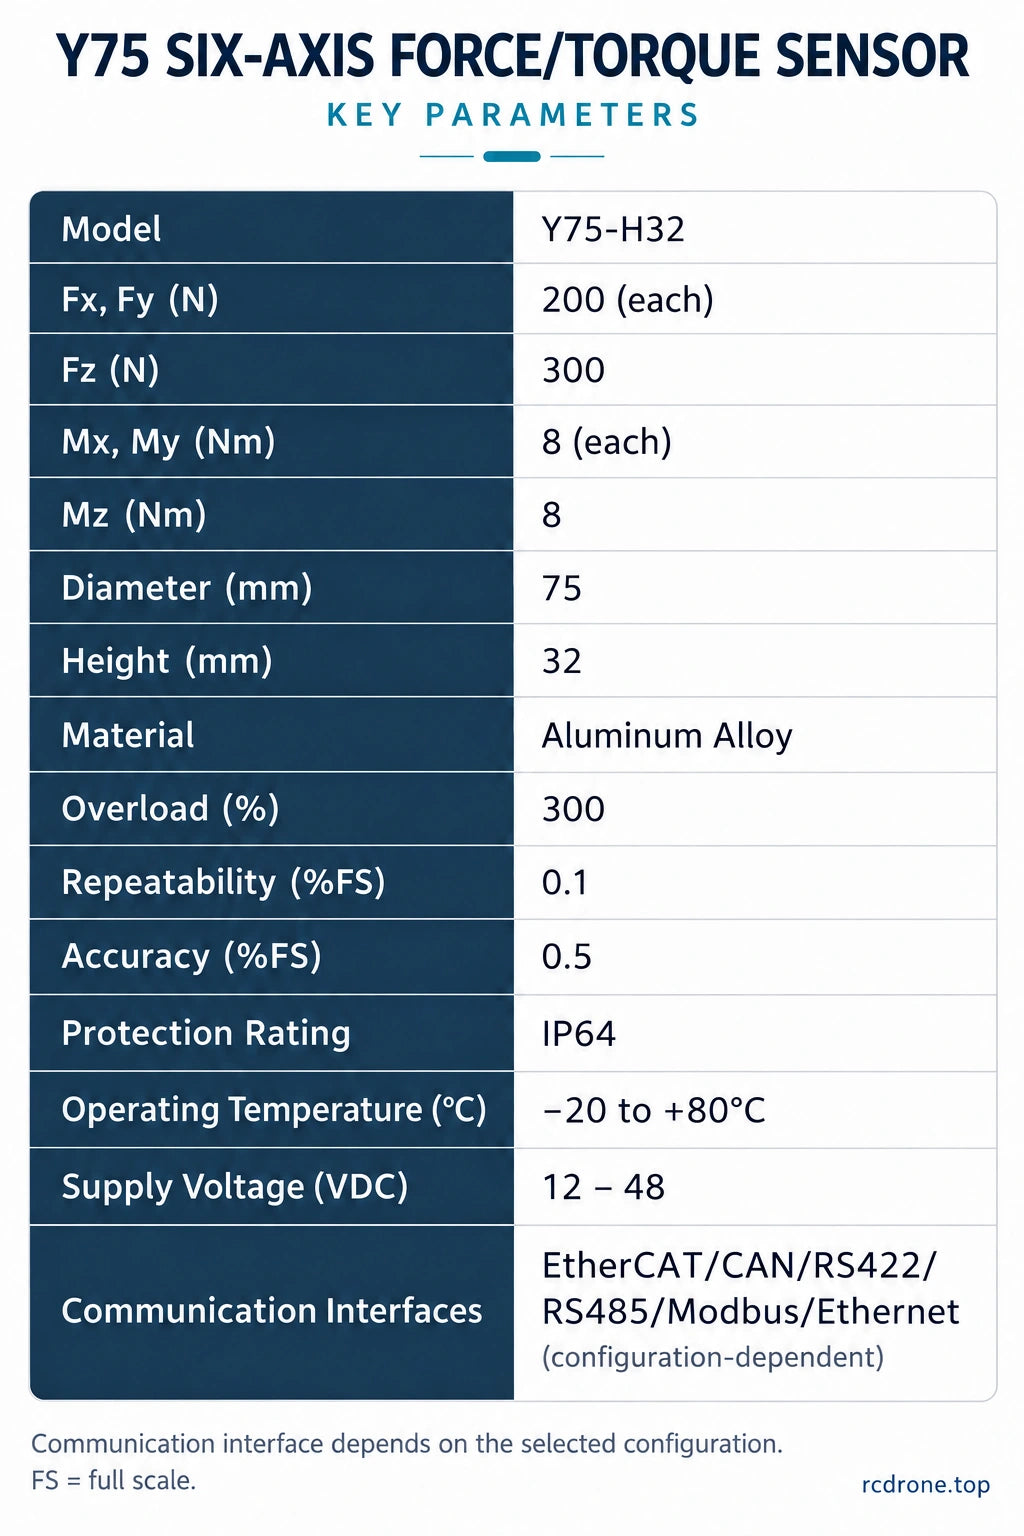
| Modelo | Y75-H32 |
|---|---|
| Eixos de medição | Fx, Fy, Fz; Mx, My, Mz |
| Faixa de medição Fx / Fy | 200 N por eixo |
| Faixa de medição Fz | 300 N |
| Faixa de medição Mx / My / Mz | 8 N·m por eixo |
| Diâmetro do corpo / altura | 75 mm / 32 mm |
| Material | Liga de alumínio |
| Precisão | 0.5% FS |
| Repetibilidade | 0.1% FS |
| Avaliação de sobrecarga | 300% |
| Proteção contra infiltração | IP64 |
| Temperatura de operação | −20 a +80 °C |
| Tensão de alimentação | 12–48 VDC |
| Interfaces de sensor selecionáveis | RS485; CAN; CAT / EtherCAT (dependente da configuração) |
FS significa escala total. Os intervalos de eixo são classificações de medição, não classificações de carga útil do robô. Verifique a carga combinada em relação aos limites da sua configuração; a avaliação de sobrecarga não é uma faixa de operação contínua.
Guia de Configuração
| Seleção | Produto |
|---|---|
| Sensor Y75-H32 — RS485 | Um sensor com comunicação RS485. |
| Sensor Y75-H32 — CAN | Um sensor com comunicação CAN. |
| Sensor Y75-H32 — CAT / EtherCAT | Uma configuração de sensor CAT/EtherCAT. Verifique os arquivos de protocolo e integração do controlador antes da instalação. |
| Unidade de aquisição de dados apenas | Uma unidade de aquisição separada; sensor não incluído. |
As interfaces são configurações alternativas. RS422, Modbus e Ethernet são opções de comunicação adicionais da série Y75; a disponibilidade depende da configuração.Antes da integração, verifique o protocolo, a taxa de transmissão, a taxa de amostragem, o pinout do conector e a compatibilidade do controlador/software para a sua unidade selecionada.
Aplicações
- Montagem de precisão: meça as forças de inserção e contato para ajudar a ajustar o alinhamento e as rotinas de montagem controladas por força.
- Desbaste e acabamento de superfícies: forneça feedback de força para controlar o contato da ferramenta durante o processamento robótico.
- Manipulação e orientação manual: meça forças e momentos no pulso para apoiar o desenvolvimento de interação e controle de manipulação.
- Pesquisa em robótica e dispositivos de teste: estude cargas de contato multi-eixos e controle de força/posição com um controlador adequadamente integrado.
O movimento conformado e a segurança do robô dependem da integração completa dos sistemas mecânico, elétrico e de controle.
Dimensões Mecânicas e Instalação
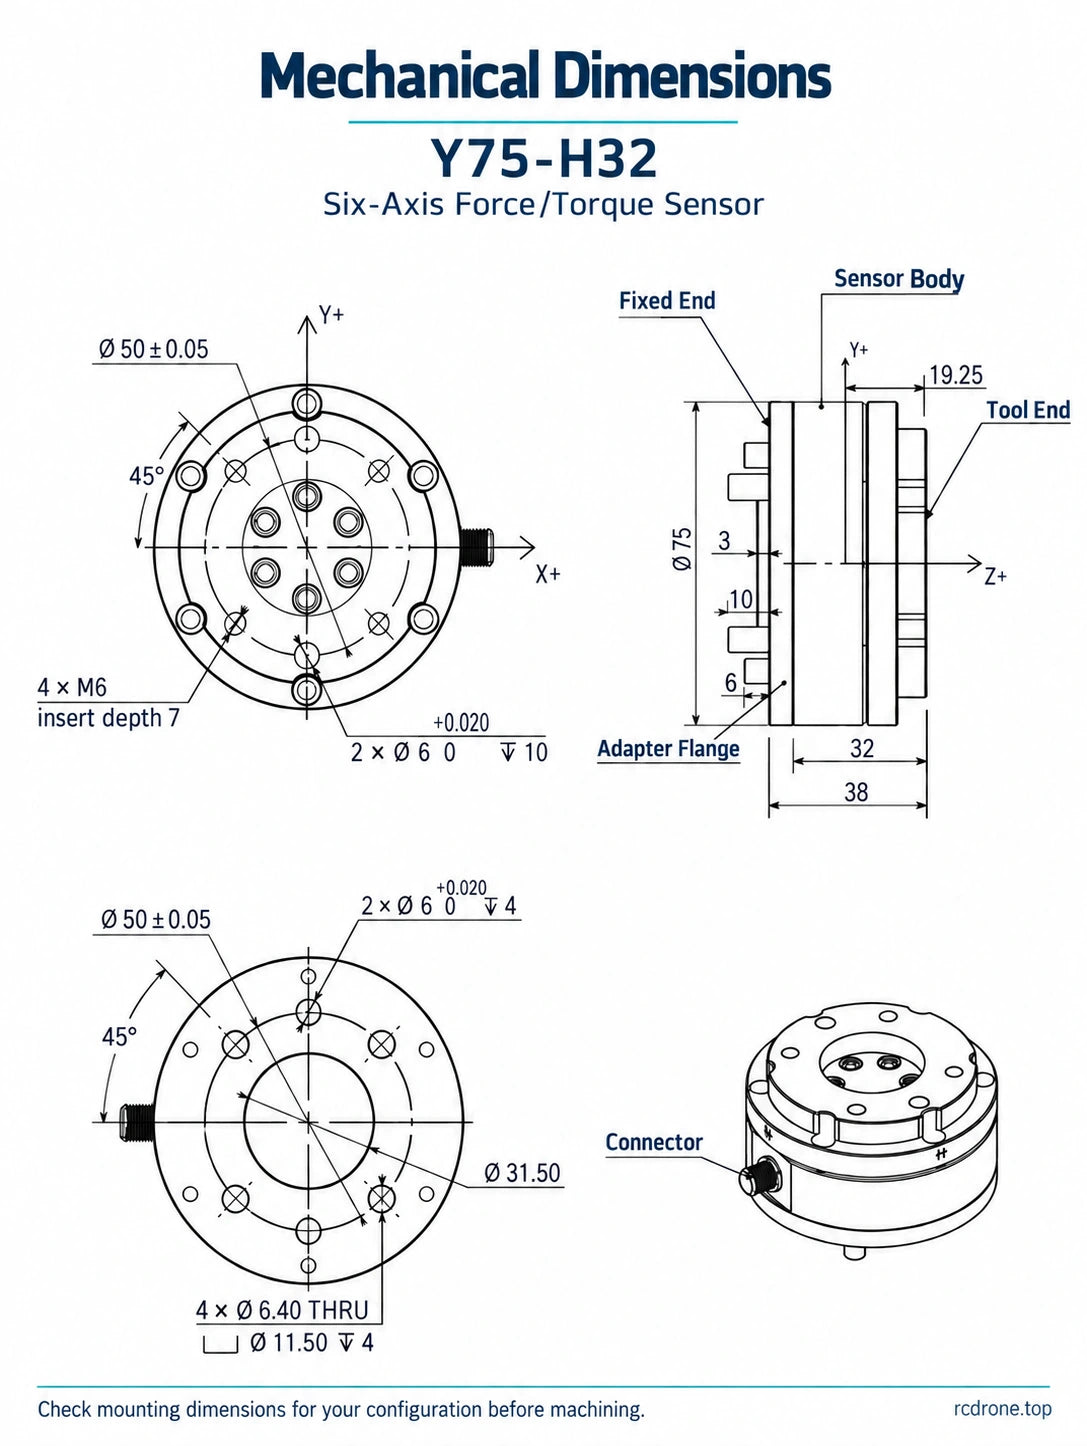
O desenho dimensional inclui um diâmetro do corpo de 75 mm, uma altura do corpo de 32 mm, uma chamada de altura de montagem de 38 mm e referências de círculo de montagem de 50 ±0.05 mm. Outras chamadas incluem 45°, 19.25 mm, 3 mm, 10 mm, 6 mm e Ø31.50 mm; os detalhes dos furos incluem 2 × Ø6 (+0.020/0), chamadas de profundidade de 10 mm e 4 mm, 4 × M6 com profundidade de inserção de 7 mm, e 4 × furos passantes Ø6.40 com contra-furos Ø11.50, 4 mm de profundidade. Leia estas dimensões com as suas vistas correspondentes em Detalhes Visuais.
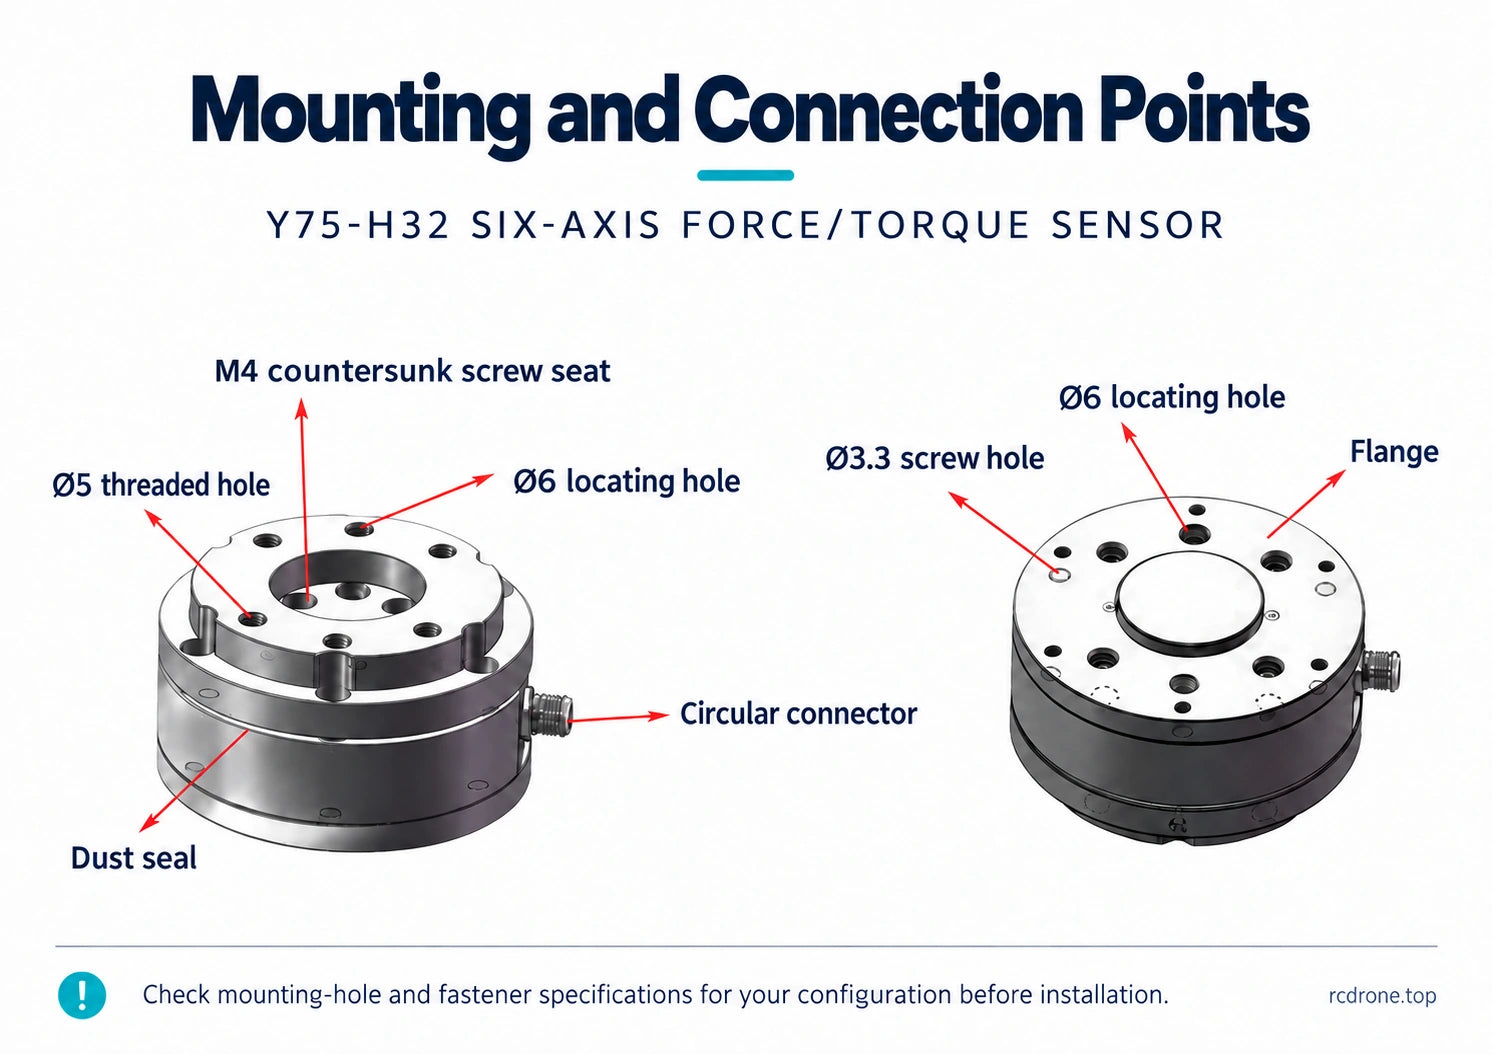
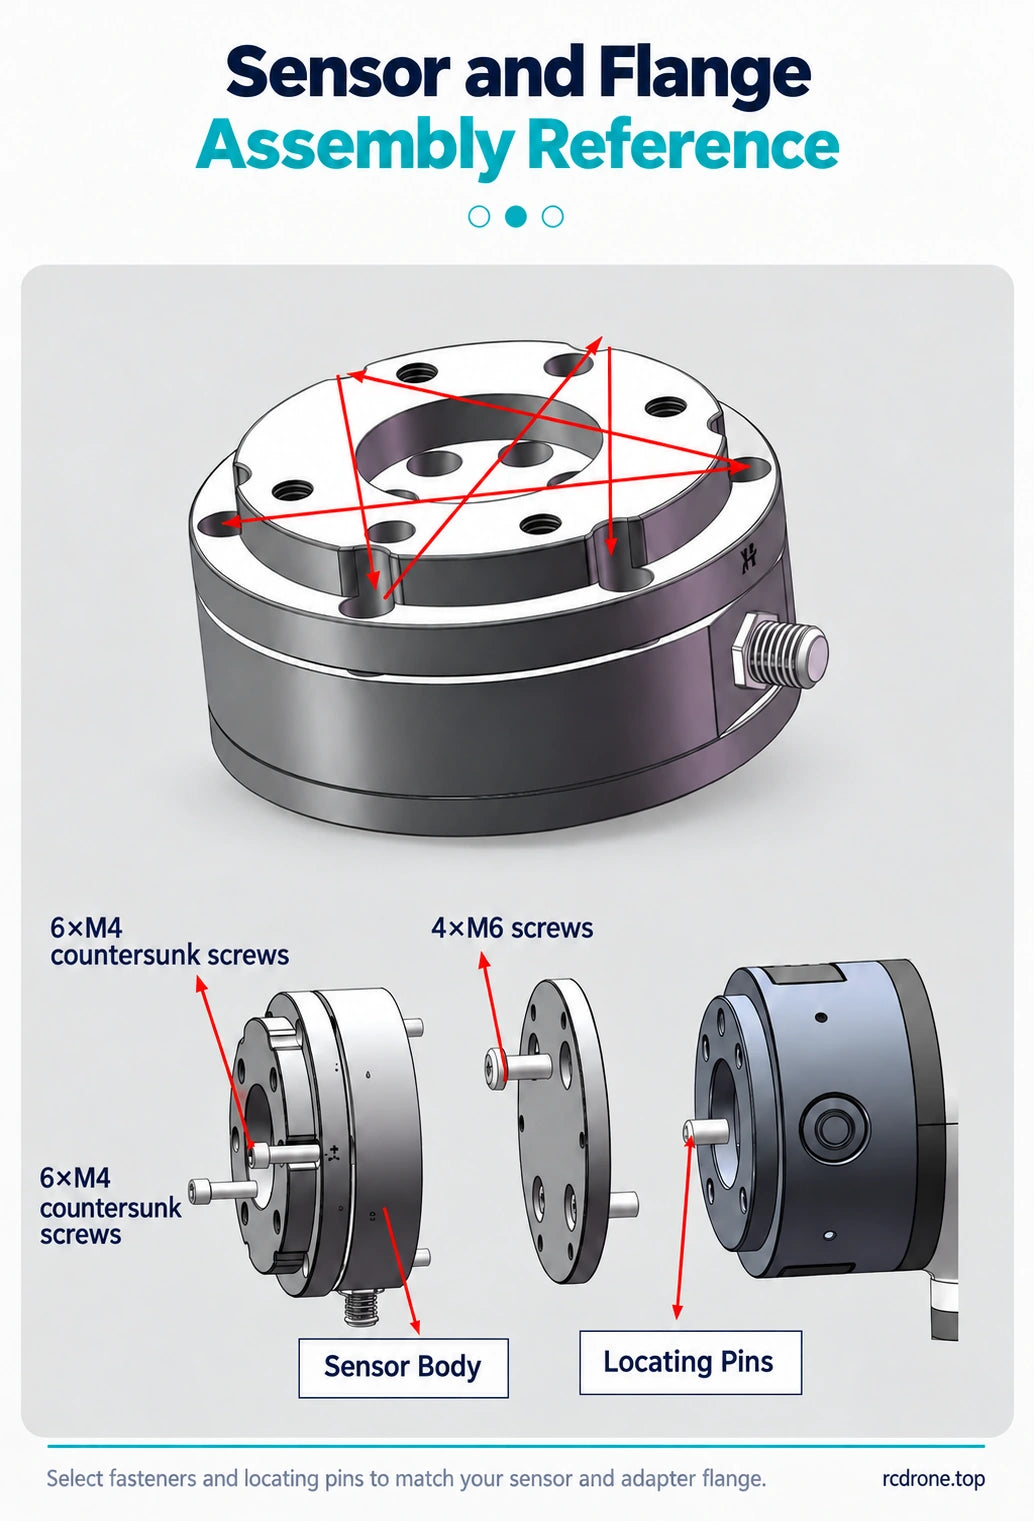
As ilustrações de montagem também identificam assentos de M4 embutidos, furos roscados Ø5, furos de localização Ø6, furos para parafusos Ø3.3, um conector circular, vedação contra poeira e flange de adaptador. A ilustração de montagem mostra 6 × M4 e 4 × M6 fixadores. Os detalhes dos furos e fixadores variam entre as vistas de montagem ilustradas: verifique o desenho de montagem para a sua configuração antes de usinar um adaptador ou selecionar parafusos e pinos de localização.
- Inspecione o equipamento, a flangem do adaptador e o sensor.
- Separe a flangem do adaptador e fixe-a ao equipamento.
- Monte o sensor ao adaptador utilizando os fixadores e características de localização correspondentes.
- Anexe as ferramentas, complete a fiação e a configuração do controlador, depois realize a calibração e qualquer compensação ou calibração necessária.
Roteie o cabo flexível longe de partes móveis e forneça alívio de tensão. Combine a pinagem do conector e os requisitos elétricos antes de aplicar energia.
Aquisição de Dados e Software
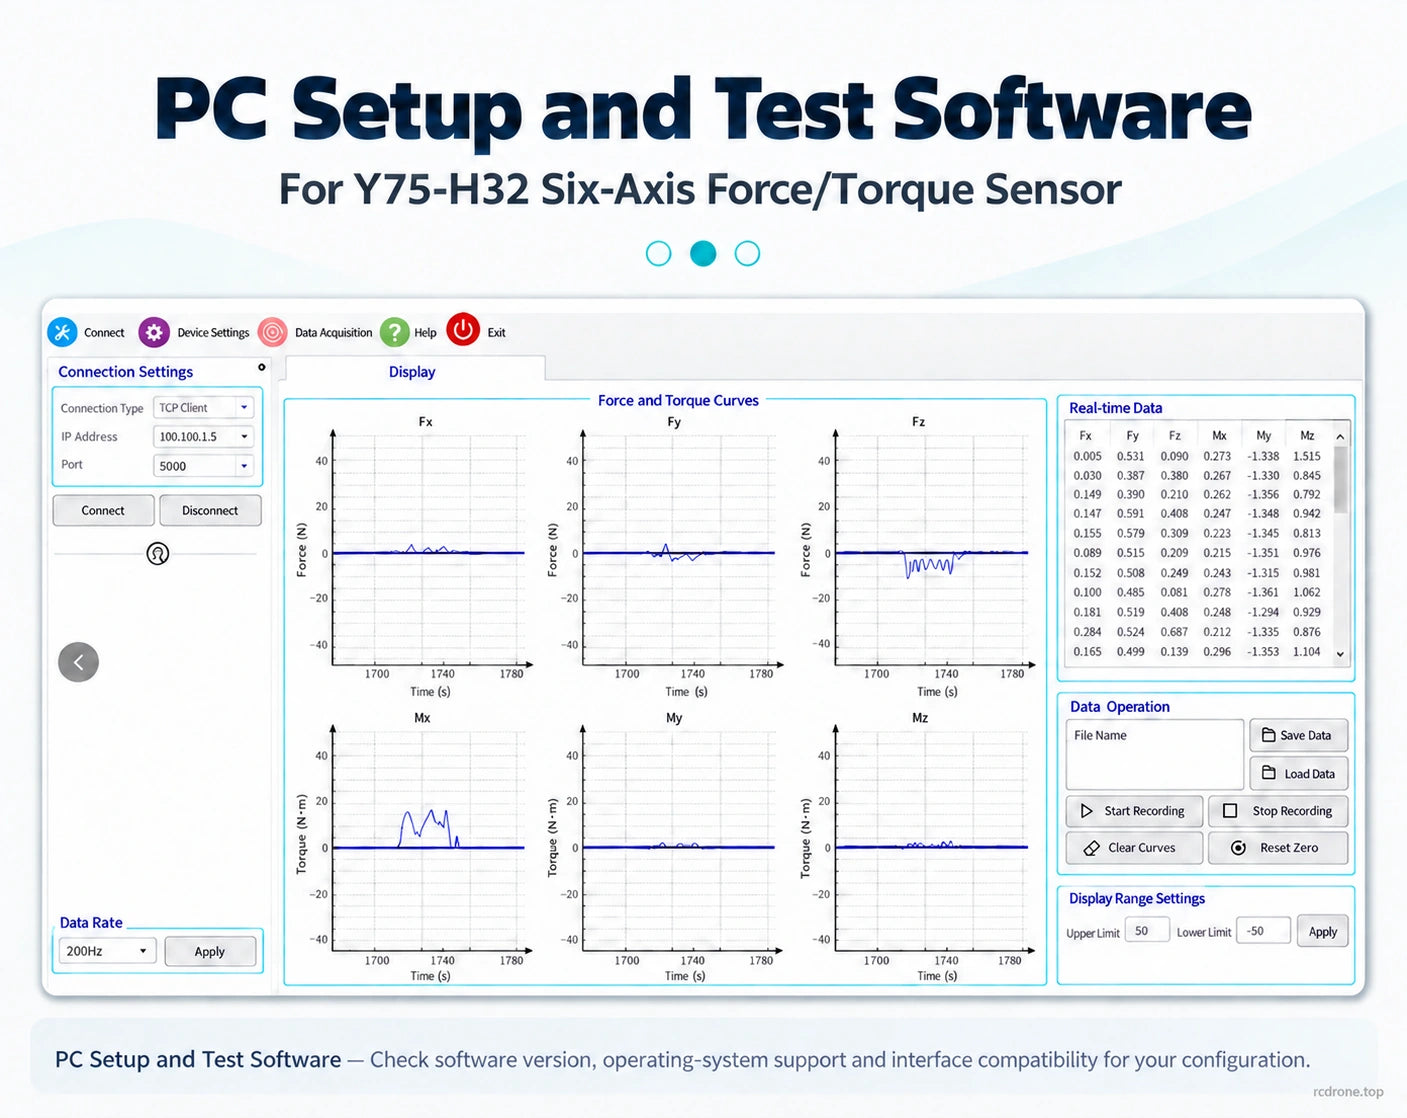
A unidade de aquisição de dados ZKMD-CIQ-1.0 vendida separadamente mede 125 × 78 × 30 mm. As suas conexões incluem portas Ethernet e RS485 RJ45, um conector circular de 16 pinos e um conector de alimentação separado, com indicadores de energia e status. O software de configuração e teste para PC suporta exibição de sinal, desacoplamento e calibração.Verifique o pinout de hardware, entrada elétrica, versão de software, suporte a sistemas operativos e compatibilidade de interface para a sua configuração de sensor.
O que está incluído
- Seleções de sensor: 1 × sensor Y75-H32 na configuração RS485, CAN ou CAT/EtherCAT selecionada. A unidade de aquisição separada não está incluída.
- Unidade de aquisição de dados apenas: 1 × unidade de aquisição. Um sensor de força/torque não está incluído.
Os braços de robô, garras, robôs humanoides, estações de trabalho e fixações de aplicação mostrados nas imagens não estão incluídos. O comprimento do cabo e o conteúdo dos fixadores dependem do pacote selecionado; verifique estes requisitos ao planejar a instalação. As imagens do pulso e do pé humanoide ilustram aplicações de sensoriamento de força; avalie as dimensões do sensor de 75 mm e as faixas de carga para o seu local de montagem.
Detalhes Visuais