Hiwonder JetArm ROS1/ROS2 Braço Robótico — Kits de Visão Monocular & 3D com Opções Jetson
Hiwonder JetArm ROS1/ROS2 Braço Robótico — Kits de Visão Monocular & 3D com Opções Jetson
Hiwonder
Não foi possível carregar a disponibilidade de retirada


Visão Geral
O Hiwonder JetArm é um braço robótico de secretária para programação ROS, visão computacional e educação em agarramento robótico. Os seus seis servos de bus inteligentes suportam experiências de controlo de movimento, enquanto a escolha de uma câmara monocular ou de profundidade determina o fluxo de trabalho de visão disponível. Escolha hardware Starter, Standard, Advanced ou Ultimate, e depois selecione um controlador Jetson ou uma configuração sem um. O Ultimate adiciona o hardware do microfone para projetos de voz e IA multimodal.
Escolha a Sua Configuração
O kit e o controlador são duas seleções independentes. Uma câmara de profundidade, ecrã, array de microfones ou placa Jetson mostrados em outra parte desta página estão incluídos apenas quando especificados pela combinação escolhida.
| Kit | Câmara | ecrã tátil de 7 polegadas | array de 6 microfones | Foco principal de aprendizagem |
|---|---|---|---|---|
| Kit Inicial | Câmara monocular | Não incluído | Não incluído | Visão 2D e controlo do braço robótico |
| Kit Padrão | Câmara de profundidade Gemini Plus | Não incluído | Não incluído | Percepção RGB+D e apreensão espacial |
| Kit Avançado | Câmara de profundidade Gemini Plus | Incluído | Não incluído | Visão de profundidade com display local |
| Kit Supremo | Câmara de profundidade Gemini Plus | Incluído | Incluído | Visão de profundidade, interação por voz e IA multimodal |
Seleções de controladores: Sem Controlador Jetson; Jetson Nano (4 GB); Jetson Orin Nano Super (4 GB ou 8 GB); Jetson Orin NX Super (8 GB ou 16 GB).Uma configuração sem o controlador Jetson requer um controlador adequado fornecido separadamente e configuração do sistema. Aplicações de grandes modelos são suportadas pela configuração Ultimate com um controlador Jetson e software/serviços configurados; o ROS1 não suporta o fluxo de trabalho de grandes modelos. Exemplos de transporte inteligente e assistente inteligente requerem Orin Nano ou Orin NX.
Características
- Estrutura em liga de alumínio anodizado, base de rolamento industrial e fiação de servo oculta proporcionam um mecanismo de desktop compacto com um gripper mecânico.
- Processamento de host Jetson e um controlador de movimento em tempo real STM32 separam o processamento de visão/IA do controle de servo e feedback.
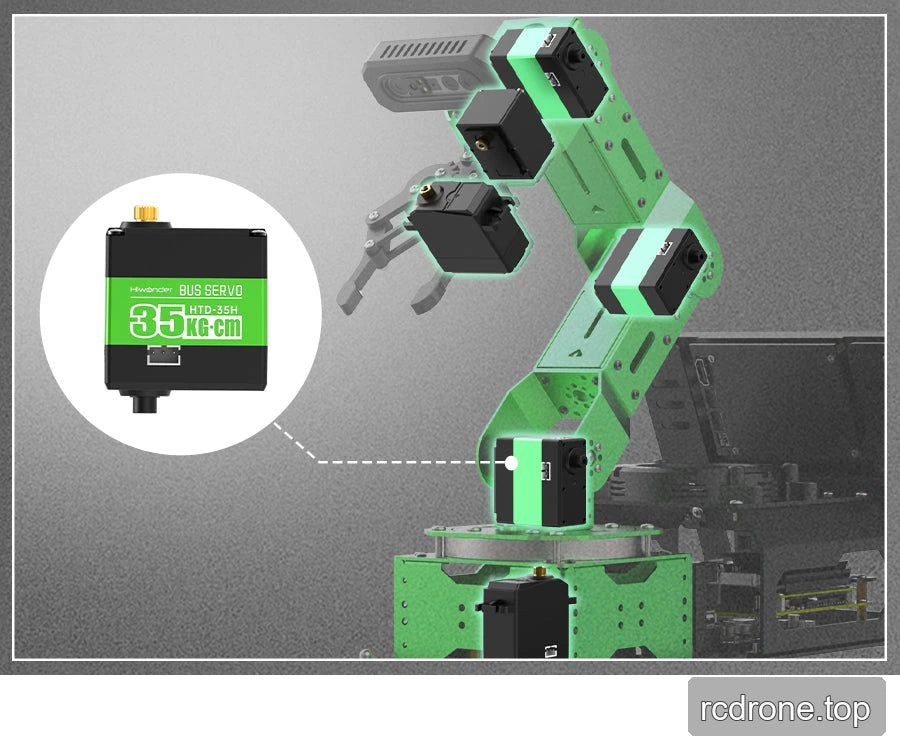
- Seis servos de barramento inteligentes fornecem feedback de posição, tensão e temperatura, com proteção contra sobrecarga e sobretemperatura. O torque de estol do servo é uma classificação de componente, não uma classificação de carga útil do braço robótico.
- Os kits de câmaras de profundidade combinam dados RGB e de profundidade para nuvens de pontos, medição de distâncias, estimativa de altura/volume, posicionamento de objetos, rastreamento espacial e apreensão.
- O desenvolvimento de movimento inclui modelagem DH, cinemática direta e inversa, conversão de coordenadas, planeamento de trajetórias e edição de sequências de ações.
- Os exemplos de visão incluem reconhecimento/classificação/rastreamento de cores, estimativa de pose com AprilTag e empilhamento, rastreamento KCF, identificação de máscaras, deteção de corpos humanos, rastreamento de rostos, reconhecimento de gestos e trajetórias de pontas dos dedos com MediaPipe.
- O treino de modelos de objetos personalizados e o suporte a aceleração TensorRT/GPU reconhecem e classificam projetos. Os tutoriais abrangem exemplos de software YOLOv5, YOLOv8 e o mais recente YOLOv11; a imagem instalada determina a implementação disponível.
- Ultimate adiciona captação de som de campo distante de seis canais, redução de ruído, localização de fonte sonora, ativação, comandos configuráveis, saída de voz e reconhecimento controlado por voz, rastreamento e classificação.
- Controle através de uma aplicação iOS/Android, gamepad sem fio, software de computador, interfaces USB serial e CAN. Exemplos de desenvolvimento remoto incluem NoMachine, SSH, configuração de Wi-Fi AP/STA e comunicação serial/I²C.
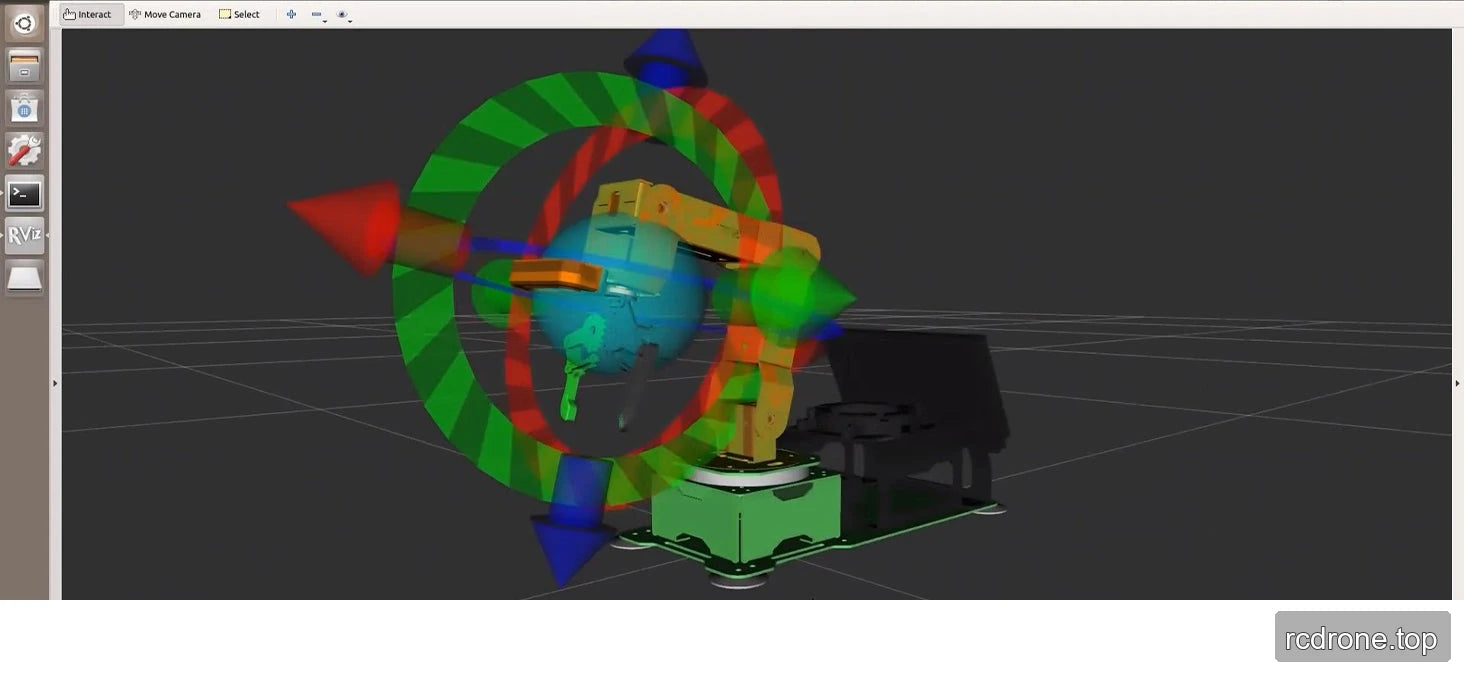
- Visualização URDF, configuração/controle MoveIt e suporte à simulação Gazebo para testes virtuais. Projetos de expansão abrangem um trilho deslizante e chassi móvel; estes sistemas de expansão são separados do conteúdo do kit listado.
Especificações
| Item | Especificação |
|---|---|
| Modelo do produto | JetArm |
| Dimensões do produto | 339 × 165 × 532 mm |
| Peso do produto | Aproximadamente 2.4 kg (versão ultimate) |
| Material do corpo | Estrutura em liga de alumínio totalmente metálica, tratamento de superfície anodizado |
| Controlador STM32 | Controlador de movimento ROS da série STM32F407 com FreeRTOS; o painel de componentes identifica STM32F407VET6. |
| Controlador ROS | Jetson Nano / Jetson Orin Nano / Jetson Orin NX |
| Métodos de controlo | Porta serial USB, interface CAN, aplicação Bluetooth, transmissor RC, computador |
| Expansão USB | Placa de expansão USB HUB de alta corrente de 5A |
| Câmara | Iniciante: câmara monocular. Padrão, Avançado e Ultimate: câmara de profundidade Gemini Plus. |
| Fonte de alimentação | Fonte de alimentação de braço robótico de 12 V 5 A. As configurações Orin Nano e Orin NX também requerem a fonte de alimentação do controlador de 19 V 2.37 A. |
| Sistema operativo | Opções de plataforma ROS Humble / Ubuntu 22.04 LTS e ROS Noetic / Ubuntu 20.04 LTS; a instalação difere por controlador (ver Software e Configuração). |
| Software | aplicação iOS/Android |
| Comunicação | USB / Wi-Fi / Ethernet |
| Linguagem de programação | Python / C / C++ / JavaScript |
| Armazenamento | Configurações com controlador: Jetson Nano, cartão TF de 64 GB; Jetson Orin Nano/NX, SSD de 128 GB. Seleções sem controlador omitem a placa Jetson. |
| Modelo de servo | Servomotores inteligentes HTS-21H/ HTD-35H/ HX-12H |
| Acessórios opcionais | ecrã tátil HD de 7 polegadas: Avançado e Último. Array circular de 6 microfones: Último. |
| Materiais de apoio | Manuais de desenvolvimento completos, tutoriais em vídeo, código fonte ROS/STM32, imagens do sistema, ferramentas de software |
| Peso da embalagem & volume | Embalagem de referência: 385 × 295 × 175 mm; a descrição lista 4 kg, enquanto todos os registos de variantes atuais listam 5,5 kg. Estes são registos de peso de embalagem inconsistentes; nenhum é o peso líquido do robô Ultimate de 2,4 kg. |
Anotações adicionais no desenho mecânico são 55, 96, 119, 142, 158, 171, 129, 103, 162, 300 e 429 mm nos locais assinalados. Leia estas contra o desenho retido em vez de tratá-las como uma envoltória de movimento ou especificação de carga.
Referência do Controlador Jetson
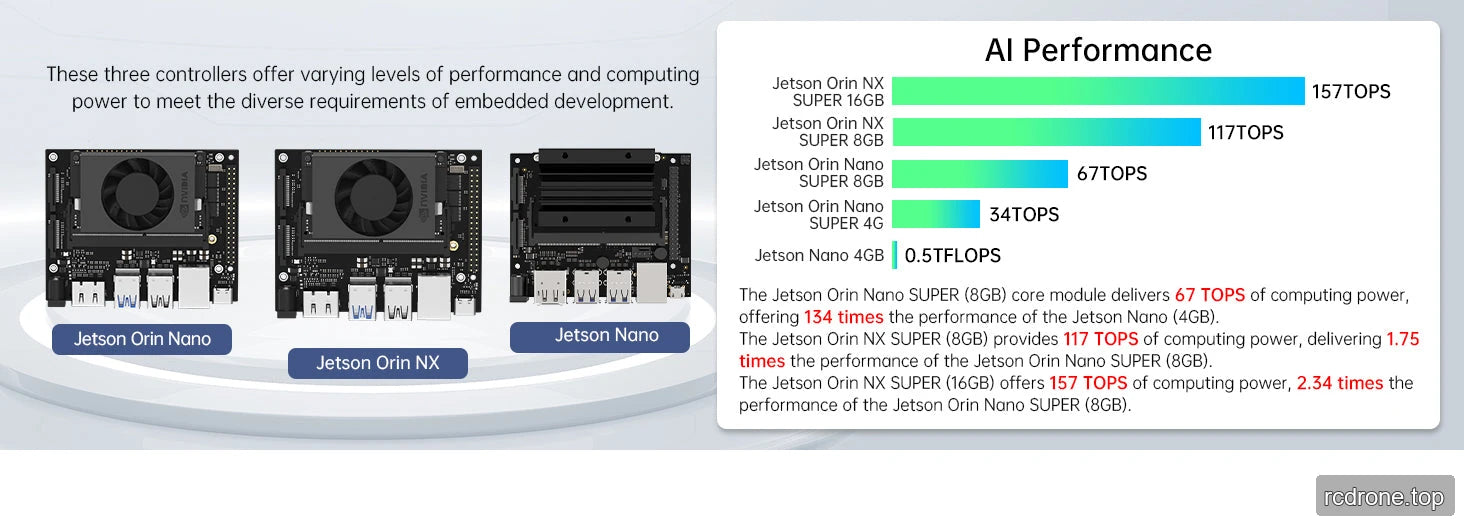
As figuras de computação abaixo descrevem as capacidades de referência do módulo controlador, não a taxa de transferência medida do braço robótico.TOPS e TFLOPS são métricas diferentes; as comparações promocionais anteriores de 134× e 2.34× não são razões de desempenho universais.
| Parâmetro | Nano 4 GB | Orin Nano Super 4 GB | Orin Nano Super 8 GB | Orin NX Super 8 GB | Orin NX Super 16 GB |
|---|---|---|---|---|---|
| Armazenamento | 64 GB TF | 128 GB SSD | 128 GB SSD | 128 GB SSD | 128 GB SSD |
| Referência de computação | 0.5 TFLOPS | 34 TOPS | 67 TOPS | 117 TOPS | 157 TOPS |
| CPU | Quad-core Cortex-A57 | 6-core Cortex-A78AE v8.2 64-bit; 1.5 MB L2 + 4 MB L3 | Mesmo CPU de 6 núcleos | 6 núcleos Cortex-A78AE v8.2 64-bit; 1.5 MB L2 + 4 MB L3 | 8 núcleos Cortex-A78AE v8.2 64-bit; 2 MB L2 + 4 MB L3 |
| GPU | Maxwell de 128 núcleos | Ampere de 512 núcleos, 16 Núcleos Tensor | Ampere de 1024 núcleos, 32 Núcleos Tensor | Ampere de 1024 núcleos, 32 Núcleos Tensor | Ampere de 1024 núcleos, 32 Núcleos Tensor |
| Memória | 4 GB 64-bit LPDDR4, 25.6 GB/s | 4 GB 64-bit LPDDR5, 51 GB/s | 8 GB 128-bit LPDDR5, 102 GB/s | 8 GB 128-bit LPDDR5, 102.4 GB/s | 16 GB 128-bit LPDDR5, 102.4 GB/s |
| Modos de potência listados | 5 / 10 W | 7 / 10 / 25 W | 7 / 15 / 25 W | 10 / 15 / 25 / 40 W | 10 / 15 / 25 / 40 W |
Referência de tempo do software do controlador
Estes são valores ilustrativos da comparação da plataforma, com condições de carga de trabalho conforme indicado abaixo. Não são garantidos tempos de arranque, inferência ou treino para cada configuração.
| Tarefa | Orin NX Super | Orin Nano Super | Jetson Nano |
|---|---|---|---|
| Arranque | 48 s | 48 s | 65 s |
| Abertura do software do sistema | 0.1–0.5 s | 0.1–0.9 s | 1–3 s |
| Aplicação de inteligência incorporada de grande modelo startup | 10–20 s | 15–25 s | 40–60 s |
| Aprendizagem do modelo YOLOv11: 500 imagens, 12 categorias, 100 iterações de treino | 20 min | 28 min | 3.9 h |
| Visão básica: arranque / taxa de quadros | 10–11 s / 30 fps | 10–14 s / 30 fps | 20–25 s / 30 fps |
| Visão 3D avançada: arranque / taxa de quadros | 10–11 s / 30 fps | 10–14 s / 30 fps | 27–30 s / 15–20 fps |
| MediaPipe: arranque / taxa de quadros | 10–11 s / 30 fps | 10–14 s / 30 fps | 20–25 s / 13–15 fps |
| Simulação: arranque / taxa de quadros | 10–18 s / 30–60 fps | 10–20 s / 30–60 fps | 17–35 s / 15–60 fps |
Referência de Software YOLO
A comparação retida discute a arquitetura YOLOv8 e YOLOv11, deteção, segmentação, classificação, estimativa de pose e caixas delimitadoras orientadas.Lista 37,3–53,9% versus 39,5–54,7% de intervalos de precisão sem definir o conjunto de dados ou métrica, e 2,66 ms versus 2,5 ms de inferência no T4 com TensorRT. Estes números de referência de software genéricos não são garantias de precisão ou inferência do JetArm. A nova arquitetura refere-se aos nomes C3k2 e C2PSA; o treinamento personalizado e a implementação de quantização de modelo dependem do ambiente de software selecionado.
Câmara de Profundidade Gemini Plus — Padrão, Avançado e Ultimate
| Parâmetro | Valor |
|---|---|
| Tecnologia de profundidade | Luz estruturada binocular ativa Orbbec |
| Faixa de operação | 0,25–2,5 m |
| Precisão | 5 mm a 1 m |
| Campo de visão de profundidade | H 71° × V 56.7° |
| Campo de visão RGB | H 67.9° × V 45.3° |
| Chip de processamento | MX6000 |
| Proteção UVC / de curta distância | Suportado |
| Saída de profundidade, USB 2.0 | 1280 × 800 a 7 fps; 640 × 400 a 30 fps |
| Saída de profundidade, USB 3.0 | 1280 × 800 a 30 fps; 640 × 400 a 60 fps |
| Saída RGB, USB 2.0 | 1280 × 720 a 7 fps; 640 × 480 a 30 fps |
| Saída RGB, USB 3.0 | 1920 × 1080 a 30 fps; 1280 × 720 a 30 fps; 640 × 480 a 30 fps |
| Sistema Operativo / SDK | Android, Linux e Windows; profundidade, RGB, esqueleto e dados relacionados; algoritmos de filtragem |
| Conexão | USB 3.0 |
| Ambiente | Interior e exterior |
| Consumo de energia | Menos de 2.2 W |
| Dimensões | 65.3 × 22.5 × 13 mm |
| Classificação do laser | Classe 1, conforme especificado para o módulo da câmara |
| Temperatura de operação | 10–40 °C |
| Componentes ópticos | Câmara RGB, duas câmaras IR, projetor IR, luz de inundação e sensor de proximidade |
Referência do Servo do Barramento
| Parâmetro | HTD-35H | HX-12H | HTS-21H |
|---|---|---|---|
| Peso do componente | 64 g | 36.3 g | 63 g |
| Dimensões | 51.1 × 20.14 × 40 mm | 35.19 × 26.19 × 27.2 mm | 40 × 20 × 40.5 mm |
| Tensão de operação | 9–12.6 V | 9–12.6 V | 9–12.6 V |
| Velocidade a 11.1 V | 0.18 s / 60° | 0.2 s / 60° | 0.16 s / 60° |
| Torque de estancamento a 11.1 V | 35 kg·cm | 12 kg·cm | 21 kg·cm |
Especificações do servo compartilhadas: rotação de 0–240°; controle de comando serial UART a 115200 baud; engrenagem de metal; proteção contra estancamento e sobretemperatura; feedback de temperatura, tensão e posição.
Controlador de Movimento STM32
| Parâmetro | Valor |
|---|---|
| Controlador | STM32F407VET6, 100 pinos; FreeRTOS |
| Entrada / saída regulada | Entrada de 7–14 V; uma saída de 5 V 5 A |
| Interruptor | Interruptor de circuito grande |
| Driver de motor | YX4055 |
| Portas PWM / motor DC | Dois canais de servo PWM; dois PH2.0×2 canais de motor DC |
| USB serial | Uma porta serial USB-C |
| I²C | Duas interfaces I²C de 4 pinos |
| Expansão GPIO | Duas interfaces GPIO de 4 pinos, quatro GPIOs no total |
| Dimensões da placa / espaçamento dos furos de montagem | 38 × 93 mm / 30 × 85 mm |
| Proteção | Sobre-aquecimento, curto-circuito e sobrecorrente |
| Indicadores e controles | Duas LEDs programáveis, dois botões programáveis, buzzer passivo; deteção de tensão de alimentação a bordo e indicador Bluetooth |
| Conectores de bus-servo | A tabela de parâmetros lista dois canais de bus-servo; o gráfico da placa anotado e a lista de funções rotula quatro conectores.Verifique a revisão da placa fornecida antes da fiação. |
Hub de Expansão USB
| Parâmetro | Valor |
|---|---|
| Peso / dimensões | 20,3 g / 86 × 37,8 × 9,5 mm |
| Tensão de trabalho | 5 V |
| Entrada / saída de dados | USB-C / quatro USB 2.0 portas |
| Velocidade de transmissão | 480 Mbps |
| Tensão de alimentação externa | 9–24 V |
| Corrente em vazio | 1 mA a 12 V |
| Potência / proteção | 5 A DC-DC; proteção contra sobrecorrente e sobreaquecimento |
| Expansão | Design fino, empilhável, capaz de cascata; operação sem driver |
Módulo de Seis Microfones — Kit Ultimate
| Parâmetro | Valor |
|---|---|
| Microfones | Array circular de seis canais com adaptador de placa de som e altifalante |
| Referência de captação | Até 10 m; a captação real depende do ambiente |
| Funções | Localização de fonte de som, redução de ruído, comandos personalizados e múltiplos comandos de ativação |
| Limite de comando | Múltiplos comandos de voz configuráveis; cada comando não deve exceder 10 palavras |
| Mecanismo de reconhecimento | Mecanismo de reconhecimento de fala offline iFlytek configurável |
Software e Configuração
A comparação do controlador Orin especifica ROS1 no Ubuntu 20.04 Docker e ROS2 pré-instalados com Ubuntu 22.04. Para Jetson Nano, especifica um ambiente Ubuntu 18.04 pré-instalado e ROS2 no Docker Ubuntu 22.04. Utilize a imagem e as instruções para o controlador selecionado; a listagem geral da plataforma ROS Noetic/Humble não significa que todos os sistemas operativos estejam pré-instalados em todas as opções. Recursos de grandes modelos não estão disponíveis no ROS1.
Para Orin Nano e Orin NX, conecte primeiro a fonte do controlador principal de 19 V 2.37 A, depois a fonte STM32/arm de 12 V 5 A, seguindo o guia de fiação específico do controlador. A configuração do Nano utiliza a fonte de 12 V 5 A. Para operação com ecrã tátil, conecte o cabo de dados USB à porta CTOUCH do ecrã, bem como conectando HDMI.
Coloque o braço numa superfície estável e plana, afastada da borda de uma mesa. Mantenha o caminho de movimento livre, evite segurar o mecanismo parado e evite cargas pesadas prolongadas.As especificações da câmara e do módulo são limites a nível de componente, não uma especificação de carga útil ou alcance do braço. O desenho das dimensões ilustra dimensões gerais de 339 × 165 × 532 mm; não estabelece um alcance de trabalho de 532 mm.
Os materiais de desenvolvimento incluem manuais, vídeos, código-fonte ROS/STM32, imagens do sistema e ferramentas de software. As lições abrangem processamento GPIO/entrada-saída, controlo serial/PWM/servo-bus, proteção de circuitos, tópicos ROS, OpenCV, monitorização de webcam, conversão de espaço de cor, calibração de câmara, cálculo de pose de objeto, planeamento de trajetória, PID, posicionamento/agarrar e empilhamento inteligente. As lições de voz abrangem configuração de microfone/cartão de som, ativação, reconhecimento, saída de voz e reconhecimento/seguimento/classificação guiados por voz.As lições multimodais abrangem linguagem, fala e modelos de linguagem-visual, acesso/desdobramento de modelos, exemplos de percepção emocional, orquestração de voz, compreensão de cena, reconhecimento de caracteres ópticos e tarefas incorporadas; os pré-requisitos de hardware e software seguem a configuração selecionada. Siga o tutorial do fabricante JetArm para instalação específica do controlador, calibração da câmera, firmware e lições.
Aplicações
- Educação em controlo de movimento ROS: construa modelos DH e URDF, compare cinemática direta/inversa e teste trajetórias no MoveIt e Gazebo antes de operar o braço.
- Classificação guiada por visão: use cor, etiquetas ou modelos de objetos treinados para classificação e apreensão. Kits de câmeras de profundidade adicionam posição espacial, nuvem de pontos e experiências de altura/volume.
- Interação humano-robô: explore rastreamento de gestos e rostos com MediaPipe.Configurações finais adicionam comandos de voz, compreensão de cena e experiências multimodais de linguagem/visão.
- Desenvolvimento de expansão: combine o controle de braço programado com projetos de trilhos deslizantes ou bases móveis fornecidos separadamente, utilizando as interfaces de base e materiais de desenvolvimento.
O que está incluído
Cada kit fornece um JetArm montado com a câmara especificada na tabela do kit. Os acessórios de aprendizagem comuns são: um adaptador de 12 V 5 A, um leitor de cartões, um gamepad sem fio, quatro ventosas, um conjunto de chaves de fenda/acessórios, um conjunto de cartões de desperdício, sete blocos de madeira (quatro blocos de 40 mm e três blocos de 30 mm), três blocos coloridos de 30 mm, três etiquetas de 30 × 30 mm, um rolo de fita adesiva dupla face, dois cuboides, dois cilindros, uma bola, um mapa e um manual do utilizador.
O conjunto de acessórios é listado como uma chave de fenda, oito parafusos auto-roscantes A2.5, oito M2.5 parafusos de cabeça chata, oito parafusos M3×6, dezasseis parafusos M4×6, um cabo de servo de 100 mm e um cabo de servo de 200 mm. A ilustração de embalagem comum rotula o conector do adaptador de 12 V como DC de dois pinos 4.0 × 1.7 mm; utilize o guia de potência específico do controlador para a conexão.
- Iniciante: câmara monocular; sem câmara de profundidade, ecrã ou array de microfones.
- Padrão: câmara de profundidade Gemini Plus; sem ecrã ou array de microfones.
- Avançado: câmara de profundidade mais um ecrã táctil LCD de 7 polegadas, suporte para ecrã, cabo HDMI e cabo de dados.
- Ultimate: hardware avançado mais o array circular de seis microfones.
A placa Jetson está incluída apenas com a configuração selecionada Com Jetson. O armazenamento fornecido segue a configuração correspondente do controlador.Os trilhos deslizantes, chassis mecanum/tanque, transportadores e objetos usados em demonstrações são separados, a menos que especificamente listados no kit selecionado.
FAQ
O Kit Inicial suporta a captura com câmara de profundidade?
O Starter inclui uma câmara monocular. Escolha Standard, Advanced ou Ultimate para a câmara de profundidade Gemini Plus e lições de captura espacial RGB+D.
Qual kit inclui interação por voz e o ecrã tátil?
Advanced e Ultimate incluem o ecrã tátil de 7 polegadas. Ultimate também inclui o array de seis microfones; aplicações de grande modelo requerem um controlador Jetson e a configuração de software/serviço correspondente.
O que significa Sem Controlador Jetson?
Omiti a placa host Jetson. Você deve fornecer e instalar um controlador adequado e uma imagem de sistema compatível antes de usar funções de visão e ROS baseadas em Jetson.
Posso usar o fluxo de trabalho de grande modelo com ROS1?
Não.Utilize o ambiente ROS2 suportado e a configuração Ultimate para o fluxo de trabalho de grandes modelos; exemplos de transporte inteligente e assistente inteligente requerem adicionalmente Orin Nano ou Orin NX.
As versões Orin usam apenas um adaptador de energia?
Não. Orin Nano e Orin NX utilizam fontes separadas de 19 V 2,37 A e 12 V 5 A. Siga o guia específico do controlador e conecte a fonte do controlador principal antes da fonte STM32/arm.
Vídeos
Detalhes Visuais