


Motor de Engrenagem DC JGB37-31ZY, 12V/24V, 10–1270 RPM, Caixa de Engrenagens Metálica 37mm e Eixo D de 6mm
Motor de Engrenagem DC JGB37-31ZY, 12V/24V, 10–1270 RPM, Caixa de Engrenagens Metálica 37mm e Eixo D de 6mm
Jiali Motor
Não foi possível carregar a disponibilidade de retirada


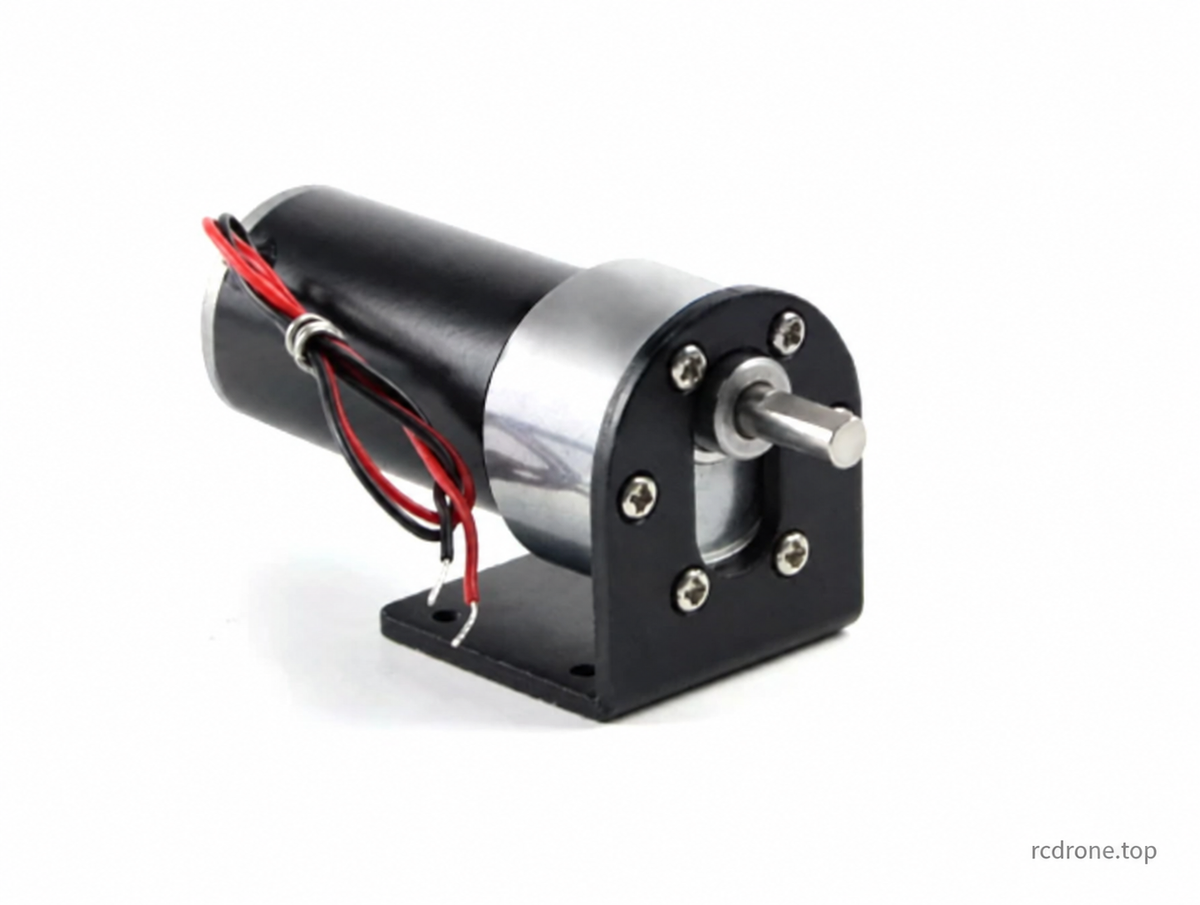
JGB37-31ZY Motor de Corrente Contínua com Escovas
O JGB37-31ZY é um motor de corrente contínua com escovas compacto com uma caixa de redução metálica, um eixo de saída em forma de D de 6mm e rotação reversível. Escolha um motor de 12V ou 24V, a velocidade de saída sem carga necessária e um pacote apenas de motor ou de acessórios para robótica, pequenos mecanismos e projetos eletrónicos.
As velocidades selecionáveis são 10, 16, 30, 48, 61, 89, 143, 267, 421, 800 e 1270 RPM. Estas opções correspondem à série de motores do fornecedor de 8000RPM antes da redução. A RPM de saída é medida sem carga; a velocidade diminui sob carga. Um suporte mostrado numa fotografia está incluído apenas quando o Pacote selecionado nomeia um suporte.
Construção e Controlo de Velocidade
- Engrenagens de redução metálicas em uma disposição de múltiplos estágios, enrolamento de cobre, motor de íman permanente e escovas de carbono.
- O controlo de velocidade PWM é possível com um controlador externo compatível de corrente contínua com escovas. Um controlador está incluído apenas nos pacotes especificados.
- Para o motor de dois terminais sem acessórios, inverter a polaridade dos fios do motor inverte a rotação. Com um controlador instalado, utilize o seu controlo de direção e mantenha a polaridade de alimentação do controlador correta.
- A relação de transmissão determina a troca entre velocidade e torque. Reduzir a velocidade eletricamente não proporciona o mesmo aumento de torque que selecionar uma relação de redução mais alta.
Especificações Mecânicas
| Parâmetro | Especificação |
|---|---|
| Marca / modelo | Jiali Motor / JGB37-31ZY |
| Tipo de motor | Motor de corrente contínua com escovas; sem encoder especificado |
| Tensão nominal | 12V DC ou 24V DC, de acordo com a variante selecionada |
| Velocidade sem carga antes da redução | 8000RPM |
| Diâmetro da caixa de engrenagens | 37mm |
| Corpo do motor | 31mm de diâmetro × 57mm de comprimento |
| Comprimento da caixa de engrenagens L | 19–29mm, dependendo da relação de redução |
| Eixo de saída | 6mm de diâmetro, 15.5mm de projeção; 12mm de comprimento plano; 5.5mm de largura plana |
| Tolerância do diâmetro do eixo | −0.03 / −0.05mm, conforme indicado no desenho |
| Rebordo de localização | Diâmetro de 12mm × altura de 6mm |
| Montagem frontal | Seis furos roscados M3, 4mm de profundidade, em um círculo de passo de 31mm |
| Deslocamento do centro do eixo | 7mm do eixo central do motor, conforme indicado no desenho |
| Referências do desenho traseiro | Diâmetro do rebordo traseiro de 12mm × projeção de 2mm; diâmetro do eixo traseiro 2.95mm, com 3mm de projeção total traseira |
| Relação de redução | 6.3:1–810:1 |
| Peso apenas do motor | Aproximadamente 250–280g de acordo com a proporção; a visão geral indica aproximadamente 280g |
| Corrente / potência nominal | 12V: 1A / 12W; 24V: 0.6A / 14.4W, de acordo com a tabela de desempenho do fornecedor |
| Declarações de operação do fornecedor | −10°C a 70°C; a visão geral lista uso de 24 horas. A adequação real do dever depende da carga e do arrefecimento. |
| Ruído | O fornecedor indica aproximadamente 55dB, variando com a velocidade e a carga; as condições de medição não são especificadas |
As dimensões são medições de referência do fornecedor e podem variar. A aparência do motor e os componentes podem diferir entre versões. Nenhum encoder, especificação de frequência de entrada do controlador ou função de posicionamento em malha fechada é especificada.
Desempenho por Tensão e Relação de Transmissão
As velocidades de saída abaixo são velocidades sem carga. As velocidades e o torque com carga estão listados no ponto de operação de máxima eficiência do fornecedor. Os valores são dados do fornecedor, não resultados de testes independentes. O torque está em kgf·cm, não em quilogramas de capacidade de levantamento. Os valores de bloqueio são limites, não classificações de operação contínua.
12V — 8000RPM Antes da Redução
| Relação | Caixa de Redução L (mm) | RPM sem carga | Corrente sem carga (A) | RPM com carga | Torque na máxima eficiência (kgf·cm) | Corrente com carga (A) | Poder (W) | Torque de bloqueio (kgf·cm) | Corrente de bloqueio (A) | Poder de bloqueio (W) | Peso do motor (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.3 | 19 | 1270 | 0.25 | 1000 | 0.3 | 1 | 12 | 1.5 | 5 | 60 | 250 |
| 10 | 19 | 800 | 0.25 | 640 | 0.5 | 1 | 12 | 2.6 | 5 | 60 | 250 |
| 19 | 22 | 421 | 0.25 | 340 | 1 | 1 | 12 | 5 | 5 | 60 | 255 |
| 30 | 22 | 267 | 0.25 | 210 | 1.5 | 1 | 12 | 9 | 5 | 60 | 255 |
| 56 | 24 | 143 | 0.25 | 113 | 3.2 | 1 | 12 | 16 | 5 | 60 | 265 |
| 90 | 24 | 89 | 0.25 | 71 | 5 | 1 | 12 | 25 | 5 | 60 | 265 |
| 131 | 26.5 | 61 | 0.25 | 49 | 6.5 | 1 | 12 | 33 | 5 | 60 | 272 |
| 168 | 26.5 | 48 | 0.25 | 39 | 8.5 | 1 | 12 | 38 | 5 | 60 | 272 |
| 270 | 26.5 | 30 | 0.25 | 24 | 12 | 1 | 12 | 43 | 5 | 60 | 272 |
| 506 | 29 | 16 | 0.25 | 13 | 25 | 1 | 12 | 50 | 5 | 60 | 280 |
| 810 | 29 | 10 | 0.25 | 8 | 35 | 1 | 12 | 65 | 5 | 60 | 280 |
24V — 8000RPM Antes da Redução
| Relação | Caixa de Redução L (mm) | RPM sem carga | Corrente sem carga (A) | RPM carregado | Torque no máximo.eficiência (kgf·cm) | Corrente carregada (A) | Poder (W) | Torque de paragem (kgf·cm) | Corrente de paragem (A) | Poder de paragem (W) | Peso do motor (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.3 | 19 | 1270 | 0.12 | 1000 | 0.5 | 0.6 | 14.4 | 2.8 | 3.2 | 76.8 | 250 |
| 10 | 19 | 800 | 0.12 | 640 | 1.2 | 0.6 | 14.4 | 5.5 | 3.2 | 76.8 | 250 |
| 19 | 22 | 421 | 0.12 | 340 | 2.5 | 0.6 | 14.4 | 10 | 3.2 | 76.8 | 255 |
| 30 | 22 | 267 | 0.12 | 210 | 4.5 | 0.6 | 14.4 | 16 | 3.2 | 76.8 | 255 |
| 56 | 24 | 143 | 0.12 | 113 | 6 | 0.6 | 14.4 | 25 | 3.2 | 76.8 | 265 |
| 90 | 24 | 89 | 0.12 | 71 | 8 | 0.6 | 14.4 | 32 | 3.2 | 76.8 | 265 |
| 131 | 26.5 | 61 | 0.12 | 49 | 12 | 0.6 | 14.4 | 35 | 3.2 | 76.8 | 272 |
| 168 | 26.5 | 48 | 0.12 | 39 | 16 | 0.6 | 14.4 | 40 | 3.2 | 76.8 | 272 |
| 270 | 26.5 | 30 | 0.12 | 24 | 25 | 0.6 | 14.4 | 45 | 3.2 | 76.8 | 272 |
| 506 | 29 | 16 | 0.12 | 13 | 32 | 0.6 | 14.4 | 55 | 3.2 | 76.8 | 280 |
| 810 | 29 | 10 | 0.12 | 8 | 35 | 0.6 | 14.4 | 70 | 3.2 | 76.8 | 280 |
Suporte de Montagem Opcional
O suporte em L ilustrado tem 1.5mm de espessura, aproximadamente 40mm de largura, com uma base de 40mm e um suporte vertical de 47mm. O padrão de montagem do motor é marcado com um diâmetro de passo de 31mm com seis furos de 3.2mm e reentrâncias de 6.3mm. A abertura central é marcada como 2 × R6.5 com um espaçamento central de 14mm. O desenho da base mostra quatro 3.5mm furos a 24 × 30mm de espaçamento e um desvio lateral de 8mm; o suporte inclui uma dimensão de referência de 20mm. O suporte é fornecido apenas com o Pacote aplicável.
Fiação e Uso
Utilize uma fonte DC que corresponda à voltagem do motor selecionado; nunca conecte o motor diretamente à rede AC. Na disposição do controlador ilustrada, conecte a fonte à entrada de energia do controlador com a polaridade correta, e conecte a saída do motor do controlador aos dois terminais do motor. A ilustração mostra fios de motor vermelho positivo e preto negativo, um botão de velocidade, um interruptor de reversão e uma conexão de fonte de alimentação DC. Confirme os rótulos reais dos terminais antes de ligar. Nunca inverta a entrada de energia do controlador para inverter o motor, e pare o motor antes de mudar de direção.
Escolha o motor pelo seu torque de carga nominal em vez do seu torque de estol. Não sobrecarregue, estole ou opere próximo ao estol: o motor ou os engrenagens podem ser danificados.Cargas acima da condição nominal reduzem a velocidade. A redução da velocidade elétrica também pode diminuir o torque disponível. As classificações do controlador, a classificação de entrada da fonte de alimentação do adaptador, o tipo de plugue e os detalhes do cabo/conector incluído não estão totalmente especificados na lista fornecida; verifique esses detalhes para os acessórios selecionados.
Torque e Referência de Unidade
Para uma carga estática, o torque necessário em kgf·cm é igual à carga em kgf multiplicada pelo raio da alavanca em cm. O fornecedor ilustra uma carga de 10kg: 10kgf·cm a um raio de 1cm, ou 100kgf·cm a um raio de 10cm. Este é um exemplo explicativo, não a classificação de levantamento deste motor. Considere o atrito, a aceleração e a carga real de operação do mecanismo.
| gf·cm | kgf·cm | N·m | mN·m | N·cm |
|---|---|---|---|---|
| 1 | 0.001 | 9.8e-05 | 0.098 | 0.0098 |
| 1000 | 1 | 0.098 | 98 | 9.8 |
| 10204.08 | 10.204 | 1 | 1000 | 100 |
| 10.2 | 0.01 | 0.001 | 1 | 0.1 |
| 102.04 | 0.102 | 0.01 | 10 | 1 |
Conteúdo da Embalagem
Um motor JGB37-31ZY na voltagem e velocidade selecionadas, além apenas dos acessórios nomeados na opção de Embalagem:
- Apenas Motor
- Motor + Suporte
- Motor + Controlador de Velocidade
- Motor + Fonte de Alimentação
- Motor + Suporte + Controlador de Velocidade
- Motor + Suporte + Fonte de Alimentação
- Motor + Controlador de Velocidade + Fonte de Alimentação
- Motor + Suporte + Controlador de Velocidade + Fonte de Alimentação
Apenas Motor não inclui um suporte, controlador de velocidade ou fonte de alimentação. Ilustrações do produto e acessórios são vistas de referência.
Detalhes
Versões em inglês das ilustrações do fornecedor, com explicações e notas de referência específicas da série.
Dimensões do Motor
Todas as dimensões estão em milímetros. O corpo do motor tem 31mm de diâmetro e 57mm de comprimento; o comprimento da caixa de engrenagens L varia com a relação de redução.

Suporte de Montagem Opcional
O suporte está incluído apenas em pacotes que mencionam um suporte. Verifique o padrão de montagem e o espaço livre para o seu mecanismo.

Especificações do Motor
A fotografia de origem mostra o eixo de saída, os furos de montagem e o eixo traseiro. O peso do motor varia de aproximadamente 250g a 280g de acordo com a relação.

Fiação do Controlador de Velocidade
Utilize uma fonte de motor DC de 12V ou 24V que corresponda à variante selecionada.Nunca conecte o motor diretamente à rede elétrica AC. Observe a polaridade de entrada do controlador e pare o motor antes de inverter a direção.

