


Motor de Engrenagem DC JGB37-520 com Encoder Hall, 12V/24V, 7–960 RPM, Caixa de Engrenagens Metálica de 37mm e Eixo D de 6mm
Motor de Engrenagem DC JGB37-520 com Encoder Hall, 12V/24V, 7–960 RPM, Caixa de Engrenagens Metálica de 37mm e Eixo D de 6mm
Jiali Motor
Não foi possível carregar a disponibilidade de retirada


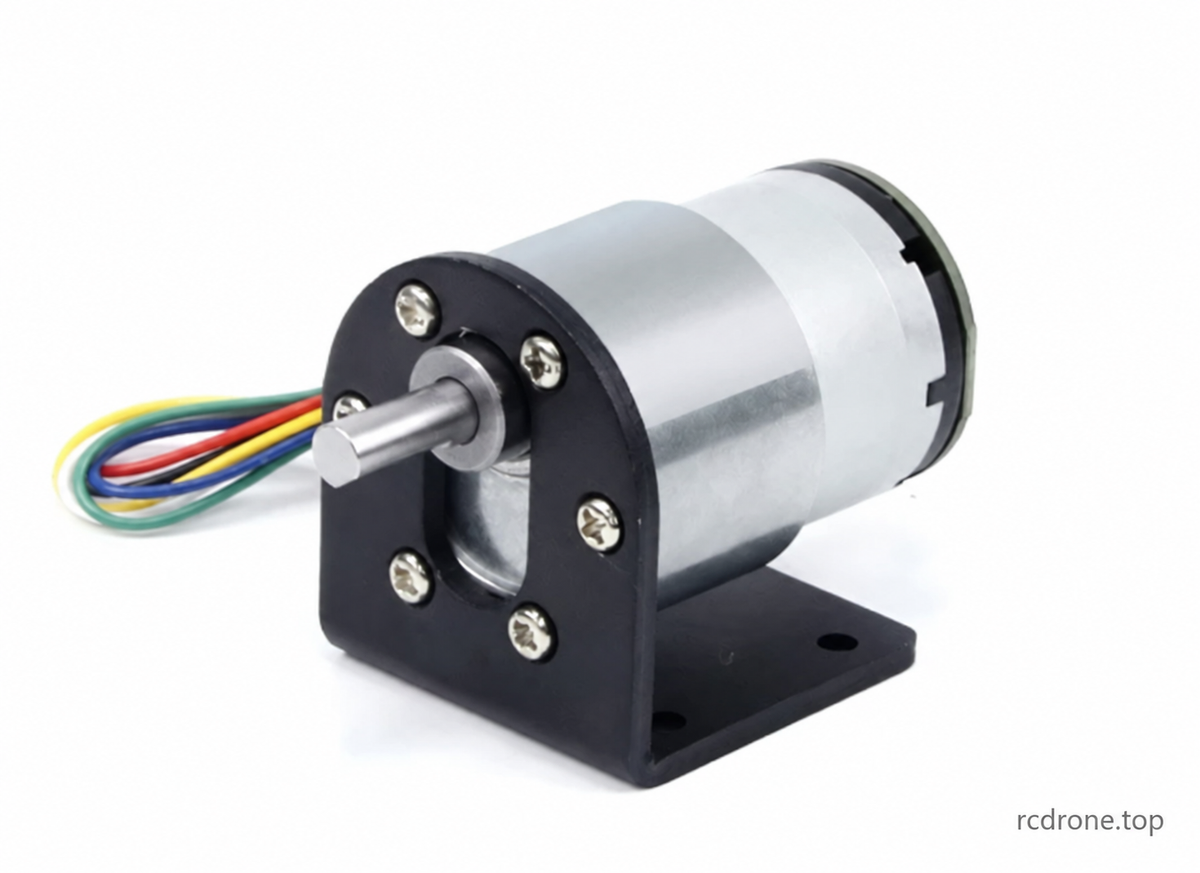
JGB37-520 Motor de Corrente Contínua com Escovas e Encoder Hall
O JGB37-520 é um motor de engrenagem DC com escovas compacto, com um encoder Hall incremental A/B, uma caixa de engrenagens de redução em metal, um eixo de saída em forma de D de 6mm e rotação reversível. Escolha um motor de 12V ou 24V, a velocidade de saída sem carga necessária e um pacote apenas de motor ou de acessórios para robótica, pequenos mecanismos e projetos eletrónicos.
As velocidades selecionáveis são 7, 12, 22, 35, 45, 66, 107, 200, 319, 600 e 960 RPM. Estas opções correspondem à série de motores do fornecedor de 6000RPM antes da redução. A RPM de saída é medida sem carga; a velocidade diminui sob carga. Um suporte mostrado numa fotografia está incluído apenas quando o Pacote selecionado nomeia um suporte.
Construção e Controlo de Velocidade
- Engrenagens de redução em metal numa disposição de múltiplos estágios, enrolamento em cobre, motor de íman permanente e escovas de carbono.
- O controlo de velocidade PWM é possível com um controlador externo de corrente contínua escovado compatível. Um controlador está incluído apenas nos pacotes especificados.
- Troque apenas os fios de alimentação do motor vermelho e branco para inverter a rotação. Mantenha a polaridade de alimentação do encoder e do controlador correta; pare o motor antes de mudar a direção.
- A relação de transmissão determina a troca entre velocidade e torque. Reduzir a velocidade eletricamente não proporciona o mesmo aumento de torque que selecionar uma relação de redução mais alta.
Especificações Mecânicas
| Parâmetro | Especificação |
|---|---|
| Marca / modelo | Jiali Motor / JGB37-520 |
| Tipo de motor | Motor de corrente contínua com escovas e encoder magnético Hall incremental A/B |
| Fonte nominal | 12V DC ou 24V DC, de acordo com a variante selecionada |
| Diâmetro da caixa de engrenagens | 37mm |
| Diâmetro do corpo do motor / comprimento da seção | 32mm / 22mm |
| Comprimento da caixa de engrenagens L | 19–29mm, dependendo da relação de redução |
| Eixo de saída | 6mm de diâmetro, 15.5mm de projeção; 12mm de comprimento plano; 5.5mm de largura plana |
| Tolerância do diâmetro do eixo | −0.03 / −0.05mm, conforme indicado no desenho |
| Rebordo de localização | Diâmetro de 12mm × altura de 6mm |
| Montagem | Seis furos roscados M3 em um círculo de passo de 31mm; o desenho especifica 3.5mm de profundidade, a fotografia especifica 4mm. Verifique o engajamento do parafuso no motor real. |
| Encoder e cabo | Diâmetro do encoder de 32mm; projeção da montagem traseira de 11.75mm; cabo PH2.0 de seis pinos com aproximadamente 144mm de comprimento |
| Deslocamento do eixo | 7mm do eixo central do motor |
| Relações de redução na referência do fornecedor | 6.25:1–810:1; nem todas as razões de referência são selecionáveis |
| Peso apenas do motor | Aproximadamente 144–170g de acordo com a razão; a visão geral indica aproximadamente 170g |
| Avaliações de visão geral do fornecedor | 2.4–10.8W e 0.15–0.65A na série ilustrada; utilize as tabelas específicas da série abaixo |
| Declarações operacionais do fornecedor | −10°C a 70°C; a visão geral lista uso de 24 horas. A adequação real do dever depende da carga e do arrefecimento. |
| Ruído | O fornecedor afirma aproximadamente 55dB, variando com a velocidade e a carga; as condições de medição não são especificadas |
As dimensões são medições de referência do fornecedor e podem variar. A aparência do motor e os componentes podem diferir entre versões.O codificador fornece sinais de feedback; o controlo em malha fechada requer um controlador externo adequado. As alegações de temperatura do codificador não abrangem toda a gama de operação do motor.
Série de Motores 6000RPM — Referência de Desempenho
Esta série corresponde à família de velocidades selecionáveis. As tabelas também mantêm as velocidades de referência não selecionáveis do fornecedor (85, 28, 15 e 9.5 RPM) para completude; não criam opções de compra adicionais. Os valores são dados do fornecedor, não resultados de testes independentes. O torque está em kgf·cm, não em quilogramas de capacidade de levantamento.
12V — 6000RPM Antes da Redução
| Relação | Caixa de Redução L (mm) | RPM sem carga | Corrente sem carga (A) | RPM com carga | Torque no máximo.eficiência (kgf·cm) | Corrente carregada (A) | Poder (W) | Torque de paragem (kgf·cm) | Corrente de paragem (A) | Tensão de arranque (V) | Peso do motor (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 960 | 0.1 | 672 | 0.17 | 0.2 | 2.4 | 0.6 | 1.2 | 1.5 | 144 |
| 10 | 19 | 600 | 0.1 | 480 | 0.28 | 0.2 | 2.4 | 1.1 | 1.2 | 1.5 | 144 |
| 18.8 | 22 | 319 | 0.1 | 255 | 0.48 | 0.2 | 2.4 | 1.9 | 1.2 | 1.5 | 150 |
| 30 | 22 | 200 | 0.1 | 160 | 0.75 | 0.2 | 2.4 | 3 | 1.2 | 1.5 | 150 |
| 56 | 24 | 107 | 0.1 | 85 | 1.2 | 0.2 | 2.4 | 4.8 | 1.2 | 1.5 | 158 |
| 70 | 24 | 85 | 0.1 | 68 | 1.5 | 0.2 | 2.4 | 6 | 1.2 | 1.5 | 158 |
| 90 | 24 | 66 | 0.1 | 52 | 2 | 0.2 | 2.4 | 8 | 1.2 | 1.5 | 158 |
| 131 | 26.5 | 45 | 0.1 | 36 | 2.7 | 0.2 | 2.4 | 10.8 | 1.2 | 1.5 | 164 |
| 169 | 26.5 | 35 | 0.1 | 28 | 3.4 | 0.3 | 3.6 | 13.6 | 1.2 | 1.5 | 164 |
| 210 | 26.5 | 28 | 0.1 | 22 | 4.3 | 0.3 | 3.6 | 17.2 | 1.2 | 1.5 | 164 |
| 270 | 26.5 | 22 | 0.1 | 18 | 5.5 | 0.3 | 3.6 | 22 | 1.2 | 1.5 | 164 |
| 394 | 29 | 15 | 0.1 | 12 | 7.3 | 0.3 | 3.6 | 29.2 | 1.2 | 1.5 | 170 |
| 506 | 29 | 12 | 0.1 | 9.4 | 9.1 | 0.3 | 3.6 | 36.4 | 1.2 | 1.5 | 170 |
| 630 | 29 | 9.5 | 0.1 | 7.6 | 11.6 | 0.3 | 3.6 | 46.4 | 1.2 | 1.5 | 170 |
| 810 | 29 | 7 | 0.1 | 5.6 | 15 | 0.3 | 3.6 | 80 | 1.2 | 1.5 | 170 |
24V — 6000RPM Antes da Redução
| Relação | Caixa de Redução L (mm) | RPM sem carga | Corrente sem carga (A) | RPM com carga | Torque no máximo.eficiência (kgf·cm) | Corrente carregada (A) | Potência (W) | Torque de paragem (kgf·cm) | Corrente de paragem (A) | Tensão de arranque (V) | Peso do motor (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 960 | 0.05 | 672 | 0.17 | 0.15 | 3.6 | 0.6 | 0.6 | 2 | 144 |
| 10 | 19 | 600 | 0.05 | 480 | 0.28 | 0.15 | 3.6 | 1.1 | 0.6 | 2 | 144 |
| 18.8 | 22 | 319 | 0.05 | 255 | 0.48 | 0.15 | 3.6 | 1.9 | 0.6 | 2 | 150 |
| 30 | 22 | 200 | 0.05 | 160 | 0.75 | 0.15 | 3.6 | 3 | 0.6 | 2 | 150 |
| 56 | 24 | 107 | 0.05 | 85 | 1.2 | 0.15 | 3.6 | 4.8 | 0.6 | 2 | 158 |
| 70 | 24 | 85 | 0.05 | 68 | 1.5 | 0.15 | 3.6 | 6 | 0.6 | 2 | 158 |
| 90 | 24 | 66 | 0.05 | 52 | 2 | 0.15 | 3.6 | 8 | 0.6 | 2 | 158 |
| 131 | 26.5 | 45 | 0.05 | 36 | 2.7 | 0.15 | 3.6 | 10.8 | 0.6 | 2 | 164 |
| 169 | 26.5 | 35 | 0.05 | 28 | 3.4 | 0.15 | 3.6 | 13.6 | 0.6 | 2 | 164 |
| 210 | 26.5 | 28 | 0.05 | 22 | 4.3 | 0.15 | 3.6 | 17.2 | 0.6 | 2 | 164 |
| 270 | 26.5 | 22 | 0.05 | 18 | 5.5 | 0.15 | 3.6 | 22 | 0.6 | 2 | 164 |
| 394 | 29 | 15 | 0.05 | 12 | 7.3 | 0.15 | 3.6 | 29.2 | 0.6 | 2 | 170 |
| 506 | 29 | 12 | 0.05 | 9.4 | 9.1 | 0.15 | 3.6 | 36.4 | 0.6 | 2 | 170 |
| 630 | 29 | 9.5 | 0.05 | 7.6 | 11.6 | 0.15 | 3.6 | 46.4 | 0.6 | 2 | 170 |
| 810 | 29 | 7 | 0.05 | 5.6 | 15 | 0.15 | 3.6 | 80 | 0.6 | 2 | 170 |
Série de Motores 10000RPM — Referência Adicional do Fornecedor Apenas
A imagem fornecida também inclui as seguintes séries de motores de maior velocidade. Esta é apenas informação de referência: não é uma série selecionável separadamente nesta listagem.Não aplique estes valores a uma variante comprada da série 6000RPM, mesmo onde uma RPM de saída coincida.
12V — 10000RPM Antes da Redução (Apenas para Referência)
| Relação | Caixa de Redução L (mm) | RPM sem carga | Corrente sem carga (A) | RPM carregado | Torque na máxima eficiência (kgf·cm) | Corrente carregada (A) | Potência (W) | Torque de bloqueio (kgf·cm) | Corrente de bloqueio (A) | Tensão de arranque (V) | Peso do motor (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 1600 | 0.15 | 1200 | 0.23 | 0.65 | 7.8 | 0.9 | 2.4 | 1.5 | 144 |
| 10 | 19 | 1000 | 0.15 | 770 | 0.4 | 0.65 | 7.8 | 1.6 | 2.4 | 1.5 | 144 |
| 18.8 | 22 | 530 | 0.15 | 407 | 0.67 | 0.65 | 7.8 | 2.6 | 2.4 | 1.5 | 150 |
| 30 | 22 | 333 | 0.15 | 250 | 1 | 0.65 | 7.8 | 4 | 2.4 | 1.5 | 150 |
| 56 | 24 | 178 | 0.15 | 140 | 1.8 | 0.65 | 7.8 | 7.2 | 2.4 | 1.5 | 158 |
| 70 | 24 | 142 | 0.15 | 110 | 2.2 | 0.65 | 7.8 | 8.8 | 2.4 | 1.5 | 158 |
| 90 | 24 | 110 | 0.15 | 85 | 3 | 0.65 | 7.8 | 12 | 2.4 | 1.5 | 158 |
| 131 | 26.5 | 76 | 0.15 | 58 | 3.9 | 0.65 | 7.8 | 15.6 | 2.4 | 1.5 | 164 |
| 169 | 26.5 | 60 | 0.15 | 46 | 5 | 0.65 | 7.8 | 20 | 2.4 | 1.5 | 164 |
| 210 | 26.5 | 47 | 0.15 | 36 | 6 | 0.65 | 7.8 | 24 | 2.4 | 1.5 | 164 |
| 270 | 26.5 | 37 | 0.15 | 28 | 8 | 0.65 | 7.8 | 32 | 2.4 | 1.5 | 164 |
| 394 | 29 | 25 | 0.15 | 19.5 | 10.4 | 0.65 | 7.8 | 41.6 | 2.4 | 1.5 | 170 |
| 506 | 29 | 20 | 0.15 | 15 | 13.6 | 0.65 | 7.8 | 54.4 | 2.4 | 1.5 | 170 |
| 630 | 29 | 15.8 | 0.15 | 12 | 16.6 | 0.65 | 7.8 | 66.4 | 2.4 | 1.5 | 170 |
| 810 | 29 | 12 | 0.15 | 9 | 21 | 0.65 | 7.8 | 93 | 2.4 | 1.5 | 170 |
6V / 5000RPM Série — Referência Adicional do Fornecedor Apenas
Esta tabela de origem é mantida para referência e não é uma voltagem ou série selecionável nesta listagem.
| Relação | Caixa de engrenagens L (mm) | RPM sem carga | Corrente sem carga (A) | RPM com carga | Torque na máxima eficiência (kgf·cm) | Corrente com carga (A) | Poder (W) | Torque de estancamento (kgf·cm) | Corrente de estancamento (A) | Tensão de arranque (V) | Peso do motor (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.25 | 19 | 800 | 0.08 | 600 | 0.11 | 0.33 | 1.98 | 0.45 | 1.2 | 1.5 | 144 |
| 10 | 19 | 500 | 0.08 | 385 | 0.2 | 0.33 | 1.98 | 0.8 | 1.2 | 1.5 | 144 |
| 18.8 | 22 | 265 | 0.08 | 203.5 | 0.33 | 0.33 | 1.98 | 1.3 | 1.2 | 1.5 | 150 |
| 30 | 22 | 166.5 | 0.08 | 125 | 0.5 | 0.33 | 1.98 | 2 | 1.2 | 1.5 | 150 |
| 56 | 24 | 89 | 0.08 | 70 | 0.9 | 0.33 | 1.98 | 3.6 | 1.2 | 1.5 | 158 |
| 70 | 24 | 71 | 0.08 | 55 | 1.1 | 0.33 | 1.98 | 4.4 | 1.2 | 1.5 | 158 |
| 90 | 24 | 55 | 0.08 | 42.5 | 1.5 | 0.33 | 1.98 | 6 | 1.2 | 1.5 | 158 |
| 131 | 26.5 | 38 | 0.08 | 29 | 1.95 | 0.33 | 1.98 | 7.8 | 1.2 | 1.5 | 164 |
| 169 | 26.5 | 30 | 0.08 | 23 | 2.5 | 0.33 | 1.98 | 10 | 1.2 | 1.5 | 164 |
| 210 | 26.5 | 23.5 | 0.08 | 18 | 3 | 0.33 | 1.98 | 12 | 1.2 | 1.5 | 164 |
| 270 | 26.5 | 18.5 | 0.08 | 14 | 4 | 0.33 | 1.98 | 16 | 1.2 | 1.5 | 164 |
| 394 | 29 | 12.5 | 0.08 | 9.7 | 5.2 | 0.33 | 1.98 | 20.8 | 1.2 | 1.5 | 170 |
| 506 | 29 | 10 | 0.08 | 7.5 | 6.8 | 0.33 | 1.98 | 27.2 | 1.2 | 1.5 | 170 |
| 630 | 29 | 7.9 | 0.08 | 6 | 8.3 | 0.33 | 1.98 | 33.2 | 1.2 | 1.5 | 170 |
| 810 | 29 | 6 | 0.08 | 4.5 | 10.5 | 0.33 | 1.98 | 46.5 | 1.2 | 1.5 | 170 |
Especificações e Fiação do Encoder Hall
A alimentação do motor e a alimentação do encoder são circuitos separados. Use 12V ou 24V para o motor de acordo com a opção, e apenas 3.3–5V DC para o encoder. Nunca aplique a tensão do motor ao encoder ou aos fios de sinal.
| Parâmetro do encoder | Especificação |
|---|---|
| Tipo | Encoder magnético Hall incremental de dois canais A/B |
| Resolução base | 11 pulsos por revolução do motor (11PPR) |
| Referência de pulso do eixo de saída | 11 × relação de engrenagem antes da multiplicação da borda de quadratura; contagens reais dependem do método de decodificação |
| Fonte de alimentação do encoder | 3.3–5V DC |
| Saída | Onda quadrada A/B, padrão; versão personalizada de onda senoidal de fonte não é uma configuração selecionável aqui |
| Interface | PH2.0-6PIN com cabo fornecido |
| Circuito de sinal | Resistores de pull-up e condicionamento integrados; verifique a compatibilidade do nível lógico com o seu controlador |
| Frequência de resposta | 100kHz, especificação do fornecedor |
| Anel magnético | 22 polos / 11 pares de polos |
| Temperatura do encoder do fornecedor | −40°C a 120°C; aplica-se à especificação do encoder, não ao motor completo |
| Cor do fio | Conexão |
|---|---|
| Vermelho | Poder do motor +; troque apenas com o branco para inverter o motor |
| Branco | Poder do motor −; troque apenas com o vermelho para inverter o motor |
| Preto | Alimentação do encoder − / GND |
| Azul | Alimentação do encoder +, 3.3–5V DC |
| Amarelo | Canal de sinal do encoder |
| Verde | Canal de sinal do encoder |
A fonte identifica o amarelo e o verde como as duas linhas de sinal sem atribuir a sua ordem A/B. Verifique a fase do canal na sua aplicação. Nunca inverta a alimentação do encoder azul/preto e nunca conecte a alimentação diretamente a qualquer linha de sinal.
Suporte de Montagem Opcional
O suporte em L ilustrado tem 1,5 mm de espessura, aproximadamente 40 mm de largura, com uma base de 40 mm e um suporte vertical de 47 mm. O padrão de montagem do motor está marcado com um diâmetro de passo de 31 mm, com seis furos de 3,2 mm e reentrâncias de 6,3 mm. A abertura central está marcada como 2 × R6,5 com um espaçamento central de 14 mm. O desenho da base mostra quatro furos de 3,5 mm com espaçamento de 24 × 30 mm e um desvio lateral de 8 mm; o suporte vertical inclui uma dimensão de referência de 20 mm.O suporte é fornecido apenas com o Pacote aplicável.
Fiação e Uso
Utilize uma fonte de motor DC que corresponda à voltagem selecionada e uma fonte de encoder regulada separada de 3.3–5V. Se estiver a usar um controlador de motor PWM, conecte a saída do motor apenas aos fios do motor vermelho e branco. Mantenha a alimentação e os sinais do encoder separados da saída de potência do motor. Pare antes de inverter a direção e verifique cada conexão antes de aplicar a energia.
Escolha o motor pelo seu torque de carga nominal em vez do seu torque de bloqueio. Não sobrecarregue, bloqueie ou opere próximo ao bloqueio: o motor ou os engrenagens podem ser danificados. Cargas acima da condição nominal reduzem a velocidade. Reduzir a velocidade elétrica também pode reduzir o torque disponível. As classificações do controlador, a classificação de entrada da fonte de alimentação do adaptador, o tipo de plugue e os detalhes do cabo/conector incluído não estão totalmente especificados na lista fornecida; verifique esses detalhes para os acessórios selecionados.
Torque e Referência de Unidade
Para uma carga estática, o torque necessário em kgf·cm é igual à carga em kgf multiplicada pelo raio da alavanca em cm. O fornecedor ilustra uma carga de 10kg: 10kgf·cm a um raio de 1cm, ou 100kgf·cm a um raio de 10cm. Este é um exemplo explicativo, não a classificação de levantamento deste motor. Considere o atrito, a aceleração e a carga real de operação do mecanismo.
| gf·cm | kgf·cm | N·m | mN·m | N·cm |
|---|---|---|---|---|
| 1 | 0.001 | 9.8e-05 | 0.098 | 0.0098 |
| 1000 | 1 | 0.098 | 98 | 9.8 |
| 10204.08 | 10.204 | 1 | 1000 | 100 |
| 10.2 | 0.01 | 0.001 | 1 | 0.1 |
| 102.04 | 0.102 | 0.01 | 10 | 1 |
Conteúdo da Embalagem
Um motor JGB37-520 com encoder Hall e cabo de conexão de seis pinos na voltagem e velocidade selecionadas, além apenas dos acessórios nomeados na opção de Embalagem:
- Apenas Motor
- Motor + Suporte
- Motor + Controlador de Velocidade
- Motor + Fonte de Alimentação
- Motor + Suporte + Controlador de Velocidade
- Motor + Suporte + Fonte de Alimentação
- Motor + Controlador de Velocidade + Fonte de Alimentação
- Motor + Suporte + Controlador de Velocidade + Fonte de Alimentação
Apenas Motor não inclui um suporte, controlador de velocidade ou fonte de alimentação. Ilustrações do produto e acessórios são vistas de referência.
Detalhes
Versões em inglês das ilustrações do fornecedor, com explicações e notas de referência específicas da série.
Visão Geral do Motor Encoder
O JGB37-520 combina um motor DC com escovas, uma caixa de redução metálica e um encoder Hall. Escolha a voltagem, a velocidade sem carga e o pacote de acessórios acima.

Controle de Torque e Velocidade
A redução de engrenagem determina a troca entre velocidade e torque. O controle PWM requer um controlador externo adequado. Inverter apenas os fios de alimentação do motor, mantendo a polaridade da alimentação do encoder inalterada.

Construção Interna
A fonte ilustra engrenagens metálicas, enrolamentos de cobre, ímãs permanentes, escovas de carbono e o encoder Hall traseiro. As peças internas podem variar entre as versões de produção.

Dimensões Mecânicas
As dimensões estão em milímetros. O comprimento da caixa de engrenagens depende da relação de redução. O desenho especifica uma profundidade de furo de montagem de 3,5 mm, enquanto a fotografia anotada abaixo especifica 4 mm; verifique o engajamento do parafuso no motor real.

Suporte de Montagem Opcional
Este suporte está incluído apenas quando o Pacote selecionado nomeia um suporte. As suas dimensões de montagem estão mostradas abaixo.

Dimensões do Motor e do Encoder
A montagem do encoder adiciona uma seção traseira de 11,75 mm. O cabo de seis pinos fornecido tem aproximadamente 144 mm de comprimento.Visão geral das classificações abrange várias séries de fontes; consulte a série selecionada nas tabelas de desempenho.

Fiação e Sinais do Encoder
A alimentação do motor utiliza os fios vermelho e branco. A alimentação do encoder utiliza azul (+3.3–5V) e preto (GND); amarelo e verde transportam os dois sinais do encoder. A fonte não atribui ordem A/B a essas duas cores. Nunca aplique tensão de motor de 12V/24V às conexões do encoder ou de sinal.

Referência de Seleção de Torque
Estes exemplos de polias explicam torque e raio de alavanca; não são classificações de capacidade de levantamento para este motor. Considere o atrito, a aceleração e a carga real.

Série 6V / 5000RPM — Apenas para referência
Esta tabela de fonte adicional é fornecida para referência. Nem esta voltagem nem esta série de motores são selecionáveis nesta listagem.

Série 12V / 6000RPM
Esta é a família de velocidade de 12V utilizada pelas variantes selecionáveis. A fonte também lista velocidades de referência de 85, 28, 15 e 9.5RPM que não estão disponíveis como opções de compra. O torque de estagnação não é uma classificação de operação contínua.

Série 24V / 6000RPM
Esta é a família de velocidade de 24V utilizada pelas variantes selecionáveis. Todos os valores são dados de referência do fornecedor. Utilize a voltagem selecionada e os valores de carga nominal ao projetar o mecanismo.

Série 12V / 10000RPM — Apenas para referência
Esta série de fonte de alta velocidade não é uma série de motores selecionável aqui. Não aplique suas classificações ao motor da série 6000RPM listada, mesmo quando as velocidades de saída se sobrepõem.

