


Kpower EM10 Servo Motor de Robô com Embraiagem de Sobrecarga, 300° de Rotação, 10 kg·cm de Torque a 12 V para Articulações de Robôs
Kpower EM10 Servo Motor de Robô com Embraiagem de Sobrecarga, 300° de Rotação, 10 kg·cm de Torque a 12 V para Articulações de Robôs
Kpower
Não foi possível carregar a disponibilidade de retirada


Visão Geral
O Kpower EM10 é um motor servo com embreagem de sobrecarga para braços robóticos de secretária, robôs educativos e mecanismos biónicos de múltiplas pernas. O seu percurso de 300° e o design de dupla coroa de servo suportam o movimento de juntas robóticas , enquanto um loop de corrente de 2000 Hz permite um controlo de força preciso. Classificado para operação de 9–13 V, fornece um torque de estagnação de 10 kg·cm a 12 V. As especificações do modelo EM10 listam os protocolos de controlo PWM, TTL e RS-485.
Características
- Chip personalizado EC225 com um loop de corrente de 2000 Hz para controlo de força preciso.
- Proteção anti-impacto com embreagem de engrenagem e proteção de desengate da embreagem de sobrecarga para operação de juntas robóticas.
- Design de dupla coroa de servo com coroas circulares em faces opostas de uma caixa retangular.
- Intervalo de operação de 300°, com percurso personalizável.
- Suporte a múltiplos feedbacks.
- Design de baixo ruído.
- Carcaça em plástico marcada como EM-10, engrenagens em POM, um motor de corrente contínua com escovas motor e sensor de posição de potenciômetro.
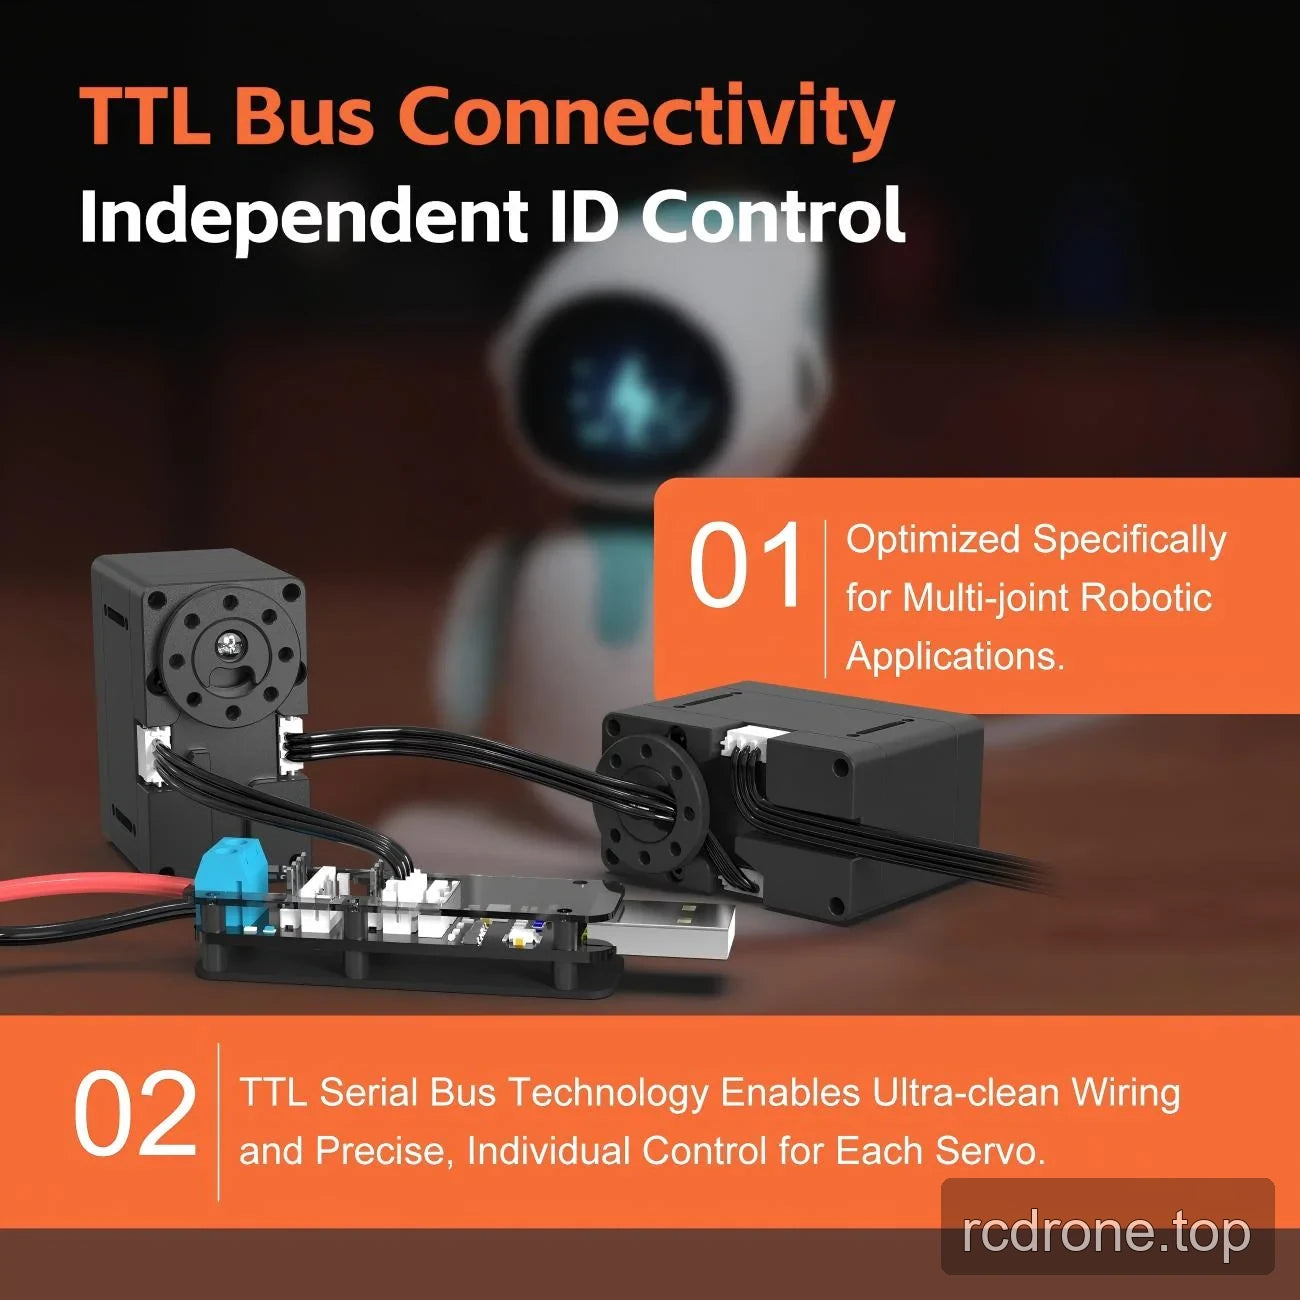
Controle de Barramento Serial TTL
A implementação TTL suporta servos interconectados com controle de ID independente. A fiação de barramento serial simplifica as conexões e permite o controle individual de servos em mecanismos robóticos de múltiplas articulações.
Especificações
| Parâmetro | Especificação EM10 |
|---|---|
| Modelo | EM10; marcação da carcaça EM-10 |
| Tipo de servo | Servo robótico com embreagem de sobrecarga |
| Torque de estagnação | 10 kg·cm a 12 V |
| Velocidade sem carga | 0.2 s/60° a 12 V |
| Tensão de operação | 9–13 V |
| Ângulo de viagem / faixa de operação | 300°; personalizável |
| Peso | 56 g |
| Dimensões | 48 × 26 × 44 mm |
| Comprimento do fio | 150 mm |
| Listagem de protocolo a nível de modelo | PWM, TTL, RS-485 |
| Controlo TTL | Bus serial com controlo de ID de servo independente |
| Corrente de bloqueio | 3000 mA |
| Corrente sem carga | 1000 mA |
| Frequência de trabalho | 50–333 Hz |
| Frequência do loop de corrente | 2000 Hz |
| Chip de controlo | Chip personalizado EC225 |
| Material da engrenagem | POM |
| Material da caixa | Plástico |
| Motor | DC escovado |
| Sensor de posição | Potenciómetro |
| Engrenagem de chifre com estrias | N/A |
| Rolamentos de esferas | 2BB |
| Temperatura de operação | −10 a 50 °C |
| Classificação IP | IP42 |
Aplicações
- Braços robóticos de secretária: Ativar articulações articuladas usando 300° de viagem e suporte de chifre de servo duplo; a especificação de torque de bloqueio é de 10 kg·cm a 12 V.
- Robôs biónicos, quadrúpedes, de múltiplas pernas e bio-inspirados: Acione o movimento das articulações das pernas com proteção contra impacto e desengate de sobrecarga com embreagem de engrenagem.
- Robôs educativos e projetos STEAM: Construa mecanismos para estudar o movimento das articulações e o controle de força usando a faixa de operação de 300° e o loop de corrente de 2000 Hz.
- Robôs de serviço: Controle mecanismos articulados; a implementação TTL permite endereçamento individual de servos em montagens de múltiplas articulações.
- Mecanismos de casa inteligente: Acione mecanismos de movimento personalizados usando detecção de posição e deslocamento angular controlado.
Configuração e Integração
Discuta os requisitos de comprimento de fio, tipo de controle e sensor de posição com o fornecedor antes da integração. Use a faixa de operação de 9–13 V; o torque de estol e a velocidade sem carga citados aplicam-se a 12 V.
Documentos
- Kpower EM10 Desenho — Desenho (PDF)
- Kpower Servo 3 — Manual (PDF)
- OCServo OCS 351CAN Desenho — Desenho Ocservo Ocs 351 Can (PDF)
Vídeos do Produto
Detalhes Visuais
Vídeo do Produto
Características e Design


Especificações e Desempenho


Exemplos de Aplicação


Visões do Produto

Interfaces e Conexões
Opções e Comparação de Modelos



