


Kpower HBL150 Servo Digital Brushless, 16,6 kg·cm a 7,4 V, para Aeromodelos RC e Braços Robóticos
Kpower HBL150 Servo Digital Brushless, 16,6 kg·cm a 7,4 V, para Aeromodelos RC e Braços Robóticos
Kpower
Preço normal
$115.00 USD
Preço normal
Preço de venda
$115.00 USD
Preço unitário
por
Impostos incluídos.
Envio calculado no momento do pagamento.
Não foi possível carregar a disponibilidade de retirada


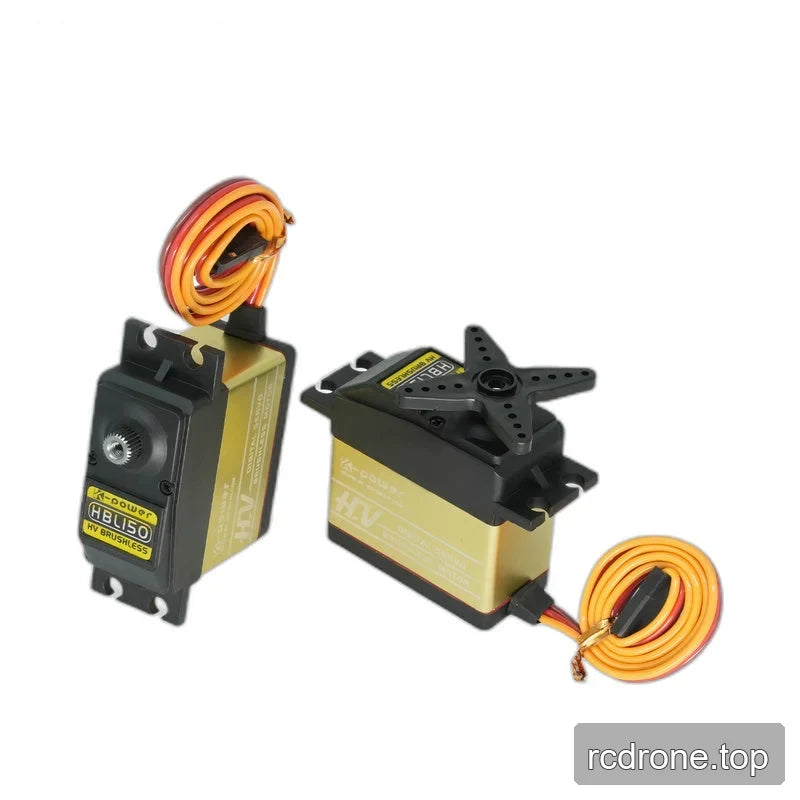
Visão Geral
O Kpower HBL150 é um servo digital sem escovas HV para aeronaves RC, braços robóticos de mesa e outros mecanismos de posicionamento angular. A engrenagem em metal e um corpo médio em alumínio suportam sua construção mecânica. Seu desempenho específico de tensão é de 14,5 kg·cm e 0,13 s/60° a 6,0 V, ou 16,6 kg·cm e 0,12 s/60° a 7,4 V, ajudando os compradores a combinar a velocidade de movimento e o torque com a tensão de alimentação.
Características
- Motor sem escovas com engrenagens de metal de alta precisão; classificado como um modelo de alto torque na série HBL.
- Corpo médio em alumínio e dois rolamentos de esferas.
- Detecção de posição por potenciômetro e um spline de chifre de 25T, Ø6 mm.
- Reivindicação de vida útil da série HBL de até um milhão de ciclos; as condições de operação e teste não são especificadas.
Especificações
Desempenho Dependente da Tensão
| Parâmetro | A 6.0 V | A 7.4 V |
|---|---|---|
| Torque | 14.5 kg·cm | 16.6 kg·cm |
| Velocidade | 0.13 s/60° | 0.12 s/60° |
Parâmetros de Construção e Operação
| Parâmetro | Especificação |
|---|---|
| Marca / modelo | Kpower HBL150 |
| Tipo de servo | Servo digital brushless HV |
| Dimensões | 40 × 20 × 39.4 mm |
| Peso | 65 g |
| Tensão de operação | 4.8–8.4 V |
| Intervalo de ângulo de viagem | 120° / 180°; especificação de viagem personalizável |
| Ranhura do engrenagem do sino | 25T, Ø6 mm |
| Material da engrenagem | Metal |
| Motor | Sem escovas |
| Protocolos de controlo listados | PWM, TTL e RS-485 |
| Corrente sem carga | 2500 mA |
| Sensor de posição | Potenciómetro |
| Construção do case | Case intermédio em alumínio; liga de alumínio listada como material do case |
| Rolamentos de esferas | 2BB |
| Frequência de trabalho | 50–333 Hz |
| Temperatura de operação | −10 a 50 °C |
| Classificação IP | IP42 |
- Mecanismos de aeronaves RC e UAV: acionar ligações angulares usando os valores de torque e velocidade específicos da tensão para dimensionar o mecanismo.
- Carros RC em escala 1/5 e helicópteros RC 600H: acionam ligações de controlo com engrenagens metálicas e um spline de saída de 25T, Ø6 mm.
- Braços robóticos de secretária e projetos STEAM: movem articulações articuladas ou demonstram posicionamento angular com feedback de potenciômetro.
- Automação industrial: posicionam pequenas alavancas, ligações e outros mecanismos rotativos usando o acionamento servo sem escovas.
- Desenvolvimento de mecanismos de smart-bidet e dispositivos médicos: fornecem acionamento angular para montagens mecânicas.
- Mecanismos internos de robôs subaquáticos: fornecem acionamento angular dentro de um invólucro que mantém o servo seco; a classificação IP42 não estabelece adequação para imersão.
Documentos
- Desenho Kpower HBL150 — Desenho (PDF)
- Servo Kpower 3 — Manual (PDF)
- Desenho OCS 351CAN da OCServo — Desenho Ocservo Ocs 351 Can (PDF)
Vídeos de Produto
Detalhes Visuais
Vídeo do Produto
Características e Design


Opções e Comparação de Modelos

Especificações e Desempenho


Detalhes Adicionais do Produto


Configuração e Uso


Interfaces e Conexões

Exemplos de Aplicação




