


Kpower MB0090 Servo Motor Analógico Micro, Controlo PWM, Engrenagens Metálicas para Modelos RC e Brinquedos Robô
Kpower MB0090 Servo Motor Analógico Micro, Controlo PWM, Engrenagens Metálicas para Modelos RC e Brinquedos Robô
Kpower
Preço normal
$37.00 USD
Preço normal
Preço de venda
$37.00 USD
Preço unitário
por
Impostos incluídos.
Envio calculado no momento do pagamento.
Não foi possível carregar a disponibilidade de retirada


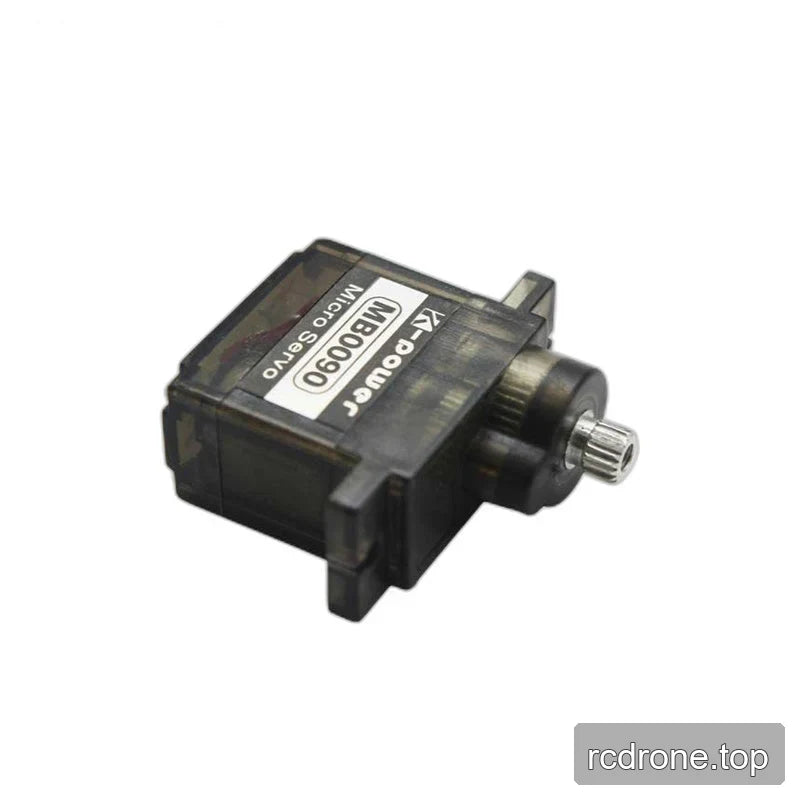
Visão Geral
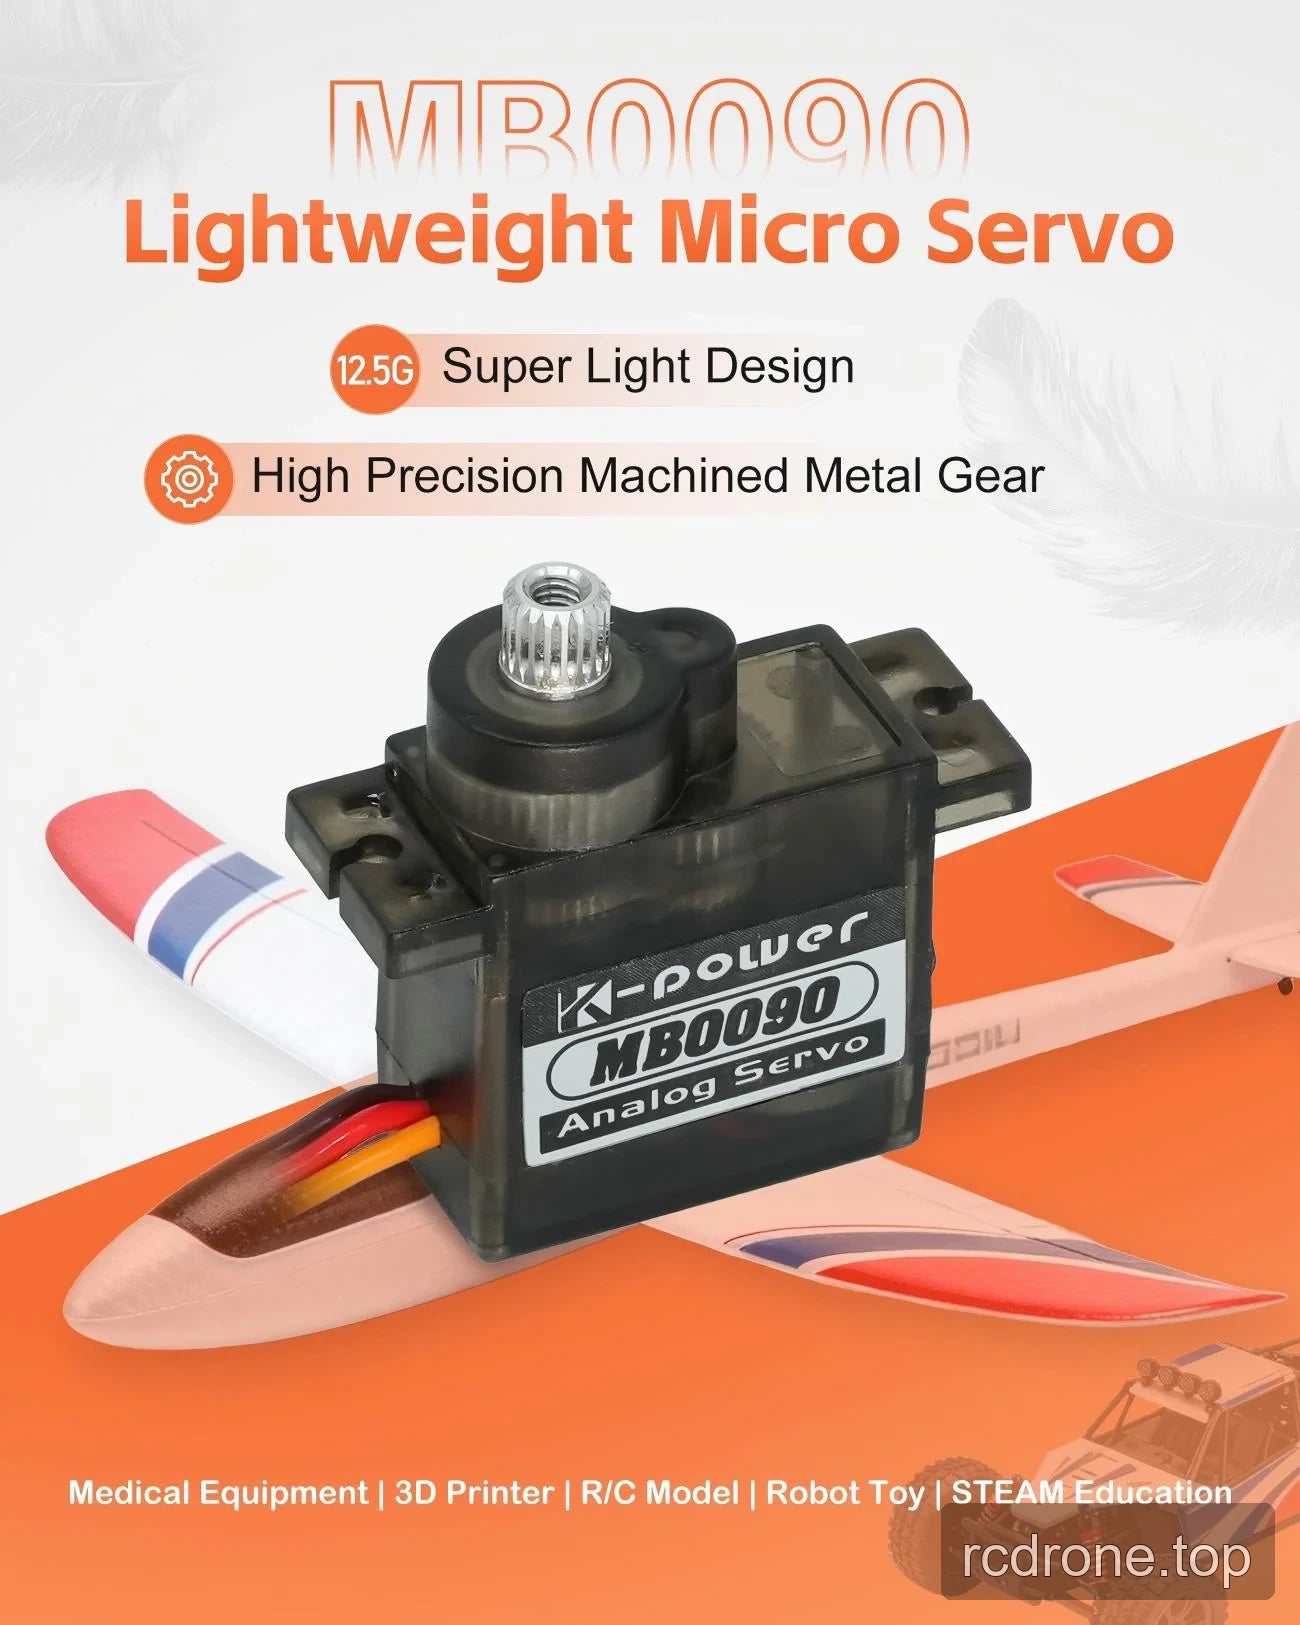
O Kpower MB0090 é um micro servo motor analógico para modelos RC, aeronaves de asa fixa, brinquedos robóticos e mecanismos educativos. O controlo PWM padrão suporta tarefas de posicionamento, enquanto o seu trem de engrenagens metálicas de precisão e a carcaça em plástico combinam a atuação com um peso de 12,5 g ± 1 g. Um spline de saída de 25T e 4,8 mm fornece a conexão mecânica para garras e ligações de servo adequadas.
Características
- Servo analógico com controlo PWM padrão.
- Trem de engrenagens metálicas de precisão, multi-estágio, com engrenagens resistentes a impactos.
- Carcaça em plástico e construção leve de micro-servo .
- Motor DC com escovas e sensor de posição de potenciômetro.
- Um rolamento de esferas suportando o conjunto de saída.
- Conector de três contactos com fios laranja, vermelho e castanho.
Especificações
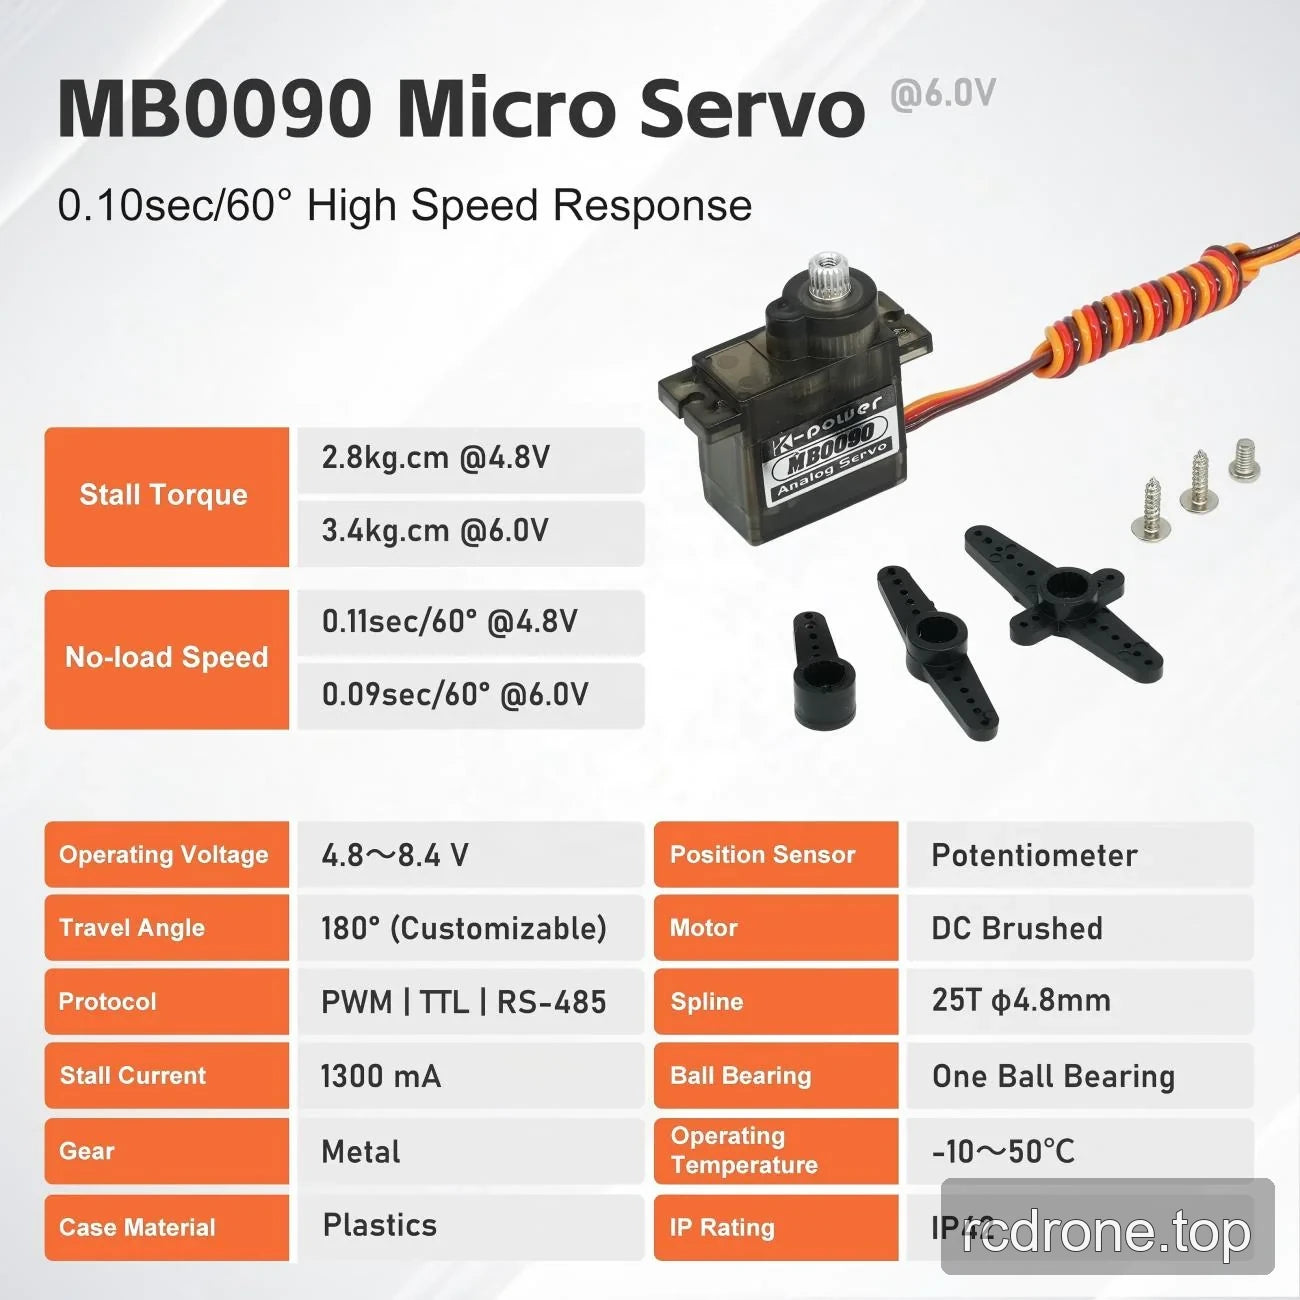
| Parâmetro | Valor |
|---|---|
| Marca / modelo | Kpower MB0090 |
| Tipo de servo | Servo micro analógico |
| Interface de controlo | PWM padrão |
| Material da engrenagem | Liga de alumínio; transmissão de engrenagem metálica |
| Material da caixa | Plástico |
| Tipo de motor | Motor DC escovado; motor de núcleo |
| Sensor de posição | Potenciómetro |
| Intervalo de sinal | 900–2100 μs |
| Faixa morta | 6 μs |
| Frequência de atualização | 50–333 Hz |
| Temperatura de operação | −10 a +50 °C |
| Peso | 12.5 g ± 1 g |
| Especificação do fio | 30 AWG PVC |
| Conector | Três contactos; fios laranja, vermelho e castanho |
| Saída spline | 25T, 4.8 mm de diâmetro |
| Rolamentos de esferas | 1 |
| Classificação de proteção contra a entrada | IP42 |
Dados elétricos dependentes da tensão
| Parâmetro | A 4.8 V | A 6.0 V |
|---|---|---|
| Corrente em vazio | 200 ± 30 mA | 300 ± 30 mA |
Velocidade em vazio a 4.8 V: 0.11 ± 0.01 s/60°.
Aplicações
- Modelos RC e aeronaves de asa fixa: Ligações de controlo de posição utilizando comandos PWM padrão e um mecanismo de servo leve.
- Brinquedos robóticos e educação STEAM: Construa articulações móveis e demonstre a posicionamento do servo com feedback de potenciômetro e saída com engrenagem.
- Mecanismos de impressora 3D: Ative ligações de posicionamento auxiliares utilizando controlo PWM e um braço compatível com o spline de saída de 25T, 4.8 mm.
- Desenvolvimento de mecanismos de equipamentos médicos: Forneça posicionamento com engrenagem para mecanismos de protótipo utilizando controlo PWM analógico.
Instalação e Seleção
Confirme o comprimento do fio, os requisitos do tipo de controlo e os requisitos do sensor de posição com o fornecedor antes da integração. Combine o braço do servo com o spline de saída de 25T, 4.8 mm.
Documentos
- Kpower MB0090 Desenho — Desenho (PDF)
- Kpower Servo 3 — Manual (PDF)
- OCServo OCS D9501 Manual — Ocservo Ocs D 9501 Manual (PDF)
- OCServo OCS 351CAN Desenho — Ocservo Ocs 351 Can Desenho (PDF)
Detalhes Visuais
Características e Design


Visualizações de Produto

Opções e Comparação de Modelos

Especificações e Desempenho
Exemplos de Aplicação




