Sensor de Força/Torque de Seis Eixos Kunwei KWR36, 36 mm, 30–500 N para Robótica
Sensor de Força/Torque de Seis Eixos Kunwei KWR36, 36 mm, 30–500 N para Robótica
Kunwei Sensing
Não foi possível carregar a disponibilidade de retirada


Visão Geral
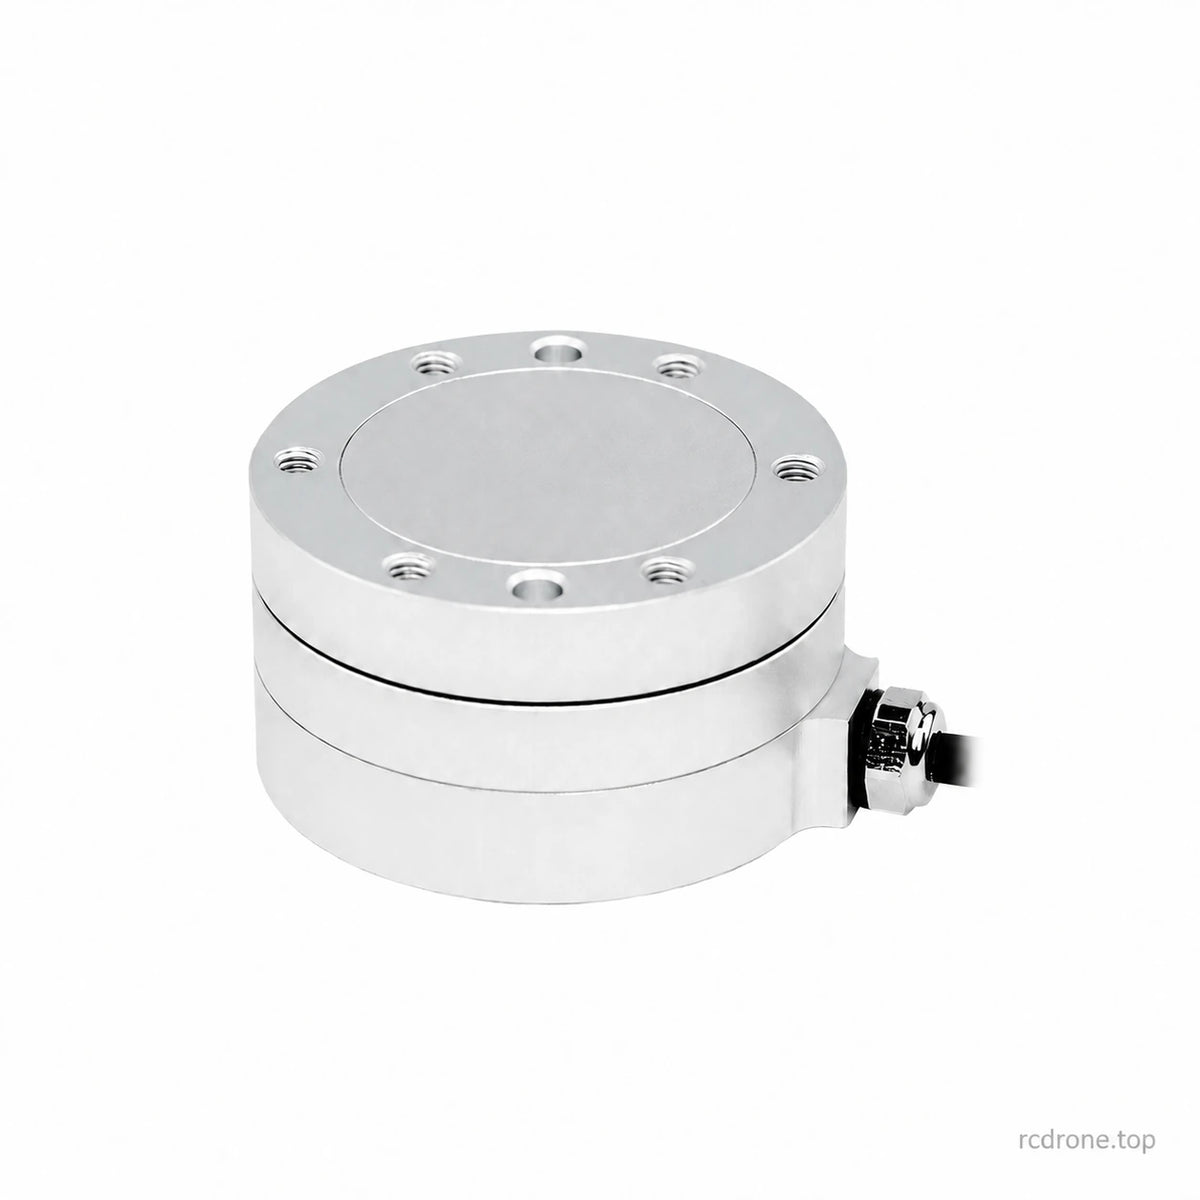
O Kunwei KWR36 sensor de força/torque de seis eixos mede três forças e três momentos em um corpo compacto de 36 mm para controle de força de contato robótico, montagem de precisão e pesquisa. Quatro opções de modelo oferecem capacidades de força de 30 a 500 N e capacidades de torque de 1,5 a 9 N·m por eixo. A medição por galgas extensométricas e a calibração de juntas de seis eixos suportam uma detecção multi-eixo precisa; a comunicação digital é fornecida através de um módulo de aquisição externo compatível.
Características
- Medida simultânea de Fx, Fy, Fz e Mx, My, Mz.
- Quatro faixas de carga específicas do modelo no mesmo formato nominal de 36 mm.
- Calibração de juntas de seis eixos para reduzir a interferência entre eixos.
- Precisão de 0,5% FS, repetibilidade de 0,1% FS e nível de sobrecarga de 300% FS.
- Instalação compacta para ferramentas robóticas e dispositivos de medição com espaço restrito.
- Sinais de sensores analógicos processados através de eletrónica de aquisição compatível para a interface digital requerida.
Especificações
| Parâmetro | KWR36A | KWR36B | KWR36C | KWR36G |
|---|---|---|---|---|
| Intervalo Fx, Fy (N) | 30 | 50 | 80 | 500 |
| Intervalo Fz (N) | 30 | 50 | 80 | 500 |
| Intervalo Mx, My (Nm) | 1.5 | 2 | 3 | 9 |
| Intervalo Mz (Nm) | 1.5 | 2 | 3 | 9 |
| Diâmetro (mm) | 36 | 36 | 36 | 36 |
| Altura (mm) | 21 | 21 | 21 | 21 |
| Material | Liga de Alumínio | Liga de Alumínio | Liga de Alumínio | Confirmar configuração selecionada |
| Acabamento da Superfície | Anodizado | Anodizado | Anodizado | Eletropolido |
| Nível de Sobrecarga (%FS) | 300 | 300 | 300 | 300 |
| Resolução (%FS) | 0.03 | 0.03 | 0.03 | 0.03 |
| Repetibilidade (%FS) | 0.1 | 0.1 | 0.1 | 0.1 |
| Precisão* (%FS) | 0.5 | 0.5 | 0.5 | 0.5 |
| Peso (kg) | 0.04 | 0.05 | 0.06 | 0.16 |
| Avaliação de Proteção | IP64 | IP64 | IP64 | IP64 |
| Temperatura de Operação (°C) | +5 a +80 (configuração A/B/C documentada) | +5 a +80 (configuração A/B/C documentada) | +5 a +80 (configuração A/B/C documentada) | Confirmar configuração selecionada |
| Taxa de Amostragem (Hz) | 1000 | 1000 | 1000 | Correspondência da configuração de aquisição selecionada |
| Módulo de aquisição correspondente fornecimento (VDC) | 9–24 (módulo RS422/RS485 documentado) | 9–24 (módulo RS422/RS485 documentado) | 9–24 (módulo RS422/RS485 documentado) | Correspondência do módulo selecionado |
| Interface de Comunicação | Através do módulo correspondente: RS422/RS485/Modbus/CAN/CAN FD/TCP/UDP/EtherCAT/USB; dependente da configuração | |||
FS significa escala total.As capacidades de força e momento listadas aplicam-se aos eixos de sensor correspondentes, não à carga do robô. Considere a massa da ferramenta, os braços de alavanca e as cargas combinadas ao selecionar um modelo. O nível de sobrecarga não é uma faixa de operação contínua.
As massas dos corpos são especificações do sensor, não pesos de envio embalados. A altura nominal é de 21 mm; uma versão mecânica de 20 mm também está documentada. As classificações elétricas e o desempenho de amostragem dependem da configuração de aquisição correspondente. Os manuais A/B/C especificam aquisição de 24 bits e amostragem de 1 kHz; a profundidade de bits do ADC e a resolução listada de 0,03% FS descrevem características diferentes.
Aquisição e Comunicação
Os sinais de tensão analógica do sensor requerem eletrónica de aquisição correspondente. Os pacotes de medição RS485 e RS422 utilizam um módulo externo; outras configurações de módulo disponíveis suportam as interfaces listadas acima. Selecionar KWR36A, B, C ou G seleciona a faixa de carga, não todos os protocolos de comunicação simultaneamente.
| Módulo documentado de fornecimento RS485 / RS422 | 9–24 VDC |
|---|---|
| Potência do módulo | Menos de 3 W |
| Configurações seriais documentadas | 460800 baud; 8 bits de dados; 1 bit de paragem; sem paridade |
| Conexão do sensor/módulo | DB25 ou HDB15, dependendo da configuração |
| Referência do módulo de aquisição | Série KWH06C80NL nos manuais RS485/RS422 |
Alimente o módulo correspondente de acordo com a sua classificação; não aplique uma tensão de série genérica diretamente aos fios do sensor não identificados. Utilize o protocolo, a atribuição do conector e a conversão de unidades de engenharia no manual correspondente. Os valores de dados seriais não devem ser assumidos como estando em newtons simplesmente porque a tabela de capacidade utiliza N.
Aplicações
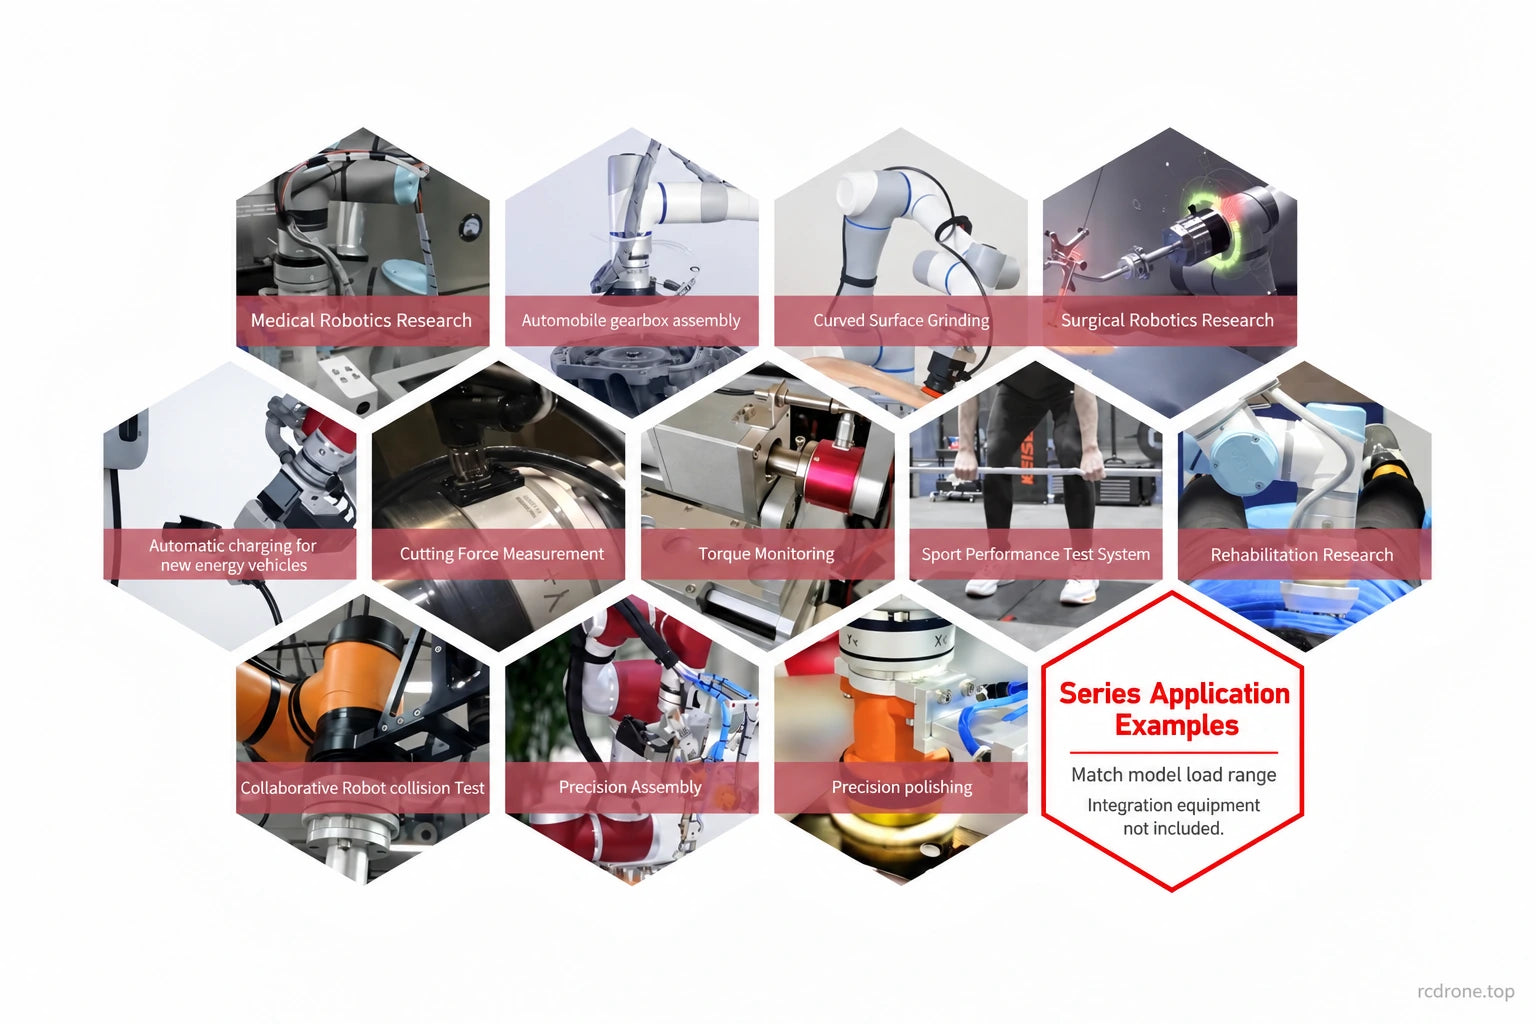
- Inserção e montagem de precisão: monitorizar forças de contacto e momentos à medida que as peças se engajam.
- Desbaste e polimento robótico: fornecer feedback de carga multi-eixos para o desenvolvimento de controlo de contacto.
- Fabricação de ferramentas, montagem de caixas de engrenagens e dispositivos de monitorização de torque dentro das capacidades do modelo selecionado.
- Investigação sobre interação robótica e carga de colisão, incluindo integração de humanoides, exoesqueletos, quadrúpedes e veículos guiados onde o envelope de carga é adequado.
- Investigação em biomecânica, reabilitação e robótica médica que requer medição de força compacta.
As imagens de aplicação ilustram exemplos de integração a nível de série, não verificando a compatibilidade com cada máquina mostrada. Elas não estabelecem aprovação clínica ou uma função de segurança robótica completa.
Instalação Mecânica e Calibração
O corpo de 36 mm tem interfaces distintas para o lado da ferramenta e o lado de montagem. As referências mecânicas cobrem um corpo de 20 mm com roscas M3 específicas para a face e um desenho separado de 21 mm com roscas M4. Ambos mostram um círculo de montagem nominal de 30 mm. Combine o desenho da unidade real, a profundidade do parafuso, os furos de localização e a orientação angular antes de usinar um adaptador; os desenhos não são intercambiáveis.
Fixe as faces de montagem designadas sem abrir o corpo de detecção calibrado, forneça alívio de tensão para o cabo e evite cargas de instalação não intencionais. Zere o sistema de medição instalado e considere o peso e a orientação da ferramenta antes da medição. Utilize os limites ambientais da configuração selecionada; a configuração documentada A/B/C especifica +5 a +80 °C.
O que Está Incluído
- 1 × Sensor Kunwei KWR36 no modelo A, B, C ou G selecionado.
- Documentação do produto eletrónico disponível abaixo.
O pacote documentado RS485/RS422 também lista um módulo de aquisição de dados e uma caixa de embalagem. Confirme a configuração do módulo/interface para o modelo selecionado, especialmente o KWR36G, antes da integração. As opções de modelo de sensor por si só não especificam uma interface digital. Braços robóticos, efetores finais, fontes de alimentação, adaptadores de host e fixações de aplicação não estão listados como conteúdos do pacote.
Downloads
- Desenho mecânico KWR36 (PDF)
- Manual do utilizador KWR36 RS485 (PDF)
- Manual do utilizador KWR36 RS422 (PDF)
- Manual de seleção de sensor de seis eixos Kunwei (PDF)
FAQ
Qual modelo KWR36 devo escolher?
Compare as cargas de força e momento: A é 30 N / 1.5 N·m, B 50 N / 2 N·m, C 80 N / 3 N·m e G 500 N / 9 N·m por eixo. Inclua o peso da ferramenta e os momentos do braço de alavanca ao verificar o envelope de carga.
Posso conectar o sensor nu diretamente ao RS485, CAN ou EtherCAT?
A comunicação digital requer o módulo de aquisição correspondente. As letras do modelo selecionam as faixas de medição; a interface depende da configuração do módulo.
Um módulo de aquisição está incluído?
A documentação do pacote RS485/RS422 lista um sensor, um módulo de aquisição, um manual eletrônico e uma caixa. Verifique a configuração do módulo/interface para o modelo selecionado, especialmente o KWR36G.
Posso usar o mesmo adaptador de montagem para todos os desenhos KWR36?
Confirme a unidade real antes de usinar: as referências disponíveis incluem versões de 20 mm/M3 e 21 mm/M4. Combine os furos de localização, profundidades de rosca e orientação de montagem, bem como o diâmetro.
O sobrecarga de 300% significa que posso medir três vezes a carga nominal?
Não.Selecione um modelo cujas faixas de força e momento classificadas cobrem as cargas de trabalho; a figura de sobrecarga não deve ultrapassar a faixa de medição especificada.
Detalhes Visuais