Sensor de Força/Torque de Seis Eixos Kunwei KWR46, 46 mm, 50–500 N para Robótica
Sensor de Força/Torque de Seis Eixos Kunwei KWR46, 46 mm, 50–500 N para Robótica
Kunwei Sensing
Não foi possível carregar a disponibilidade de retirada


Visão Geral
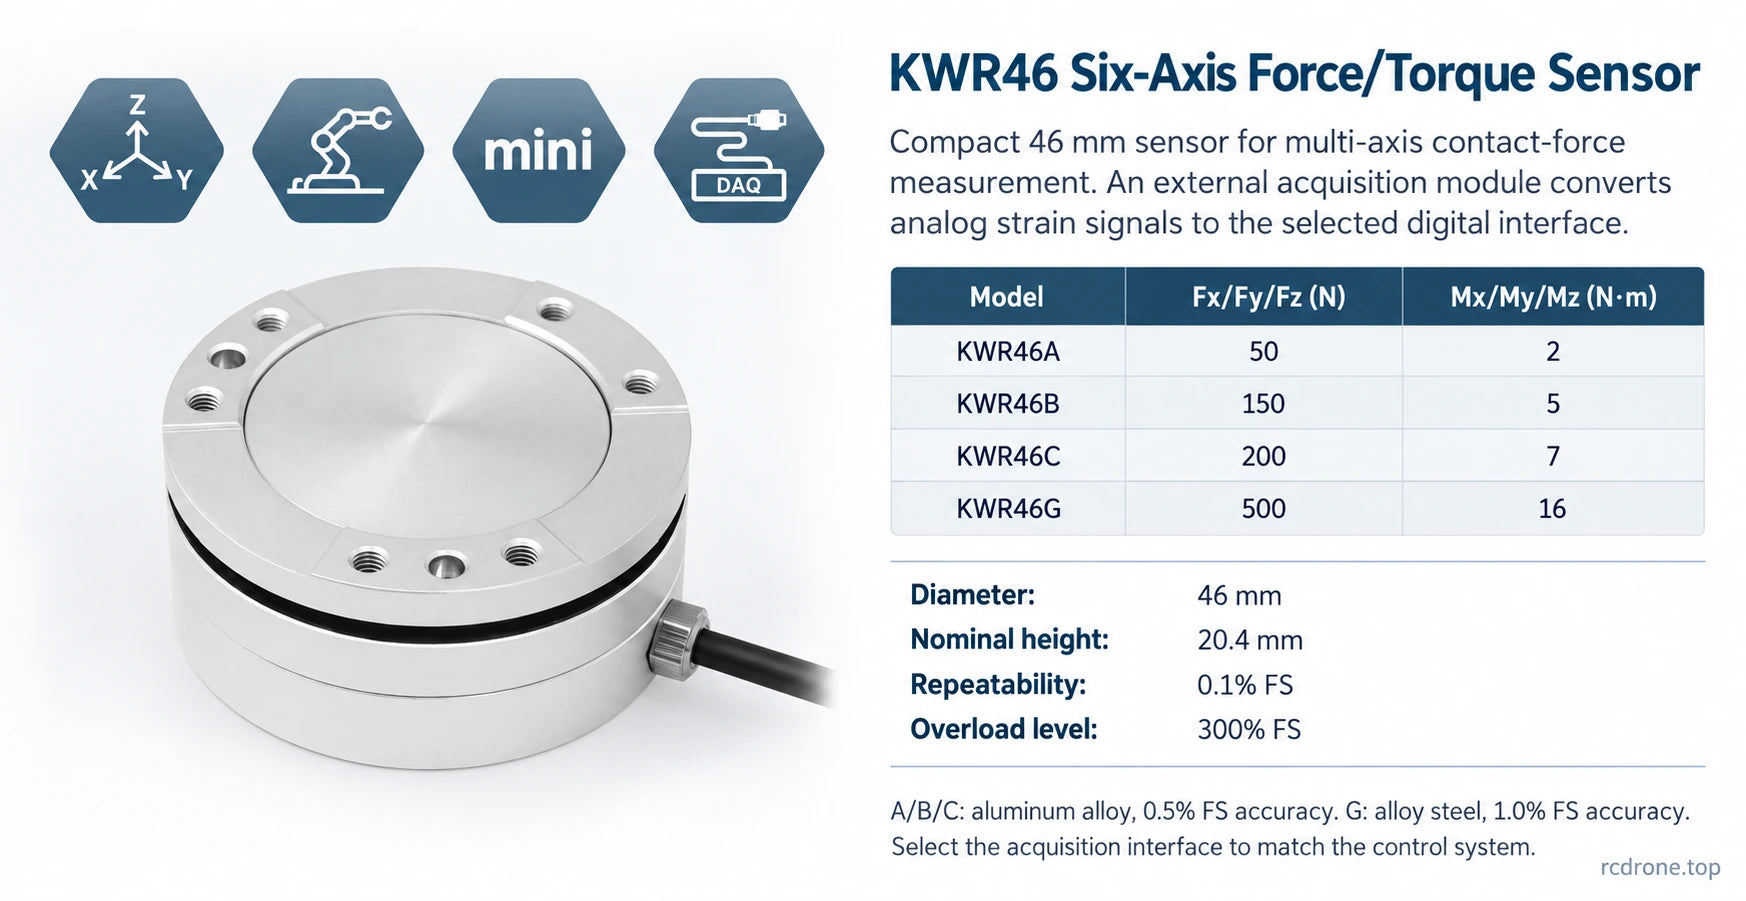
O Kunwei KWR46 sensor de força/torque de seis eixos mede três forças e três momentos para controlo de força de contacto robótico, montagem de precisão e dispositivos de teste compactos. O seu corpo de 46 mm está disponível nos modelos A, B, C e G, com capacidades de força de 50 a 500 N e capacidades de momento de 2 a 16 N·m por eixo. Um módulo de aquisição externo compatível processa os sinais de galgas extensométricas para a interface de controlo selecionada.
Características
- Mede Fx, Fy, Fz e Mx, My, Mz para feedback de carga multi-eixo.
- Diâmetro compacto de 46 mm e altura nominal do corpo de 20.4 mm.
- Calibração de junta de seis eixos, com repetibilidade de 0.1% FS e precisão específica do modelo.
- Os modelos A/B/C utilizam liga de alumínio anodizado; o modelo G de maior capacidade utiliza aço de liga eletropolido.
- Múltiplas opções de comunicação industrial através de eletrónica de aquisição compatível.
- 300% nível de sobrecarga FS; as cargas de trabalho devem permanecer dentro dos intervalos de medição classificados.
Especificações
| Parâmetro | KWR46A | KWR46B | KWR46C | KWR46G |
|---|---|---|---|---|
| Intervalo Fx, Fy (N) | 50 | 150 | 200 | 500 |
| Intervalo Fz (N) | 50 | 150 | 200 | 500 |
| Intervalo Mx, My (Nm) | 2 | 5 | 7 | 16 |
| Intervalo Mz (Nm) | 2 | 5 | 7 | 16 |
| Diâmetro (mm) | 46 | 46 | 46 | 46 |
| Altura (mm) | 20.4 | 20.4 | 20.4 | 20.4 |
| Material | Liga de Alumínio | Liga de Alumínio | Liga de Alumínio | Aço liga |
| Acabamento da Superfície | Anodizado | Anodizado | Anodizado | Eletropolido |
| Nível de Sobrecarga (%FS) | 300 | 300 | 300 | 300 |
| Resolução (%FS) | 0.03 | 0.03 | 0.03 | 0.03 |
| Repetibilidade (%FS) | 0.1 | 0.1 | 0.1 | 0.1 |
| Precisão* (%FS) | 0.5 | 0.5 | 0.5 | 1.0 |
| Peso (kg) | 0.06 | 0.07 | 0.07 | 0.21 |
| Avaliação de Proteção | IP64 | IP64 | IP64 | IP64 |
| Temperatura de Operação (°C) | −10 a +80 (sensor) | −10 a +80 (sensor) | −10 a +80 (sensor) | −10 a +80 (sensor) |
| Taxa de Amostragem (Hz) | 1000 | 1000 | 1000 | 1000 |
| Fonte de alimentação do módulo de aquisição correspondente (VDC) | 9–24 padrão; 48 V requer uma configuração especial | 9–24 padrão; 48 V requer uma configuração especial | 9–24 padrão; 48 V requer uma configuração especial | 9–24 padrão; 48 V requer uma configuração especial |
| Interface de Comunicação | Através do módulo de aquisição correspondente: RS422 / RS485 / Modbus / CAN / CAN FD / TCP / UDP / EtherCAT / USB; dependente da configuração | |||
FS significa escala total.As classificações de força e momento são capacidades de medição, não a massa do sensor ou a carga útil do robô. Inclua o peso da ferramenta, braços de alavanca e cargas combinadas ao selecionar um modelo. O nível de sobrecarga de 300% FS não estende a faixa de medição. A precisão inclui crosstalk, histerese e não linearidade.
As dimensões do corpo excluem o conector do cabo e outras protuberâncias. As massas do corpo do sensor nesta tabela são distintas do peso de envio embalado. As faixas de força e momento para G aplicam-se igualmente aos seus três eixos de força e três eixos de momento, respetivamente.
Aquisição e Comunicação
O sensor compacto requer um módulo de aquisição externo para converter sinais analógicos de strain-gauge em dados de carga digitais. As seleções A/B/C/G especificam a capacidade de medição, não uma escolha de protocolo de comunicação. Utilize eletrónica de aquisição e uma interface de host compatíveis com o protocolo requerido; as interfaces listadas são configurações alternativas.
| Aquisição de série A/B/C documentada | ADC de 24 bits; amostragem a 1 kHz |
|---|---|
| Fonte de alimentação do módulo padrão | 9–24 VDC; 48 V não é uma classificação de fonte padrão |
| Potência do módulo RS485 / RS422 documentada | Menos de 3 W |
| Configurações seriais | 460800 baud, 8 bits de dados, 1 bit de paragem, sem paridade |
| Referência do módulo RS485 | Série KWH06C80NL; conexão de sensor HDB15 padrão |
| Conexão sensor-módulo | Cabo multi-core dedicado; conexão DB25 / HDB15 dependendo da montagem |
| Temperatura de operação do módulo serial documentada | +5 a +80 °C; use este limite mais estreito para essa configuração completa |
| Referência do cabo de desenho A/B/C | Diâmetro de 3 mm, comprimento de 5 m; combine com a montagem selecionada |
A especificação do ADC de 24 bits e 0.03% FS resolução descreve diferentes características. Use a fiação e as instruções de formato de dados do módulo selecionado; os manuais seriais utilizam convenções de saída de força em kg e momento em kg·m, portanto, o software do host deve aplicar a conversão correta de unidades de engenharia em vez de tratar os valores brutos como N e N·m. Uma unidade RS422 conectada usando apenas o par de transmissão RS485 pode enviar dados, mas não pode receber comandos através dessa conexão.
Aplicações
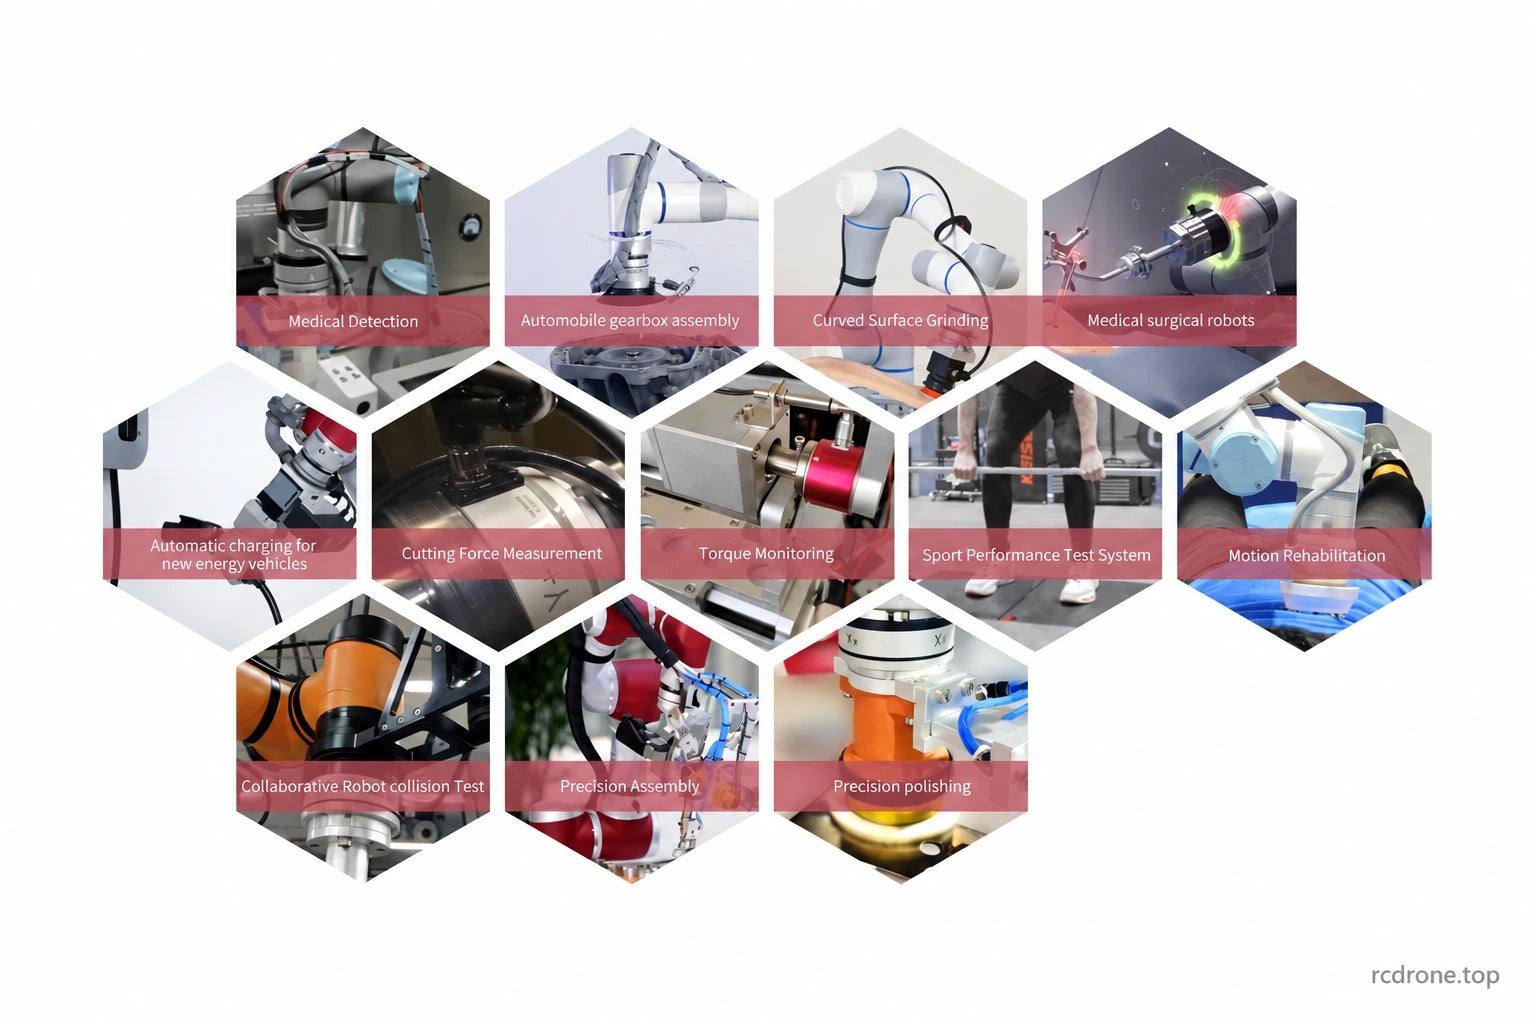
- Inserção e montagem robótica: medir forças de contato e momentos durante o alinhamento e engajamento de peças, incluindo dispositivos de montagem de caixas de engrenagens.
- Desbaste e polimento: fornecer feedback multi-eixo para desenvolver controle de carga de contato em superfícies curvas.
- Usinagem e testes de torque: monitorar forças de corte ou reações da ferramenta dentro do envelope de carga de seis eixos selecionado.
- Pesquisa em robótica: integrar medição de força compacta em braços, humanoides, exoesqueletos, quadrúpedes e ferramentas de veículos guiados onde as cargas e a interface de montagem se ajustem.
- Pesquisa em biomecânica e reabilitação: medir cargas de interação em testes desportivos e dispositivos de movimento assistido.
Instalação e Configuração Mecânica
A referência mecânica mostra um corpo de 46 ±0.05 mm, um círculo de montagem de 39 ±0.05 mm e seis roscas de fixação M3 por face. As duas faces têm referências de profundidade de rosca diferentes: 3.5 mm e 5 mm. O desenho inclui furos para pinos de localização de 3 mm e desvios angulares específicos de face; combine a face correta, orientação e engajamento do parafuso antes de fazer um adaptador.
Mantenha as faces de montagem limpas e planas, aperte os parafusos progressivamente em uma sequência diagonal e não abra ou golpeie o corpo do sensor calibrado. As flanges do adaptador não estão incluídas por padrão.O contacto adequado da face e o aperto do conector de cabo são necessários para a proteção IP64. Verifique a polaridade da alimentação antes da conexão, permita o aquecimento de acordo com o manual da interface selecionada e zere o sistema instalado com a carga da ferramenta contabilizada.
O que está incluído
- 1 × Sensor Kunwei KWR46 no modelo A, B, C ou G selecionado.
- Cabo de conexão do sensor e documentação eletrónica.
Os pacotes de medição documentados RS485/RS422 A/B/C também incluem um módulo de aquisição de dados e uma caixa de embalagem. O seletor de modelo por si só não especifica o protocolo do módulo; a configuração de aquisição para G deve ser estabelecida separadamente. Conversores USB/seriais e fontes de alimentação DC são equipamentos adicionais. Os braços robóticos, ferramentas e fixações de aplicação mostrados nos exemplos visuais não estão incluídos.
Downloads
- Desenho mecânico KWR46 (PDF)
- Manual do utilizador KWR46 RS485 (PDF)
- Manual do utilizador KWR46 RS422 (PDF)
- Manual de seleção do sensor de seis eixos Kunwei (PDF)
FAQ
Qual modelo KWR46 se adapta à minha faixa de carga?
A fornece 50 N / 2 N·m, B 150 N / 5 N·m, C 200 N / 7 N·m e G 500 N / 16 N·m por eixo correspondente. Verifique tanto as forças como os momentos, incluindo o peso da ferramenta e os efeitos do braço de alavanca.
O sensor pode conectar-se diretamente ao EtherCAT, CAN ou USB?
A comunicação digital requer o módulo de aquisição externo correspondente. Selecionar A, B, C ou G seleciona a capacidade de carga, não cada protocolo listado.
Posso alimentar o módulo padrão com 48 V?
A alimentação padrão é de 9–24 VDC. Use 48 V apenas com uma configuração de módulo especificamente classificada.
Está incluído um módulo de aquisição?
A documentação do pacote RS485/RS422 A/B/C lista um módulo de aquisição. Estabeleça a configuração da interface para o modelo selecionado, particularmente G; flanges de adaptador, conversores USB e fontes de alimentação não são itens padrão do pacote.
Todas as referências de instalação KWR46 usam as mesmas dimensões?
Utilize o desenho para a revisão entregue: a referência nominal de 20,4 mm tem profundidades de engajamento M3 específicas para a face. Um documento mais antigo do RS422 também contém valores diferentes de altura e massa, portanto, essas referências não devem ser misturadas ao usinar adaptadores.
Detalhes Visuais