


Hiwonder LeRobot SO-ARM101 Braço Robótico de 6 Eixos Open-Source para VLA & Aprendizagem por Imitação
Hiwonder LeRobot SO-ARM101 Braço Robótico de 6 Eixos Open-Source para VLA & Aprendizagem por Imitação
Hiwonder
Não foi possível carregar a disponibilidade de retirada


Visão Geral
O Hiwonder LeRobot SO-ARM101 é uma plataforma de braço robótico líder-seguidor de 6 eixos de código aberto para programação de inteligência incorporada, aprendizagem por imitação e desenvolvimento de modelos VLA. A integração do LeRobot da Hugging Face conecta teleoperação e coleta de dados multimodais com treinamento e implementação de modelos. O barramento de encoder magnético servos fornece feedback de posição, enquanto uma configuração de câmera dupla suportada combina percepção de curto alcance e do espaço de trabalho. Escolha entre o Kit DIY não montado ou as opções de Kit Montado Iniciante, Padrão e Avançado.
Características
Teleoperação Líder-Seguidor e Aprendizagem por Imitação
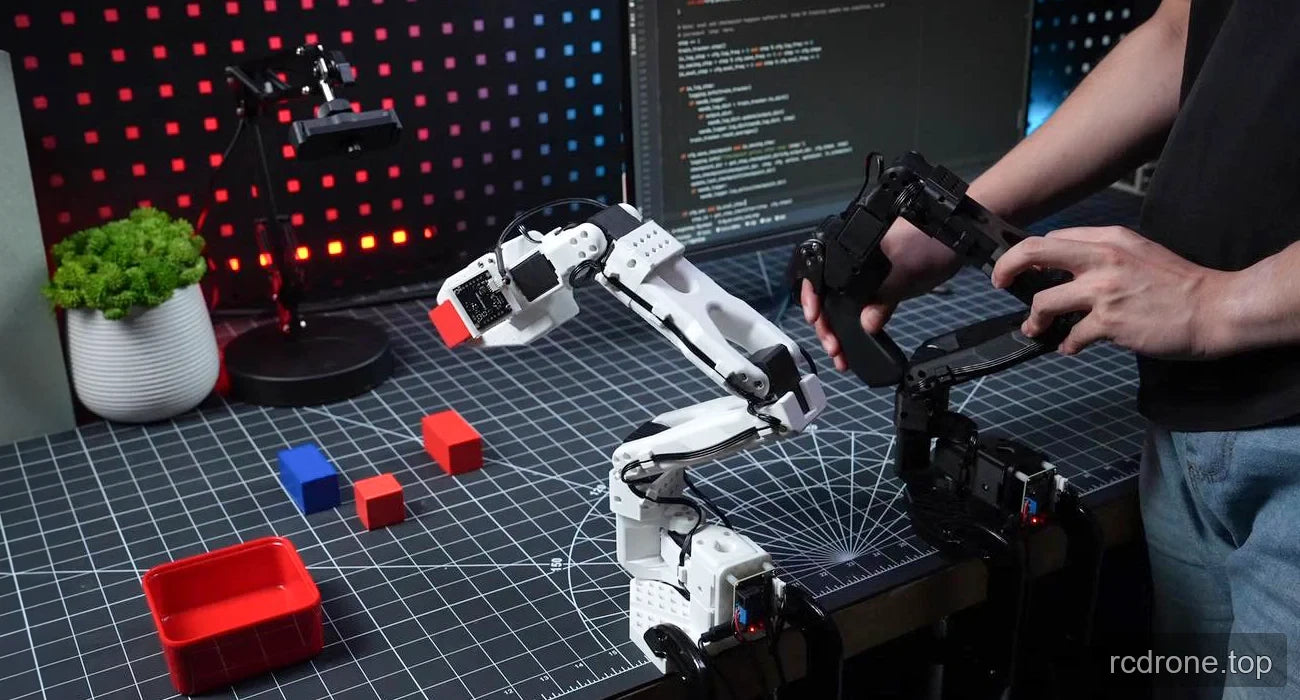
A estrutura líder-seguidor suporta teleoperação, controle colaborativo e coleta simultânea de dados de operação multimodais. Os movimentos demonstrados podem se tornar dados de treinamento para aprender ações de agarrar objetos e trajetórias de movimento.
- Coletar demonstrações: guiar o braço líder para controlar o seguidor e gravar dados de operação multimodal.
- Treinar modelos: carregar dados através do fluxo de trabalho Hugging Face e usar o seu processo de treino de modelo de imitação com um clique para converter demonstrações em habilidades aprendidas. O treino de modelos ACT e o desenvolvimento VLA multimodal de ponta a ponta são tópicos de aprendizagem suportados.
- Implantar e executar: usar o fluxo de trabalho de implantação suportado com um clique para executar modelos treinados no braço para a execução autónoma de ações aprendidas e experiências na adaptação de tarefas a mudanças ambientais.
Visão de Dupla Câmera
A configuração de dupla câmera suportada combina uma câmera montada no braço com uma câmera separada em um suporte de mesa ajustável. Estes pontos de vista complementares suportam visão AI, reconhecimento de características e coleta de dados.
- Visão Primária: a câmara montada no braço captura a posição do alvo e a textura da superfície a curta distância para coordenação mão-olho e coleta de dados de características detalhadas.
- Visão Terciária: a câmara externa fornece consciência global do espaço de trabalho, varredura ambiental em tempo real e construção de modelos para responder a mudanças externas durante a execução da tarefa.
- Apoio à câmara: a imagem em HD de grande angular é suportada. As especificações da câmara do Kit Avançado e as peças de montagem incluídas estão listadas separadamente abaixo.
Servos de Encoder Magnético e Controle de Movimento
O braço utiliza seis servos de bus de auto-feedback de encoder magnético auto-desenvolvidos, com IDs 1–6, uma base rotativa e articulações articuladas. O controle de posição trapezoidal introduz aceleração e desaceleração em vez de comandos de posição diretos sem rampagem.Um sensor de ângulo magnético de 12 bits substitui o feedback do potenciômetro mecânico e fornece feedback de encoder de 360°.
O design de detecção magnética é descrito como compacto e resistente a vibrações, com benefícios de confiabilidade e vida útil. Diferentes engrenagens servem aos dois papéis do braço: o braço principal usa uma redução de 1:147 para resposta rápida e controle fino, enquanto o braço seguidor usa uma redução de 1:345 para torque e estabilidade de posicionamento.
Design Estrutural e Materiais
Estruturas distintas de líder e seguidor utilizam juntas críticas reforçadas e áreas de suporte de carga para reduzir lacunas de movimento e melhorar a precisão de posicionamento. Fiações e layouts de juntas otimizados reduzem a interferência potencial e o atraso de movimento. Componentes estruturais de PLA de alta resistência têm áreas-chave reforçadas e espessadas para melhorar a resistência à fadiga e à deformação. Refinamentos de hardware mantêm a abordagem de design e licenciamento de código aberto do projeto.
BusLinker V3.0 Configuração de PC
A placa de depuração de servo Hiwonder BusLinker V3.0 funciona com software dedicado para escaneamento de servo, configuração de parâmetros, monitorização de estado, controlo de trajetória e ajuste de definições de movimento e segurança.
- Gestão Modular: o escaneamento com um clique gera uma interface modular; parâmetros de comunicação configuráveis dinamicamente e ajuste automático da taxa de transmissão suportam o controlo centralizado de múltiplos servos.
- Feedback de Parâmetros em Tempo Real: amostragem de alta frequência e um motor de feedback em tempo real monitorizam e visualizam o movimento do servo.
- Definições de Servo Personalizáveis: programe modos de movimento e lógica de controlo, incluindo parâmetros de controlo, limites de segurança e estratégias de feedback.
Hugging Face LeRobot e Recursos de Desenvolvimento
Hugging Face LeRobot é um ecossistema de robótica de código aberto com uma biblioteca Python e uma plataforma de partilha de modelos. As suas ferramentas, conjuntos de dados e modelos pré-treinados suportam o desenvolvimento de aprendizagem por imitação e aprendizagem por reforço. O projeto SO-ARM101 disponibiliza designs mecânicos, código, modelos pré-treinados e bibliotecas de algoritmos como recursos de desenvolvimento de código aberto.
A integração do SO-ARM101 suporta o uso e a implementação diretos de conjuntos de dados, modelos pré-treinados e algoritmos do LeRobot. Os recursos incluem uma biblioteca de tutoriais do LeRobot, a Comunidade Hugging Face LeRobot, um repositório GitHub e o Hub de Modelos Hugging Face LeRobot. As instruções passo a passo cobrem a configuração até a implementação, com acesso a algoritmos atualizados e otimizações de framework para manter o desenvolvimento alinhado com as atualizações do LeRobot.
Especificações
| Parâmetro | Especificação ou âmbito |
|---|---|
| Marca | Hiwonder |
| Modelo | LeRobot SO-ARM101 |
| Tipo de produto | Plataforma robótica de braço seguidor de código aberto |
| Eixos | 6 |
| Arranjo de servos | Seis servos de bus com auto-feedback de encoder magnético; IDs 1–6 |
| Fonte de alimentação do servo | 12 V |
| Torque do servo especificado | 30 kg·cm a 12 V; também rotulado como “30KG” |
| Sensor de ângulo | Sensor de ângulo magnético de 12 bits em vez de um potenciômetro mecânico |
| Feedback do encoder | Feedback de encoder magnético de 360° |
| Algoritmo de controle de posição | Controle trapezoidal com aceleração e desaceleração |
| Engrenagem do braço principal | Relação de engrenagem 1:147 |
| Engrenagem do braço seguidor | Relação de redução 1:345 |
| Protocolo do servo | Protocolo do servo SO-ARM101; integração do ecossistema LeRobot |
| Arranjo mecânico | Base rotativa, articulações articuladas e estruturas distintas de líder/seguidor |
| Materiais estruturais | PLA de alta resistência; áreas-chave reforçadas e espessas |
| Configuração de visão suportada | Visão Primária montada no braço e Visão Terciária externa com suporte ajustável |
| Suporte de aprendizagem e controle | Teleoperação líder-seguidor, coleta de dados multimodal, aprendizagem por imitação de ponta a ponta, treinamento ACT e desenvolvimento de VLA multimodal |
| Ecossistema de desenvolvimento | Hugging Face LeRobot; SDK dedicado de driver de controle de movimento |
Precaução do Bus do Servo
Não utilize instruções de PING de transmissão quando múltiplos servos estiverem conectados ao bus.
Opções de Kit
| Seleção | Estado de montagem |
|---|---|
| Kit DIY / Não montado | Não montado |
| Kit Inicial / Montado | Montado |
| Kit Padrão / Montado | Montado |
| Kit Avançado / Montado | Montado; inclui componentes impressos em 3D montados |
Aplicações
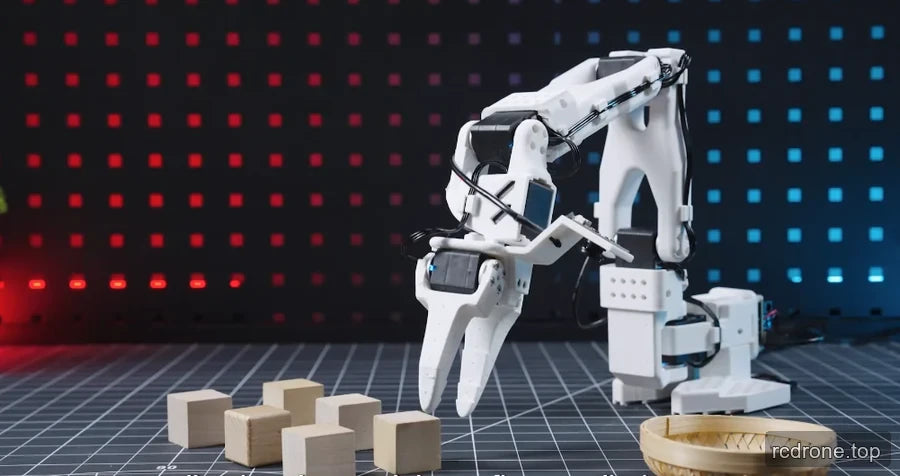
- Experimentos de manipulação em desktop: demonstrar a apreensão de blocos coloridos ou de madeira, manuseio de objetos geométricos e classificação de objetos em caixas ou cestos, e depois usar demonstrações gravadas para desenvolver ações aprendidas.
- Manipulação guiada por visão: combine captura de alvo a curta distância e textura com uma visão do espaço de trabalho externo para estudar a coordenação mão-olho e a percepção ambiental.
- Aprendizagem por imitação e pesquisa VLA: colete demonstrações de líder-seguidor, treine políticas e implemente comportamentos aprendidos através do fluxo de trabalho LeRobot. A plataforma também suporta a exploração de métodos de aprendizagem por reforço.
- Instrução de programação em robótica: use demonstrações práticas com braços para ensinar lógica de controle, trajetórias de movimento e a conexão entre movimento físico e um modelo de braço na tela.
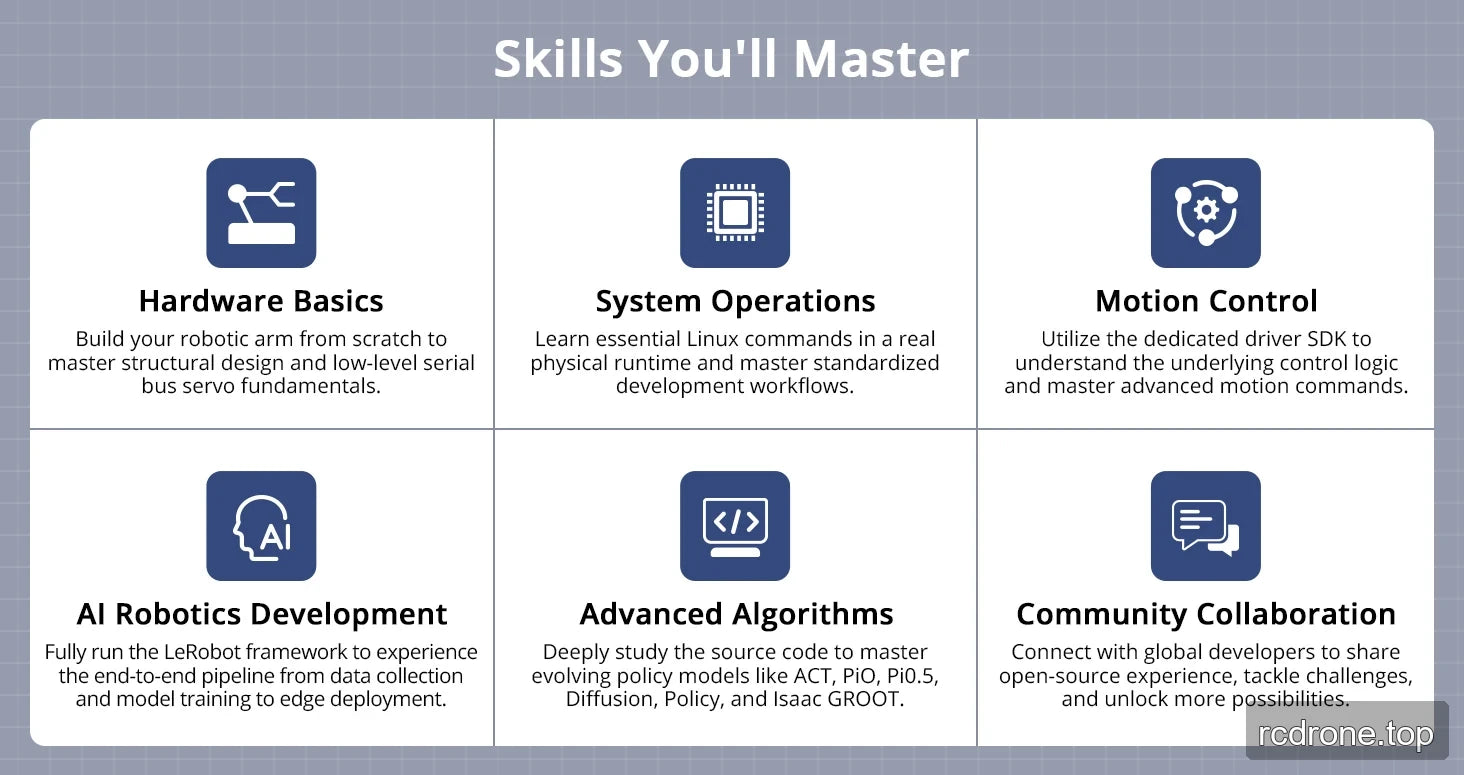
- Aprendizagem de hardware e sistema: construa o braço DIY do zero enquanto estuda design estrutural e fundamentos de servo de barramento serial de baixo nível; pratique comandos essenciais do Linux em um tempo de execução físico e fluxos de trabalho de desenvolvimento padronizados.
- Desenvolvimento de controlo de movimento: use o SDK de driver dedicado para estudar a lógica de controlo e comandos de movimento avançados.
- Desenvolvimento de IA e estudo de código de políticas: trabalhe através da coleta de dados, treino de modelos e implementação em edge, com tópicos de estudo de código-fonte rotulados como ACT, Pi0, Pi0.5, Difusão, Política e Isaac GROOT.
- Colaboração de código aberto: partilhe a experiência de implementação e trabalhe em desafios de desenvolvimento de robótica com a comunidade de desenvolvedores LeRobot.
O que está incluído
Kit Avançado / Montado
A seguinte lista de embalagem aplica-se especificamente à opção Kit Avançado / Montado, que inclui componentes impressos em 3D montados.
| Item | Quantidade ou detalhe fornecido |
|---|---|
| Braço líder SO-ARM101 | 1 |
| Braço seguidor SO-ARM101 | 1 |
| Hub USB | 4 portas; cabo de 1000 mm |
| Adaptadores de energia | 2; cada um 12 V, 5 A, com DC5.5 × 2.5 conectores |
| G-clamps | 4; tamanho de 2 polegadas |
| Cabos de dados tipo-Ccables | 2; 1000 mm cada |
| Cabos de servo | comprimentos de 100 mm, 160 mm e 200 mm |
| Hastes principais de servo em metal | 2 |
| Hastes de servo assistente | 2 |
| Abraçadeiras de cabo | 3; 150 mm cada |
| Chaves de fenda | 2 |
| Pacote de acessórios | Incluído |
| Suporte para câmera | Incluído |
| Camera HD de 300K Pixels | Incluído |
| Câmera grande angular HD de 2 MP | Incluído |
| Suporte de câmera preto | Incluído |
| Suporte de câmera branco | Incluído |
| Cabos de dados USB | 2; 1000 mm cada |
FAQ
Quais opções requerem montagem?
O Kit DIY / opção não montada requer montagem.As seleções Starter, Standard e Advanced estão rotuladas como Montadas.
O Kit Avançado inclui ambos os braços e câmaras?
Sim. A lista de embalagem do Kit Avançado inclui um braço líder SO-ARM101, um braço seguidor, uma câmara HD de 300K Pixels e uma câmara HD de grande angular de 2 MP, juntamente com as peças de montagem listadas acima.
Qual é a diferença entre os dois pontos de vista de visão?
A Visão Primária utiliza uma câmara montada no braço para captura de alvos a curta distância e coordenação mão-olho. A Visão Terciária utiliza uma câmara externa em um suporte ajustável para uma visão global do espaço de trabalho.
O feedback do encoder de 360° significa que cada junta gira continuamente?
Não é fornecida uma especificação de rotação contínua da junta. O valor de 360° descreve o feedback do encoder magnético, não um intervalo de deslocamento mecânico declarado para cada junta.
Que precaução se aplica ao comunicar com múltiplos servos?
Não envie instruções de PING de difusão quando múltiplos servos estão conectados ao barramento.
Guia de Configuração
| Kit | Equipamento de montagem e visão |
|---|---|
| Kit DIY / Não Montado | Kit de hardware não montado sem componentes estruturais impressos em 3D ou câmaras de visãocâmaras. Imprima os designs estruturais fornecidos antes da montagem; siga a lista de embalagem do hardware DIY. |
| Kit Inicial / Montado | Componentes de líder/seguidor impressos em 3D montados; nenhuma câmara de visão incluída. |
| Kit Padrão / Montado | Braços montados e câmara de visão principal; nenhuma câmara de cena externa. |
| Kit Avançado / Montado | Braços montados, câmara de visão primária e câmara de cena externa com suporte ajustável para coleta de dados em dupla visão. |
Componentes estruturais impressos em 3D estão incluídos com os kits montados. Os painéis de comparação de kits e de embalagem individual abaixo definem os acessórios fornecidos com cada seleção. Um computador ou espaço de demonstração representado não é um computador fornecido.
Especificações Técnicas e Referências de Configuração
| Marca | Hiwonder | ||
| Produto | Braço Robótico Inteligente Embutido de Código Aberto SO-ARM101 | ||
| Material do produto | PLA (Ácido Poliláctico) | ||
| Tamanho | Braço líder: 111 × 239 × 525 mm | Braço seguidor: 111 × 173 × 532 mm | Suporte de câmera: 166 × 258 × 527 mm |
| Peso | Braço líder: 697g | Braço seguidor: 704g | Suporte de câmera: 1178g |
| Servo | Servo de barramento HX-10HM ×6 | Servo de barramento HX-30HM ×6 | / |
| Controlador | BusLinker V3.0 Placa de Depuração de Servo | ||
| Câmara | Câmara grande angular HD de 300K Pixels (480P), câmara grande angular HD de 2MP (1080P) | ||
| Fonte de alimentação | 12V 5A (DC4.0*1.7) | ||
| Sistema operativo | Windows / Ubuntu | ||
| Método de comunicação | Porta serial USB | ||
| Ferramentas de programação | Python | ||
| Peso da embalagem & Dimensões | Kit DIY: 5.23kg, 512 × 240 × 225 mm Kit Inicial: 4.33kg, 512 × 240 × 225 mm Kit Padrão: 4.38kg, 512 × 240 × 225 mm Kit Avançado: 5.6kg, 512 × 240 × 225 mm |
| Item | Especificação | ||
| Marca | Hiwonder | ||
| Produto | SO-ARM101 Braço Robótico Inteligente de Código Aberto | ||
| Material do produto | PLA (Ácido Poliláctico) | ||
| Tamanho | Braço líder: 111 × 239 × 525 mm | Braço seguidor: 111 × 173 × 532 mm | Suporte de câmera: 166 × 258 × 527 mm |
| Peso | Braço líder: 697g | Braço seguidor: 704g | Suporte de câmera: 1178g |
| Servo | Servo de barramento HX-10HM ×6 | Servo de barramento HX-30HM ×6 | / |
| Controlador | BusLinker V3.0 Placa de Depuração de Servo | ||
| Câmara | Câmara de 300K Pixels HD grande angular (480P), câmara HD grande angular de 2MP (1080P) | ||
| Fonte de alimentação | 12V 5A (DC4.0*1.7) | ||
| Sistema operativo | Windows / Ubuntu | ||
| Método de comunicação | Porta serial USB | ||
| Ferramentas de programação | Python | ||
| Peso da embalagem & Dimensões | Kit DIY: 5.23kg, 512 × 240 × 225 mm Kit Inicial: 4.33kg, 512 × 240 × 225 mm Kit Padrão: 4.38kg, 512 × 240 × 225 mm Kit Avançado: 5.6kg, 512 × 240 × 225 mm |
Detalhes Visuais
Características e Design


Visões do Produto

Exemplos de Aplicação

Detalhes Adicionais do Produto




Especificações e Desempenho


Conteúdo da Embalagem



