Motor LinkDynamics HT52 XDrive, Atuador de Junta Robótica CAN 48 V
Motor LinkDynamics HT52 XDrive, Atuador de Junta Robótica CAN 48 V
LinkDynamics
Preço normal
$156.00 USD
Preço normal
Preço de venda
$156.00 USD
Preço unitário
por
Impostos incluídos.
Envio calculado no momento do pagamento.
Não foi possível carregar a disponibilidade de retirada
Visão Geral
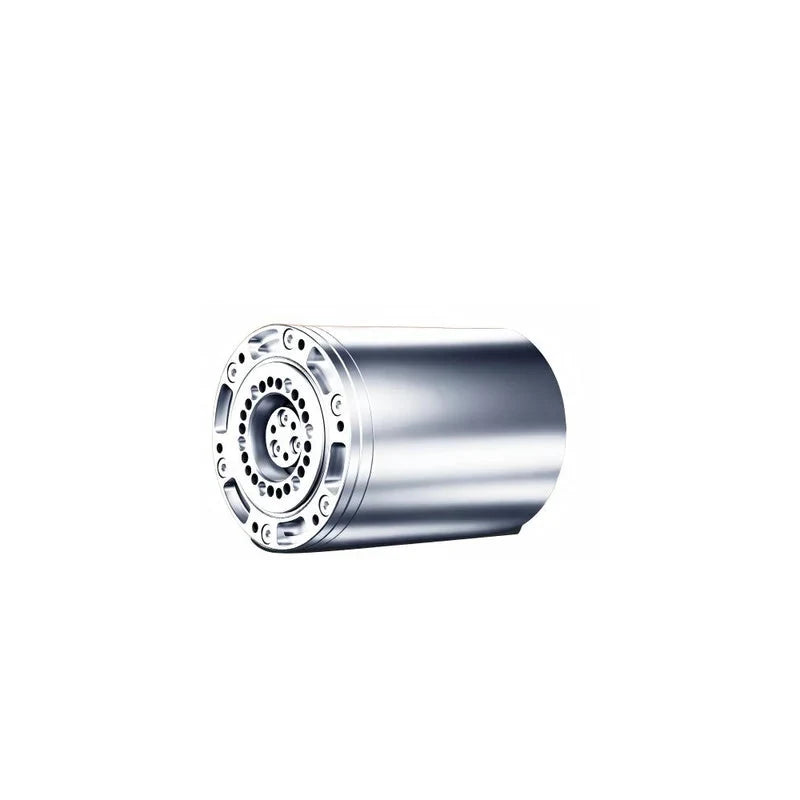
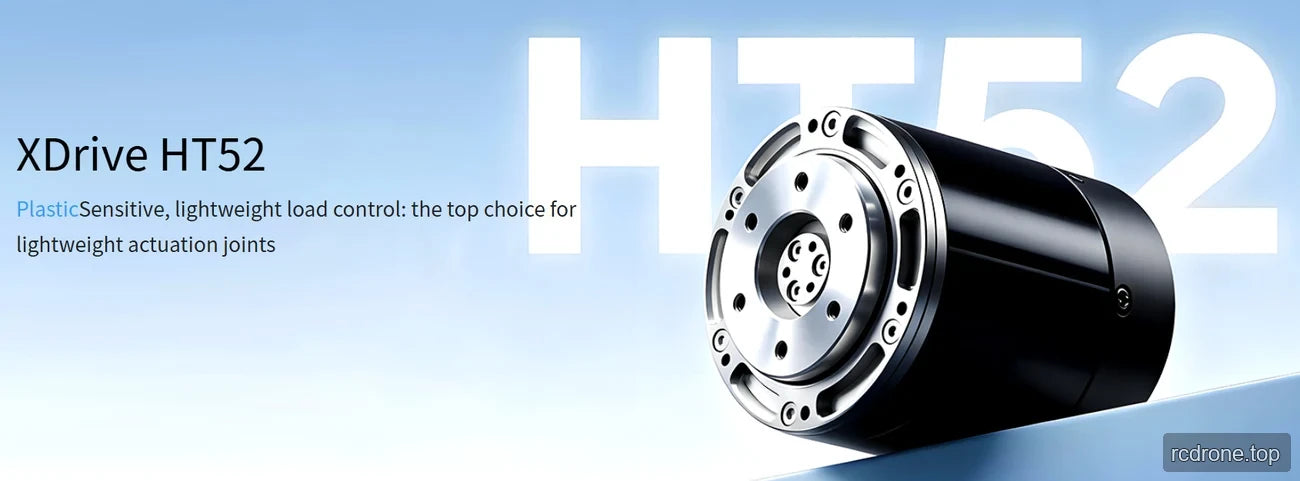
O LinkDynamics HT52 é um motor XDrive para juntas de atuação leves. Funciona a 48 V, comunica-se via CAN e utiliza um encoder magnético dual de 15 bits.
Características
- Projetado para juntas de atuação leves e controle de carga leve.
- Sistema de posicionamento de acionamento de junta integrado.
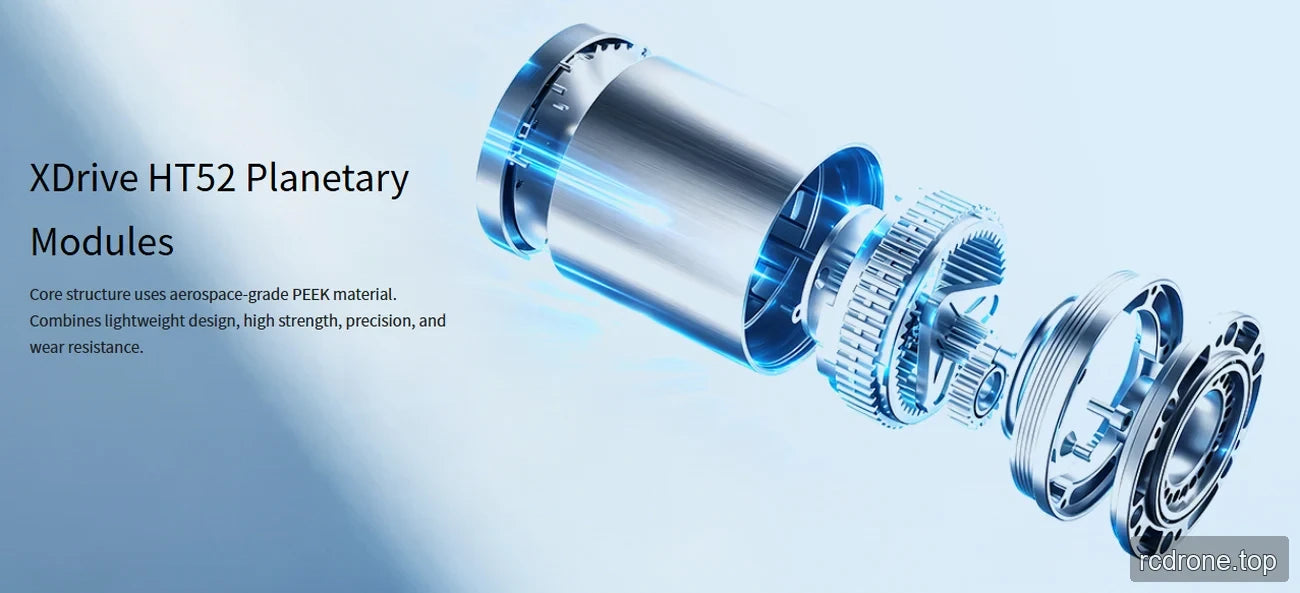
- Módulos planetários com uma estrutura de núcleo PEEK de grau aeroespacial.
- O design do módulo planetário é descrito como leve, de alta resistência, preciso e resistente ao desgaste.
Especificações
| Parâmetro | HT52 |
|---|---|
| Relação de Transmissão | 36 |
| Tensão Nominal | 48 V |
| Corrente de Fase Nominal | 2 A |
| Poder Nominal | 75 W |
| Velocidade Nominal | 111 rpm |
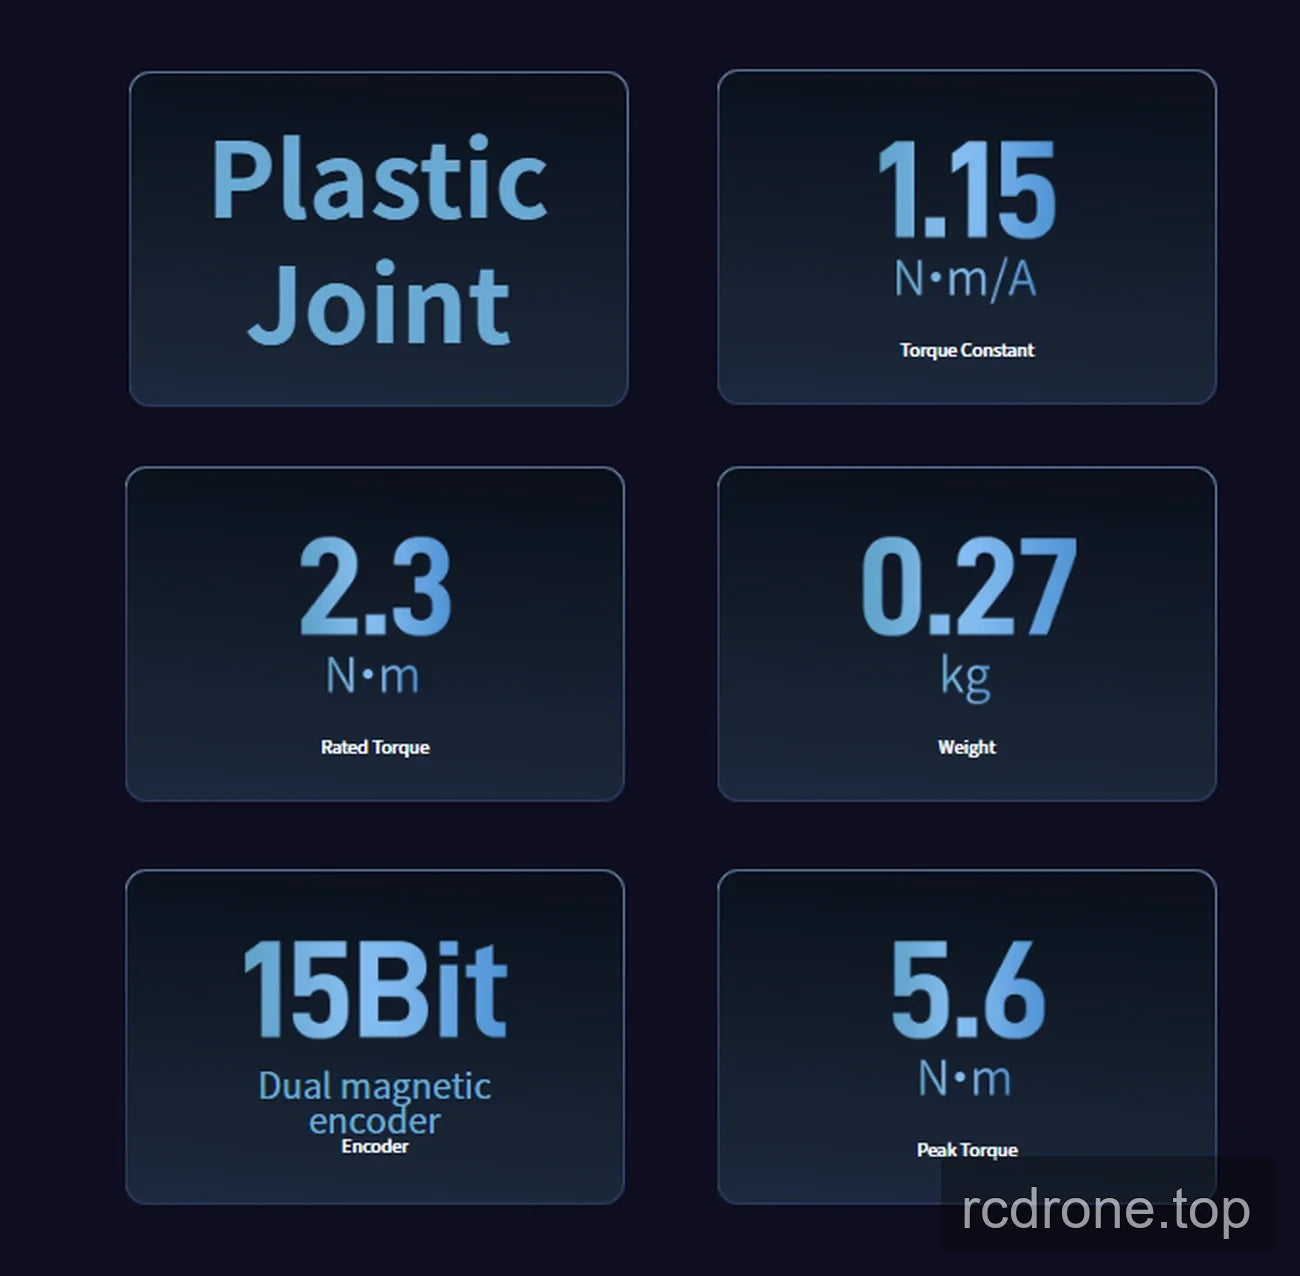
| Torque Nominal | 2.3 Nm |
| Velocidade de Pico | 167 rpm |
| Corrente de Fase de Pico | 5.6 A |
| Torque de Pico | 5.6 Nm |
| Eficiência do Motor | 80% |
| Constante de Torque | 1.15 Nm/A |
| Folga do Redutor | 15 arcmin |
| Comunicação | CAN |
| Encoder | Encoder magnético duplo, 15 bits |
| Peso | 0.27 kg |
| Densidade de Torque | / |
| Designação da Junta | Junta plástica |
Aplicações
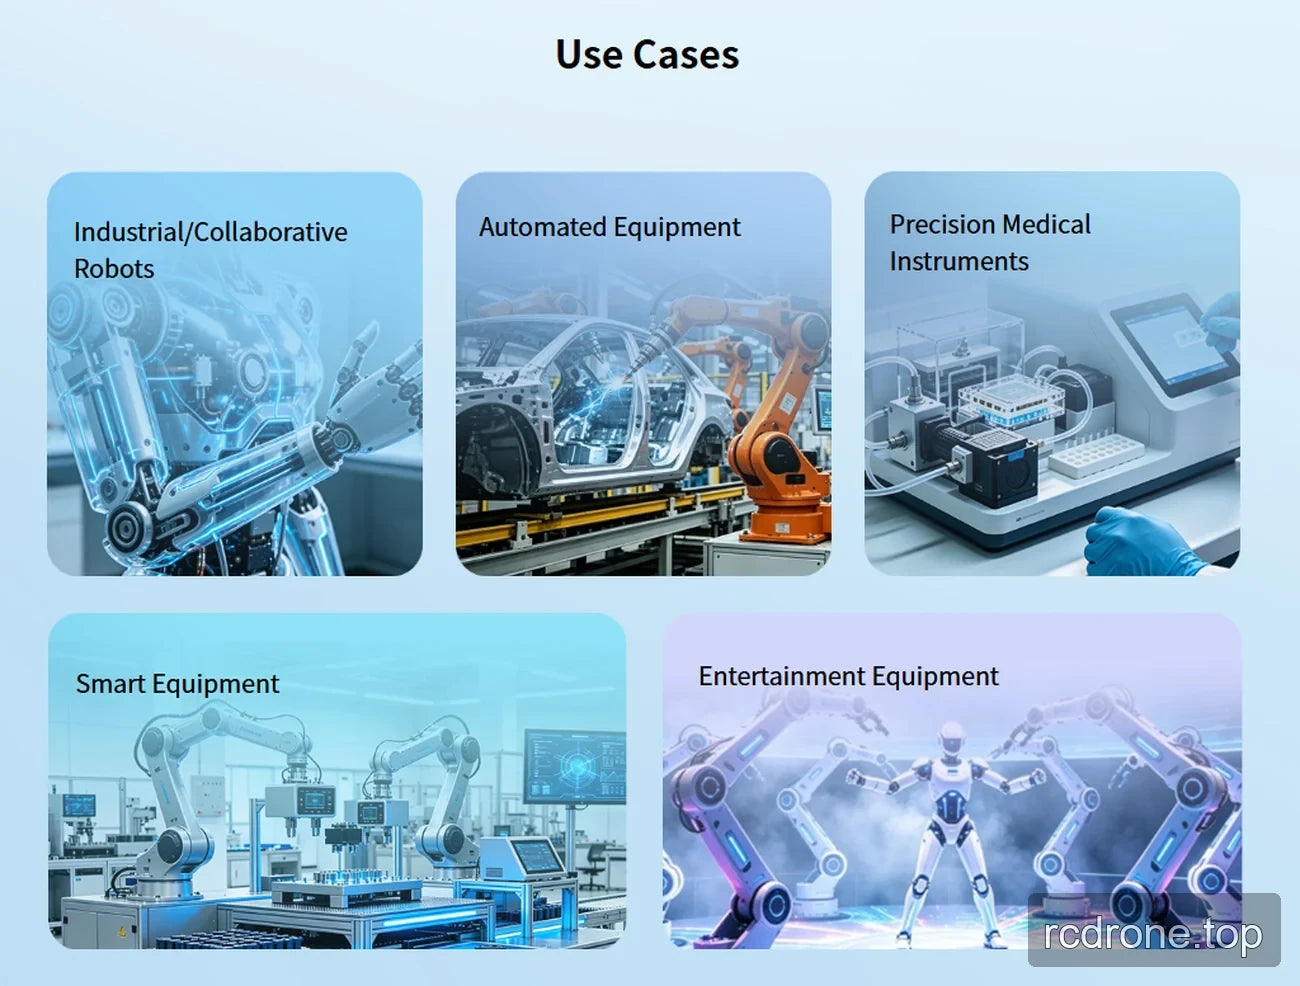
O HT52 é apresentado para a atuação de juntas em robôs domésticos e para as seguintes aplicações:
- Robôs humanoides
- Braços robóticos
- Exoesqueletos
- Robôs quadrúpedes
- Veículos AGV
- Robôs ARU
- Robôs industriais e colaborativos
- Equipamentos automatizados
- Instrumentos médicos de precisão
- Equipamentos inteligentes
- Equipamentos de entretenimento
Documentação
- EYOU CANable — Manual do Utilizador (PDF)
- Desenho LinkDynamics HT52 — Desenho (PDF)
- EYOU UART Debug Module — Manual do Utilizador (PDF)
Detalhes Visuais
Exemplos de Aplicação
Características e Design
Visões do Produto
Especificações e Desempenho