Atuador de Junta Integrado Planetário LinkDynamics P50, Motor 48 V CAN/CAN FD, Relação de Engrenagem 36:1
Atuador de Junta Integrado Planetário LinkDynamics P50, Motor 48 V CAN/CAN FD, Relação de Engrenagem 36:1
LinkDynamics
Preço normal
$366.00 USD
Preço normal
Preço de venda
$366.00 USD
Preço unitário
por
Impostos incluídos.
Envio calculado no momento do pagamento.
Não foi possível carregar a disponibilidade de retirada
Visão Geral
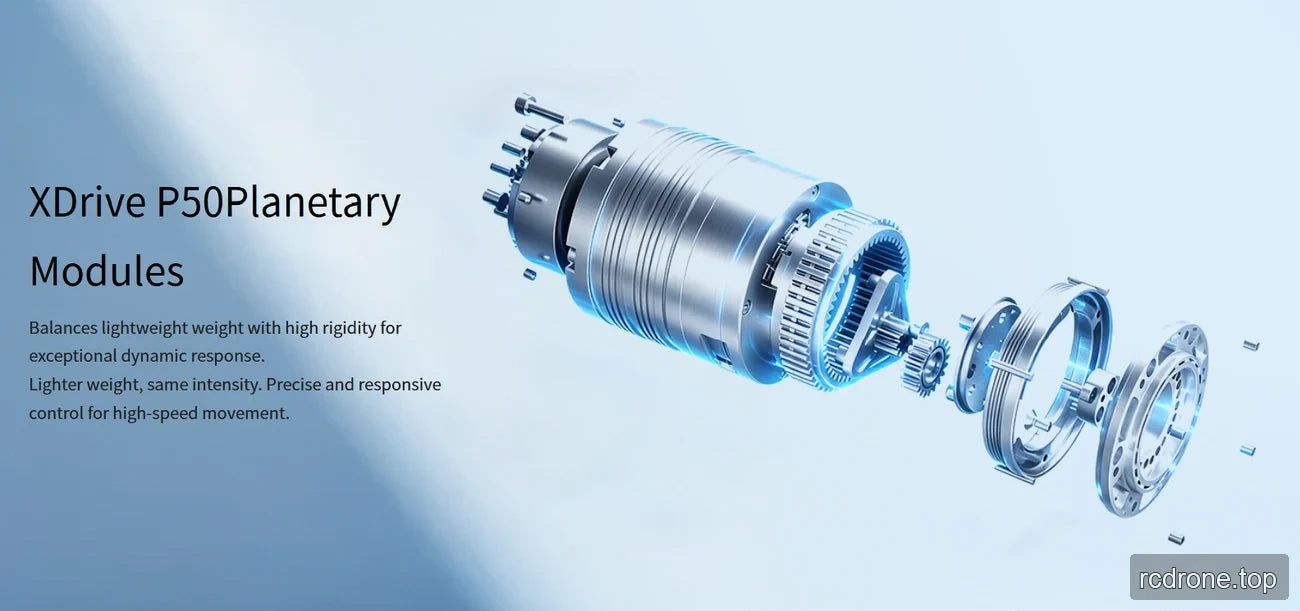
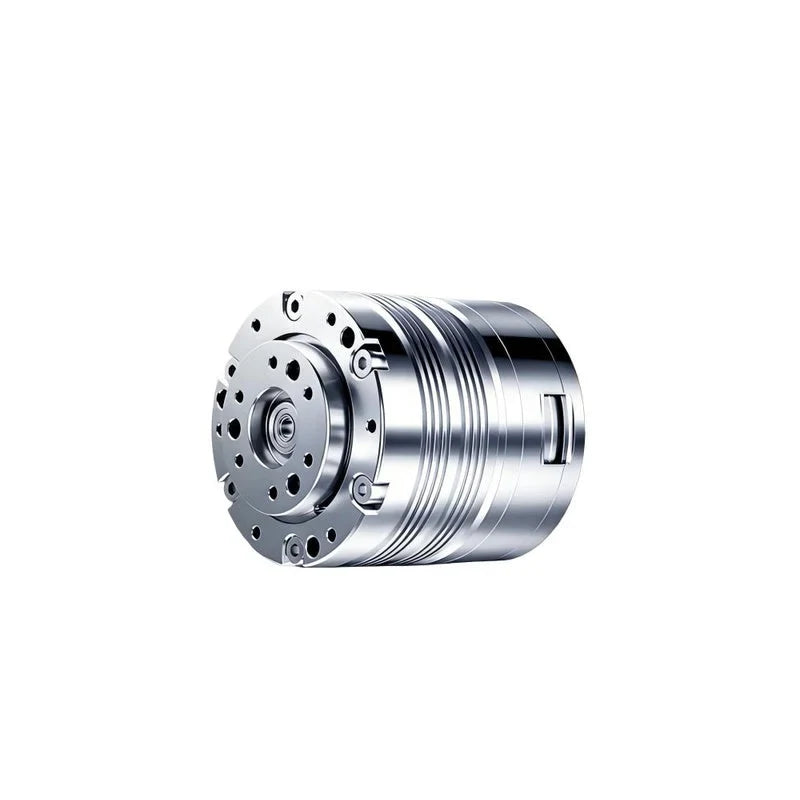
O motor LinkDynamics P50 motor é um motor de acionamento de junta robótica de 48 V com uma relação de transmissão de 36:1, comunicação CAN/CAN FD e um encoder magnético dual de 14 bits.
Características
- Relação de transmissão 36:1
- Comunicação CAN/CAN FD
- Encoder magnético dual de 14 bits
- 12 arcmin de folga do redutor
Especificações
| Parâmetro | P50 |
|---|---|
| Relação de Transmissão | 36 |
| Tensão Nominal | 48 V |
| Corrente de Fase Nominal | 2.5 A |
| Potência Nominal | 135 W |
| Velocidade Nominal | 77 rpm |
| Torque Nominal | 12 Nm |
| Velocidade de Pico | 87 rpm |
| Corrente de Fase de Pico | 7.5 A |
| Torque de Pico | 36 Nm |
| Eficiência do Motor | 72% |
| Constante de Torque | 4.8 Nm/A |
| Folga do Redutor | 12 arcmin |
| Comunicação | CAN/CAN FD |
| Encoder | Encoder Magnético Duplo 14Bit |
| Peso | 0.39 kg |
| Densidade de Torque | 92.3 Nm/kg |
Aplicações
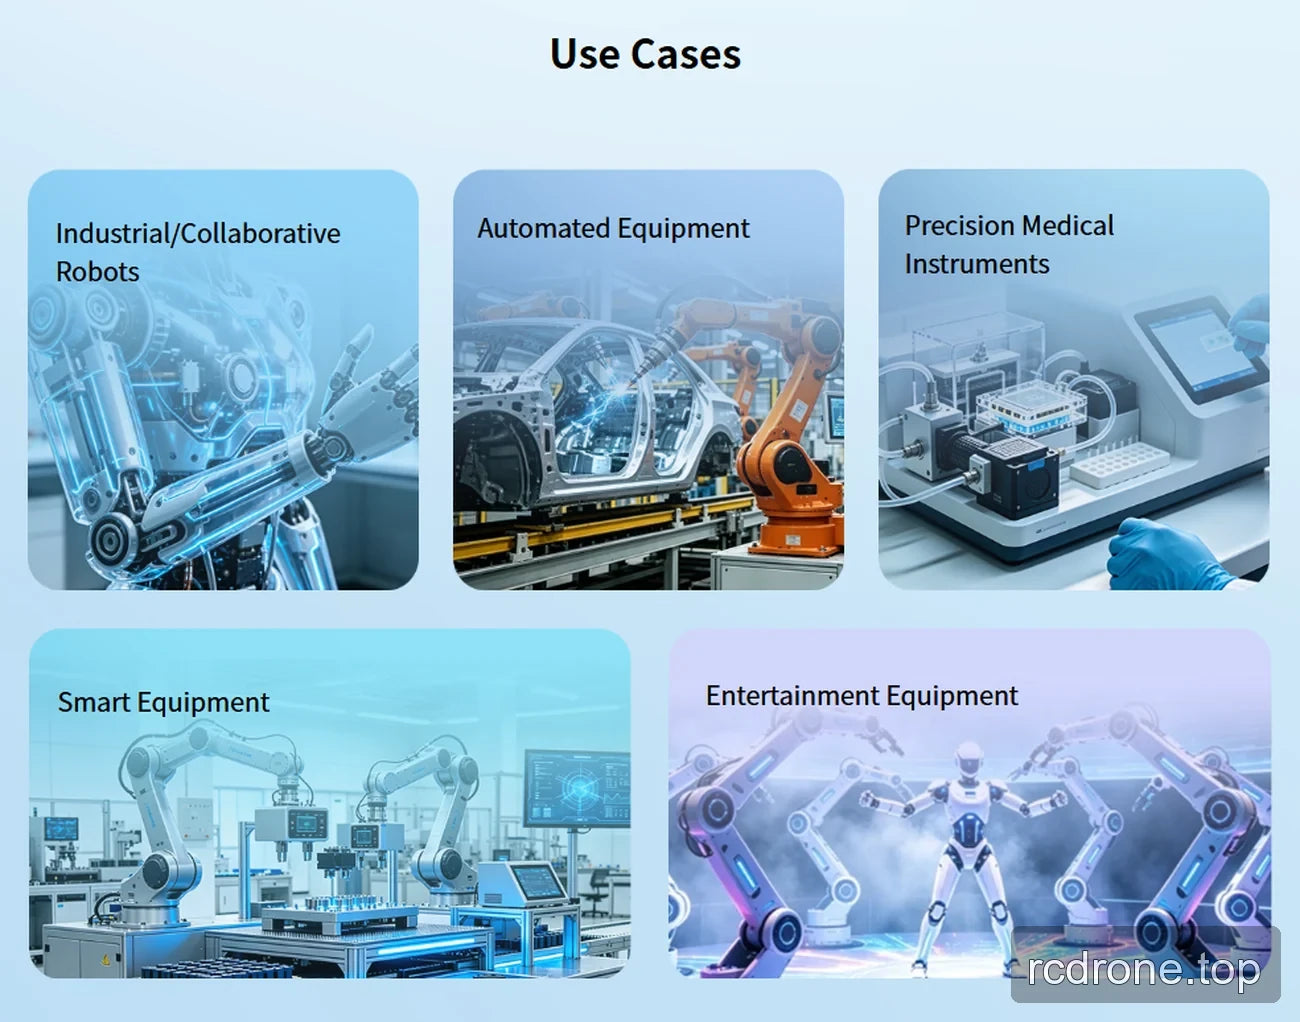
- Robôs humanoides
- Braços robóticos
- Exoesqueletos
- Robôs quadrúpedes
- Veículos AGV
- Robôs ARU
Documentos
- EYOU CANable — Manual do Utilizador (PDF)
- LinkDynamics P50 Desenho — Desenho (PDF)
- EYOU UART Módulo de Depuração — Manual do Utilizador (PDF)
Detalhes Visuais
Exemplos de Aplicação
Detalhes Adicionais do Produto
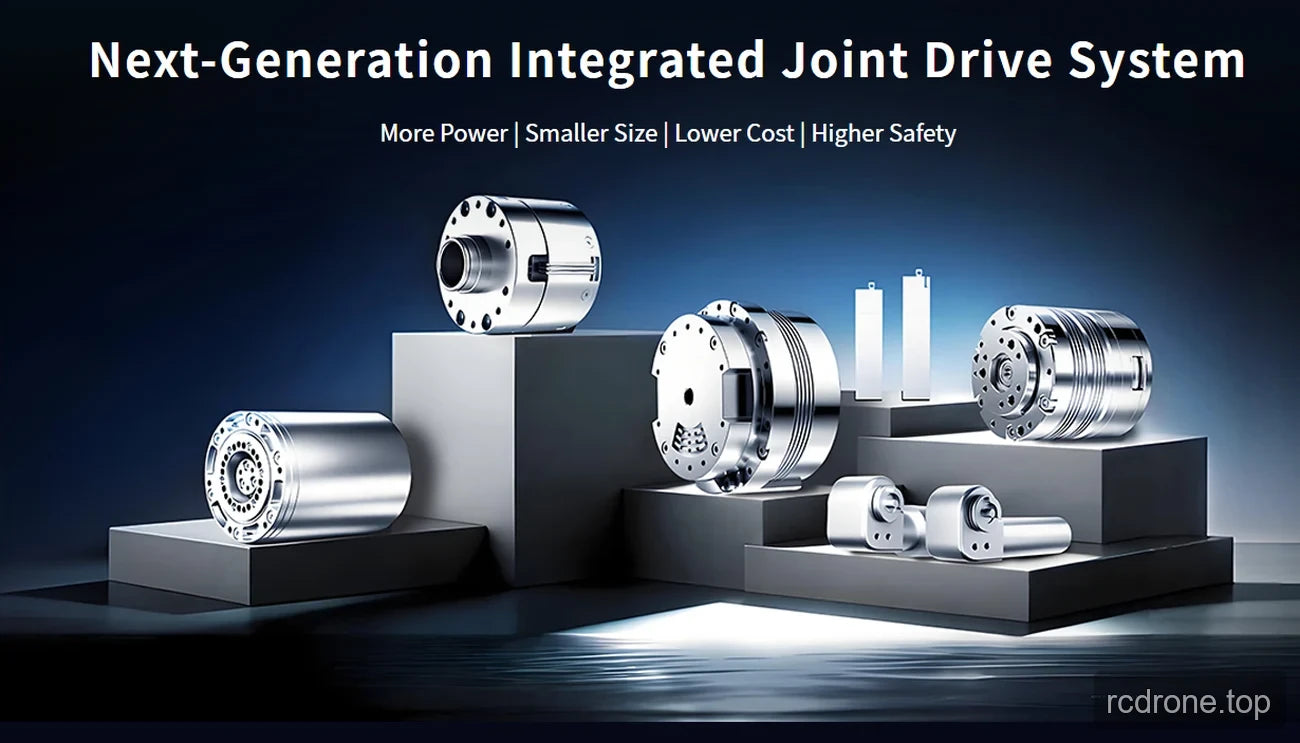
Visualizações do Produto
Especificações e Desempenho
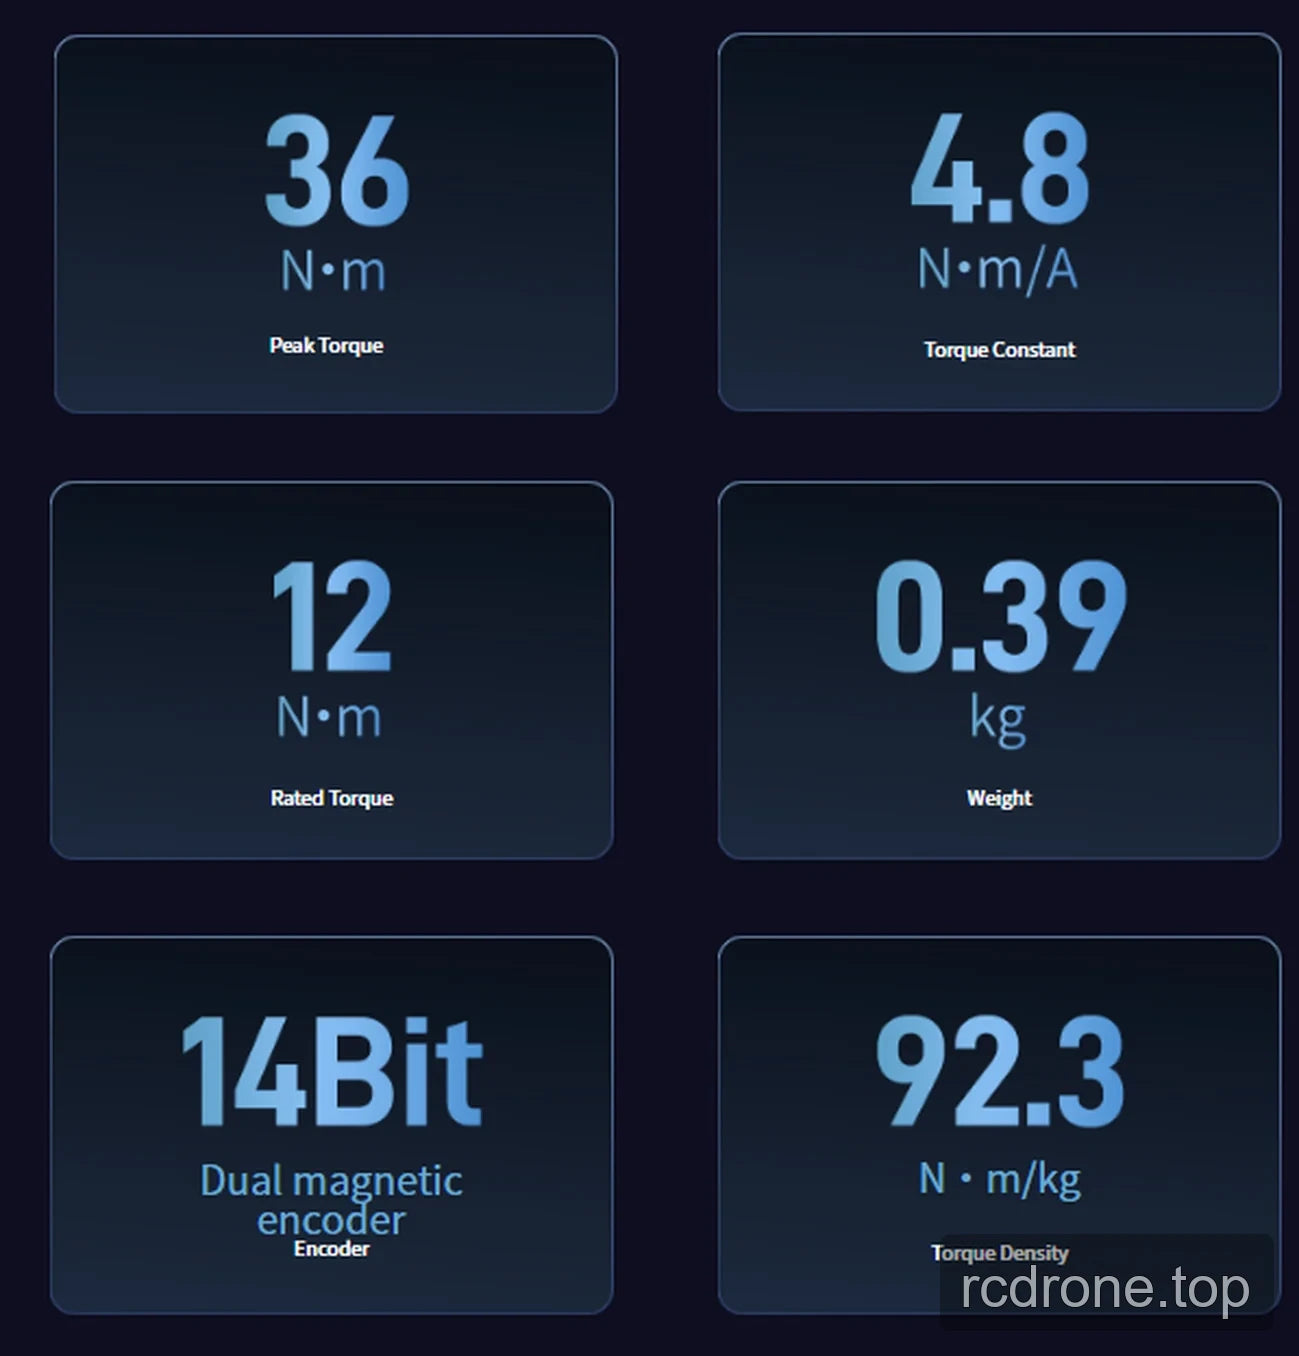
Características e Design