Atuador Rotativo Robótico LinkDynamics ZG12, 12 V DC LVTTL
Atuador Rotativo Robótico LinkDynamics ZG12, 12 V DC LVTTL
LinkDynamics
Preço normal
$362.00 USD
Preço normal
Preço de venda
$362.00 USD
Preço unitário
por
Impostos incluídos.
Envio calculado no momento do pagamento.
Não foi possível carregar a disponibilidade de retirada

Visão Geral
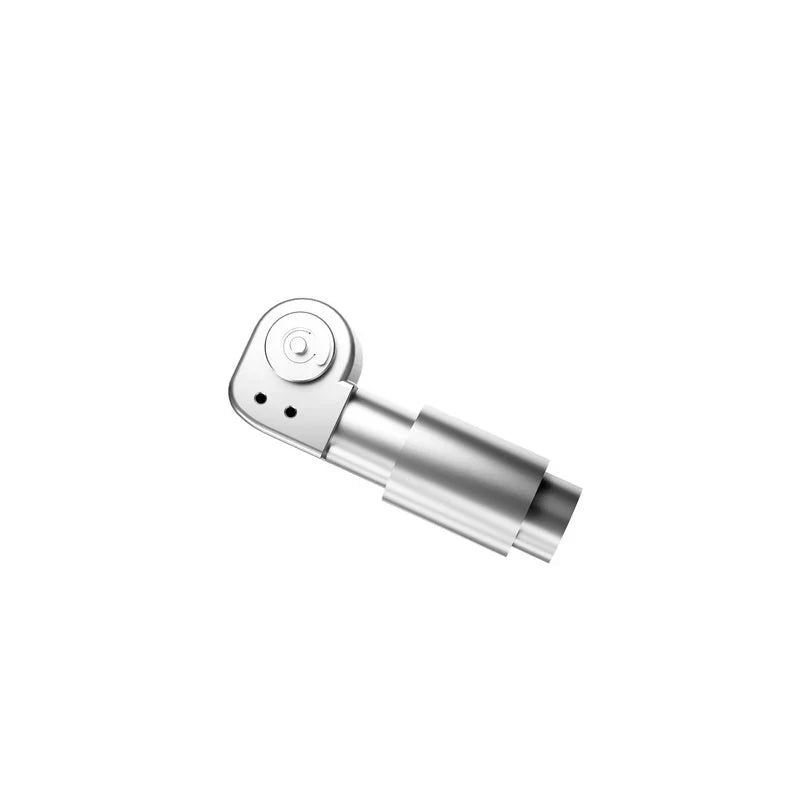
O LinkDynamics ZG12 é um atuador rotativo robótico com saída rotativa, entrada de 12 V DC e uma interface de comunicação LVTTL. É apresentado com um design compacto, fácil de integrar, resposta rápida e suporte auto-bloqueante.
Características
- Tipo de movimento de saída rotativa
- Tensão de entrada de 12 V DC
- Interface de comunicação LVTTL
- Design compacto e fácil de integrar
- Resposta rápida e suporte auto-bloqueante
Especificações
| Parâmetro | ZG12 |
|---|---|
| Tipo de Movimento | Saída rotativa |
| Tensão de Entrada | 12 V DC |
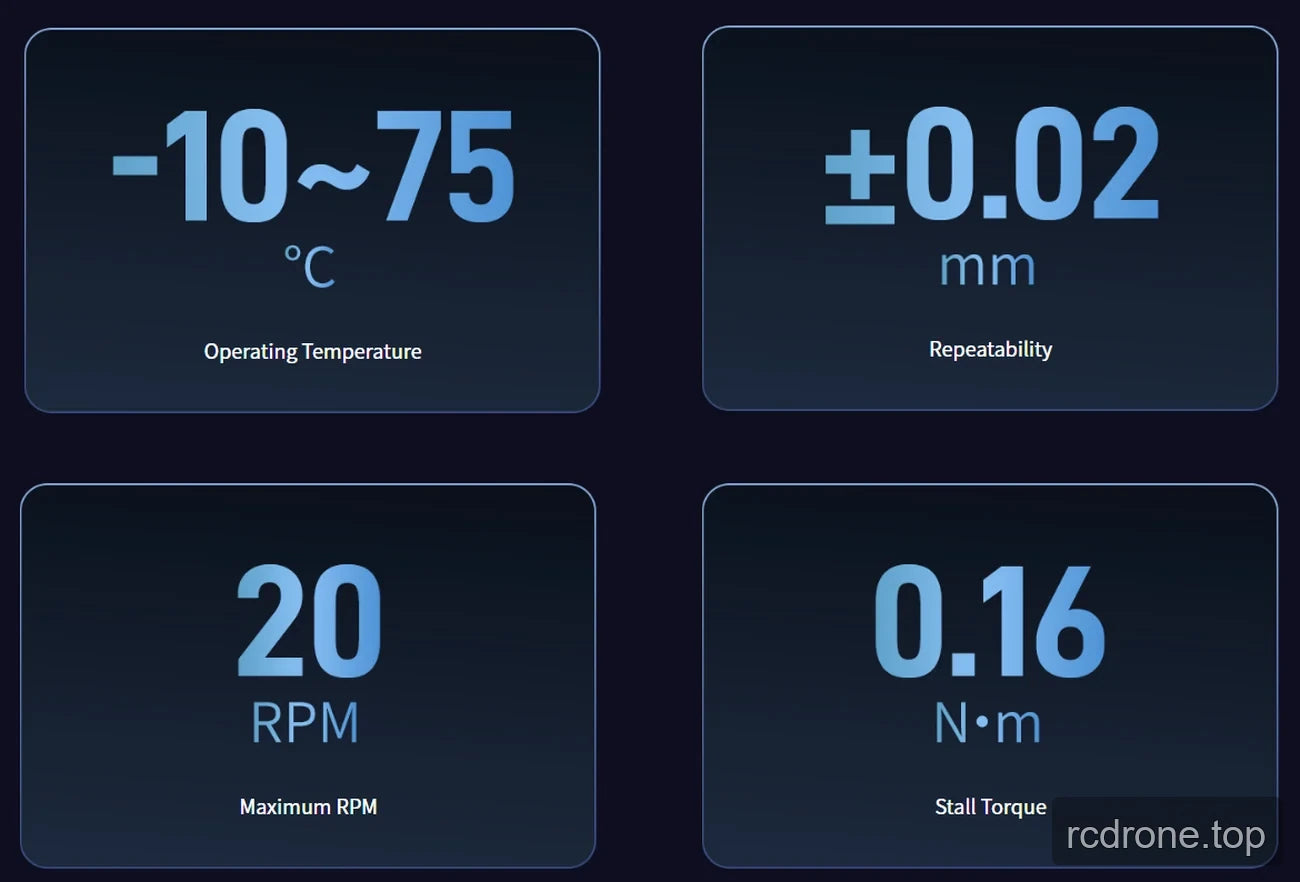
| Repetibilidade | ±0.04 mm (tabela de origem); ±0.02 mm (gráfico do produto ZG12) |
| Torque de Estacionamento | 0.16 N·m |
| Velocidade Máx. | 20 RPM |
| Corrente de Pico | 0.6 A |
| Interface de Comunicação | LVTTL |
| Temperatura de Operação | -10 °C a 75 °C |
Aplicações
- Robôs humanoides
- Braços robóticos
- Exoesqueletos
- Robôs quadrúpedes
- Veículos AGV
- Robôs ARU
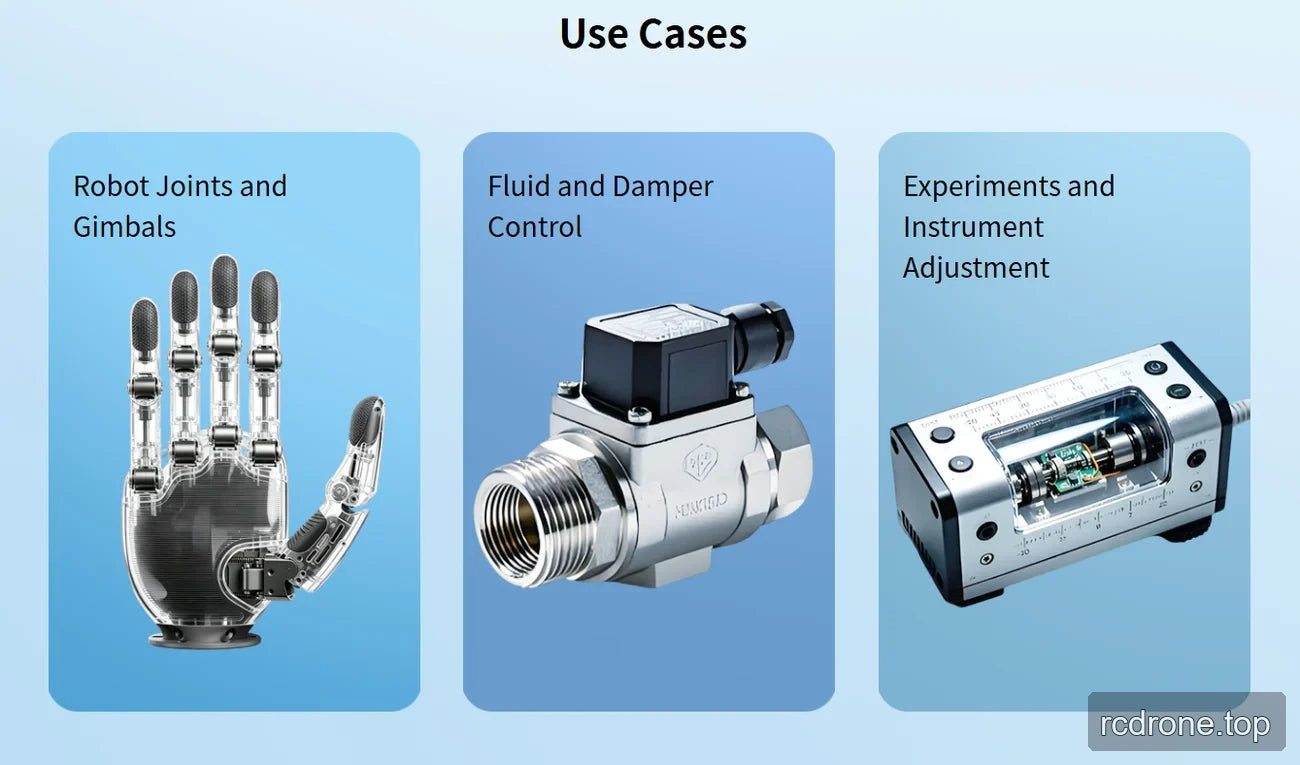
- Juntas e gimbals de robô
- Controle de fluidos e amortecedores
- Experimentos e ajuste de instrumentos
Documentos
EYOU CANable — Manual do Utilizador (PDF)
LinkDynamics ZG12 Desenho — Desenho (PDF)
EYOU Módulo de Depuração UART — Manual do Utilizador (PDF)
Detalhes Visuais
Exemplos de Aplicação
Detalhes Adicionais do Produto
Visualizações do Produto
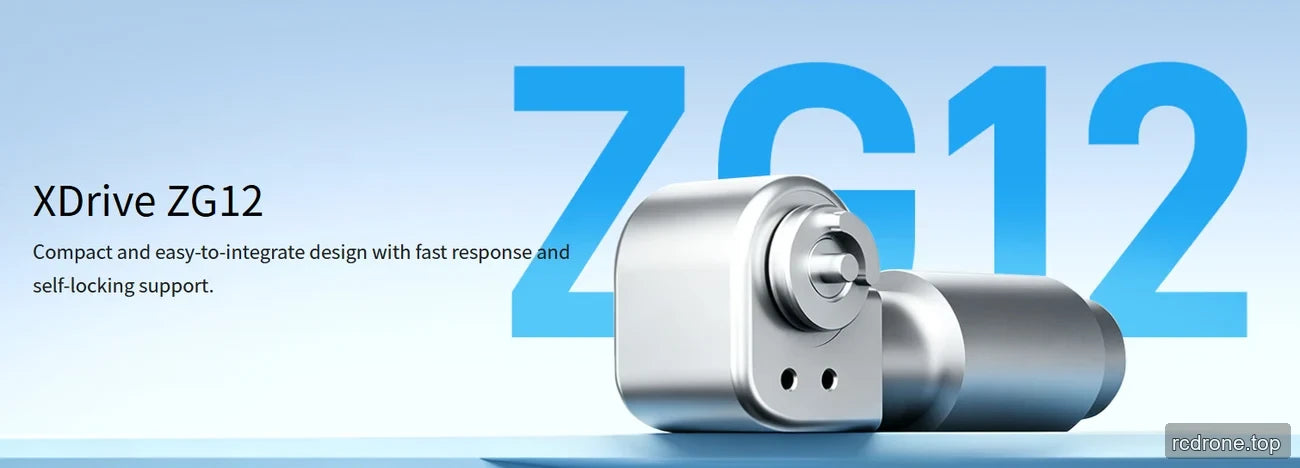
Especificações e Desempenho