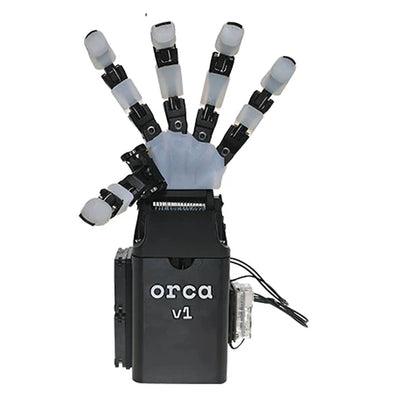
Mão ORCA v1 Open-Source 17-DOF Robótica Destreza e Componentes
Mão ORCA v1 Open-Source 17-DOF Robótica Destreza e Componentes
ORCA Hand
Não foi possível carregar a disponibilidade de retirada


Visão Geral
A ORCA Hand v1 é uma mão robótica dextrous, acionada por tendões , de código aberto, para pesquisa em manipulação, educação em robótica e integração personalizada. A arquitetura da mão possui 17 graus de liberdade: 16 articulações dos dedos e um eixo do pulso. Selecione uma mão montada, um pacote não montado, atuadores DYNAMIXEL individuais ou o conjunto de eletrónica inicial no menu de Pacotes. Estes são diferentes âmbitos de compra; as opções de atuadores e eletrónica não são mãos completas.
Características
- Mecanismos de dedos acionados por tendões com módulos impressos substituíveis e peças reparáveis.
- Desengate das articulações sob sobrecarga, calibração automática e roteamento de tendões de baixa fricção no design da ORCA v1.
- O design do projeto aberto suporta modificação e pesquisa; consulte a licença do projeto para qualquer uso comercial pretendido.
- Uma configuração de sensor tátil aparece no material de referência de design, mas sensores táteis não estão incluídos nos pacotes de mão padrão atualmente listados.
Guia de Configuração
| Opção de pacote | O que você recebe |
|---|---|
| Mão ORCA montada importada | Uma mão ORCA montada importada; o estojo protetor mostrado pertence a este pacote. |
| Mão ORCA montada na China | Uma mão montada com 16 atuadores de dedo XC330-T288-T, um atuador de pulso XC430-T240BB-T, um conjunto de eletrónica inicial, um cabo USB-A para micro-USB e os auxiliares de montagem utilizados na mão. |
| Kit Completo de Mão ORCA Não Montada | 16 atuadores XC330-T288-T, um atuador XC430-T240BB-T, conjunto de eletrónica inicial, cabo USB-A para micro-USB e auxiliares mecânicos/de montagem.A montagem é necessária. |
| Componentes principais DIY | 16 atuadores XC330-T288-T, um atuador XC430-T240BB-T e um conjunto de eletrónica de arranque. Materiais estruturais e outros materiais de montagem devem ser adquiridos separadamente. |
| Atuador XC330-T288-T | Um atuador XC330-T288-T individual. |
| Atuador XC430-T240BB-T | Um atuador XC430-T240BB-T individual. |
| Conjunto de arranque DYNAMIXEL | U2D2, U2D2 PHB e fonte de alimentação de 12 V 5 A; sem atuadores ou mão. |
Especificações
| Mão ORCA v1 | Especificação |
|---|---|
| Movimento e acionamento | Acionamento por tendão; 17 DOF (16 dedos + 1 pulso) |
| Tamanho de referência da mão montada | 34,5 cm de altura × 12.5 cm de largura |
| Massa líquida da mão montada | 1175 g |
| Sensores táteis atuais | Não incluídos nos pacotes de mão padrão listados |
As dimensões e a massa líquida descrevem a mão montada mostrada na imagem, não os componentes individuais ou a embalagem de envio.
Especificações do atuador DYNAMIXEL
| Parâmetro | XC330-T288-T | XC430-T240BB-T |
|---|---|---|
| Motor / resolução | DC sem núcleo; 4096 pulsos/rev | DC sem núcleo; 4096 pulsos/rev |
| Relação de transmissão | 288.35:1 | 245.22:1 |
| Dimensões / massa | 20 × 34 × 26 mm; 23 g | 28.5 × 46.5 × 34 mm; 65 g |
| Tensão de entrada / recomendada | 6.5–12 V / 11.1 V | 6.5–14.8 V / 12 V |
| Temperatura de operação | −5 a 70 °C | −5 a 80 °C |
| Corrente em espera | 17 mA | 46 mA |
| Torque de estagnação a 9 / 11.1 / 12 V | 0.76 / 0.92 / 1.00 N·m | 1.4 / 1.7 / 1.9 N·m |
| Corrente de estagnação a 9 / 11.1 / 12 V | 0.61 / 0.80 / 0.88 A | 1.1 / 1.3 / 1.4 A |
| Velocidade sem carga a 9 / 11.1 / 12 V | 52 / 65 / 71 rpm | 52 / 65 / 70 rpm |
Os valores de estagnação são pontos de teste momentâneos do atuador, não classificações contínuas de carga ou operação.Modos de operação do XC330: corrente, velocidade, posição (0–360°), posição estendida, posição baseada em corrente e PWM. Modos do XC430: velocidade, posição, posição estendida e PWM. O XC330 utiliza uma caixa de plástico de engenharia e engrenagens totalmente metálicas. A fiação de potência e comunicação deve ser adequada ao atuador e controlador selecionados.
Aplicações
Utilize a mão montada ou o kit apropriado em experimentos de apreensão robótica, manipulação baseada em aprendizagem, pesquisa de teleoperação e integração personalizada de braços robóticos. O projeto demonstra pesquisa de apreensão e experimentos de simulação para o real; os braços robóticos, dispositivos de VR e suportes de teste mostrados não estão incluídos. A programação, montagem mecânica, integração de controle e testes específicos de tarefas são da responsabilidade do usuário.
O que está incluído
O Guia de Configuração define cada pacote real.O pacote montado da China e o kit completo incluem 16 unidades XC330-T288-T, uma unidade XC430-T240BB-T, U2D2 + U2D2 PHB + fonte de 12 V 5 A, um cabo USB-A para micro-USB e auxiliares relevantes, como ventilador, rolamentos, ímãs, pinos de espiga, tubos capilares, varões roscados, parafusos, porcas, correia de transmissão, arruelas, adesivo de silicone e corda de tendão. A opção de núcleo DIY omite esses materiais estruturais e de montagem adicionais. Verifique a orientação das mãos necessária durante o seu plano de montagem; esquerda e direita não são opções de compra separadas nesta lista.
FAQ
A opção de Componentes do Núcleo DIY faz uma mão completa?
Não. Fornece os 17 atuadores e eletrónica de arranque; outros materiais de montagem são separados.
O Conjunto de Arranque inclui algum atuador?
Não. Contém U2D2, U2D2 PHB e uma fonte de alimentação de 12 V 5 A.
Os sensores táteis estão incluídos?
Não.A versão tátil mostrada em alguns materiais de design de projeto é uma referência futura ou opcional, não o pacote padrão atual.
O controlo do braço robótico é plug and play?
Não. Forneça a montagem, programação, controlo e integração específica para a sua tarefa.
Documentação do projeto: ORCA Hand. Revise a sua licença atual antes de reutilização ou redistribuição.
Detalhes Visuais