Controlador de Voo TBS Lucid FC Freestyle 20x20, Giroscópio ICM-42688P, 6 UART, 3S-6S
Controlador de Voo TBS Lucid FC Freestyle 20x20, Giroscópio ICM-42688P, 6 UART, 3S-6S
TBS
Não foi possível carregar a disponibilidade de recolha


Visão Geral
O TBS Lucid FC Freestyle 20x20 Controlador de Voo é um controlador de voo 20x20 projetado para construções de drones de corrida e freestyle. Utiliza um giroscópio ICM-42688P, um MCU AT32F435RMT7 funcionando a 288MHz, seis UARTs, 8 MB de flash blackbox e conexões plug-and-play para ESCs compatíveis e o sistema digital DJI O3.
O controlador de voo é compatível com ESCs 20x20 e suporta conexões de ESC 4-em-1 usando o padrão de conector Betaflight. É projetado para os ecossistemas TBS Crossfire e TBS Tracer, enquanto também suporta outros receptores de rádio. Os pads de solda auxiliares estão dispostos para uma instalação prática em estruturas de drones compactas.
Principais Características
- Giroscópio ICM-42688P para a versão Freestyle.
- MCU AT32F435RMT7 com um clock de 288MHz.
- Seis UARTs e 8 MB de flash blackbox.
- Conexões plug-and-play FC-para-ESC e DJI O3.
- Interface USB-C, conector ESC, botão de bootloader, LED de status, interface de receptor e interface de vídeo HD.
- Quatro saídas de motor com telemetria e detecção de corrente.
- Saídas BEC de 9V e 5V.
- As amostras de produção inicial tinham as marcações de silkscreen RX e TX do UART3 invertidas. As unidades de produção corrigidas utilizam as marcações corretas.
Especificações
| MCU | AT32F435RMT7, 288MHz |
|---|---|
| Giroscópio | ICM-42688P |
| Saídas de motor | 4 motores com telemetria e sensor de corrente |
| BEC | 9V, 2.5A; 5V, 2A |
| OSD | AT7456E |
| Blackbox | 8 MB |
| UARTs | 6: UART1, UART3, UART4, UART5, UART7, UART8 |
| Tensão de entrada | 3S-6S |
| Tamanho da placa | 31mm x 29mm |
| Padrão de montagem | 20mm x 20mm |
| Peso | 4.51g |
Atribuição de Porta Padrão e Recomendada
- UART2: Telemetria ESC
- UART3: Unidade de Ar DJI O3
- UART4: SBus DJI O3
- UART5: Receptor CRSF
- UART7: GPS
- UART8: SmartAudio
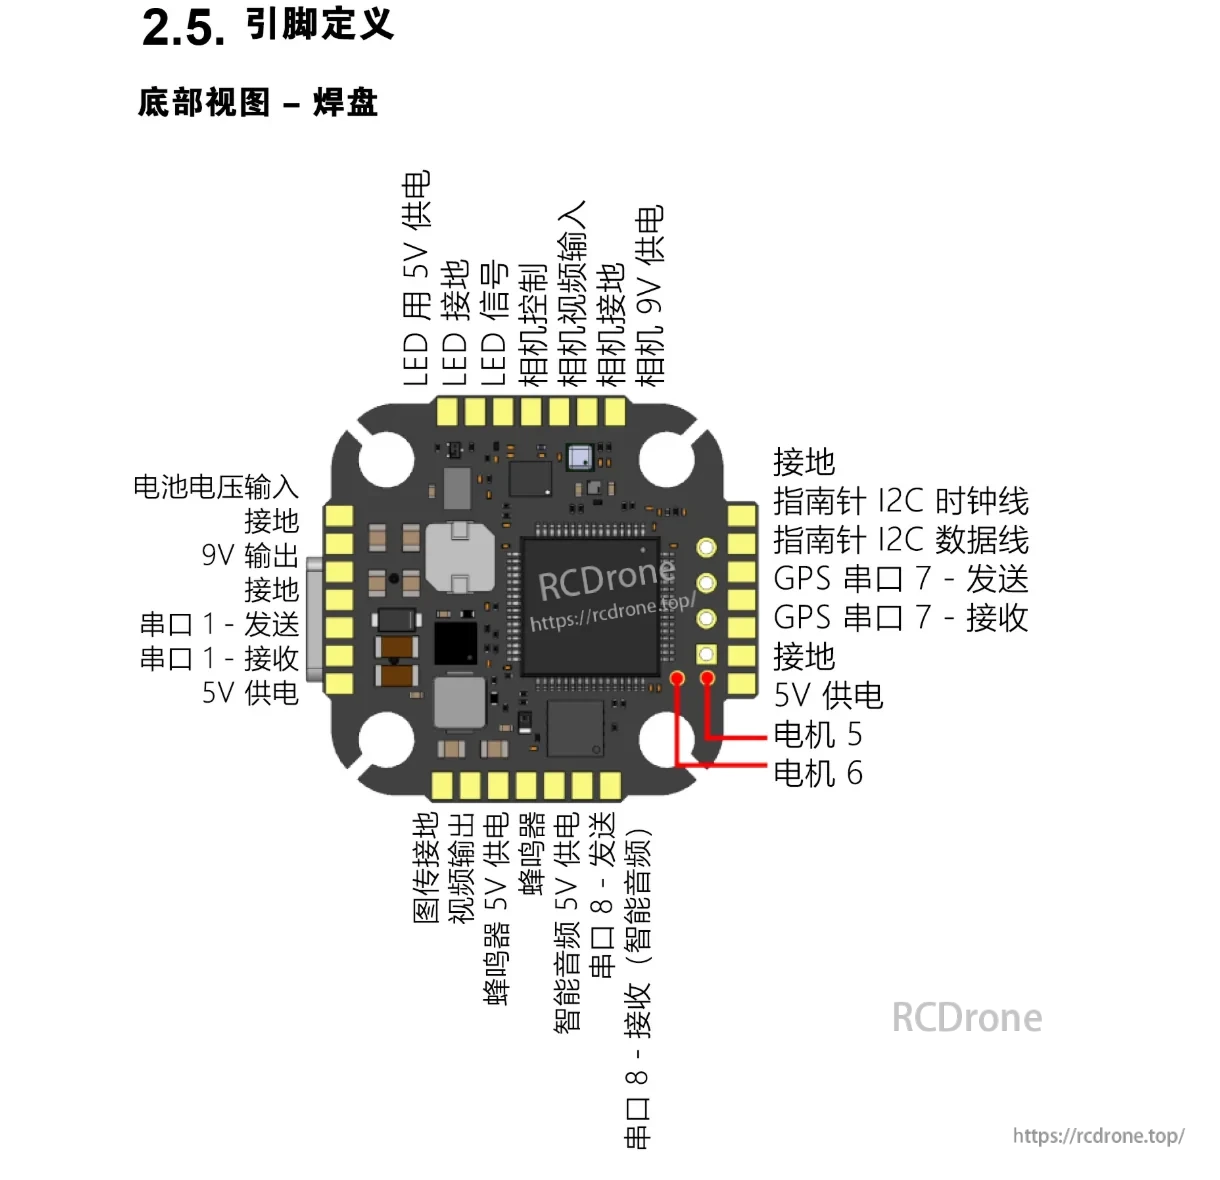
Configuração Documentada do Controlador de Voo
- Orientação da placa Betaflight: Roll 180 graus, Pitch 0 graus, Yaw 90 graus.
- Primeira direção do giroscópio: no sentido horário, 0 graus.
- Alinhamento MAG: padrão.
- Sensor de voltagem externo Betaflight: escala 210, divisor 10, multiplicador 1.
- Sensor de voltagem externo INAV: escala 2100, offset 0.
- As funções GPIO estão ativas em alto nível.
- Betaflight CameraControl e INAV ADC em uso no pino MCU PC5.
- SWDIO usa o pino MCU PA13 para Usuário 1, e SWDCLK usa o pino MCU PA14 para Usuário 2.
Para o utilizador 1 e o utilizador 2, as funções de pinos no INAV, os comandos CLI documentados são set pinio_box1 = 47 e set pinio_box2 = 48. Para ativar o pino de controlo da câmara como ADC, o comando documentado é set vbat_adc_channel = 3. A documentação do pinout nota que as funções de utilizador SWDIO e SWDCLK foram removidas em controladores de voo marcados como P4 e posteriores. Também nota que as placas marcadas como P1, P2 ou P3 não suportam seleção de voltagem e que o pino VBAT está diretamente ligado à voltagem da bateria.
Para assistência com produtos ou configurações, contacte https://rcdrone.top/.
O que está incluído
- TBS Lucid 20x20 FC
- cabo plug-and-play FC-to-ESCcabo
- cabo plug-and-play DJI O3
- 4 amortecedores de borracha M3
- 4 parafusos M3 x 8
Aplicações
Adequado para construções de drones de corrida e freestyle 20x20 usando ESCs 20x20 compatíveis, ESCs 4-em-1, equipamentos de vídeo digital DJI O3, GPS, receptores CRSF ou dispositivos SmartAudio.
Manuais
Detalhes